
HALUKKILINCER.COM · 섹터
로보틱스
생산 셀, 툴링, 핸들링 물리—자동화가 스크랩·택트·안전과 만나는 지점.
68건의 분석
로보틱스
7축 랙 마모는 서보가 알람 내기 훨씬 전에 포즈 오차로 나타난다
로봇 전체를 옮기는 리니어 트랙은 랙앤피니언 맞물림에 의존한다. 마모된 이, 잃은 예압, 더러운 그리스는 팀이 팔 탓으로 돌리는 추종 오차를 만든다.
2026년 9월 26일
로보틱스
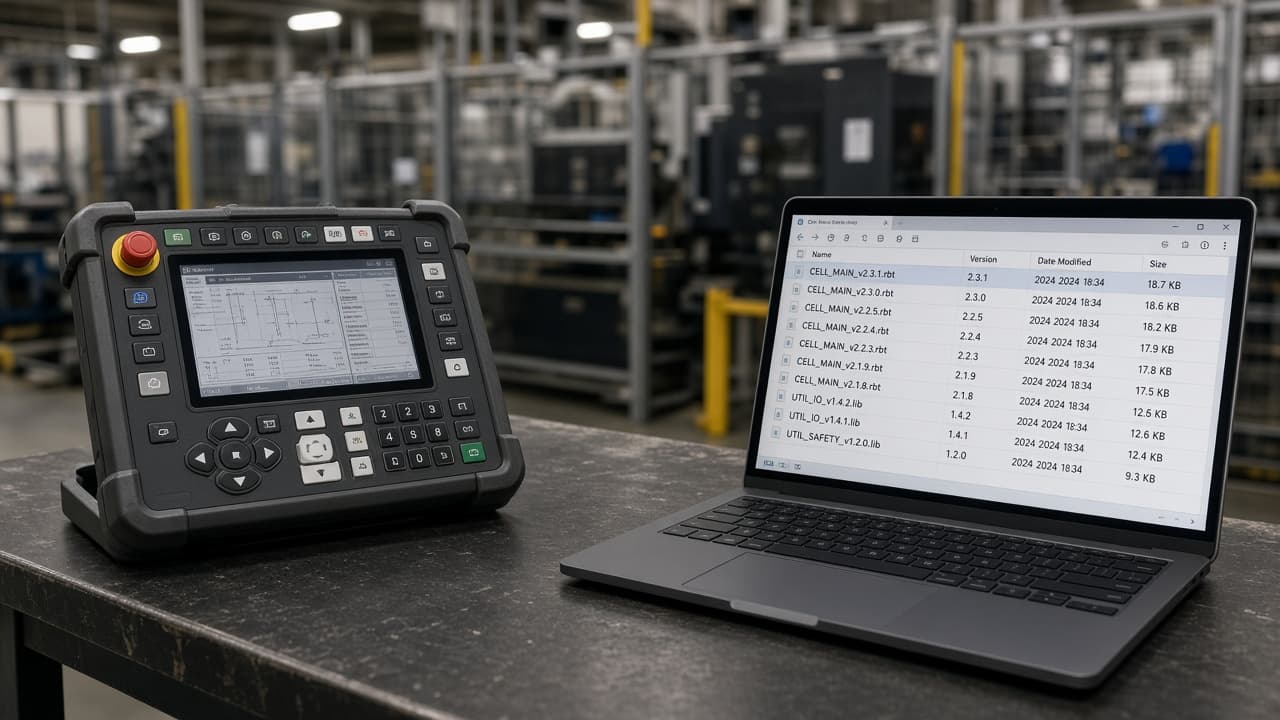
펜던트는 버전 관리 시스템이 아니다—로봇 프로그램에는 이름 있는 백업이 필요하다
‘이번 교대에 된다’는 셀도 세 주 전 금요일의 문서화되지 않은 수정을 돌리고 있을 수 있다. 이름 있는 개정, 오프라인 마스터, 복원 훈련이 티치 펜던트가 여전히 진실을 갖고 있기를 바라는 것보다 낫다.
2026년 9월 25일
로보틱스
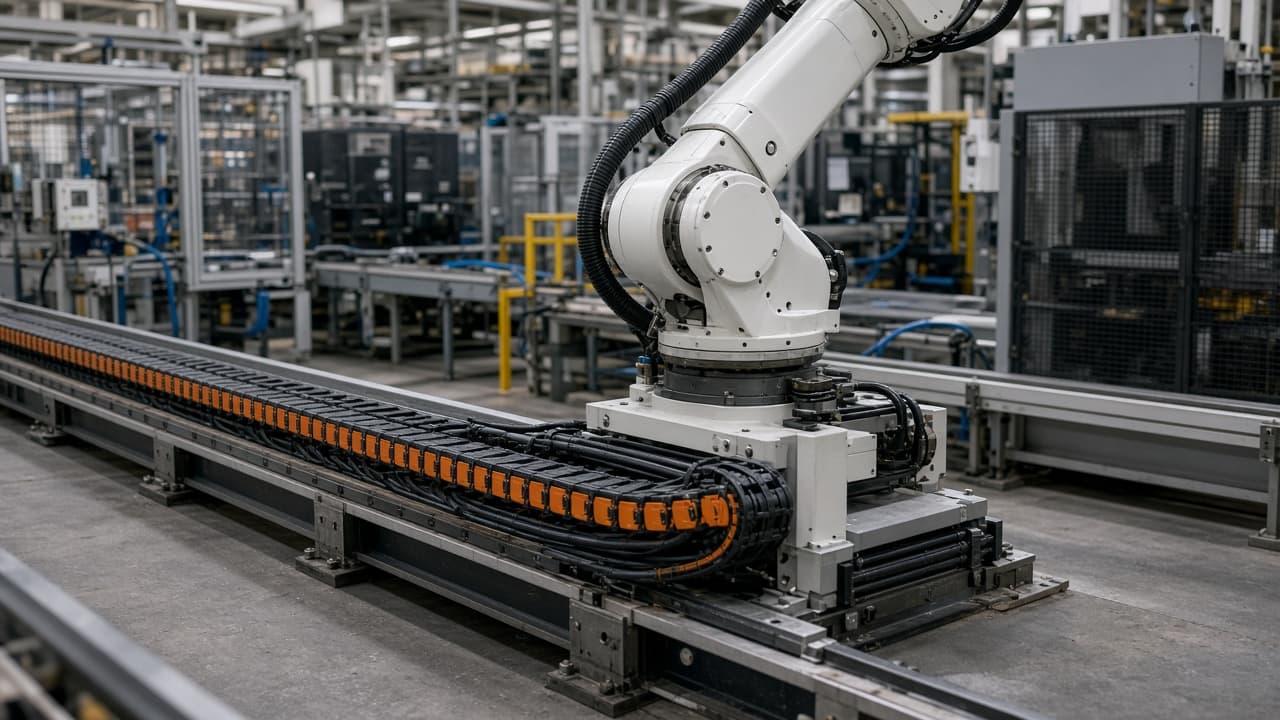
에너지 체인 케이블은 수수께끼 서보 고장이 아니라 굽힘 반경과 그릿으로 끊긴다
7축 트랙과 드레스 팩은 드라이브가 일관된 알람을 내기 훨씬 전에 캐리어 안 도체를 씹는다. 링크 마모, 충전율, 굽힘 반경이 다음 정지가 케이블인지 주말 내내 간헐 엔코더 노이즈인지를 가른다.
2026년 9월 22일
로보틱스
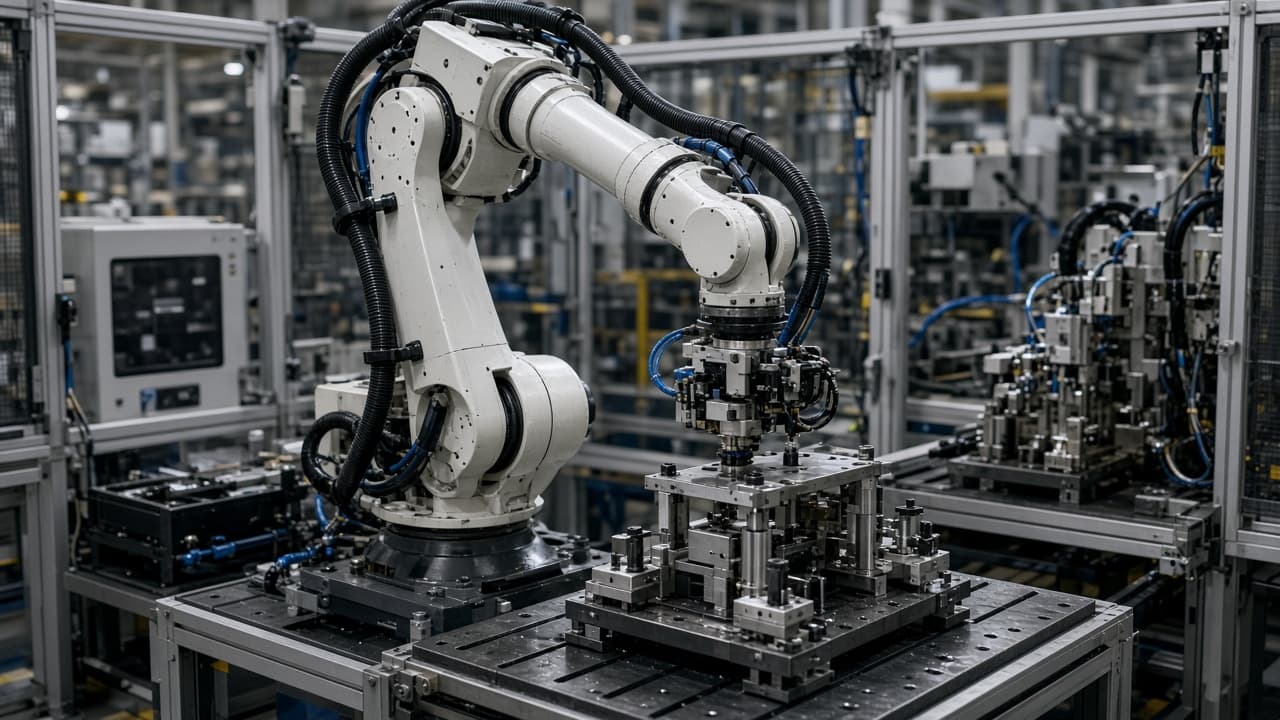
손목 특이점은 으스스한 알람이 아니다—로봇이 깨끗한 역해를 잃는 포즈다
특이점 근처에서 관절 속도가 치솟고 경로가 흔들리며 토크 한도가 트립한다. 홀딩 브레이크와 팁 드레스는 다른 티켓이다. 이 짧은 노트는 경로 설계와 특이점 여유다.
2026년 9월 21일
로보틱스
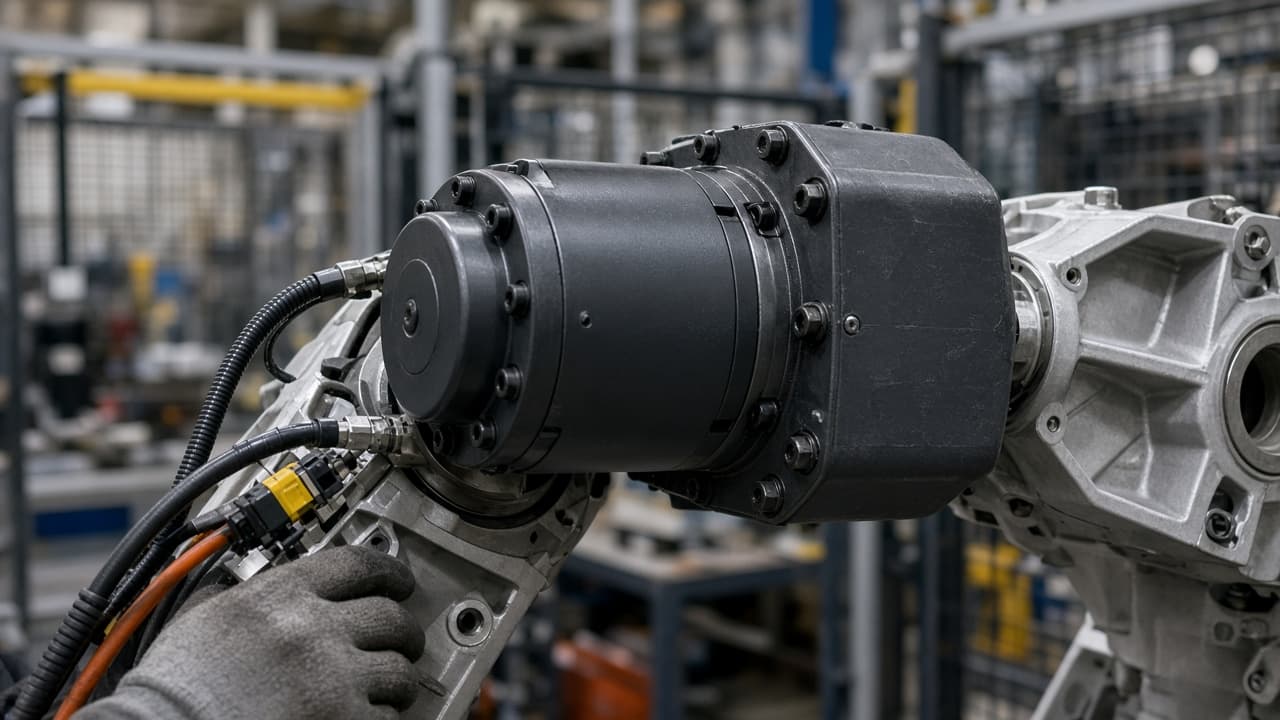
서보 홀딩 브레이크는 조용히 마모된다—그러면 전원이 빠질 때 축이 떨어진다
로봇 축의 홀딩 브레이크는 영원한 클램프가 아니라 시험이 있는 마모 부품이다. 팁 드레스와 엔코더 배터리는 다른 티켓이다. 이 노트는 브레이크 토크, 브레이크 시험, 중력이 사고 보고서를 쓰기 전에 언제 교체할지다.
2026년 9월 19일
로보틱스
절대 엔코더 배터리는 조용히 죽는다—그러면 모든 로봇 관절이 ‘제로’가 어디였는지 잊는다
절대 엔코더의 백업 셀이 죽으면 마스터링은 선택 서류가 아니다. 팁 드레스, 드레스팩 케이블, 핸드아이 캘리브레이션도 관절 제로가 움직인 로봇을 구하지 못한다.
2026년 9월 19일
로보틱스
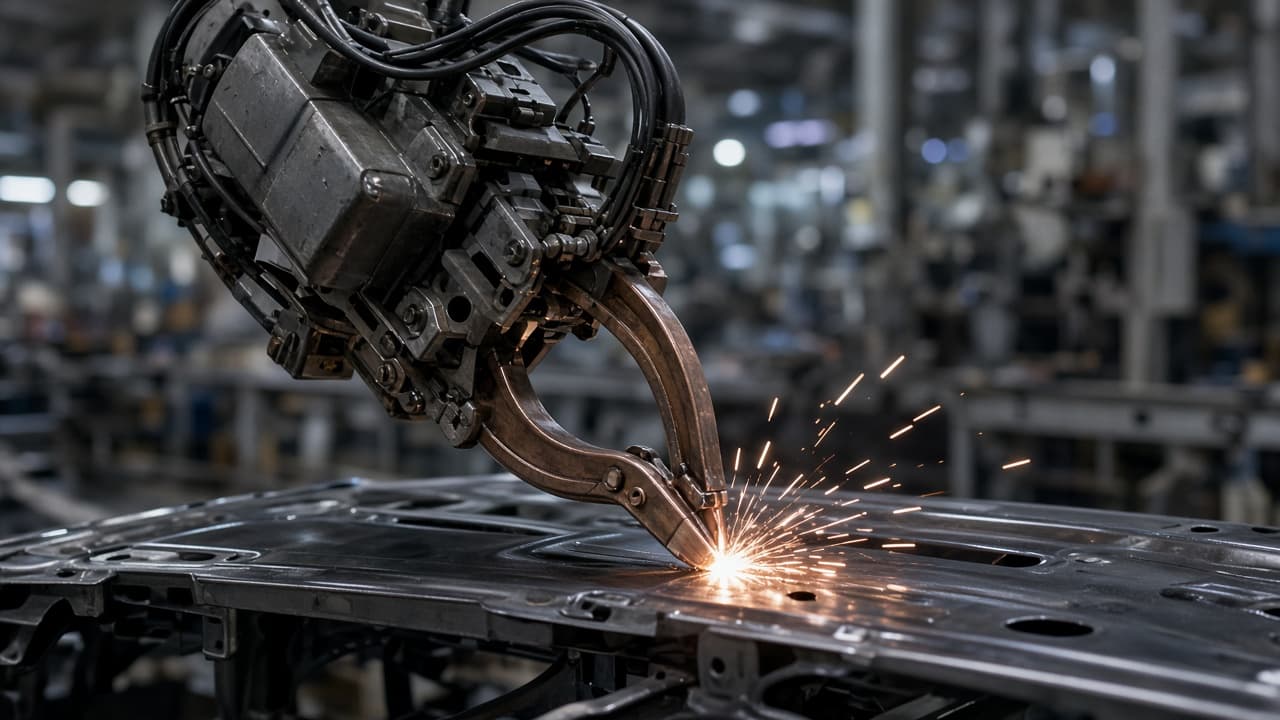
스폿 용접 tip dress 주기가 로봇 경로보다 먼저 너겟 품질을 가른다
구리 전극 팁은 버섯처럼 퍼지고, 피트나며, 아연을 묻힌다. 전류 밀도가 떨어지고 expulsion이 오른다. 교시점을 한 번도 놓치지 않는 셀도 dresser가 구전 지식으로 남으면 약한 용접을 내보낸다.
2026년 9월 18일
로보틱스
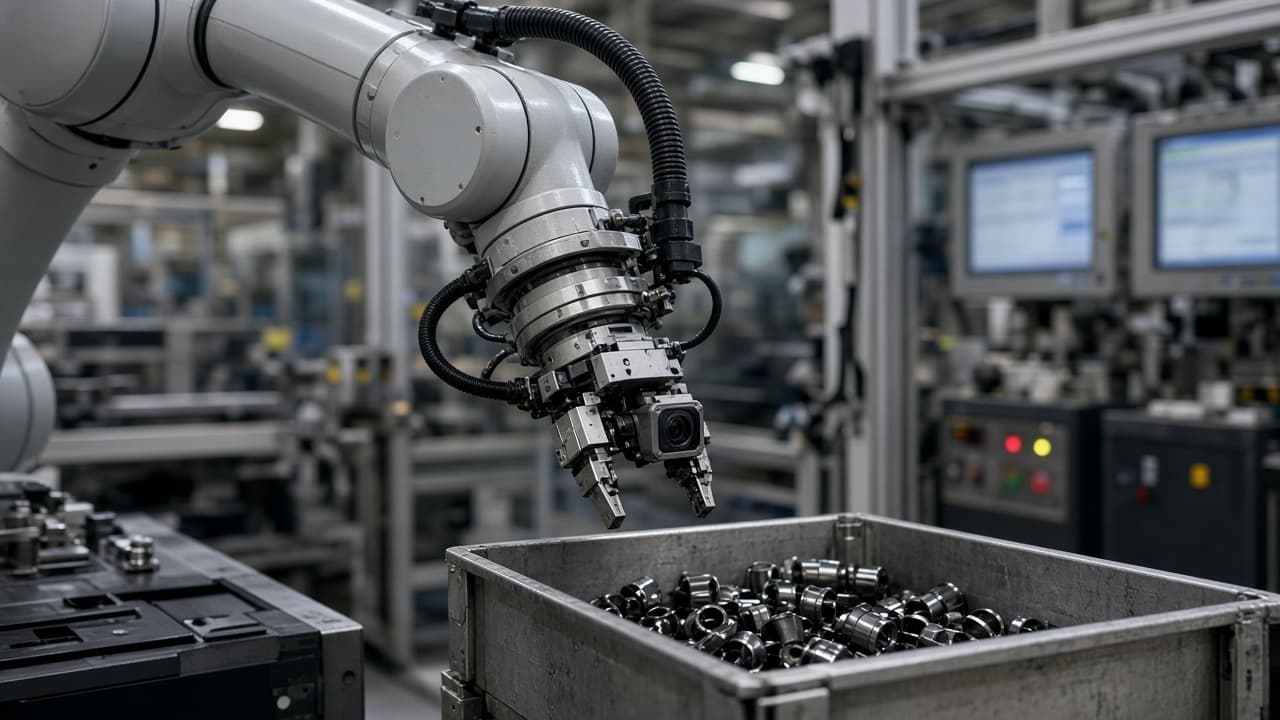
Hand-eye 캘리브레이션을 일회성 펜던트 요령으로 취급하면 비전 유도 로봇은 빗나간다
Eye-in-hand와 eye-to-hand 셀은 카메라 픽셀을 로봇 base frame에 매핑한다. 치구 이동, 툴 교체, 열 드리프트는 경로 프로그램이 틀려 보이기 훨씬 전에 그 맵을 깨뜨린다.
2026년 9월 17일
로보틱스
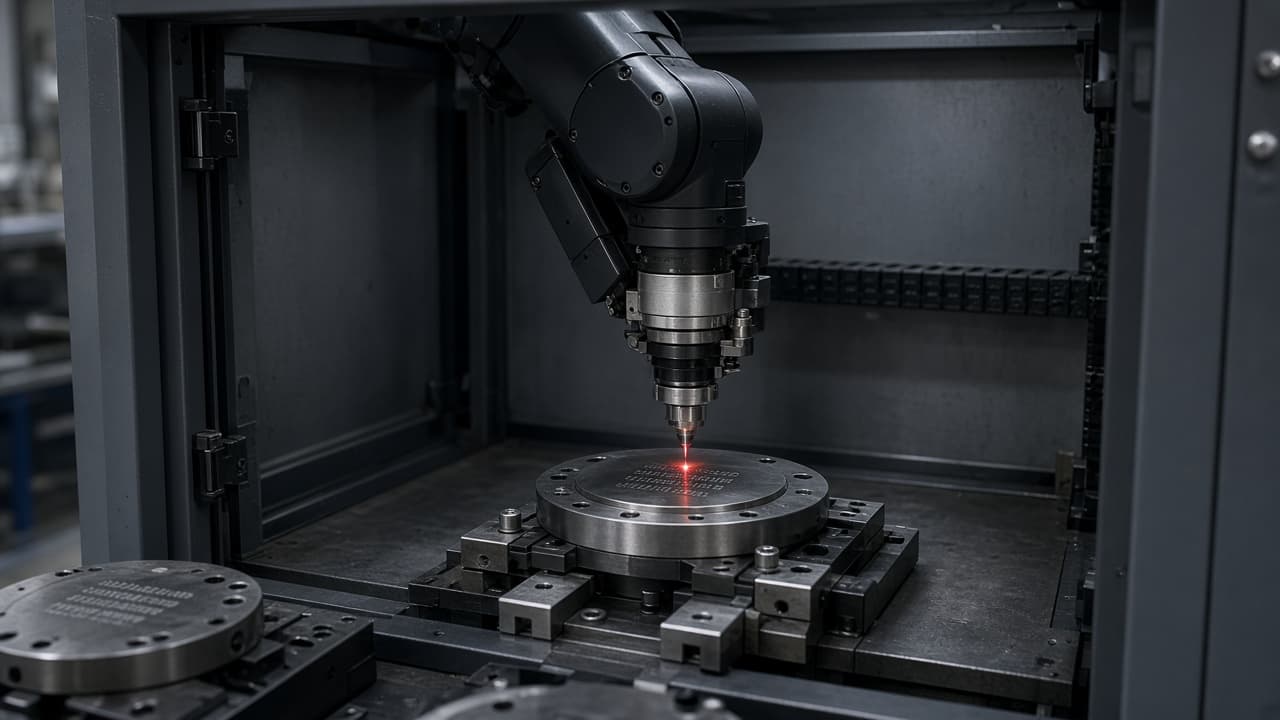
레이저 부품 마킹은 대비와 코드 grade가 레시피의 일부가 아니면 추적성을 깨뜨린다
로봇 레이저 셀은 Data Matrix나 육안 판독 마크를 takt에 찍을 수 있다. 포커스·파워·표면 finish·픽스처 드리프트가 코드를 grade 아래로 밀면 스캐너는 여전히 거부한다—로봇 경로가 안 바뀌어도.
2026년 9월 15일
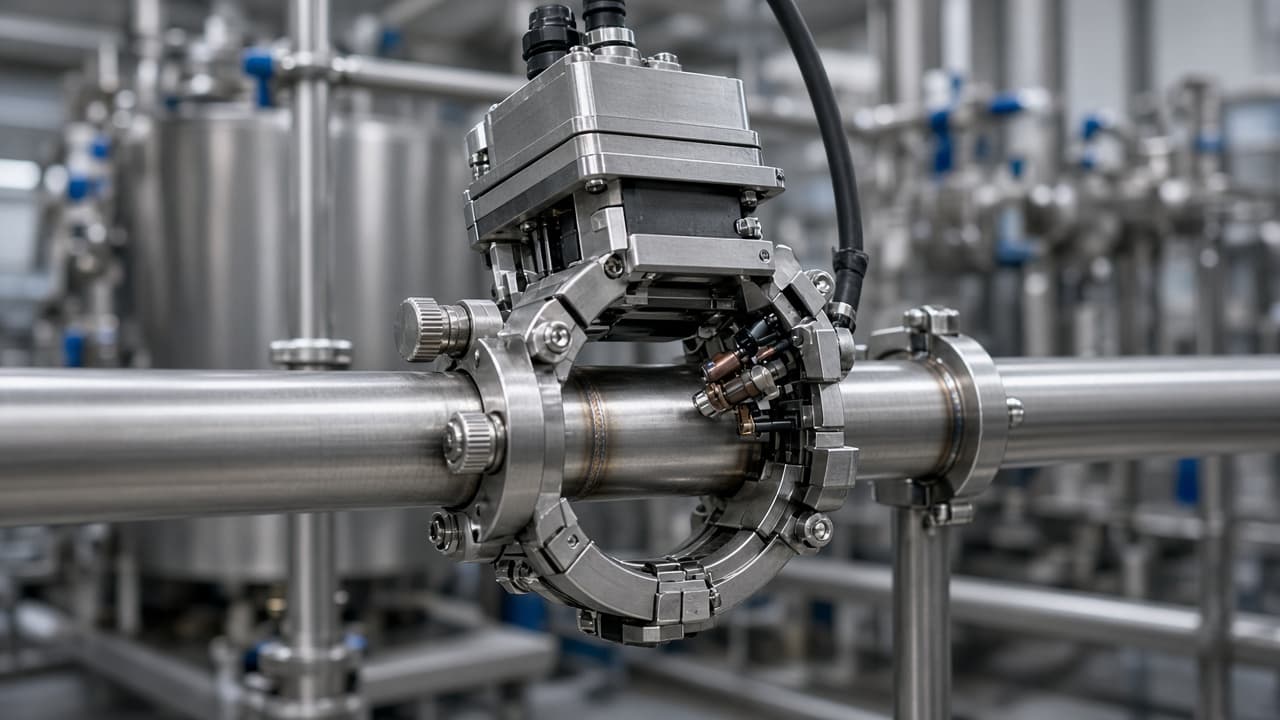
로보틱스
위생 라인용 오비탈 튜브 용접은 퍼지·핏업·쿠폰 규율에 달려 있다
자동 오비탈 헤드는 이송 속도와 아크 길이를 잘 반복한다. 산화, 융합 불량, 맞지 않는 ID 비드는 퍼지 가스·이음 준비·파라미터 쿠폰을 선택 사항으로 취급할 때 여전히 나타난다.
2026년 9월 14일

로보틱스
히트 스테이킹은 팁 온도와 드웰이 좁은 창 안에 있을 때만 플라스틱 조립을 잡는다
로봇 히트 스테이크 셀은 단순해 보인다: 가열, 압착, 냉각. 보스 용융, 싱크 마크, 약한 스테이크는 온도·드웰·정렬이 드리프트할 때 나온다—로봇 경로는 여전히 완벽해 보여도.
2026년 9월 11일
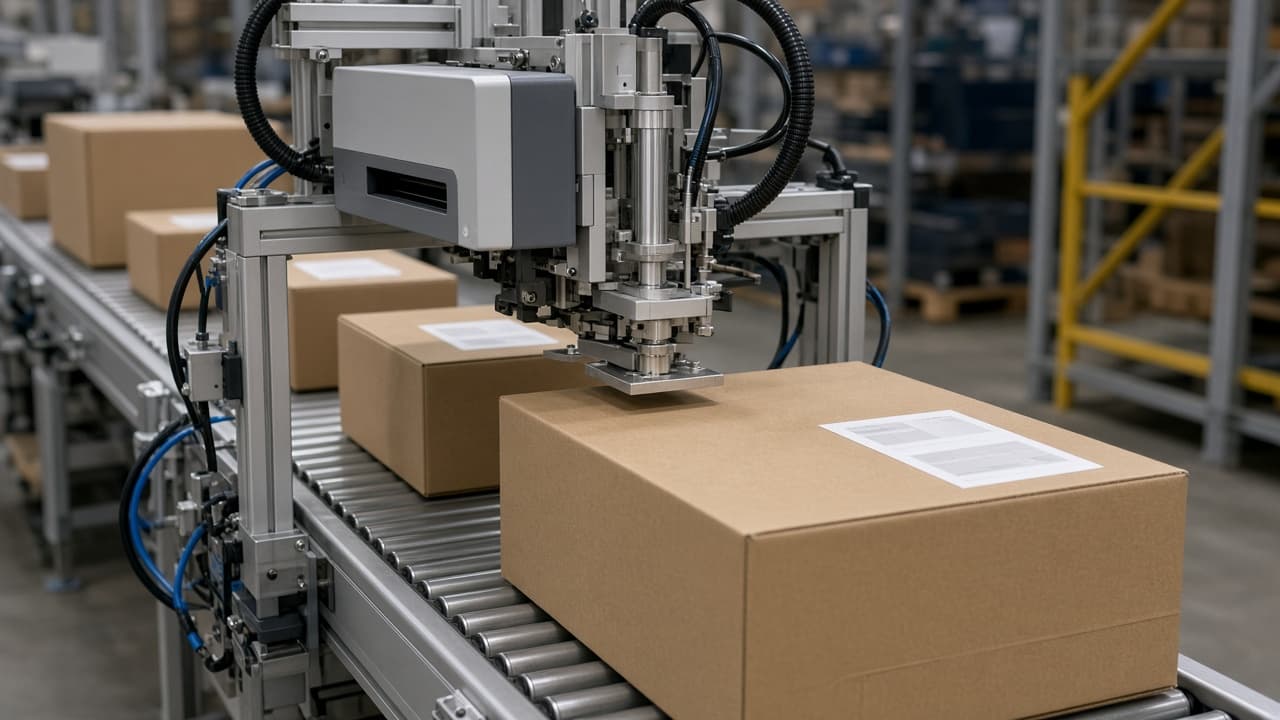
로보틱스
Print-and-apply 라벨러는 printhead와 applicator 타이밍이 어긋나면 스캔율을 잃는다
카톤의 읽히지 않는 바코드는 드물게 먼저 ‘창고 Wi-Fi’ 문제다. 리본 주름, printhead 마모, peel-plate 간격, 부착 타이밍이 프린터를 떠난 라벨이 도크에서도 스캔 가능한지를 결정한다.
2026년 9월 10일
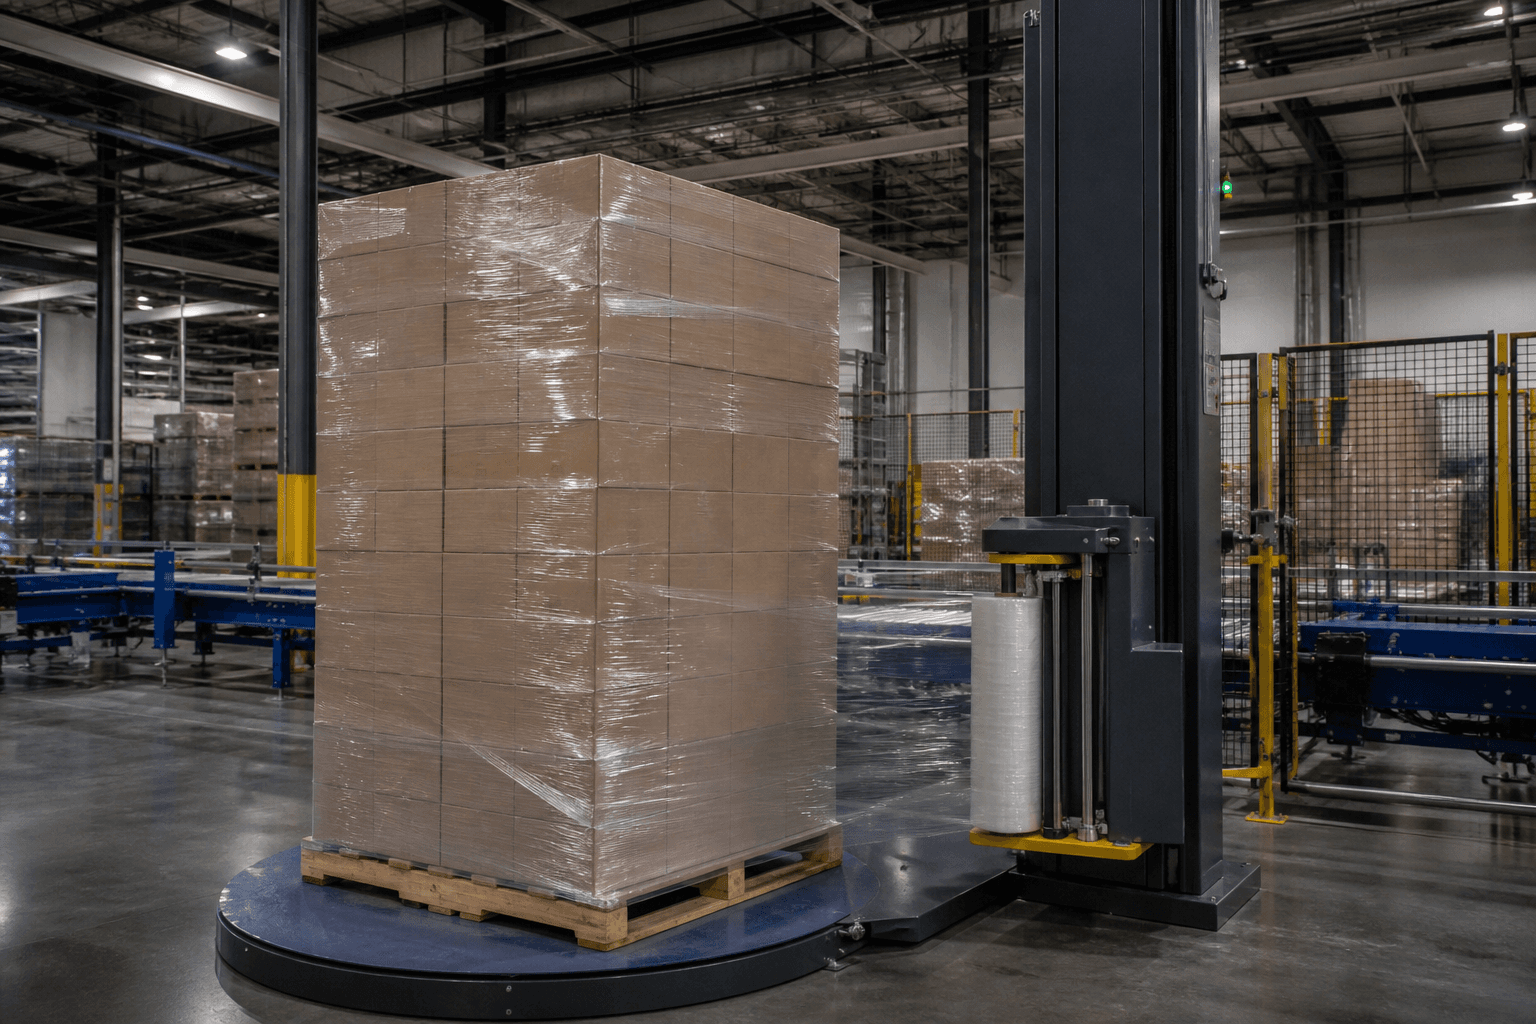
로보틱스
스트레치 래퍼가 팔레트를 ‘출하 가능’으로 치기 전에 만족해야 할 일곱 진실
프리스트레치 비율, containment force, 필름 파단이 완벽한 로봇 스택이 첫 도크 플레이트에서 살아남는지 결정한다. 초록 사이클 카운트는 유닛로드 완전성 증명서가 아니다.
2026년 9월 08일
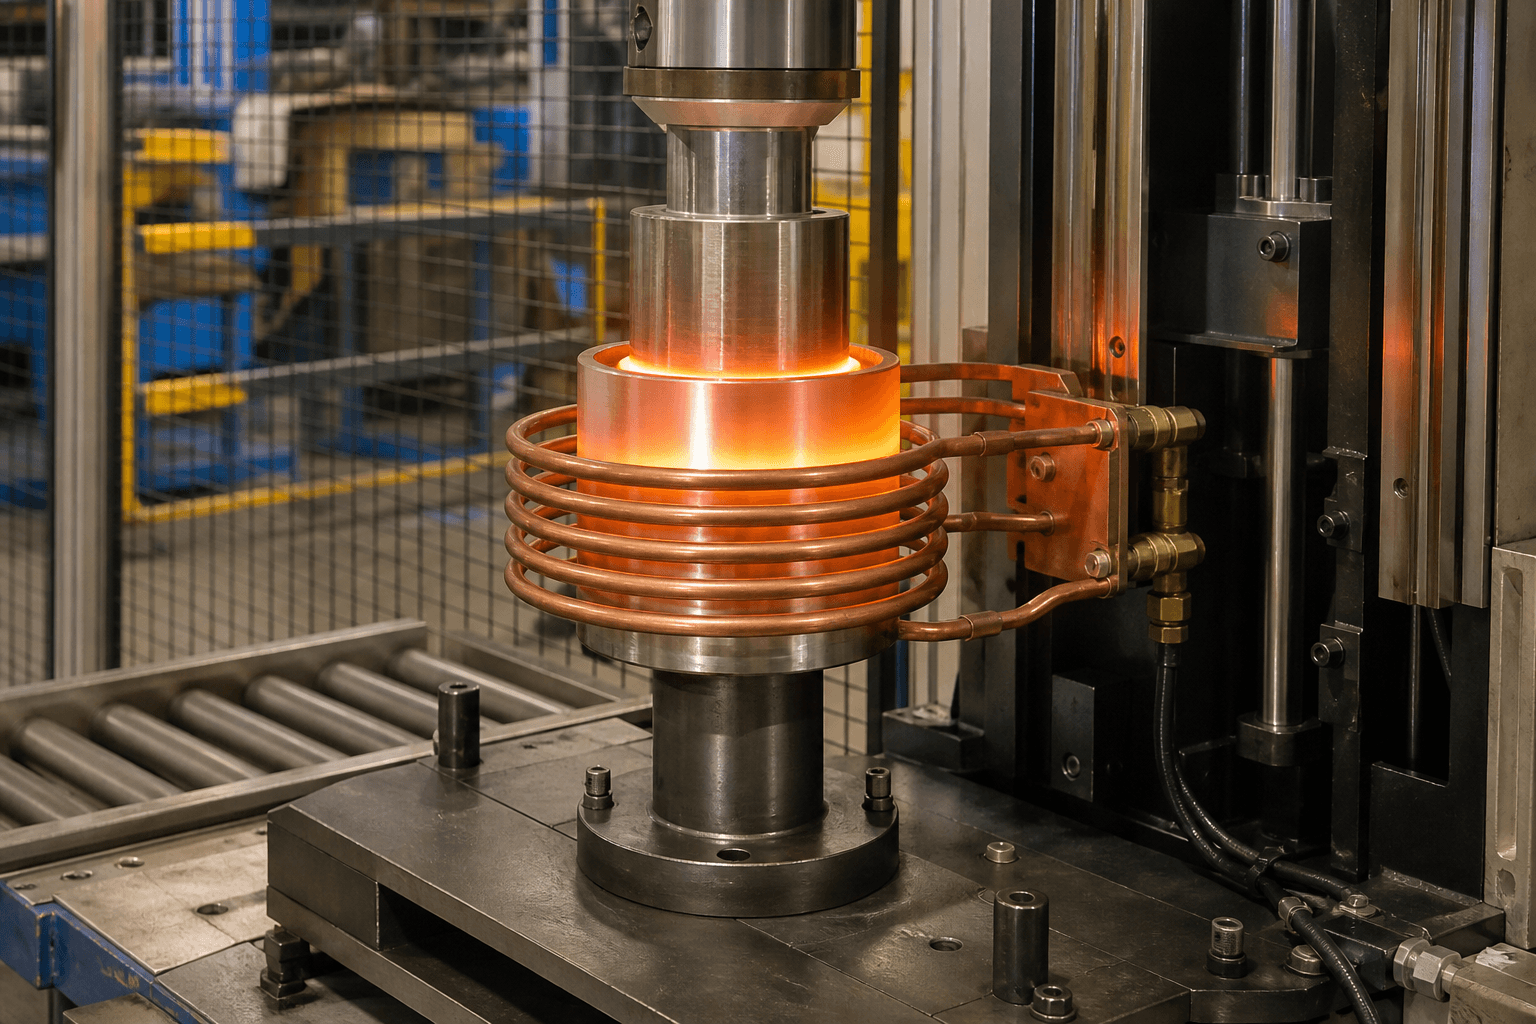
로보틱스
수축 끼워맞춤은 열·틈새·유지 시간이 희망일 때—제어된 간섭이 아닐 때—실패한다
유도 과열, 차가운 축, 서두른 안착이 긁힘과 잘못된 최종 위치를 얼린다. 초록 코일 암페어가 허브가 깨끗이 들어갈 만큼 팽창했다는 증거는 아니다.
2026년 9월 03일
로보틱스
레이저 용접 키홀은 출력·초점·갭이 어긋날 때 붕괴한다—로봇 경로가 멀쩡해 보일 때가 아니다
불완전 용입과 기공은 수수께끼 용가재가 아니라 불안정 증기 공동을 따른다. 초록 TCP 시트가 키홀이 조인트를 통과해 열린 채였다는 증거는 아니다.
2026년 9월 02일
로보틱스
AGV 함대는 기회 충전이 희망이 아니라 정책일 때 통로에서 죽는다
SOC 하한, 충전기 예약, 미션 선점이 물류가 택트를 지킬지 지게차를 빌릴지를 결정한다. 초록 함대 맵이 배터리가 야간 교대를 버틸 증거는 아니다.
2026년 8월 27일
로보틱스
도장 로봇은 무화를 소유하고, 부스 밸런스는 필름이 파트에 닿는지를 소유한다
급기/배기 ΔP, 필터 부하, 다운드래프트 균일성이 스프레이가 부스 엔벨로프에 남을지—드래프트가 오버스프레이를 잘못된 구역으로 끌어 오렌지필을 만들지—를 결정한다. 완벽한 TCP도 급기 부족 부스를 되돌리지 않는다.
2026년 8월 26일
로보틱스
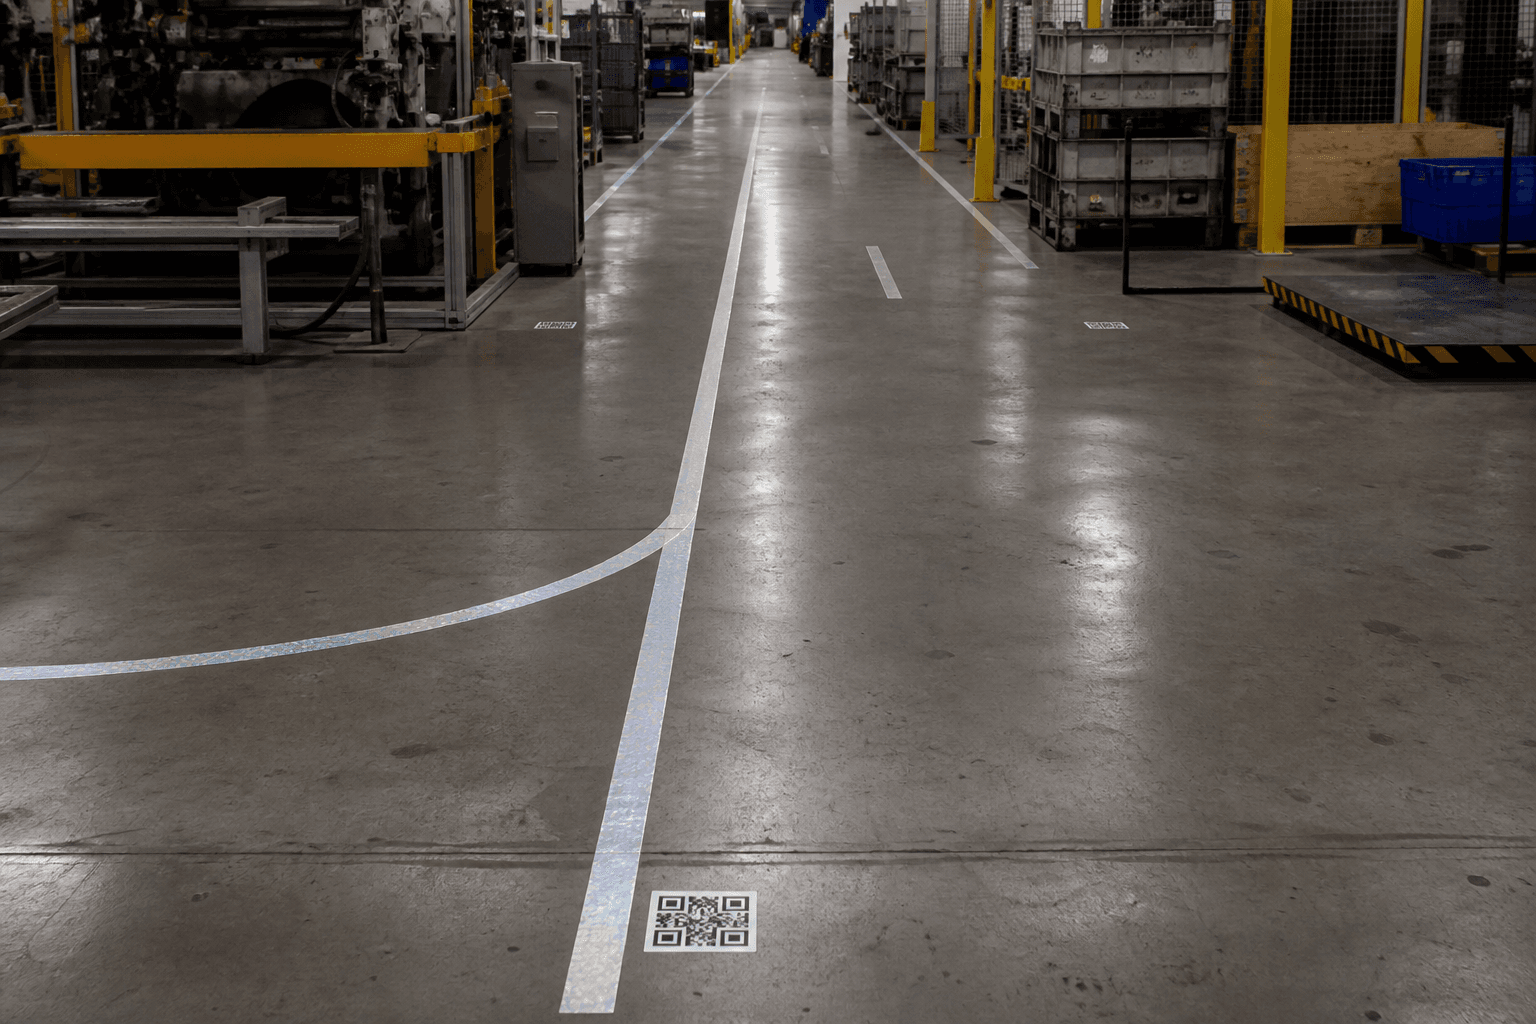
AMR 로컬라이제이션은 lidar가 아니라 긁힌 반사 테이프에서 먼저 무너진다
라인 테이프, QR 섬, 바닥 반사율이 fleet이 lane pose를 유지할지—대시보드는 건강한 SLAM인데 drift·snap·정지할지—를 정한다. 초록 Wi-Fi 차트는 회색으로 세척된 통로를 인증하지 않는다.
2026년 8월 26일
로보틱스
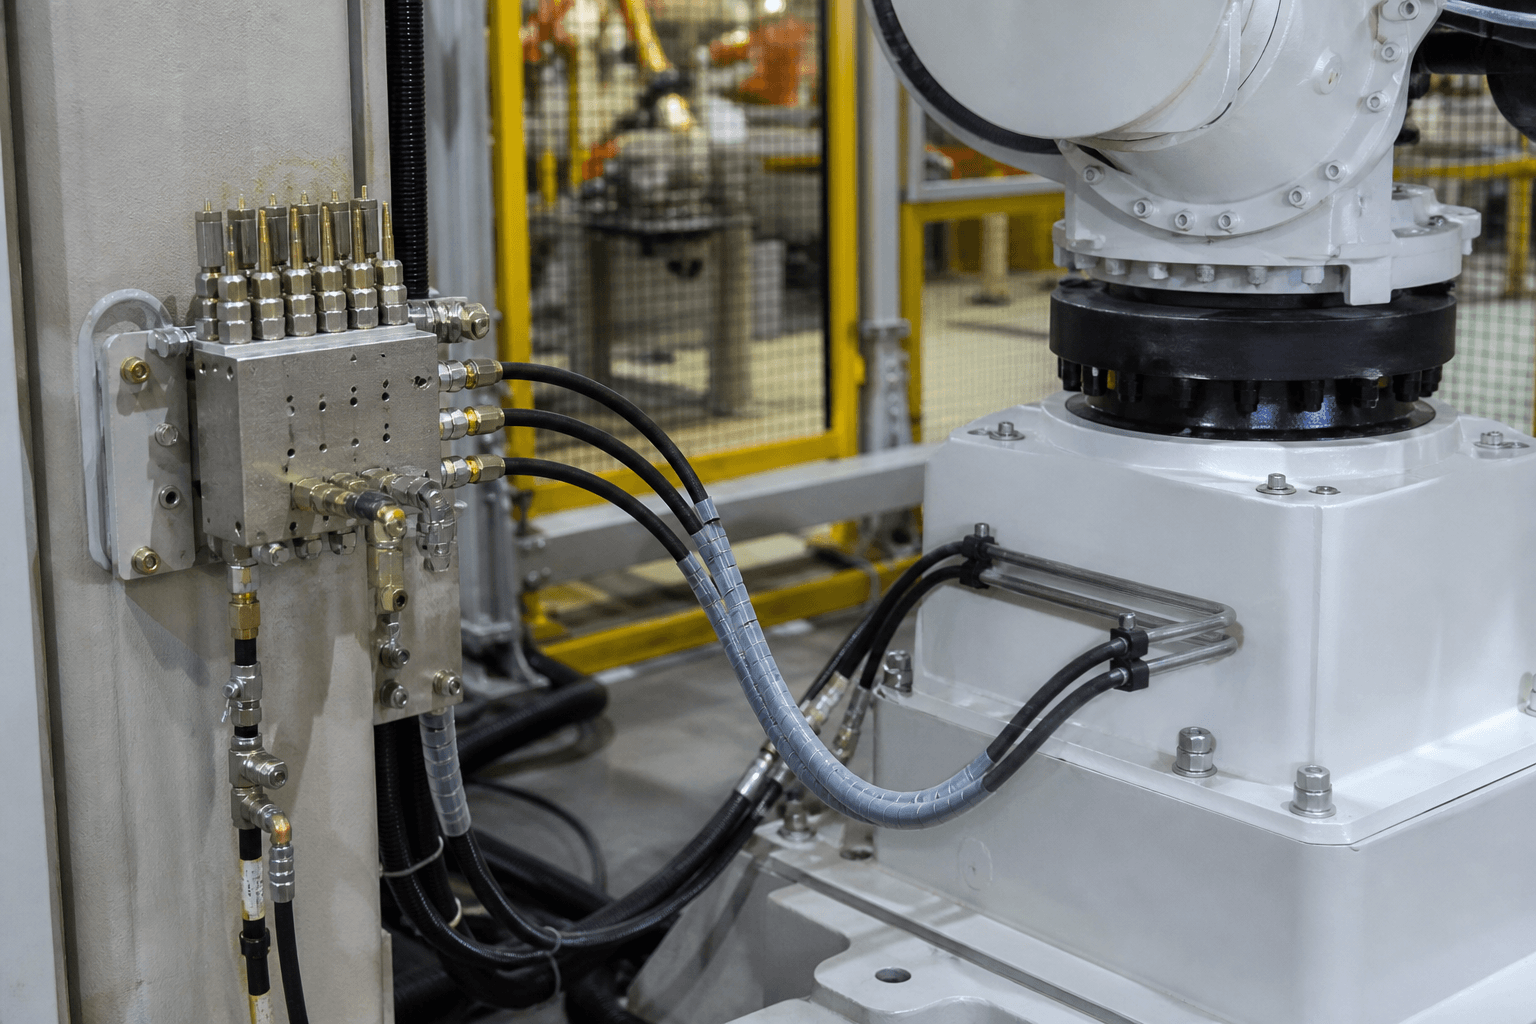
프로그레시브 그리스 디바이더가 걸리고 펌프는 계속 돌면 로봇 축이 굶는다
디바이더 블록 피스톤, 막힌 출구, 그리스 등급 불일치가 모든 윤활점이 샷을 받을지—손목은 마른 채 쉬운 가지에만 갈지—를 결정한다. 초록 펌프 가동 시간계는 지난달 멈춘 포트를 인증하지 않는다.
2026년 8월 25일
로보틱스
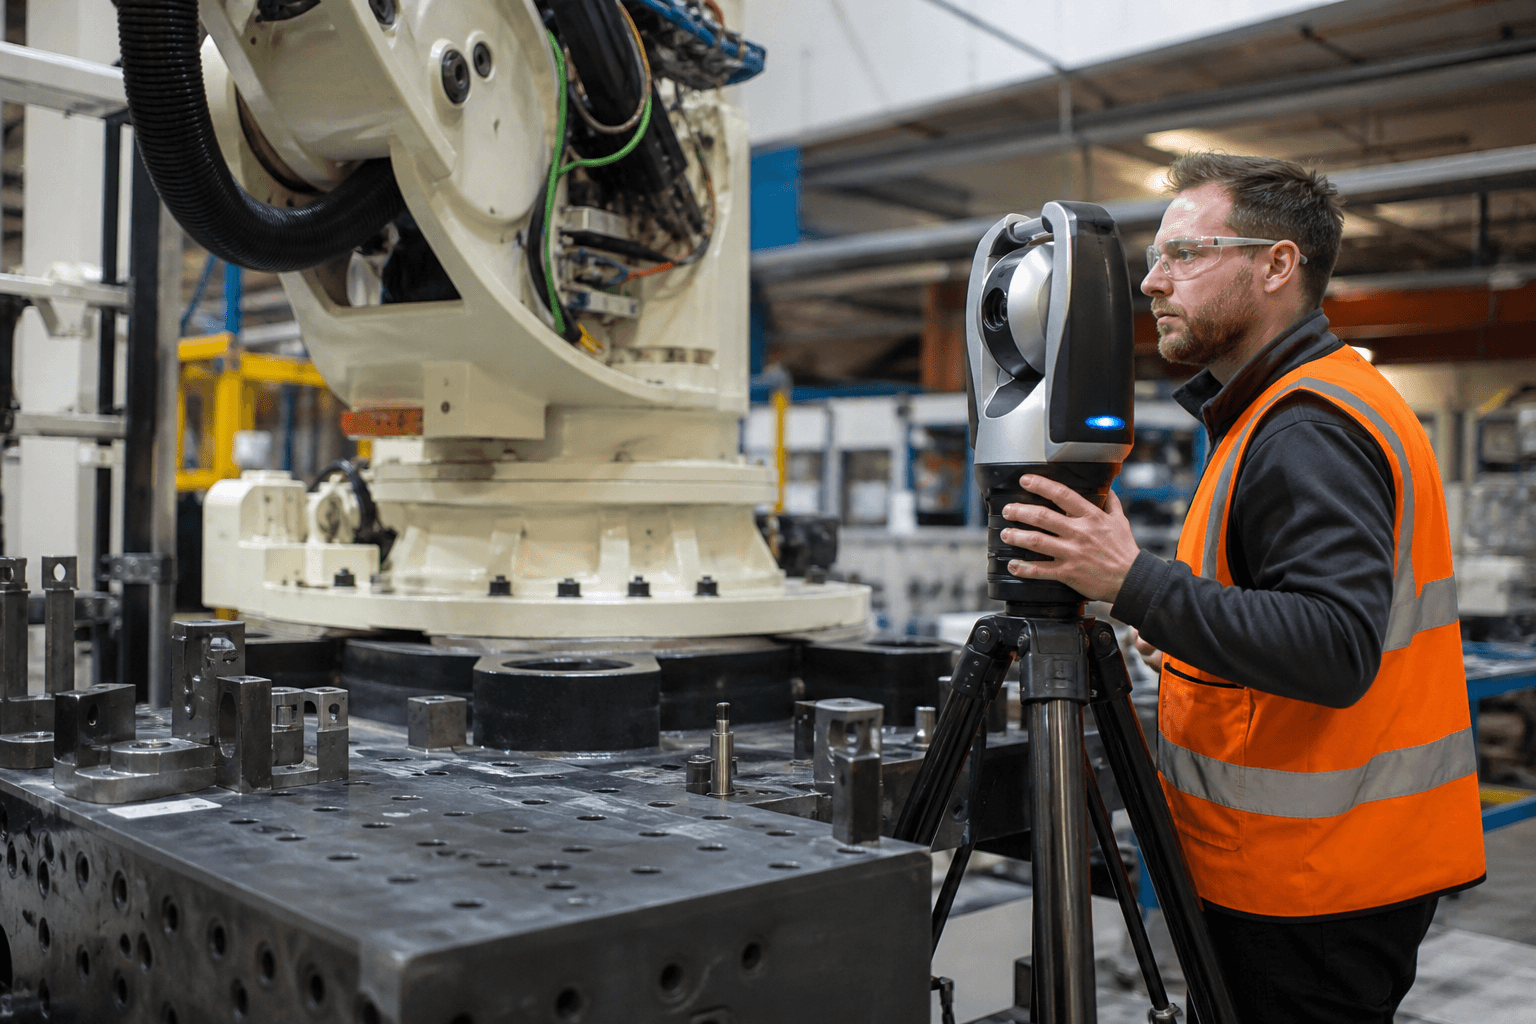
대형 로봇 셀은 베이스가 움직이고 트래커가 선반에 있으면 절대 정밀도를 잃는다
기초 침하, 픽스처 드리프트, 한 번도 반복되지 않은 레이저 트래커 측량이 교시 점이 파트에 맞는지—기동 기억에만 맞는지—를 결정한다. 초록 마스터링 루틴은 3mm 가라앉은 페데스탈을 되돌리지 않는다.
2026년 8월 24일
로보틱스
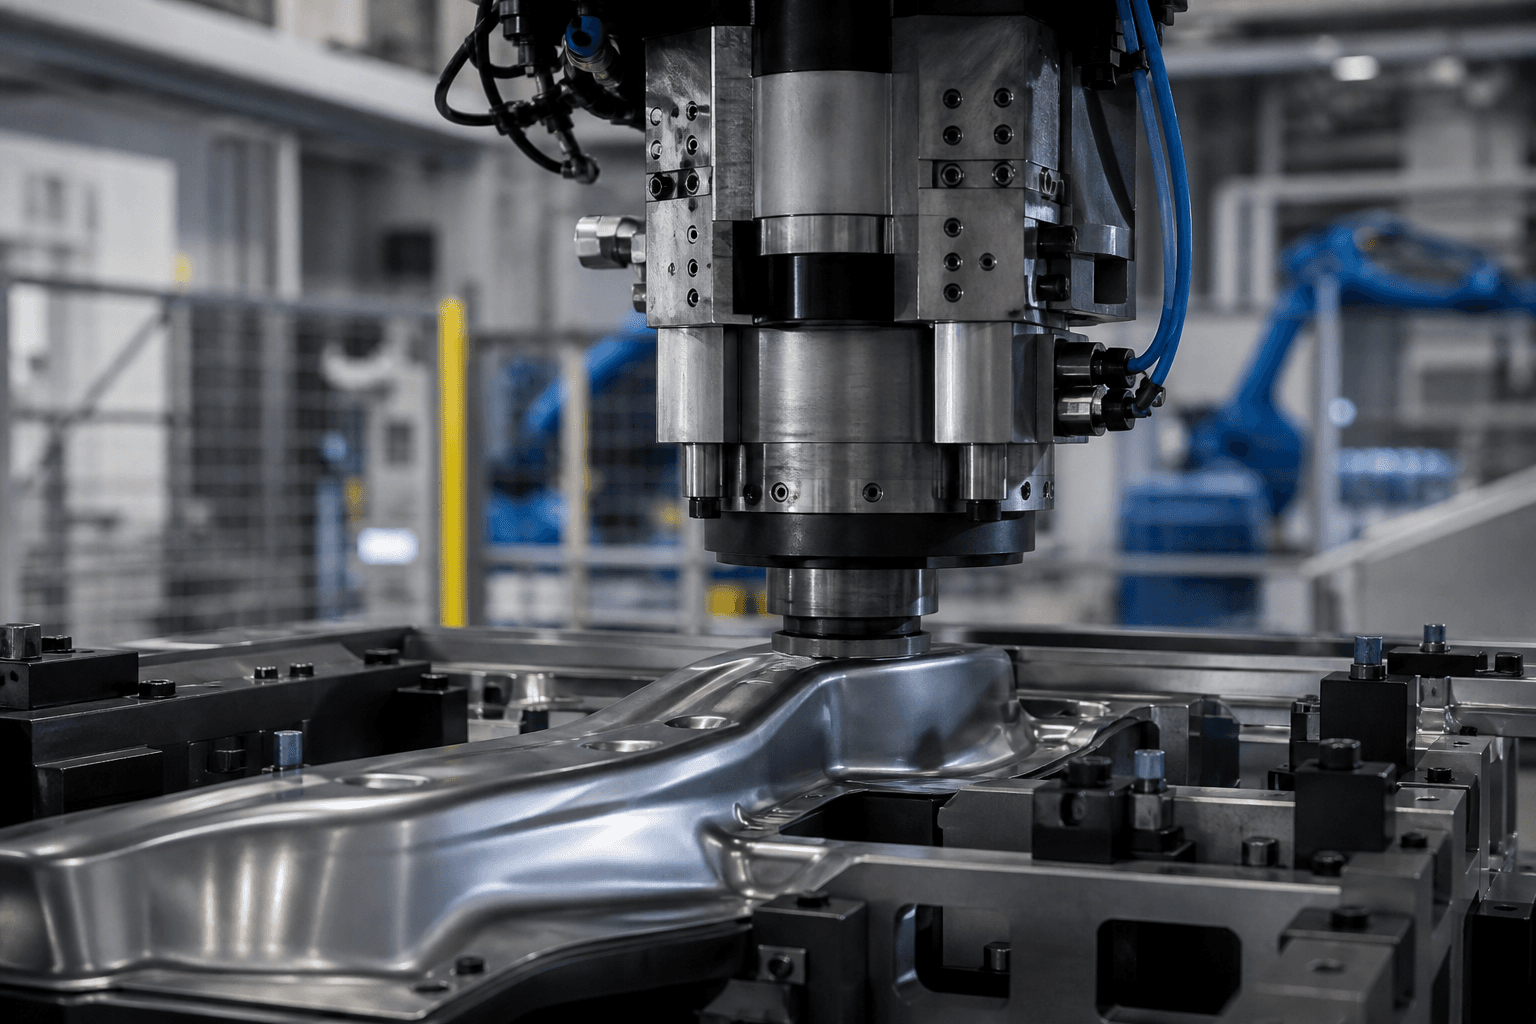
클린치 셀은 로봇 포즈 광택이 아니라 힘–거리 진실과 다이 마모에서 무너진다
버튼 기하, 시트 스택업, 서보 프레스 곡선이 클린치가 잠긴 인터록인지—운송 중 벗겨지는 얕은 세트인지—를 결정한다. 완벽한 TCP도 버섯처럼 퍼진 펀치나 스프링 나는 네스트를 되돌리지 않는다.
2026년 8월 22일
로보틱스
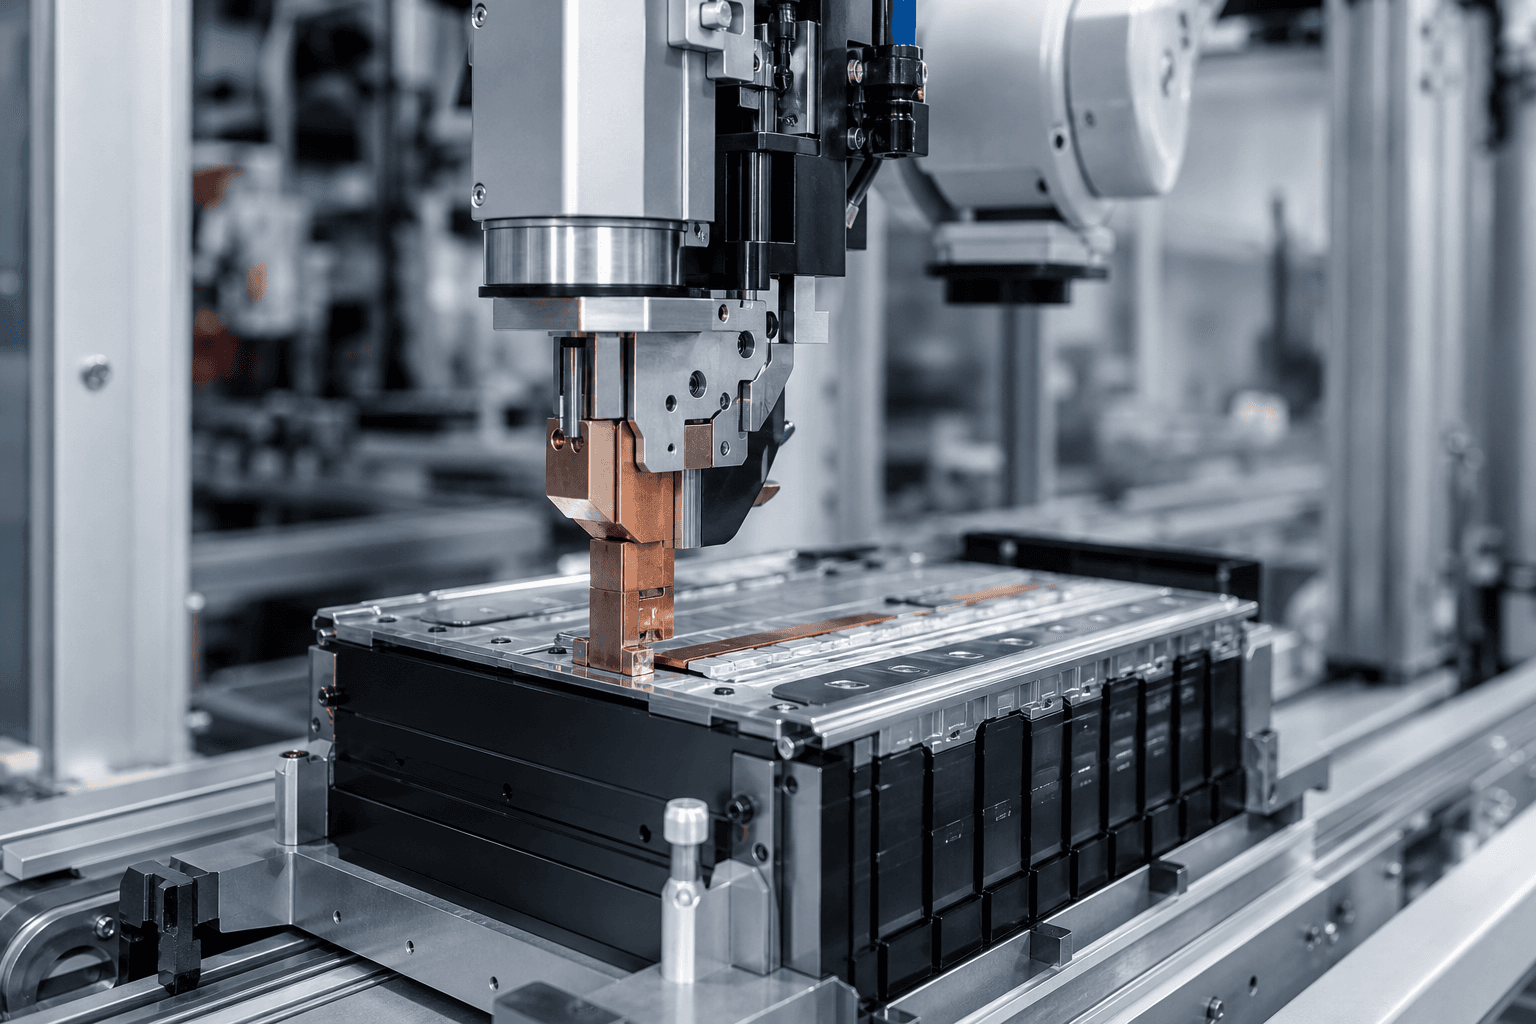
초음파 탭 용접은 혼 마모와 클램프 진실에서 무너지지, 로봇 경로 광택에서가 아니다
소노트로드 면 형상, 진폭, 홀드다운 힘이 포일–버스 이음이 고상 접합인지—한 번 인장 시험을 통과하고 팩에서 열리는 냉접인지—를 결정한다. 완벽한 TCP도 버섯처럼 퍼진 혼을 되돌리지 않는다.
2026년 8월 21일
로보틱스
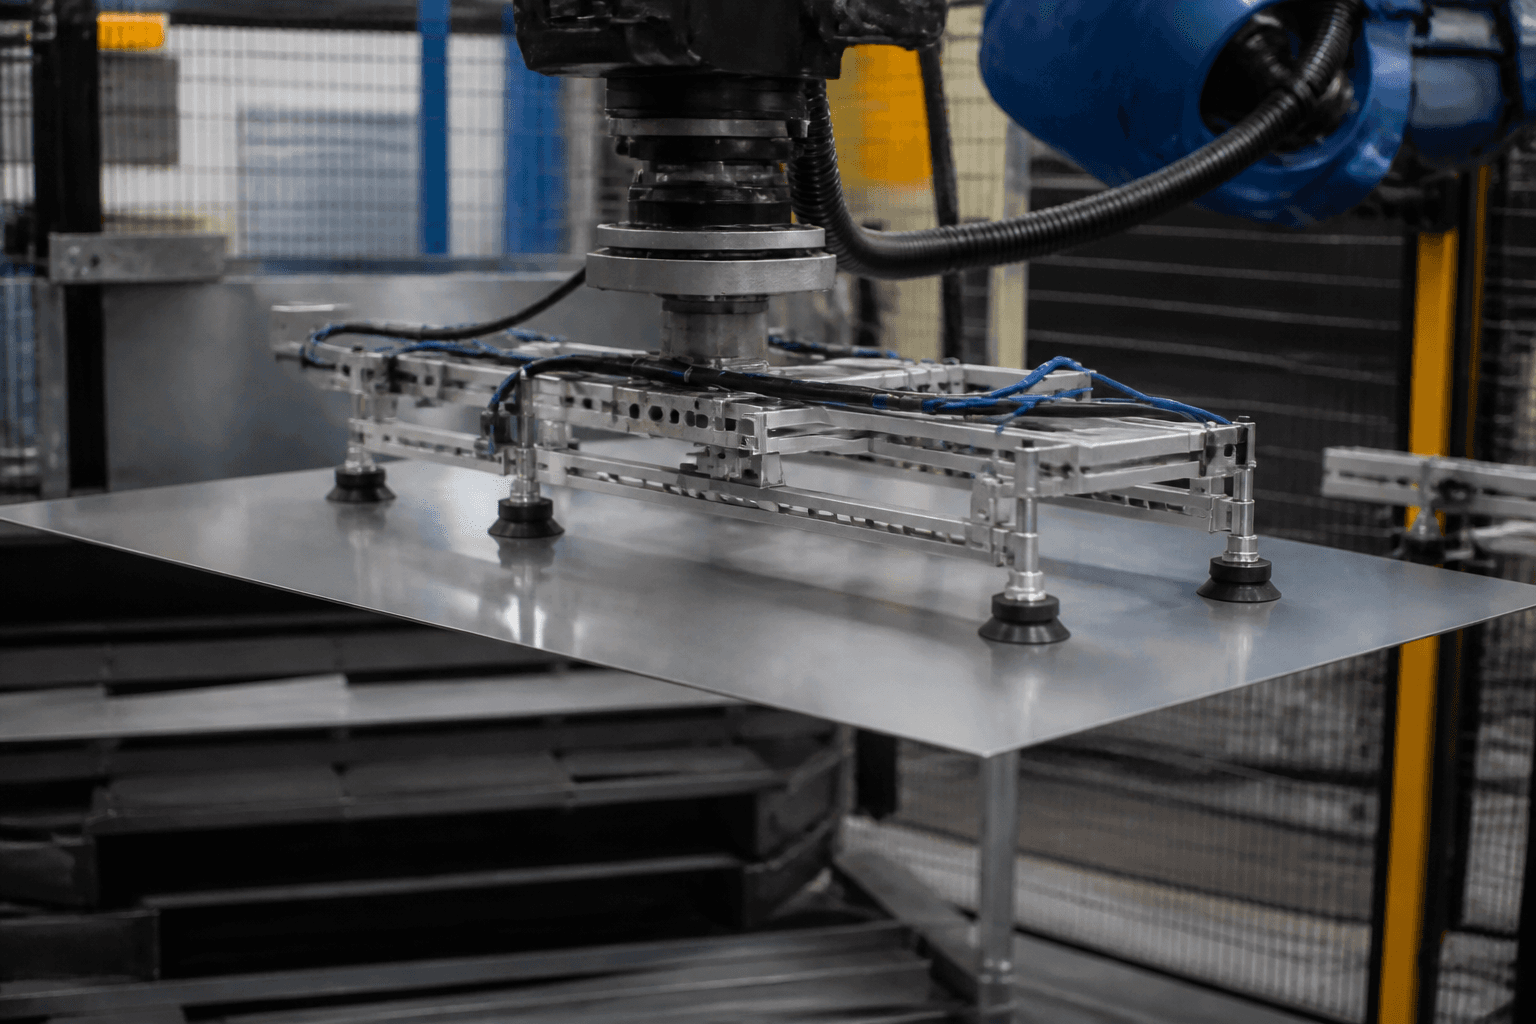
진공 EOAT는 컵을 영원히 공짜 고무로 취급할 때 부품을 떨어뜨린다
씰 립 마모, 깨진 벨로즈, 펌프 게이지가 아니라 컵에서의 진공 레벨이 파지 신뢰성을 결정한다. 교시 자세에서 한 번도 놓치지 않는 로봇도, 컵 하나가 조용히 샐 때 전속에서 떨어뜨린다.
2026년 8월 21일
로보틱스
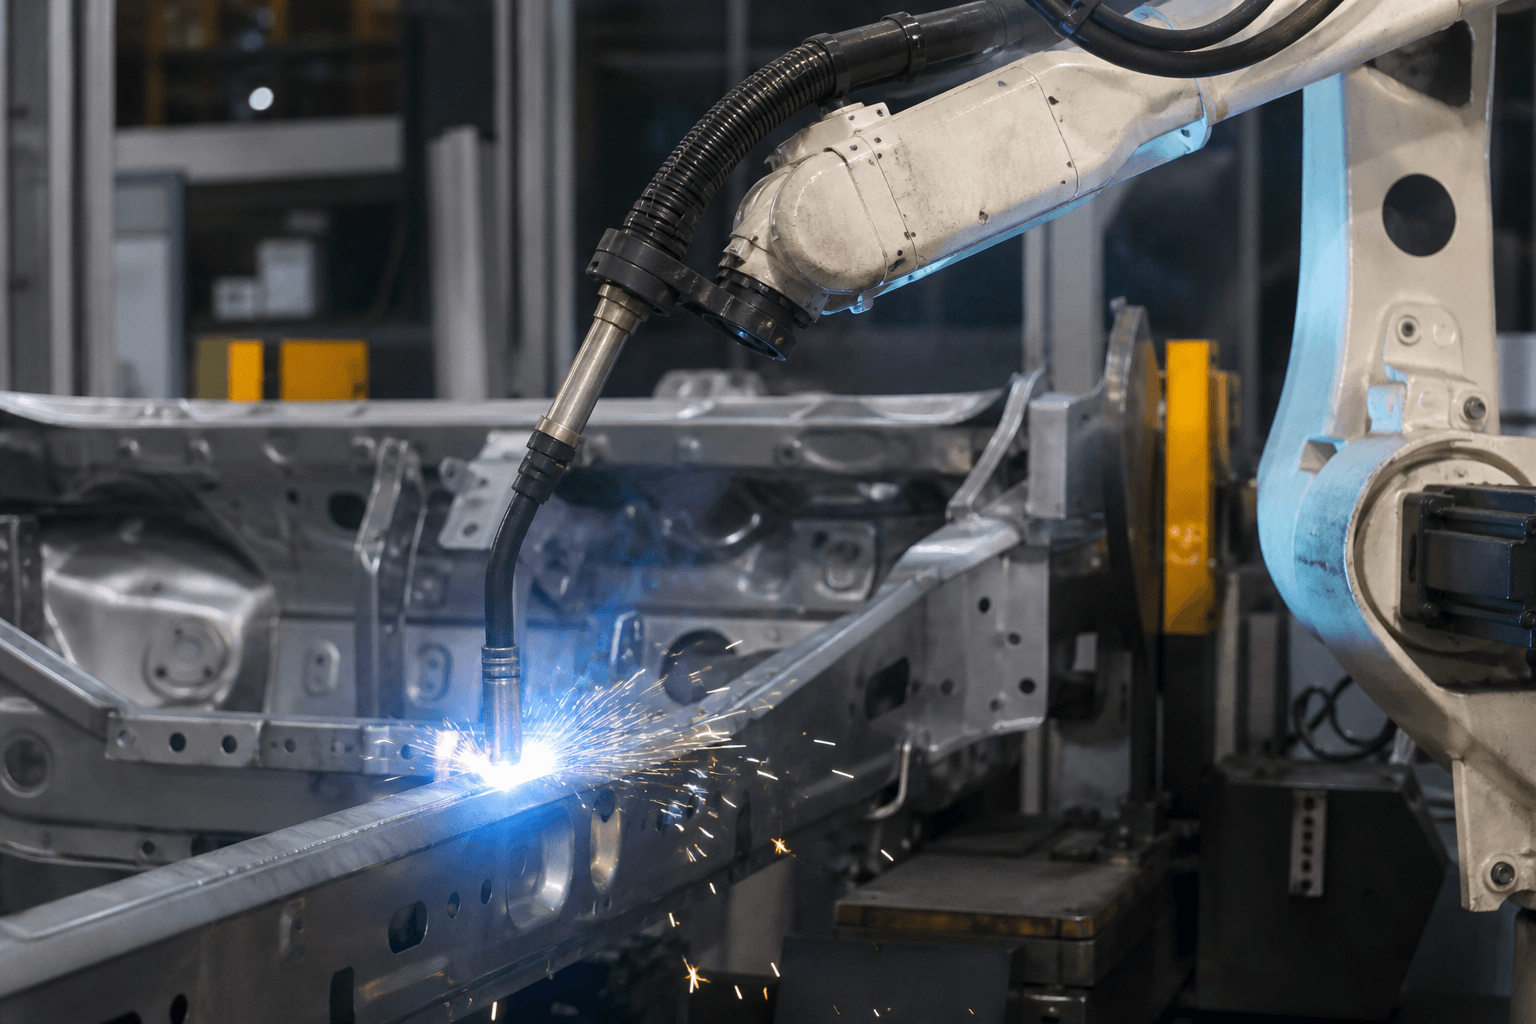
MIG 로봇 용접은 라이너와 스틱아웃을 토치 속설로 다룰 때 헤맨다
콘택트 팁 내경, 라이너 잔류물, 변하지 않는 스틱아웃이 아크의 전류 밀도를 정한다. 시너지 스케줄만이 아니다. 완벽한 경로도 와이어가 캐스트를 갖고 팁이 타원이 되면 기공 맵을 만든다.
2026년 8월 19일
로보틱스
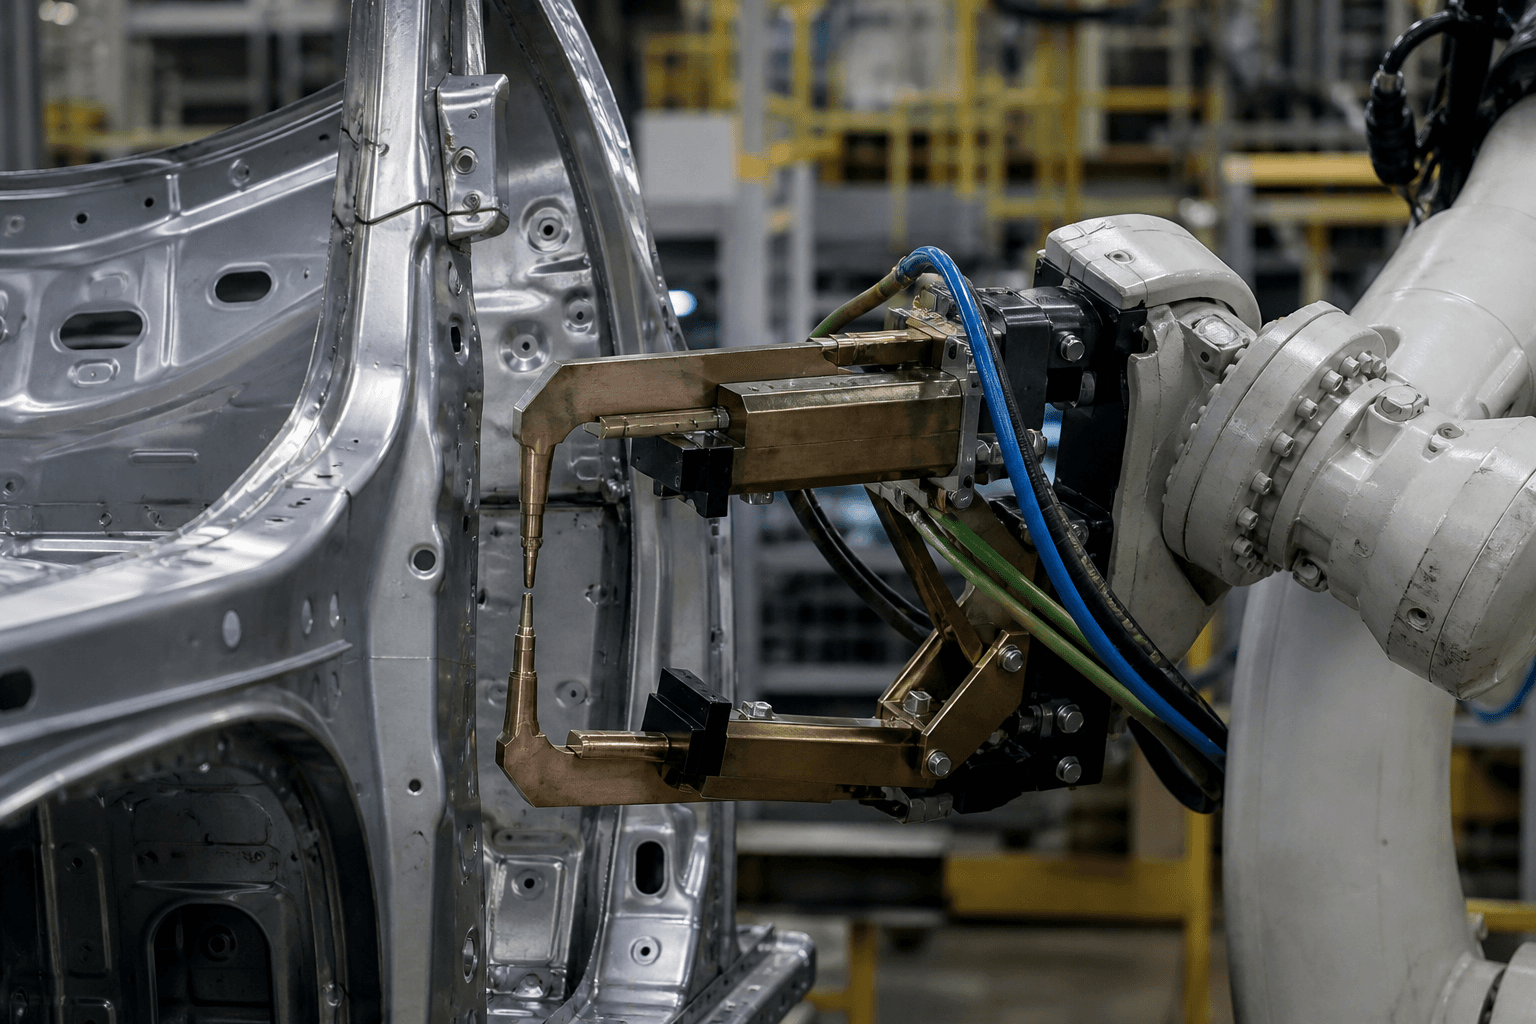
스폿 용접 셀은 캡과 물을 소모품 속설로 다룰 때 너깃을 놓친다
전극 캡 형상, 드레싱 주기, 건 냉각 유량이 저항 용접 열을 결정한다. 타이머 스케줄만이 아니다. 경로를 반복하는 로봇도 캡 면이 버섯처럼 퍼지고 워터 재킷이 뜨겁게 돌면 냉접을 만든다.
2026년 8월 19일
로보틱스
수리 후 로봇 재시운전은 원래 FAT의 반복이 아니다
서보 드라이브, 관절 베어링, 또는 완전한 암 어셈블리 교체는 고장난 구성 요소만 재설정하지 않는다—보정 상태, 페이로드 검증, 경우에 따라 안전 등급 기능도 재설정한다. 중요한 검증 단계는 OEM 수리 시트에 없다.
2026년 8월 18일
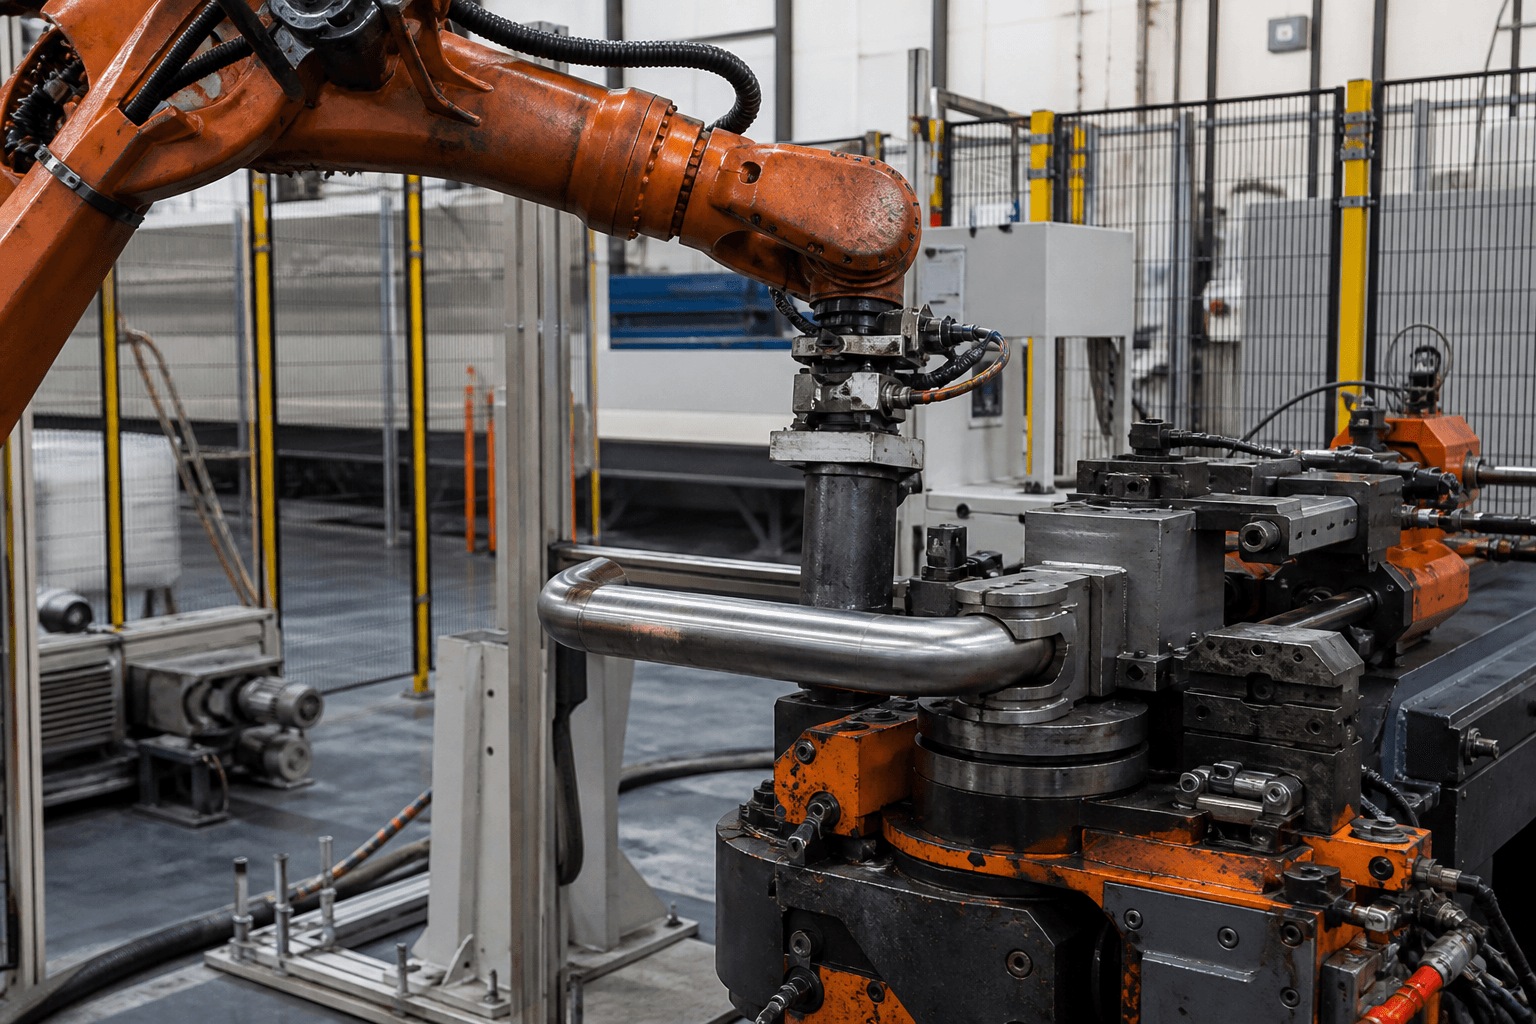
로보틱스
로보틱 튜브 벤딩 셀은 경로 다듬기가 아니라 스프링백과 클램프 진실에서 실패한다
다이 기하, 클램프 마크, springback 보정, 공정 중 측정이 벤딩 튜브 셀이 공차를 지키는지를 결정한다—금속 fab 로보틱스. 프레스 브레이크 flange springback만, FSW 툴 마모 에세이만, CNC 머신 텐딩 물량 플레이가 아니다.
2026년 8월 13일
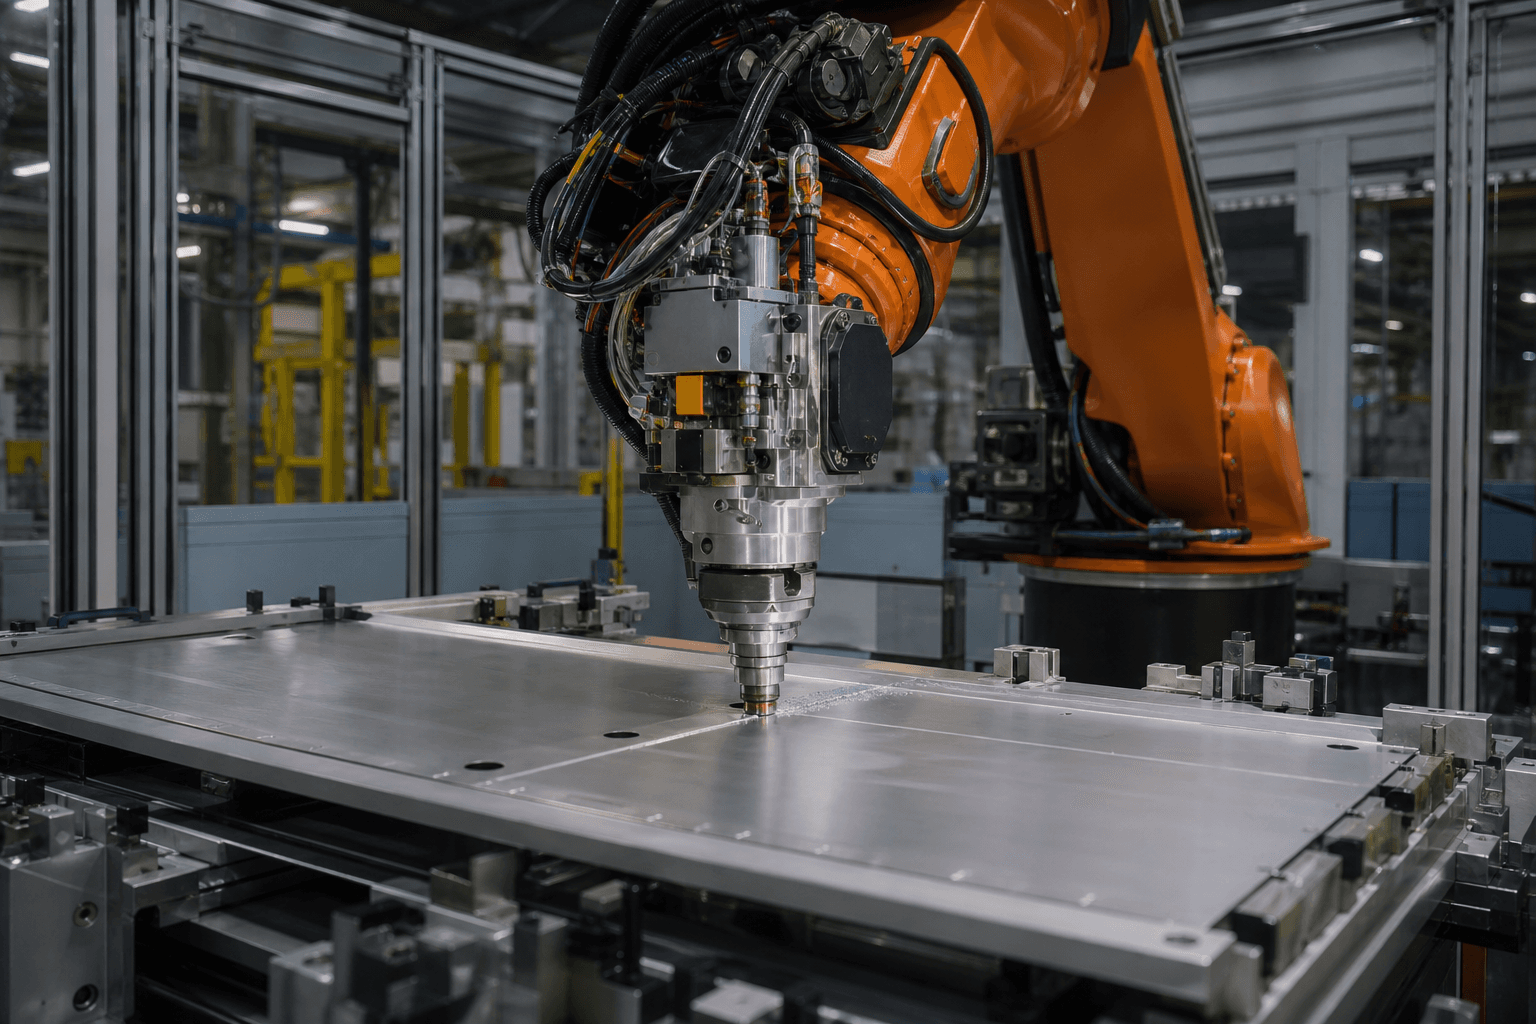
로보틱스
Friction stir welding cell은 path polish가 아니라 tool wear와 fixturing에서 실패한다
Pin life, forge force, joint prep가 solid-state weld가 버티는지 가른다—접합용 로봇이지, arc adaptive welding 단독도, laser EV weld monitor 단독도, selective solder electronics cell도 아니다.
2026년 8월 11일
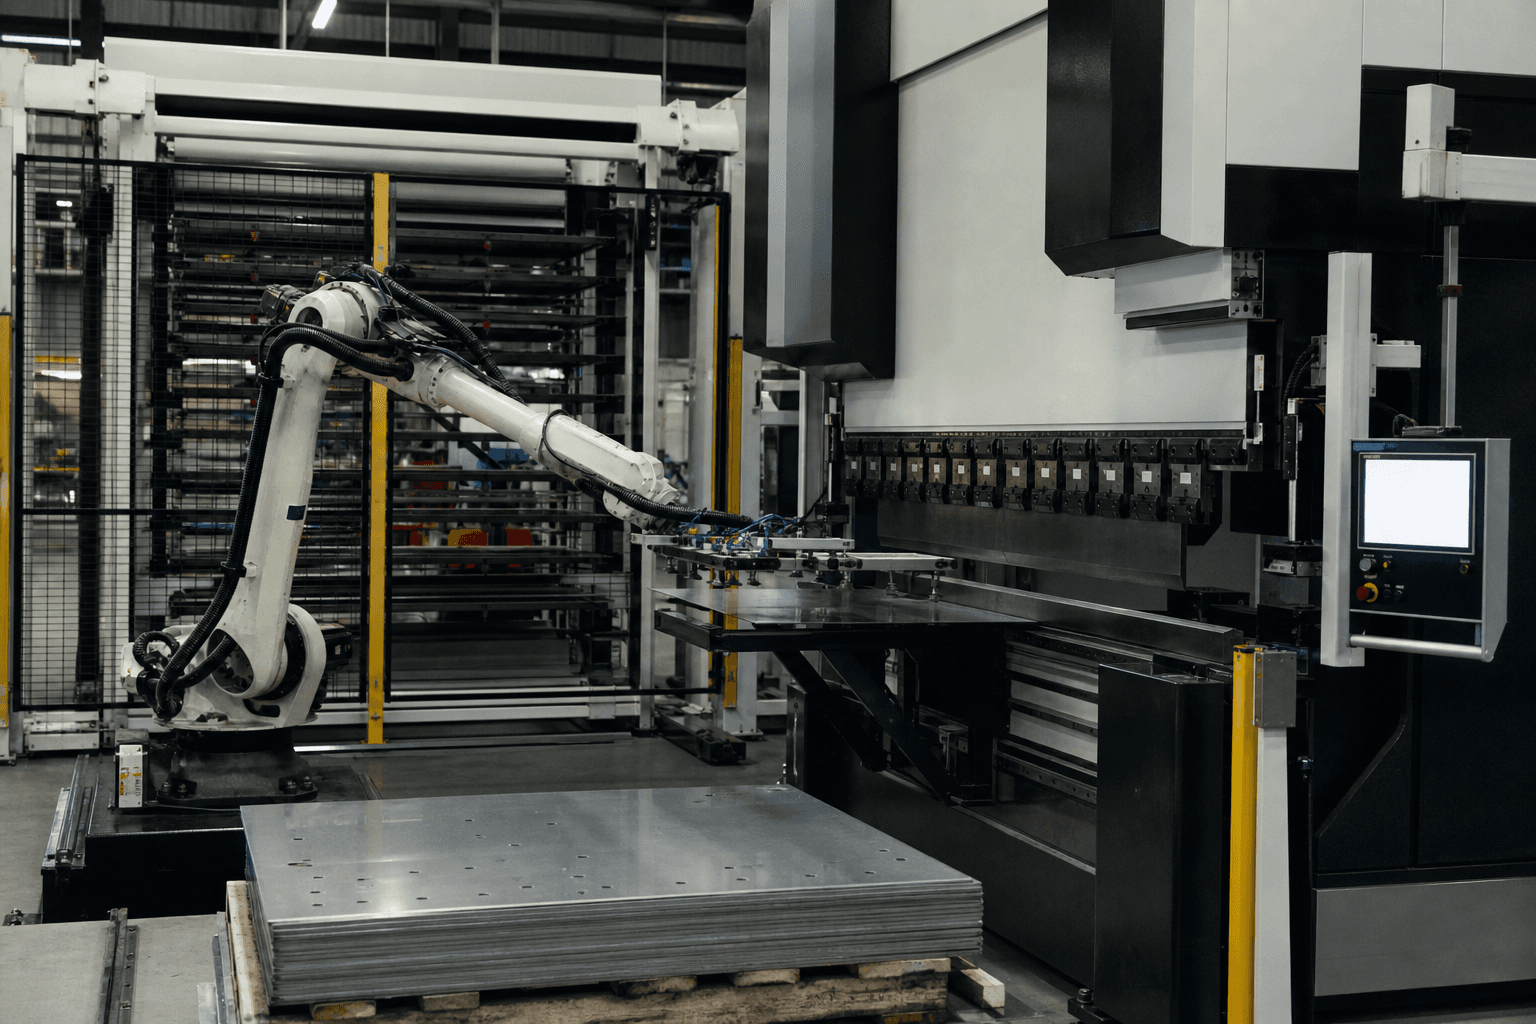
로보틱스
프레스 브레이크 텐딩 로봇은 플랜지 스프링백에서 실패한다, 픽 성공에서가 아니다
게이지 전략, 벤드 시퀀스, 셀 내 측정이 시트메탈 셀이 출하되는지를 결정한다—fabrication을 위한 로보틱스 이야기이며, CNC 머신 텐딩 아일랜드 단독도, 팔레타이징 독도, 셀렉티브 솔더 전자 셀도 아니다.
2026년 8월 10일
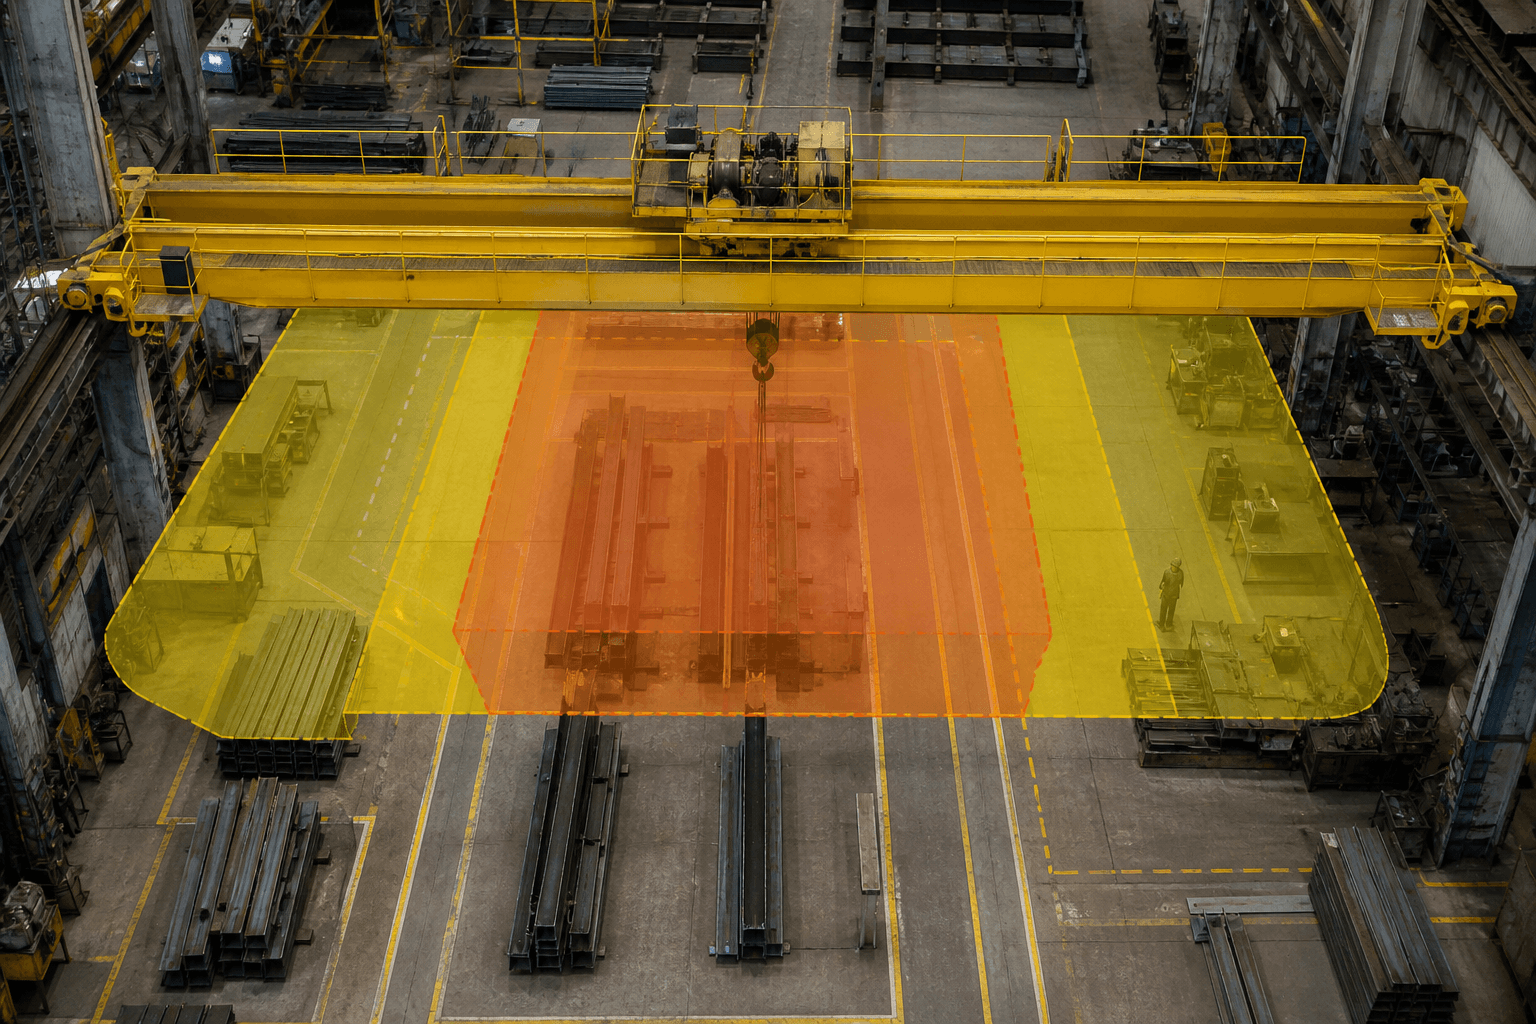
로보틱스
천장크레인 충돌방지 구역은 센서 스티커가 아니라 레이아웃 거짓으로 실패한다
구역 지도, 센서 증명 테스트, 혼합 인간 트래픽이 갠트리 베이가 안전하게 스케일되는지를 결정한다—로보틱스 및 중량물 핸들링 통제. AMR 바닥 교차로만, 코봇 ISO 에세이만, 휴머노이드 파일럿 덱이 아니다.
2026년 8월 08일

로보틱스
선택적 납땜 셀은 로봇 리치가 아니라 열 레시피에서 실패한다
노즐 경로, 예열, 핀스루 열질량이 혼합기술 기판 수율을 정한다—전자 조립용 로보틱스 이야기. 웨이브솔더 향수가 아니고, 스크류드라이빙 토크 셀이 아니고, 접착 디스펜스 데모가 아니다.
2026년 8월 07일
로보틱스
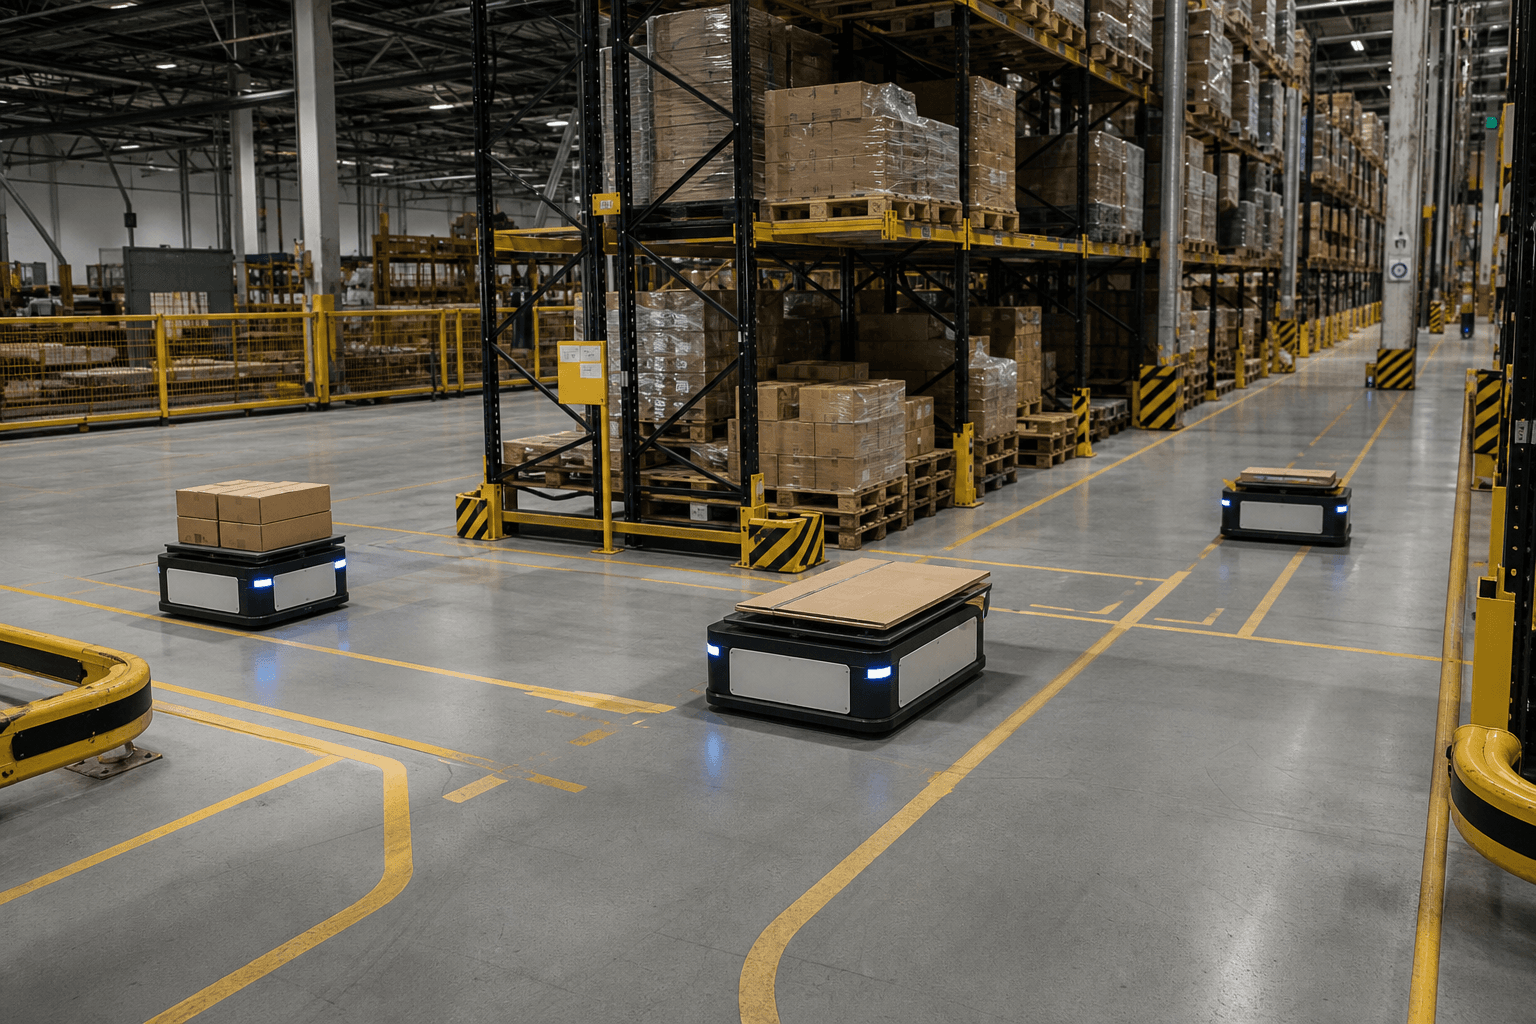
AMR 교차로는 로봇 문제로 실패하기 훨씬 전에 교통 문제로 실패한다
우선순위 규칙, 데드락 복구, 혼합 인간 트래픽이 플릿이 확장될지를 정한다—AMR을 위한 로보틱스 교통 제어 이야기이지, 엣지 AI 물류 개관도, 빈피킹 셀도, 휴머노이드 파일럿 에세이도 아니다.
2026년 8월 05일

로보틱스
유휴 엔진 라인은 품질 체계가 함께 이동할 때만 휴머노이드 공장이 된다
전용 자동차 용량 재사용, 이족 생산 택트, 이전된 MES 규율이 휴머노이드 양산이 제조인지 픽스처 달린 보도자료인지 결정한다.
2026년 8월 05일
로보틱스
TCP 시트 TV-3: 스크랩이 된 밀리미터
툴 센터 포인트 점검·마스터링 상태·치구 데이텀이 경로가 여전히 세계와 맞는지 결정한다—로보틱스 TCP 검증 시트. 충돌 덤프 주석, 사이클 워터폴, 그리퍼 포토 로그가 아니다.
2026년 8월 05일

로보틱스
충돌 덤프 CD-08: ‘bump’가 아니었던 정지
축·속도·접촉력이 로봇이 기하에 부딪혔는지 월드모델 거짓에 부딪혔는지 결정한다—로보틱스 충돌 덤프 주석. 사이클 워터폴, 그리퍼 포토 로그, 페이로드 펜던트 로그가 아니다.
2026년 8월 04일
로보틱스
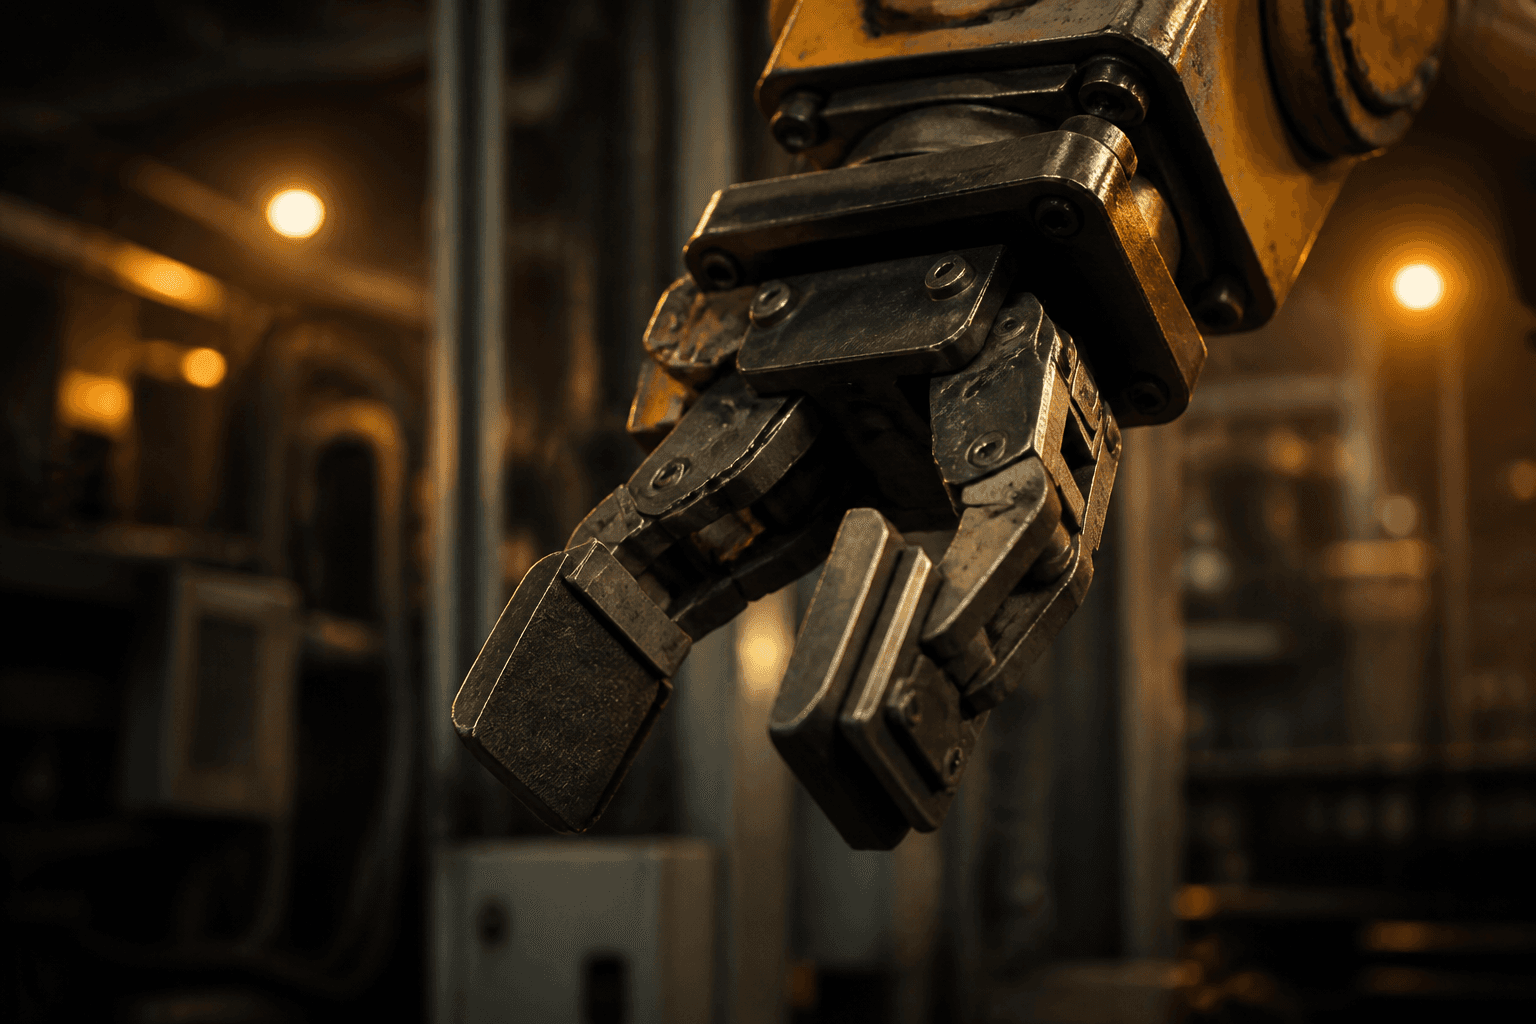
포토 로그 GR-18: 그리퍼 핑거가 CMMS보다 시간을 잘 안다
마모 평면, 칩아웃, 패드 글레이즈가 로봇보다 먼저 그립 실패를 결정한다—로보틱스 포토 로그. 사이클타임 워터폴, 페이로드 펜던트 로그, 툴체인저 독 브리프가 아니다.
2026년 8월 04일

로보틱스
Cycle-time waterfall: 4.2초가 실제로 간 곳
Wait, travel, process, fault recovery bar가 peak robot speed보다 takt를 더 가른다—로봇 타이밍 분해이지, payload/inertia pendant log·commissioning punch list·muting protocol이 아니다.
2026년 7월 29일

로보틱스
Punch list 37: ‘거의 끝’이었던 robot cell
Open FAT/SAT item, temporary jumper, 미서명 speed limit가 cell이 commissioned인지 단지 powered인지 가른다—로봇 commissioning ledger이지, muting validation protocol·dress-pack field guide·tool-changer seal kit이 아니다.
2026년 7월 28일

로보틱스
Pendant log: payload/inertia 거짓말과 tuning이 아닌 following-error
EOAT mass, inertia tensor, teach-speed proof가 path accuracy가 takt를 견디는지 가른다—로봇 pendant event log이지, commissioning punch list·dress-pack guide·tool-changer dock seal이 아니다.
2026년 7월 28일
로보틱스
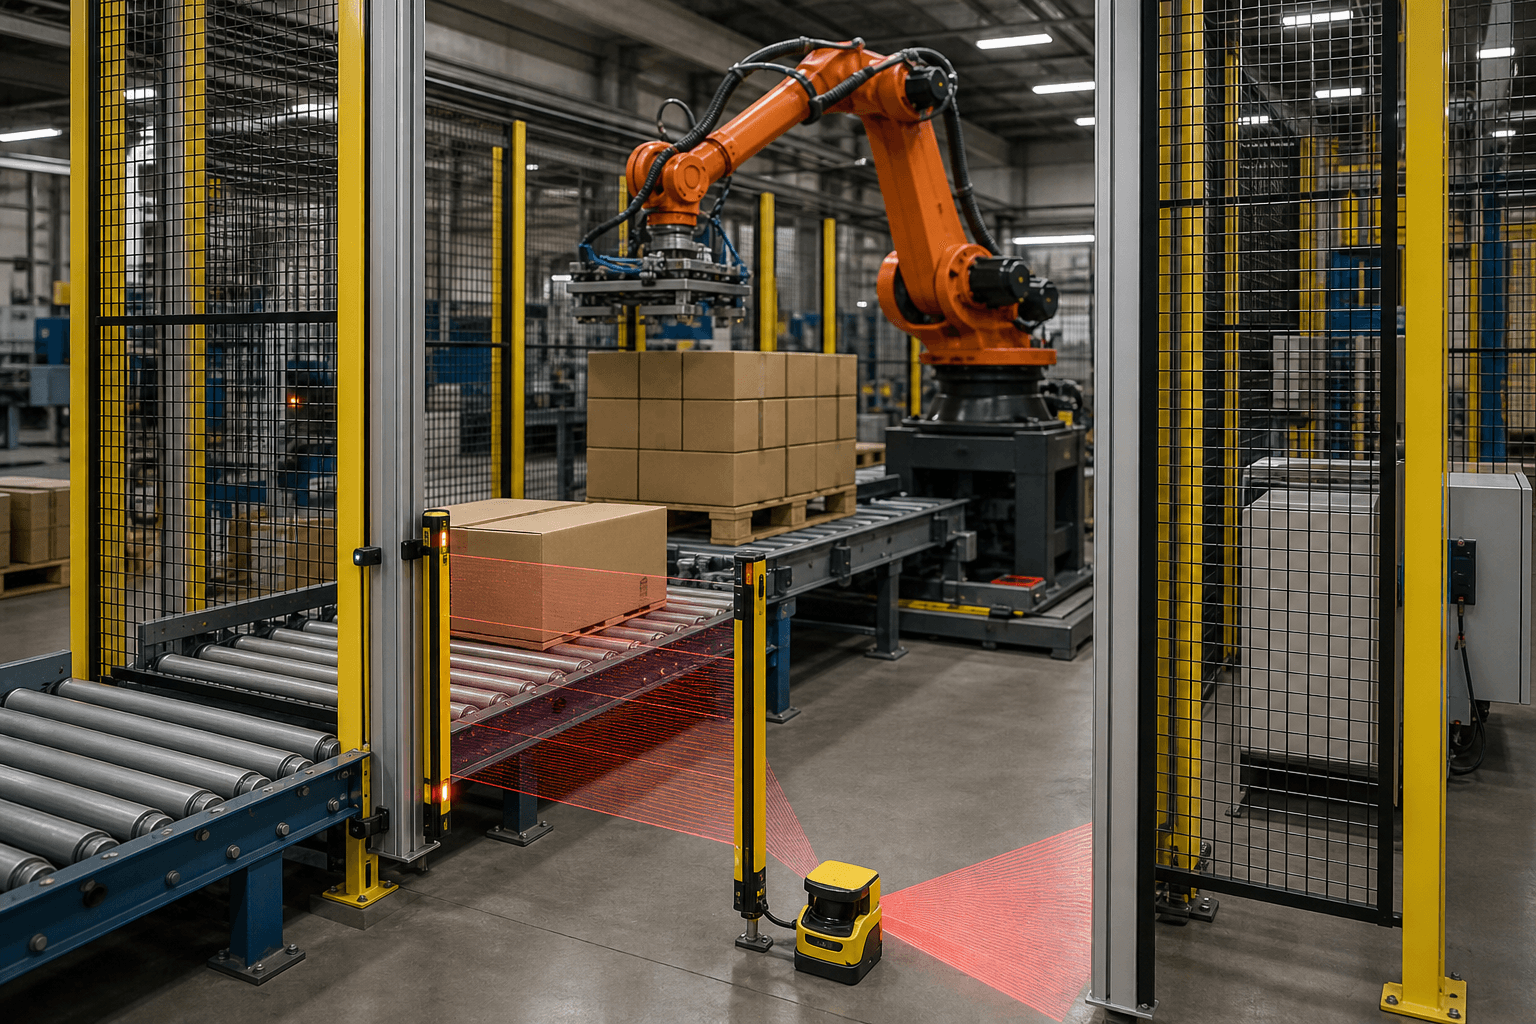
프로토콜 14: bypass culture를 만들지 않는 laser-scanner muting 검증
Muting logic, sensor placement, timed proof가 high-mix cell에서 safeguarding가 여전히 의미 있는지 가른다—로봇 safety validation protocol이지, cobot ISO 이론 에세이·dress-pack flex life·tool-changer seal이 아니다.
2026년 7월 28일
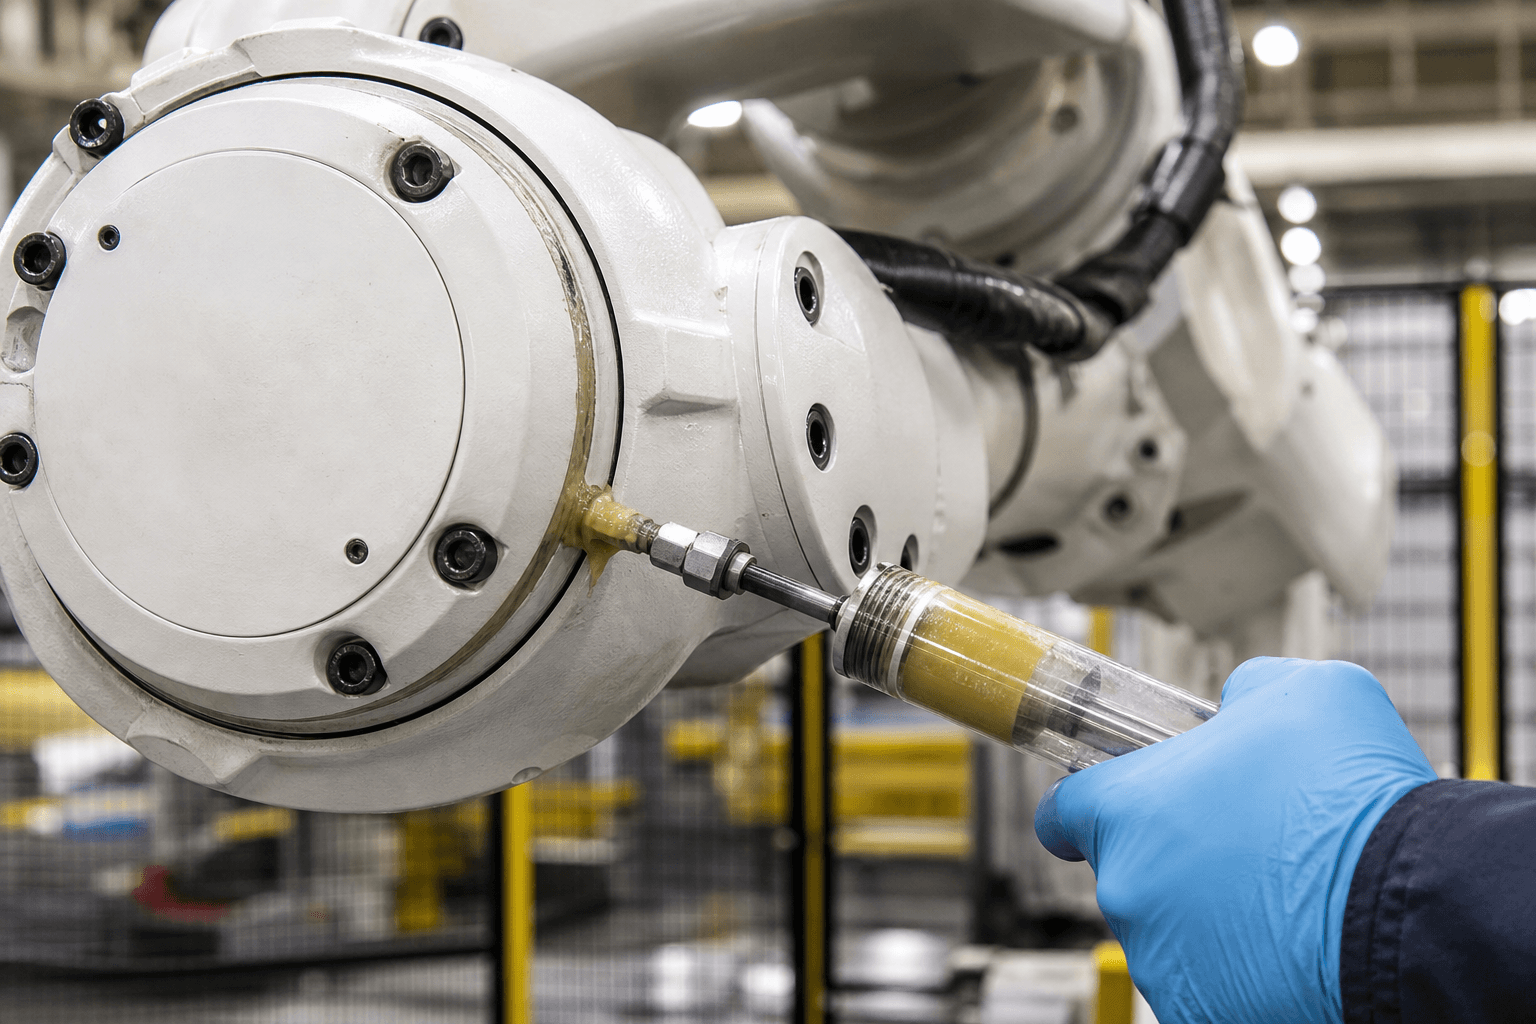
로보틱스
현장 가이드: 관절 그리스가 로봇의 환경세가 될 때
밀봉 관절 그리스 퍼지, 도장 미스트, 용접 스패터가 환경 등급별 축 수명을 가른다—로봇 신뢰성 현장 가이드이지, dress-pack 케이블 라우팅·툴 체인저 도킹·코봇 ISO 안전 이론이 아니다.
2026년 7월 27일
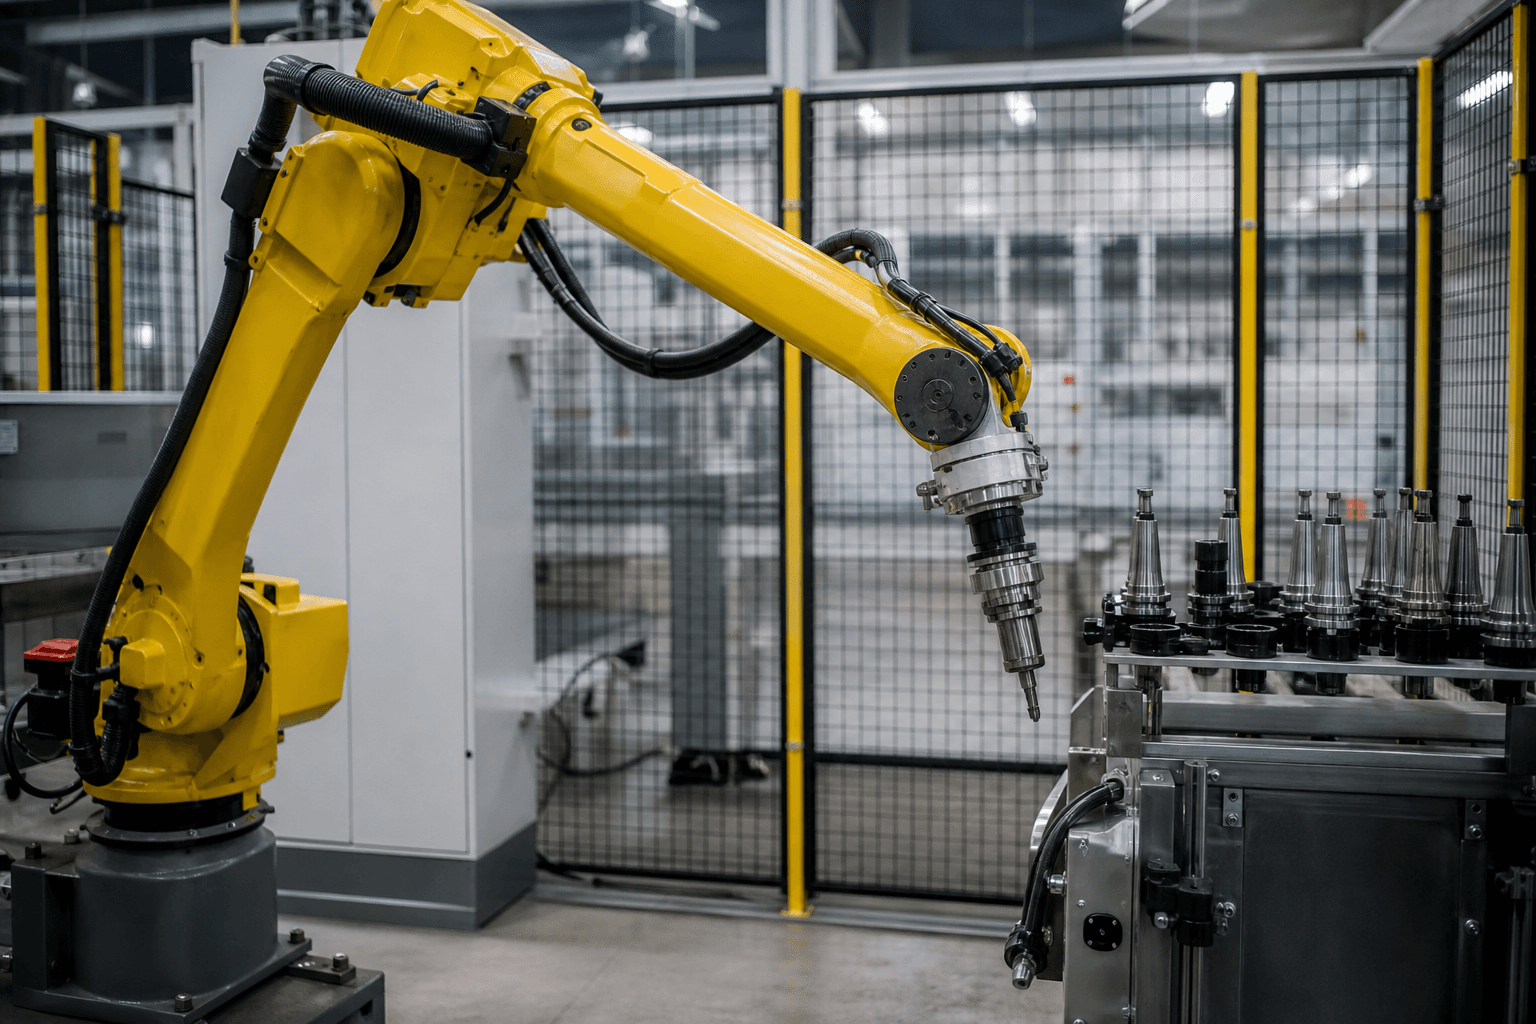
로보틱스
툴 체인저 결함은 서보 버그처럼 보인다—먼저 공기, 도킹, 툴 ID
자동 툴 체인저, 커플러 씰, 툴 ID 규율이 고믹스 셀 가동률을 좌우한다—로봇 신뢰성 이야기이지, 드레스 팩 케이블 관리·체결 토크·접착 디스펜스 셀이 아니다.
2026년 7월 25일
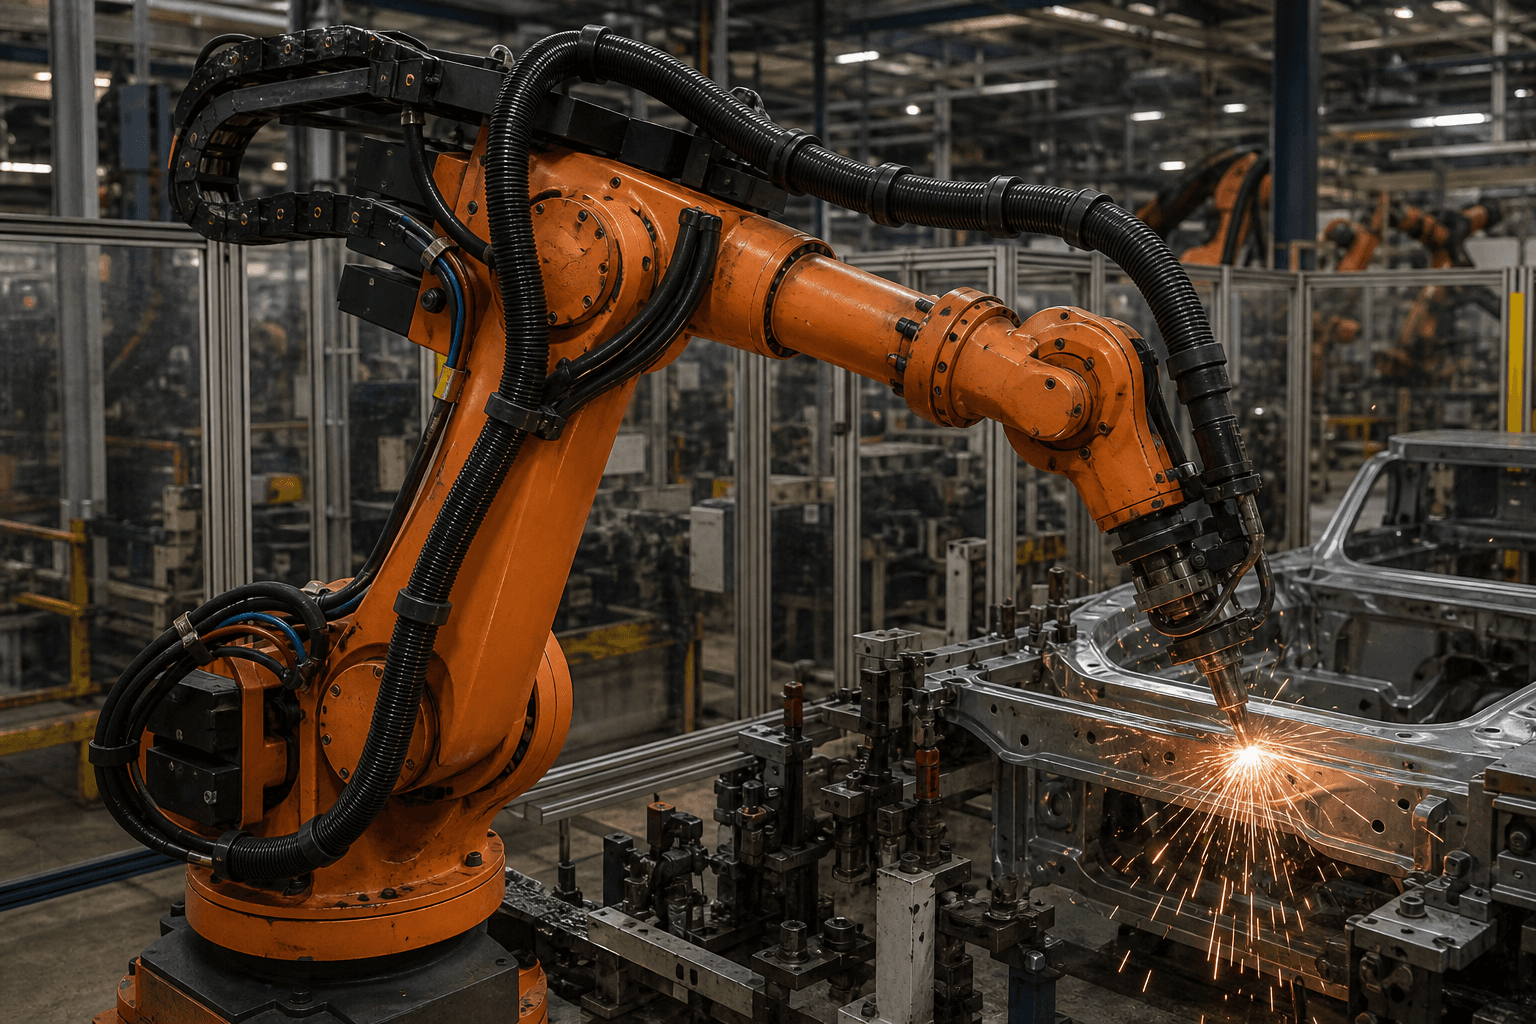
로보틱스
드레스팩 고장은 로봇 결함처럼 보인다: 컨트롤러 로그 전에 케이블 관리
케이블 캐리어·드레스팩 라우팅·플렉스 수명 규율이 다축 가동률을 좌우한다—로봇 신뢰성 이야기이지, 와이어 하네스 조립 셀·레이저 용접 모니터링·스크류드라이빙 토크가 아니다.
2026년 7월 24일
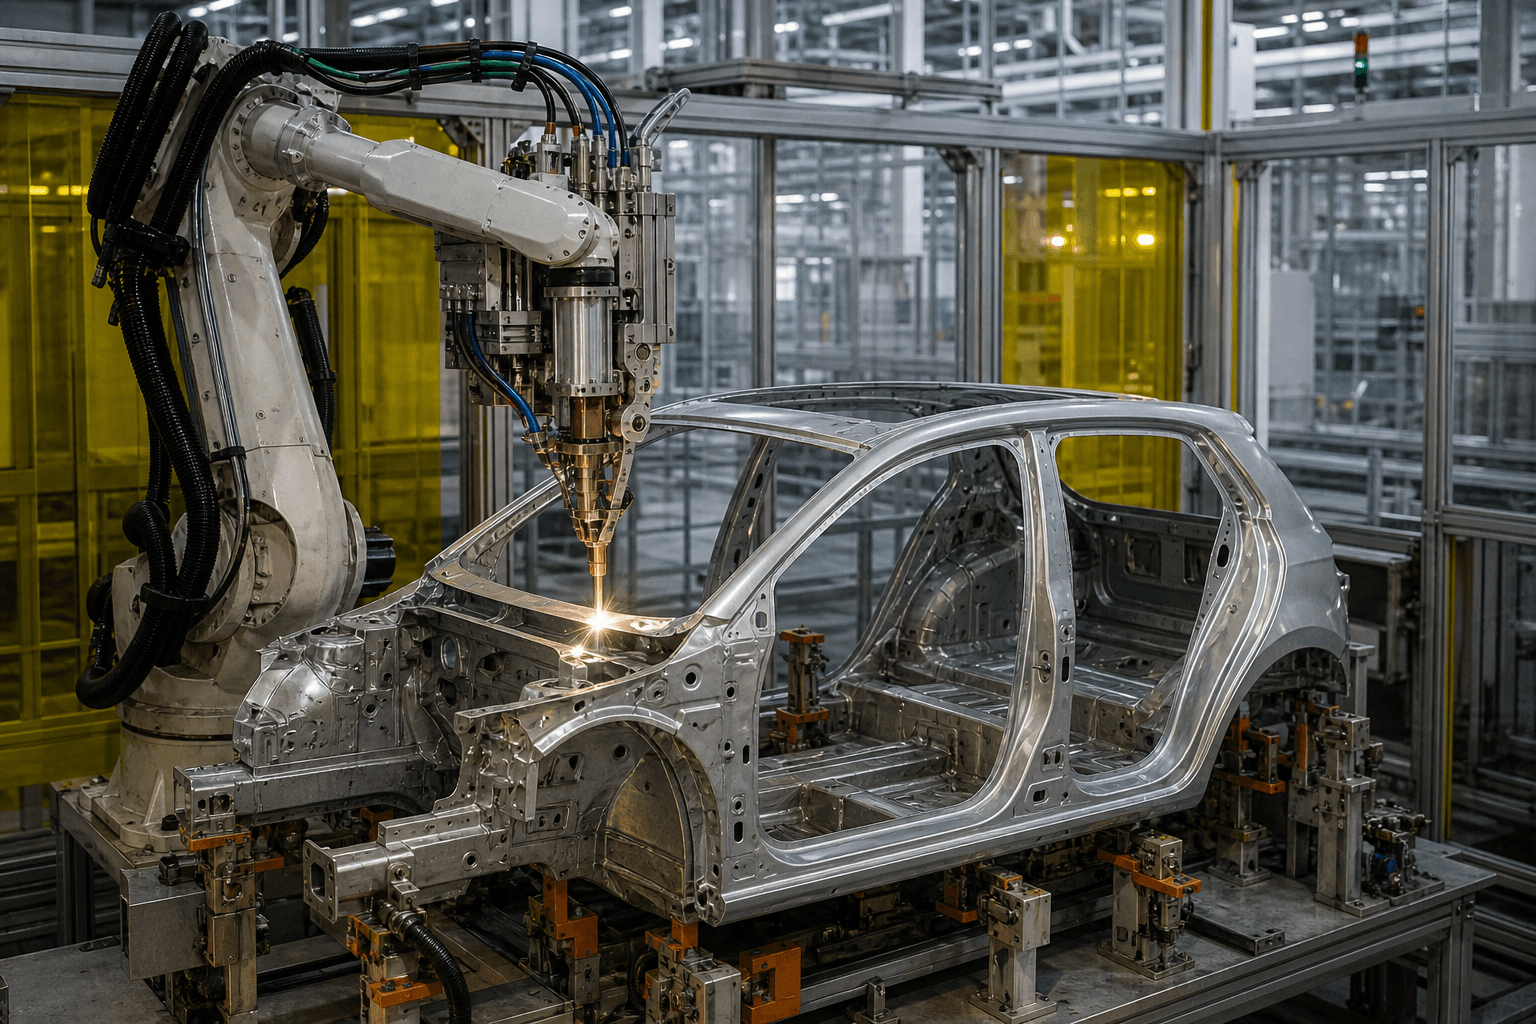
로보틱스
EV 택트 타임이 현실이 되기 전 레이저 용접 셀이 만족해야 할 일곱 진실
공정 중 시임 모니터링·픽스처·빔 전달이 레이저 용접을 통제된 셀로 만든다—EV 라인 로보틱스 해부이지 와이어 하네스 라우팅, 탱크 세정, 초음파 NDT가 아니다.
2026년 7월 23일
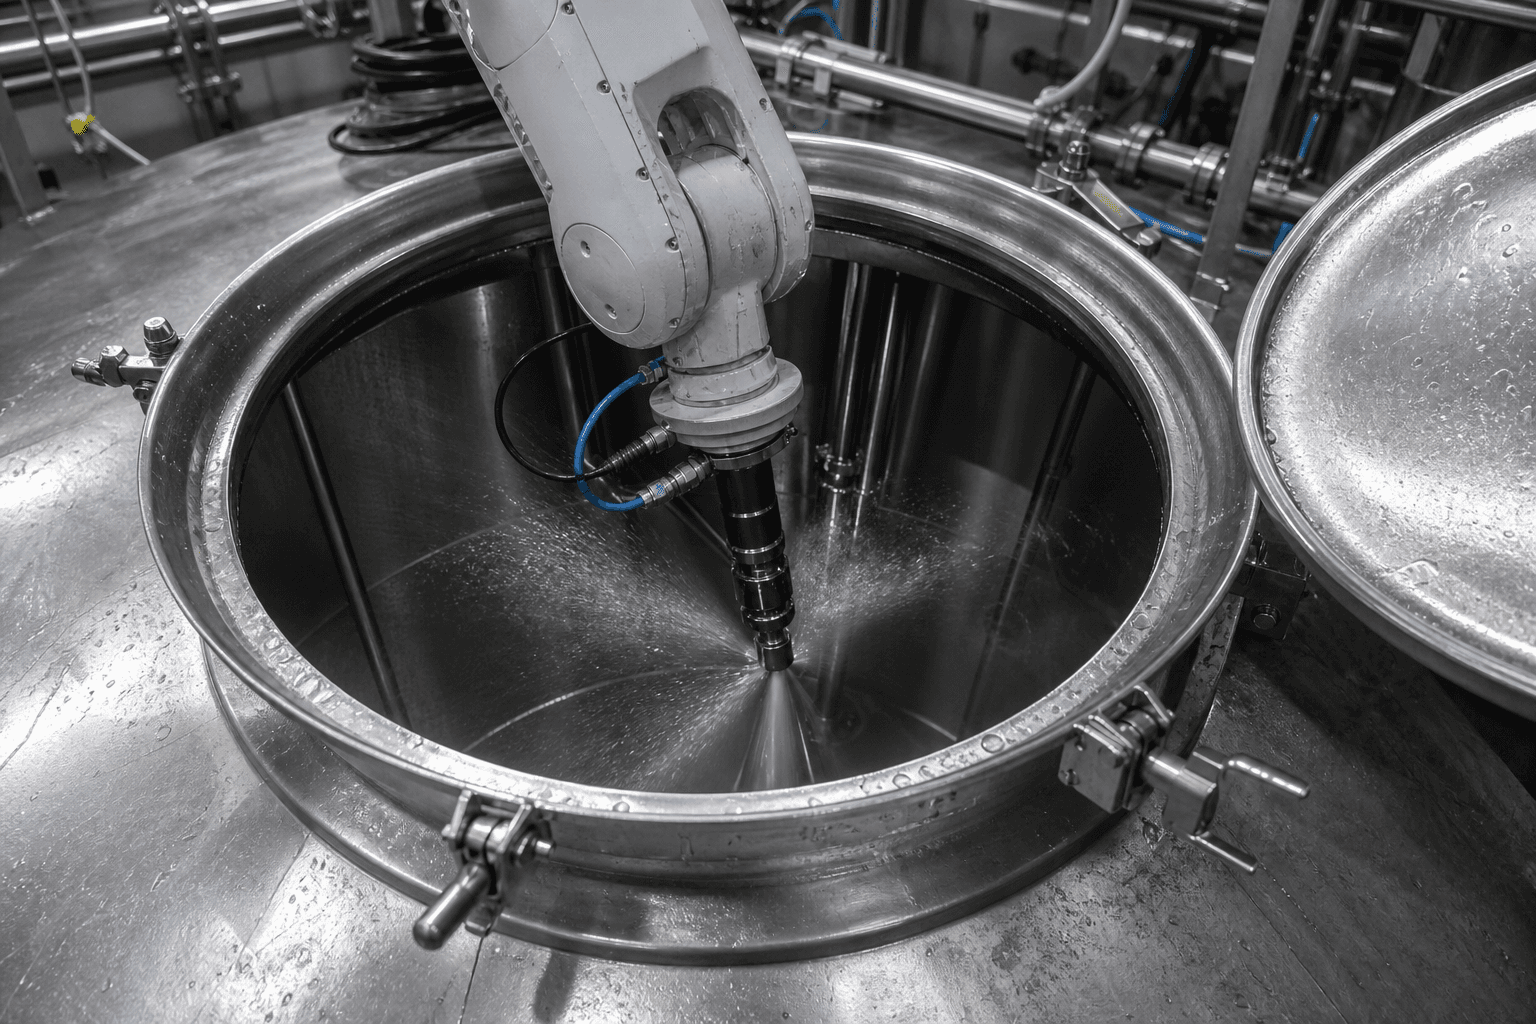
로보틱스
탱크 세정 셀의 해부: 누구도 맨웨이를 건너뛰기 전에 참이어야 할 것
노즐 경로·폐액 처리·가스 시험·퍼밋 인터페이스—용기 CIP용 로봇 분해도이며 NDT 스캔·스프레이 도장 셀이 아닙니다.
2026년 7월 21일
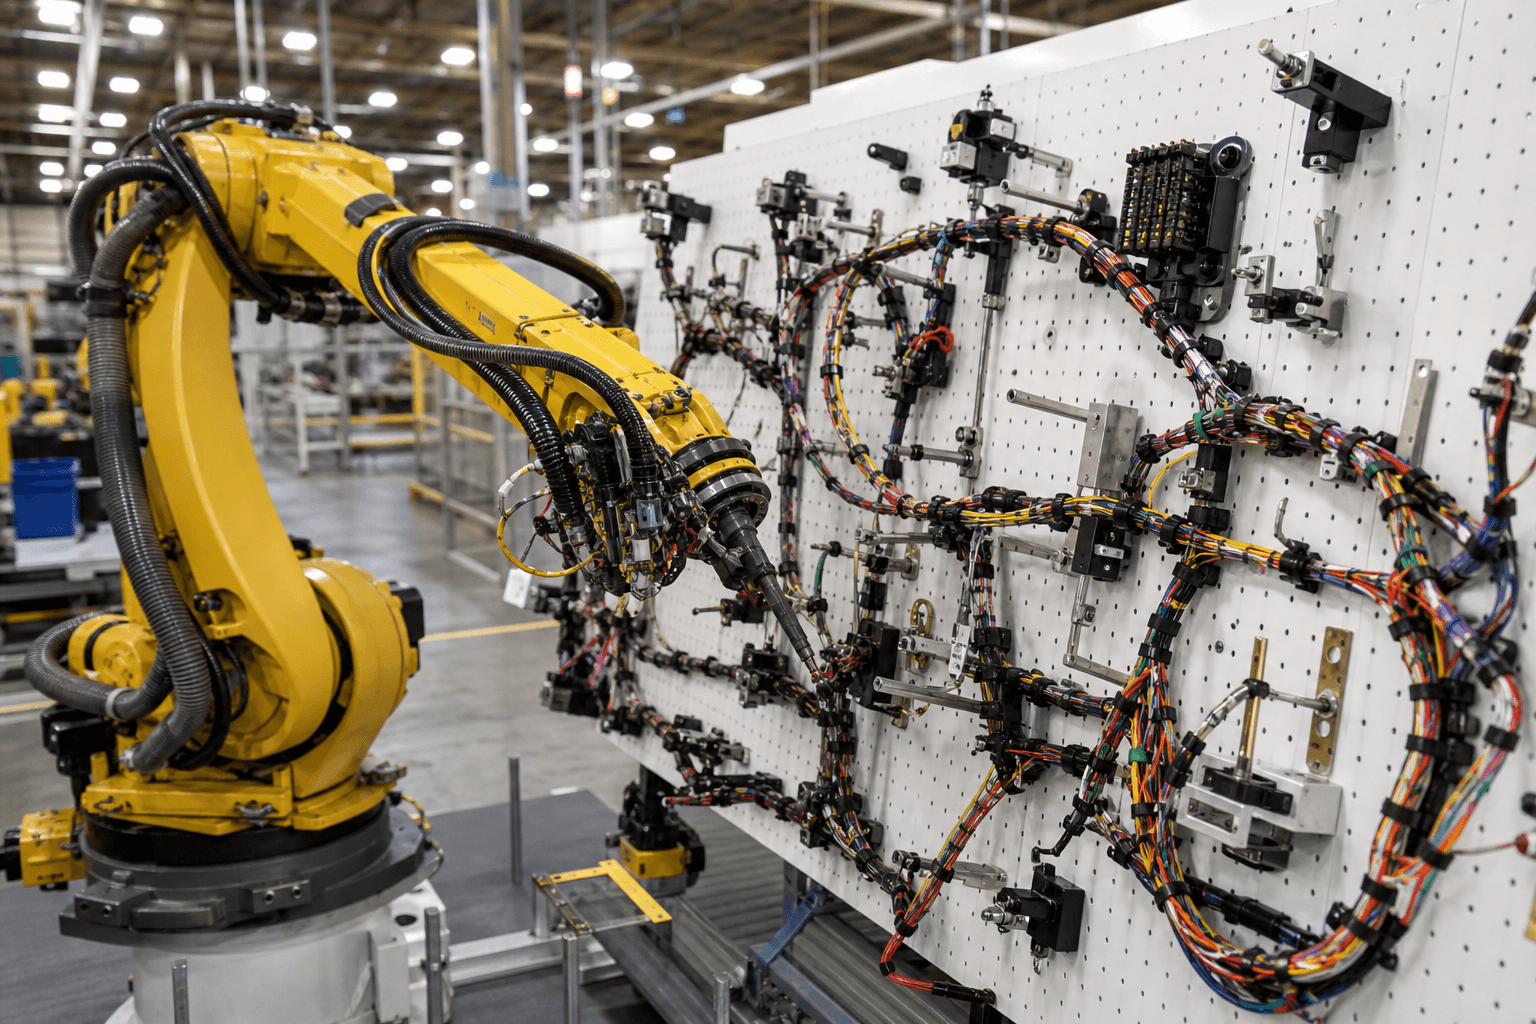
로보틱스
로봇 와이어 하네스 조립이 라우팅과 커넥터를 제어 셀로 바꾼다
폼보드 로봇이 삽입력·라우팅 경로·전기 테스트 핸드셰이크를 소유합니다. 스크류드라이빙·접착 셀·빈피킹과 구분됩니다.
2026년 7월 21일
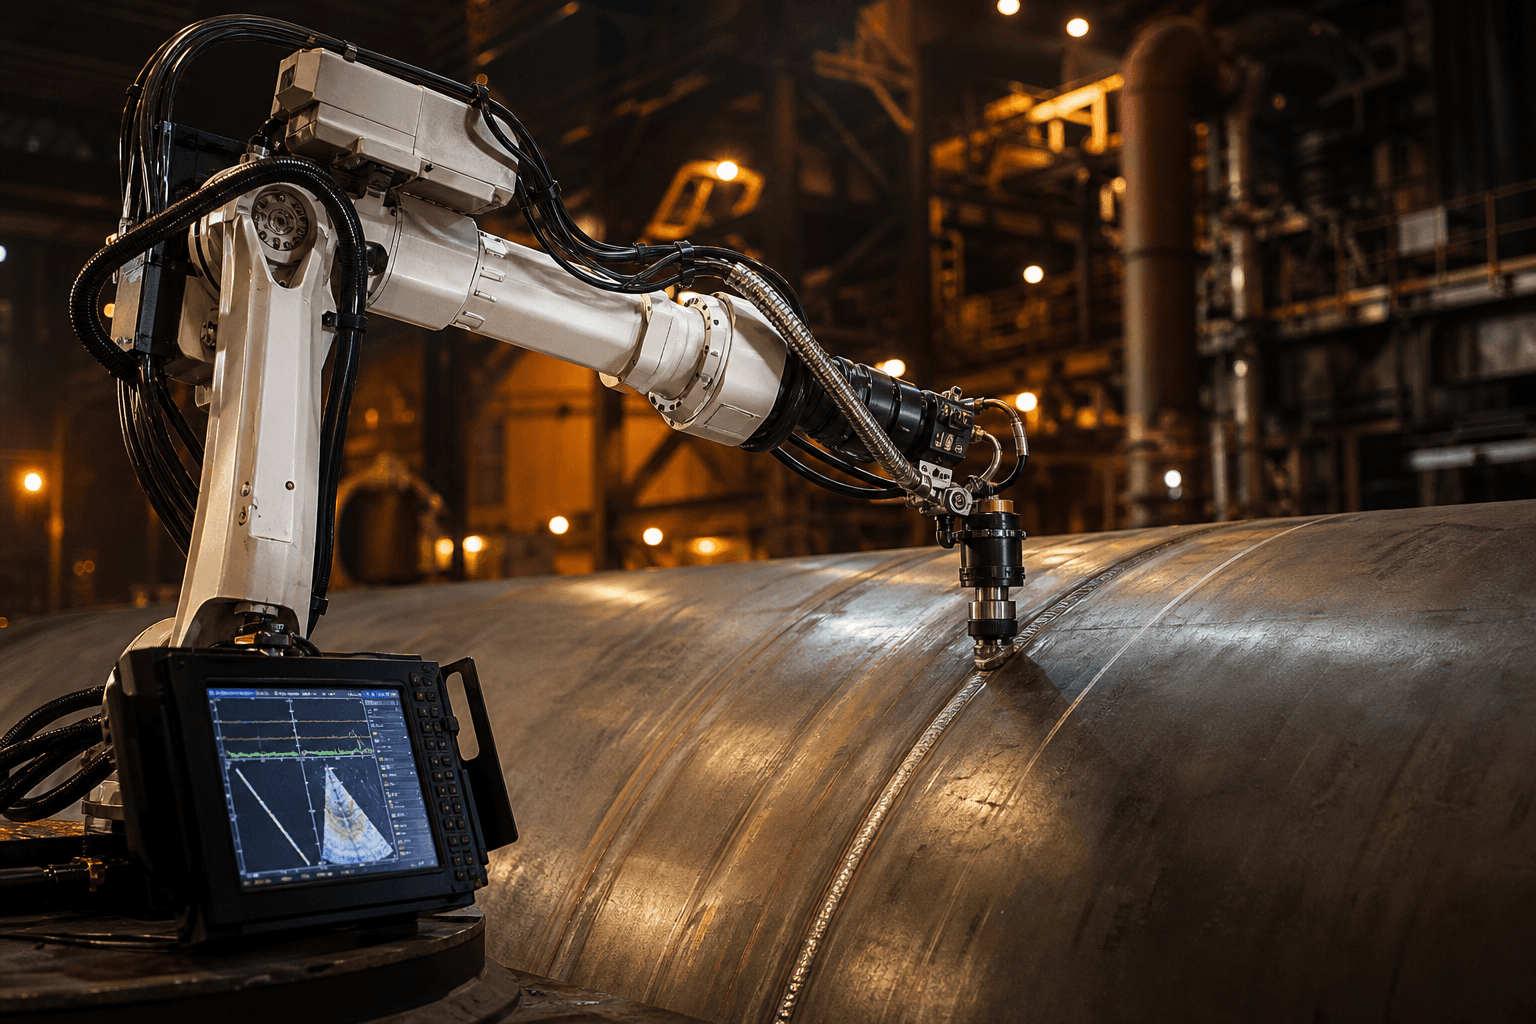
로보틱스
로봇 초음파 NDT가 검사를 프로그램 스캔 경로로 바꾼다
PAUT·UT 셀이 용기·용접의 커버리지와 기록을 소유합니다. 비전 품질·쿼드러페드 순회·용접 로봇과 구분됩니다.
2026년 7월 20일
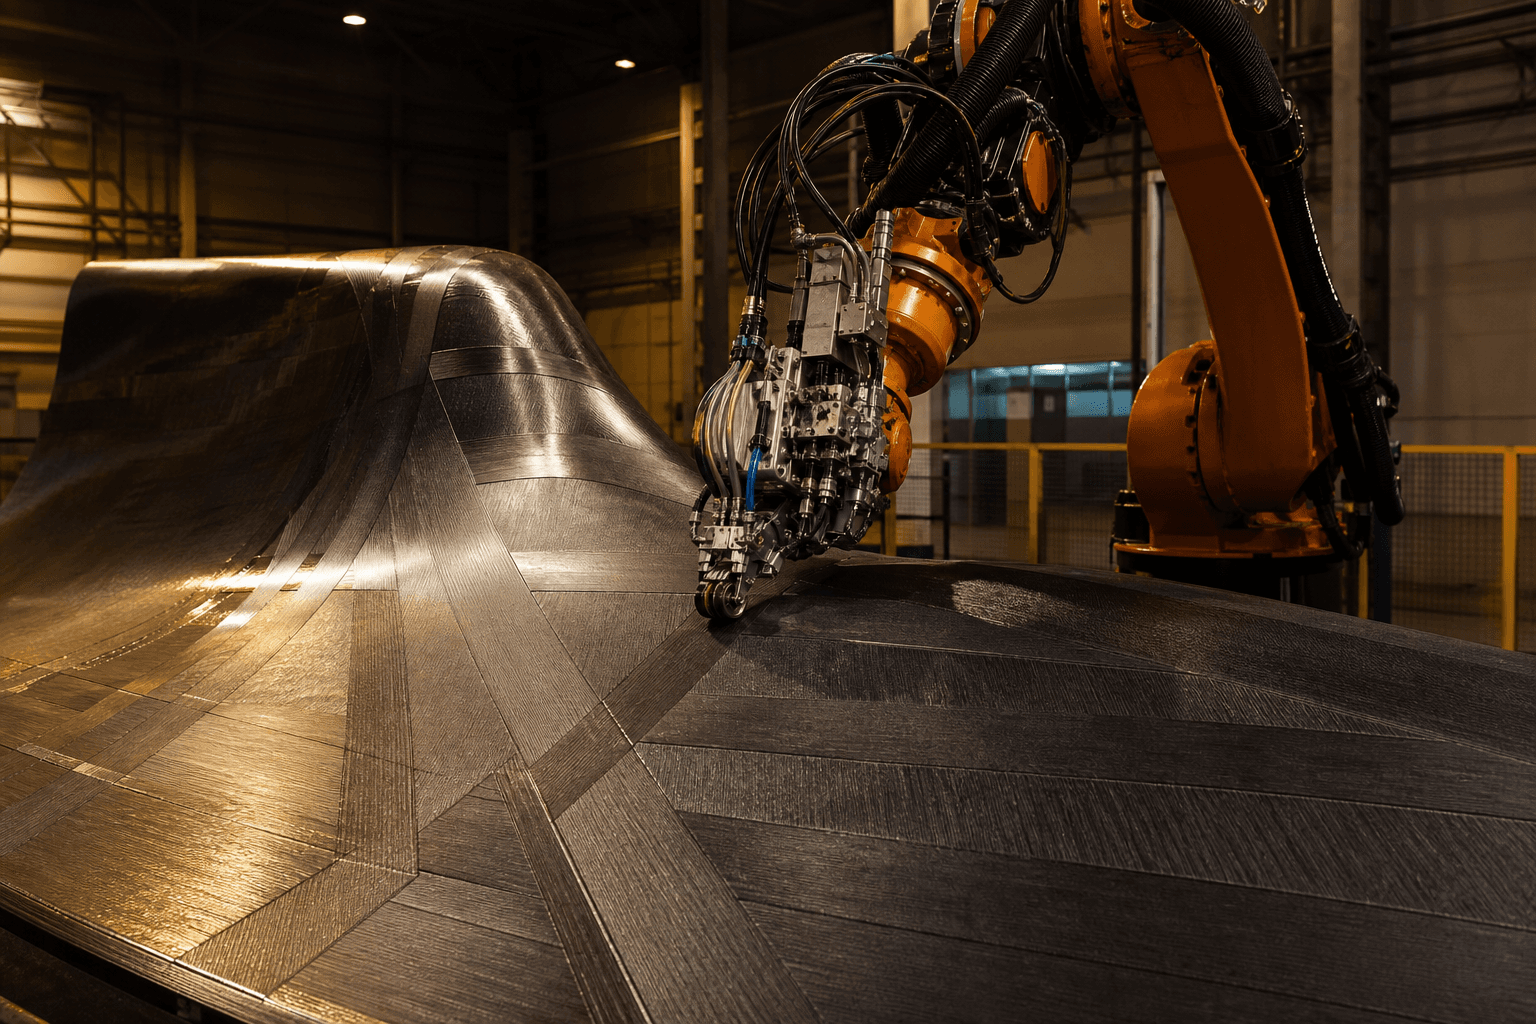
로보틱스
자동 섬유 배치가 복합재 레이업을 프로그램 셀로 바꾼다
AFP 셀은 대형 구조에서 토우 경로·압착·스크랩을 소유합니다. 스프레이 코팅·용접·접착 디스펜스·CNC 텐딩과 구분됩니다.
2026년 7월 20일
로보틱스
로봇 스크류드라이빙 셀이 토크·각도를 제어된 체결로 바꾼다
멀티스핀들 체결 레시피가 조인트 OK/NOK를 소유합니다. 포스토크 핏업·접착 디스펜스·용접·스프레이 코팅과 구분됩니다.
2026년 7월 19일
로보틱스
로봇 스프레이 코팅 셀이 도장부스 데모에서 나온다
경로 제어 스프레이·막두께 셀이 습식 마감을 확장합니다. 접착 디스펜스·용접·디버링·CNC 텐딩과 구분됩니다.
2026년 7월 18일
로보틱스
로봇 접착제 디스펜싱 셀이 실란트 데모 부스에서 나온다
계량 비드·포팅 셀이 본딩 작업을 확장합니다. 포스토크 체결·용접·디버링·CNC 텐딩과 구분됩니다.
2026년 7월 15일
로보틱스
로봇 디버링·마감 셀이 폴리싱 데모 부스에서 나온다
가공 후 힘 유도 연마 마감입니다. CNC 텐딩·포스토크 체결·적응 용접과 구분됩니다.
2026년 7월 13일
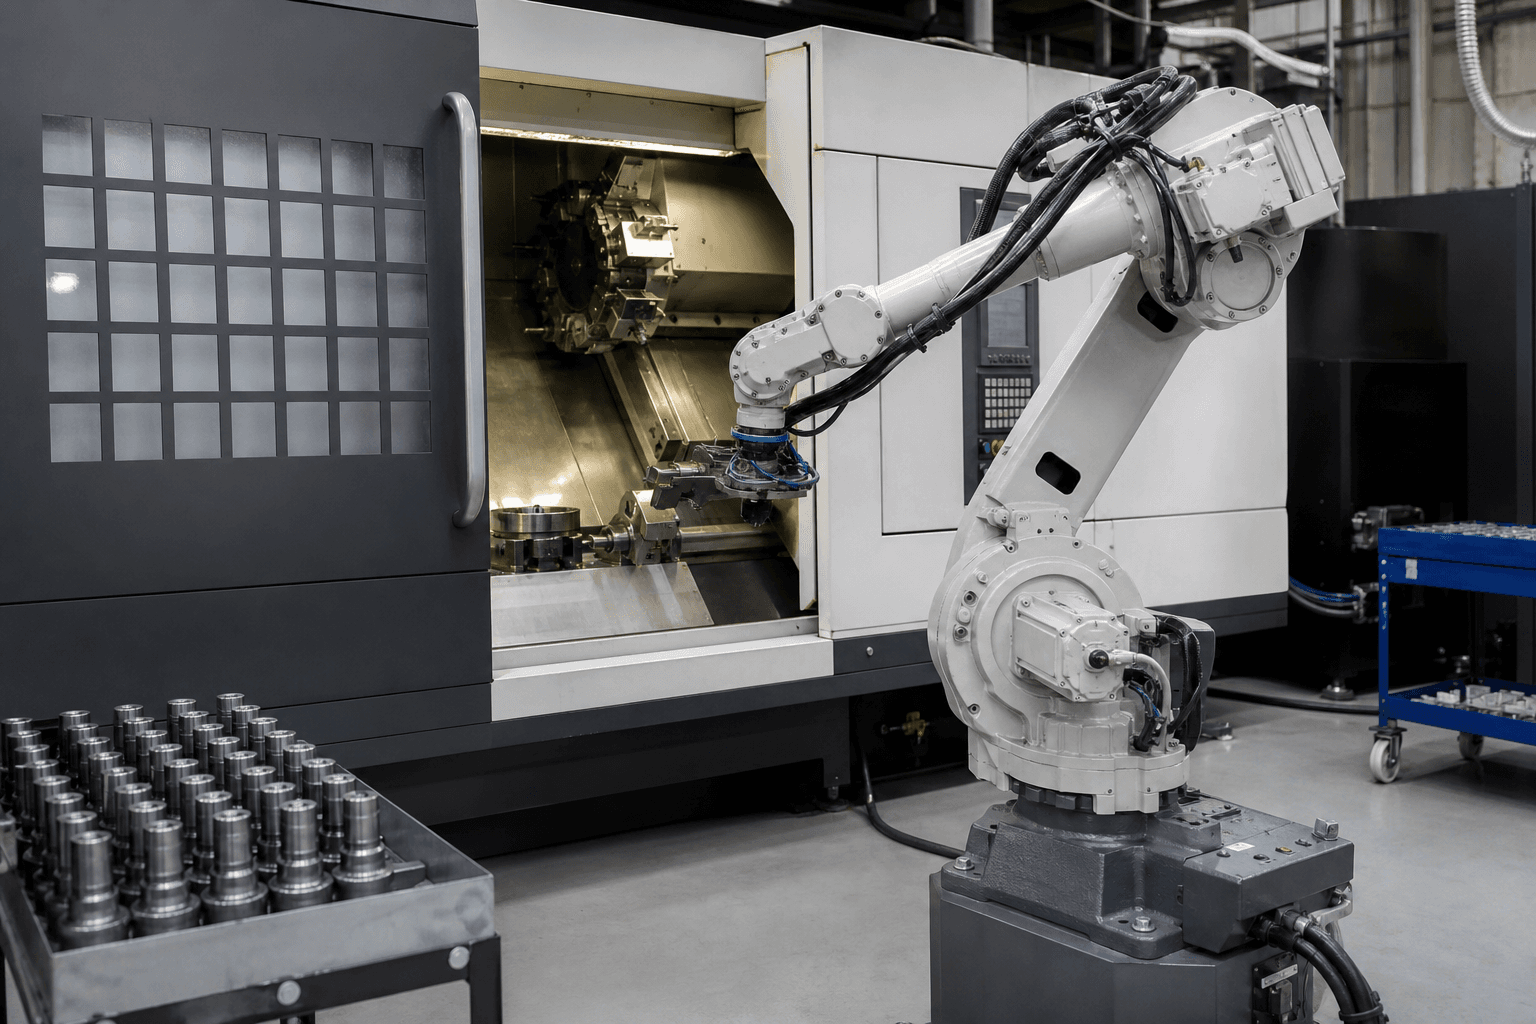
로보틱스
CNC 머신 텐딩이 조용한 로봇 물량 게임이 된다
도어 오픈·픽스처·언로드 사이클이 화려한 피킹 데모보다 빨리 스케일합니다. 포스 조립이 체결을 소유한다면, 텐딩은 스핀들 가동을 소유합니다.
2026년 7월 08일
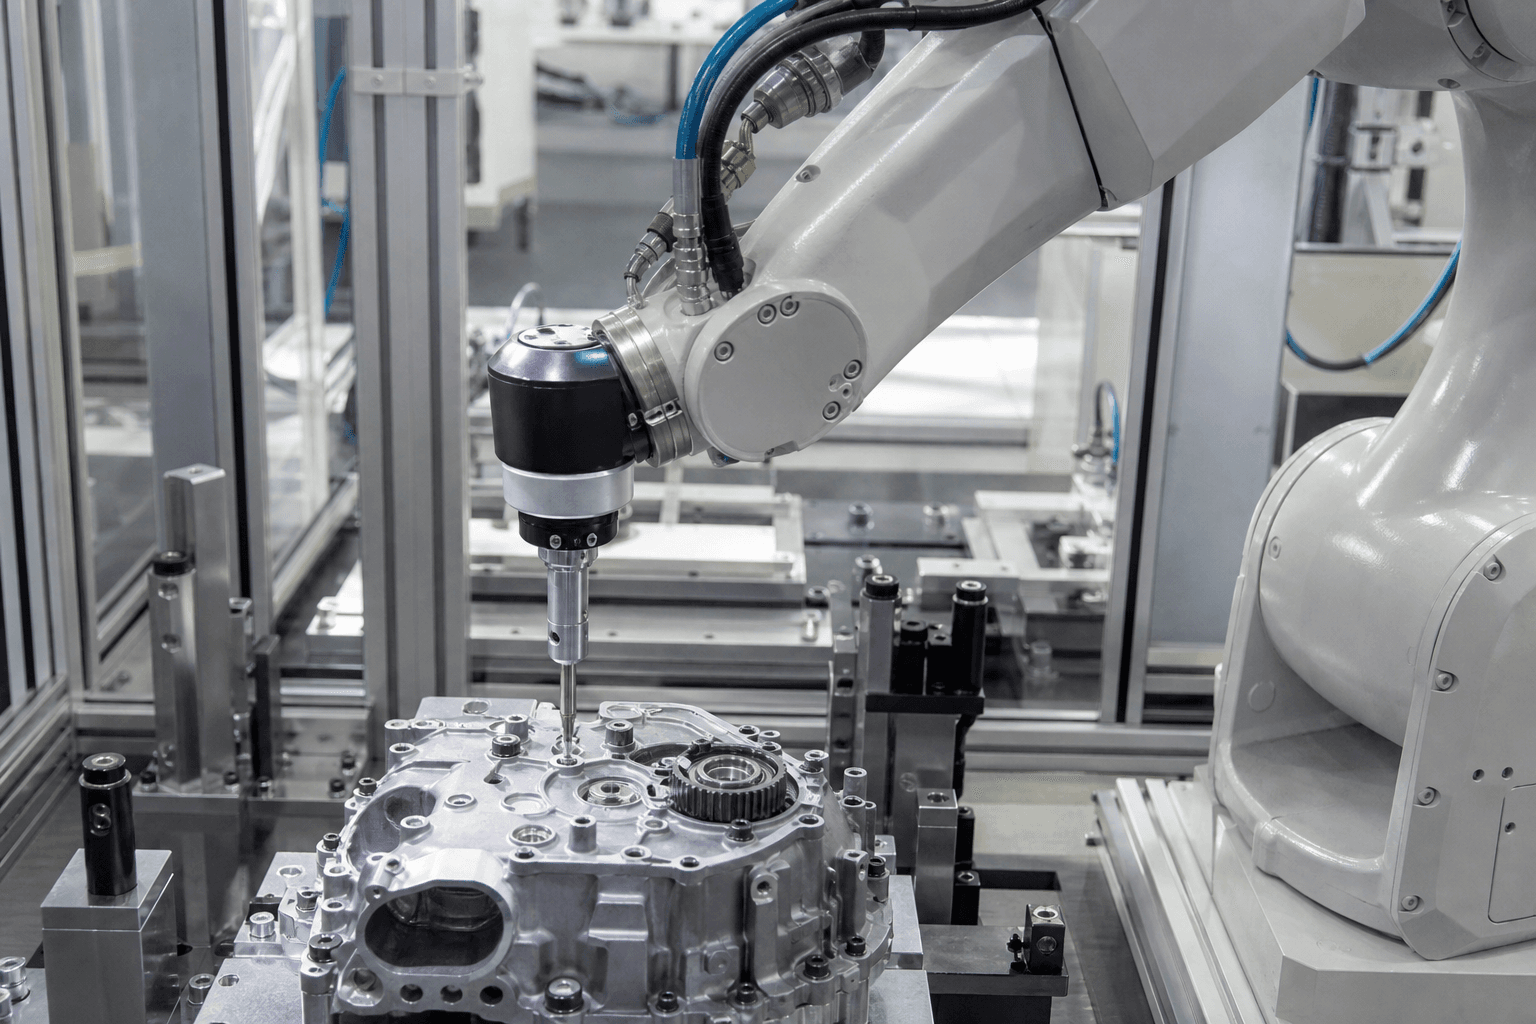
로보틱스
포스·토크 로봇이 정밀 조립을 티치 펜던트에서 가져온다
손목 센싱과 컴플라이언트 제어가 체결·끼워맞춤을 측정 공정으로 바꿉니다. 빈 피킹은 부품을 잡고 용접은 시임을 따르지만, 조립은 조인트를 느껴야 합니다.
2026년 7월 03일
로보틱스
AI 빈 피킹이 데모 셀을 떠나 생산 가동률로
랜덤 빈 피킹은 이제 컨퍼런스 영상이 아니라 사이클 타임·파지 성공·복구로 평가됩니다. 비전 유도 로봇이 비정형 부품 공급을 크리티컬 패스에서 걷어냅니다.
2026년 6월 26일
로보틱스
로봇 팔레타이징이 라인 엔드 병목을 되찾는다
비전·적응 그립의 혼합 SKU 팔레트 셀이 이직이 가장 높은 곳에서 CapEx를 가져갑니다. 마지막 컨베이어와 트럭 사이 공백을 메웁니다.
2026년 6월 22일
로보틱스
적응형 AI 용접 로봇이 숙련 용접공 공백을 메운다
비전 유도 파라미터 제어가 아크·레이저 셀을 티치 펜던트 경로에서 실시간 심 추적으로 옮깁니다. 인력이 부족하고 조인트 변동이 고정 프로그램을 깨뜨릴 때 쓸모가 있습니다.
2026년 6월 17일
로보틱스
모바일 매니퓰레이터가 AMR 플릿과 고정 로봇 셀을 잇는다
달리는 베이스에 집는 암—MoMa 플랫폼은 순수 AMR이 운반만 하고 고정 코봇이 셀을 떠나지 못하는 머신 텐딩·키팅을 겨냥합니다.
2026년 6월 12일

로보틱스
쿼드러페드 로봇이 지루하고 위험한 플랜트 순찰을 맡는다
네 다리 점검 플랫폼이 신기한 영상에서 예정된 OT 순회로 옮깁니다. 바퀴 AMR이 오르지 못하는 공간의 열·음향·시각 점검.
2026년 6월 07일
로보틱스
트레일러 하역 로봇, 휴머노이드가 아직 파일럿인 곳에서 스케일된다
2026년 대형 3PL과 함께 확장된 Stretch급 케이스 핸들링 모바일은 창고 CapEx를 하나의 가혹한 일로 가져갑니다. 트레일러를 비우고 카톤을 옮기는 일.
2026년 6월 02일
로보틱스
휴머노이드 로봇, 대체가 아니라 파일럿으로 공장에 들어온다
이족 플랫폼은 사람용으로 짜인 공간을 재사용하겠다고 약속합니다. 다만 배터리·손재주·안전 사례·총비용이 파일럿이 라인이 될지를 정합니다.
2026년 5월 28일
로보틱스
디지털 트윈, 슬라이드웨어에서 라인 커미셔닝으로
셀·라인의 가상 검증이 CapEx 리스크와 전환 시간을 줄입니다—트윈이 단절된 3D 모델이 아니라 MES 현실에 묶여 있을 때.
2026년 5월 13일
로보틱스
산업용 로봇, 파일럿 셀에서 다라인 스케일로
구매자는 데모가 아니라 가동률, 기종 전환 속도, MES 연동을 묻습니다. 다음 물결은 공장 간에 복제 가능한 셀입니다.
2026년 5월 12일

로보틱스
AMR이 공장 물류에 엣지 AI를 가져온다
자율이동로봇이 맵 경로에서 비전 항법·온디바이스 결정으로 이동합니다. 지연·안전·플릿 오케스트레이션이 스케일을 결정합니다.
2026년 5월 11일
로보틱스
코봇 셀은 ISO 안전 엔지니어링에서 살거나 죽는다
협동로봇은 제품 카테고리만이 아닙니다. ISO 10218과 ISO/TS 15066은 ‘펜스 없음’이 안전을 뜻하기 전에 속도·힘·센싱·레이아웃을 포함한 전체 셀 위험 평가를 요구합니다.
2026년 5월 09일