
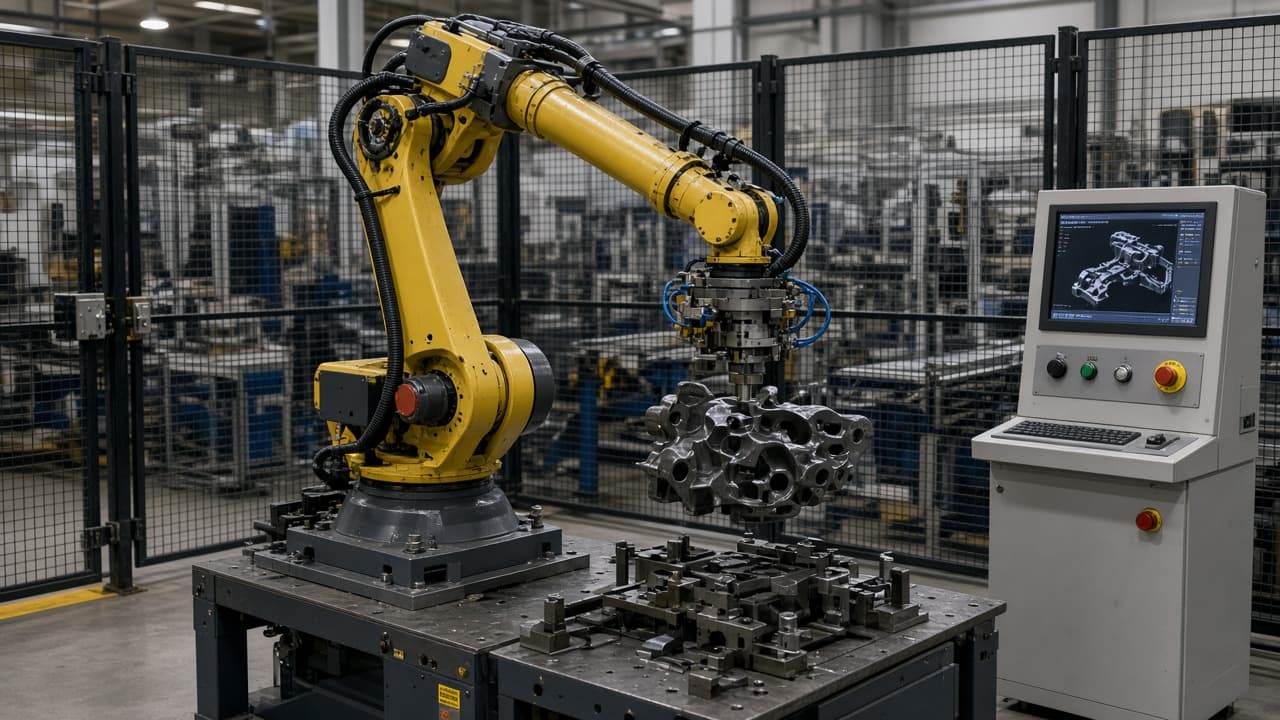
그리퍼 교체 뒤 “항상 충돌”하는 셀과 더 무거운 치구 뒤 “절대 트립 안 하는” 셀은 대개 같은 설정 오류를 공유한다. 페이로드 질량·무게중심·충돌 감도가 아직도 지난달 툴을 설명한다. 서보 모델이 틀린 물리를 방어한다.
홀딩 브레이크 마모와 베이스 볼트 토크는 기계 건전성이다. 충돌 덤프 주석은 사건 후 포렌식이다. 티치 이네이블은 펜던트 안전이다. 이 노트는 실제 페이로드에 맞춘 충돌 감지다.
대부분 산업 로봇은 페이로드를 포함한 동역학 모델에 대해 외란 토크를 추정한다. 가르친 질량이 너무 크면 실제 가벼운 접촉이 임계를 못 넘어—감지 누락. 가르친 질량이 너무 작으면 정상 가속이 충돌처럼 보여—“이번 교대만” 감도를 푸는 성가신 정지. 둘 다 수수께끼 서보 버그가 아니라 설정 실패다.
모든 EOAT·치구 변경 뒤
OEM 절차로 페이로드 질량과 COG를 갱신하라. 감속 티치에서 통제된 밀기 시험으로 충돌 감도를 재검증하고—파라미터를 누가 바꿀 수 있는지 문서화하라. 잼을 푼 뒤 임시 소프트 설정을 남기지 마라. 경로가 가정하는 관성을 다음 교대가 알도록 페이로드 ID를 프로그램 개정과 함께 기록하라.
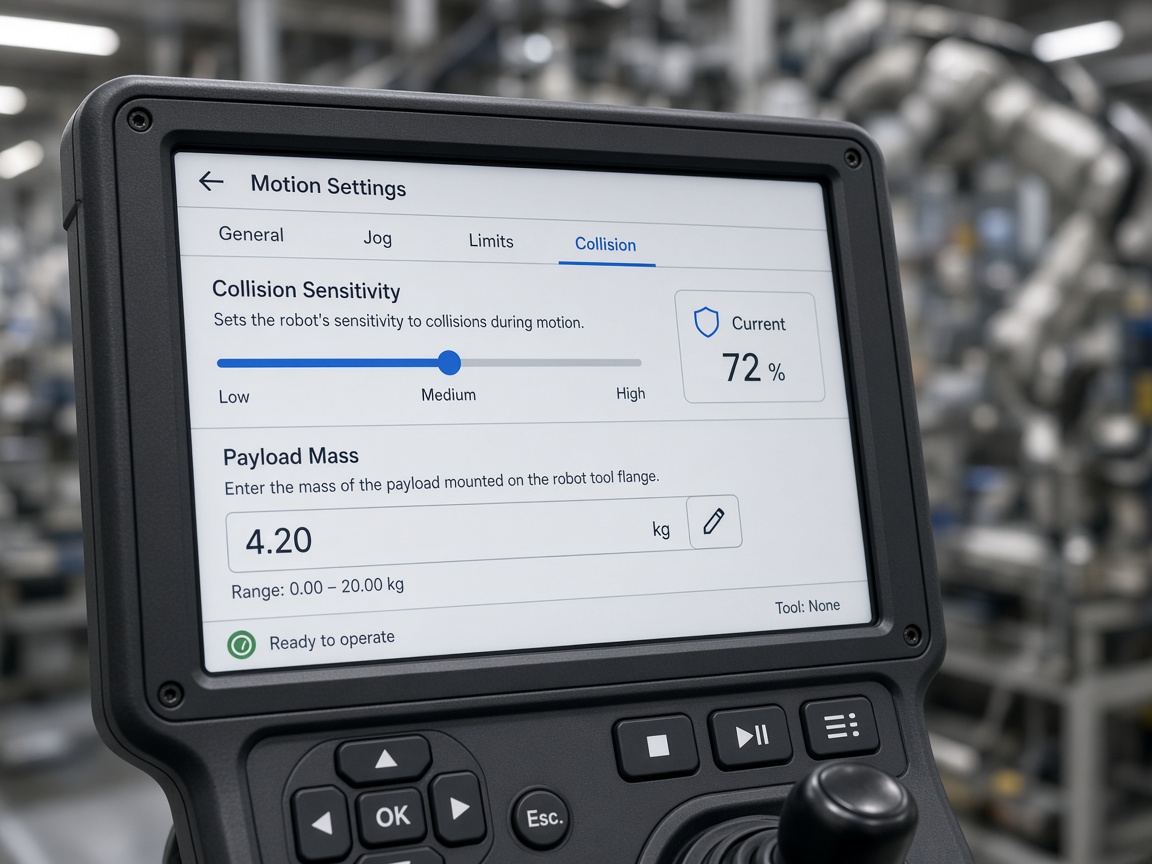
충돌 알람이 그리퍼를 바꾼 주에 뛰었다면 경로를 탓하기 전에 페이로드 데이터를 고쳐라. 로봇은 주어진 모델만 지킬 수 있다.