
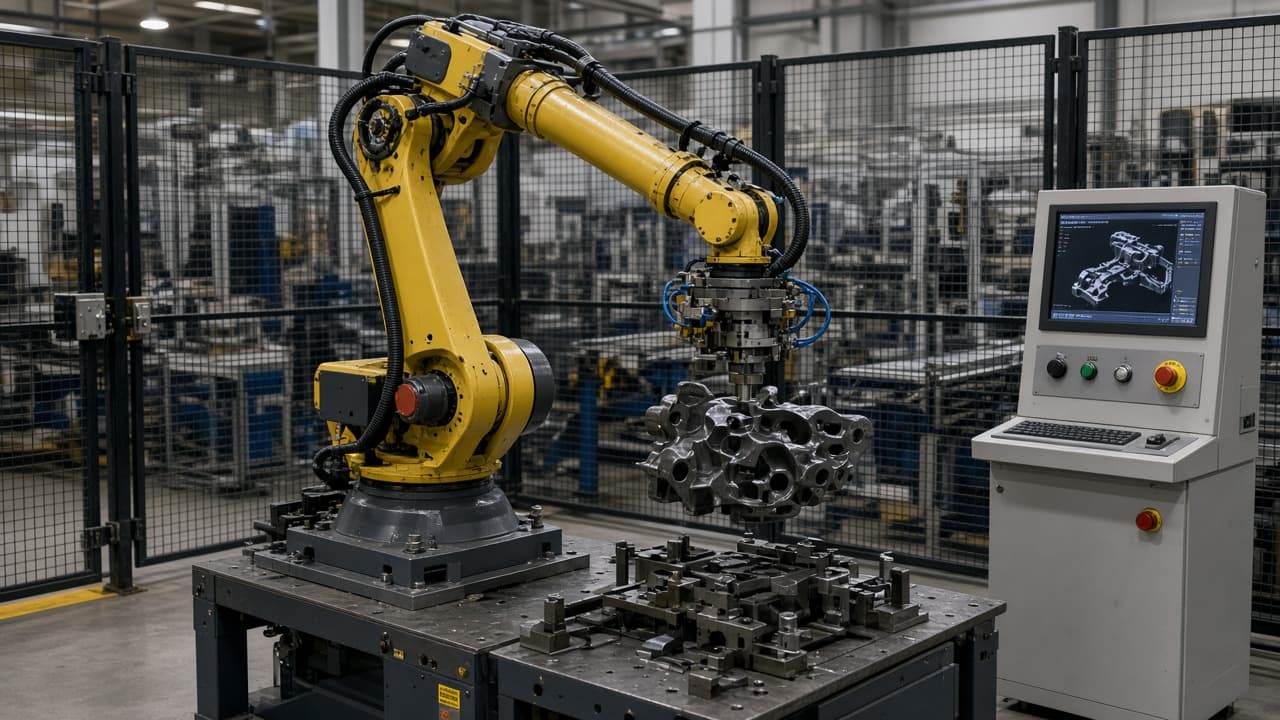
Gripper değişiminden sonra “hep çarpışan” hücreler ile daha ağır fikstürden sonra “hiç trip etmeyen” hücreler çoğu zaman aynı yapılandırma hatasını paylaşır: payload kütlesi, ağırlık merkezi ve çarpışma duyarlılığı hâlâ geçen ayın takımını tanımlar. Servo modeli yanlış fiziği savunuyordur.
Holding fren aşınması ve taban civata torku mekanik bütünlüktür. Collision dump annotation olay sonrası adli incelemedir. Teach enable cihazları pendant güvenliğidir. Bu not gerçek payload’a ayarlı çarpışma algılamadır.
Çoğu endüstriyel robot, payload içeren dinamik modele karşı bozucu torku tahmin eder. Öğretilen kütle çok yüksekse gerçek hafif temas eşiği aşmayabilir—kaçırılmış algılama. Öğretilen kütle çok düşükse normal ivme çarpışma gibi görünür—“yalnızca bu vardiya için” duyarlılığı gevşetmeye iten rahatsızlık duruşları. İki sonuç da gizemli servo hatası değil, yapılandırma arızasıdır.
Her EOAT veya fikstür değişiminden sonra
OEM prosedürüne göre payload kütlesi ve COG’yi güncelleyin. Azaltılmış hızda teach’te kontrollü itme testiyle çarpışma duyarlılığını yeniden doğrulayın—parametreyi kimin değiştirebileceğini belgelendirin. Sıkışıklık temizledikten sonra geçici yumuşak ayarı bırakmayın. Yolun hangi ataleti varsaydığını sonraki vardiyanın bilmesi için payload kimliğini program revizyonuyla kaydedin.
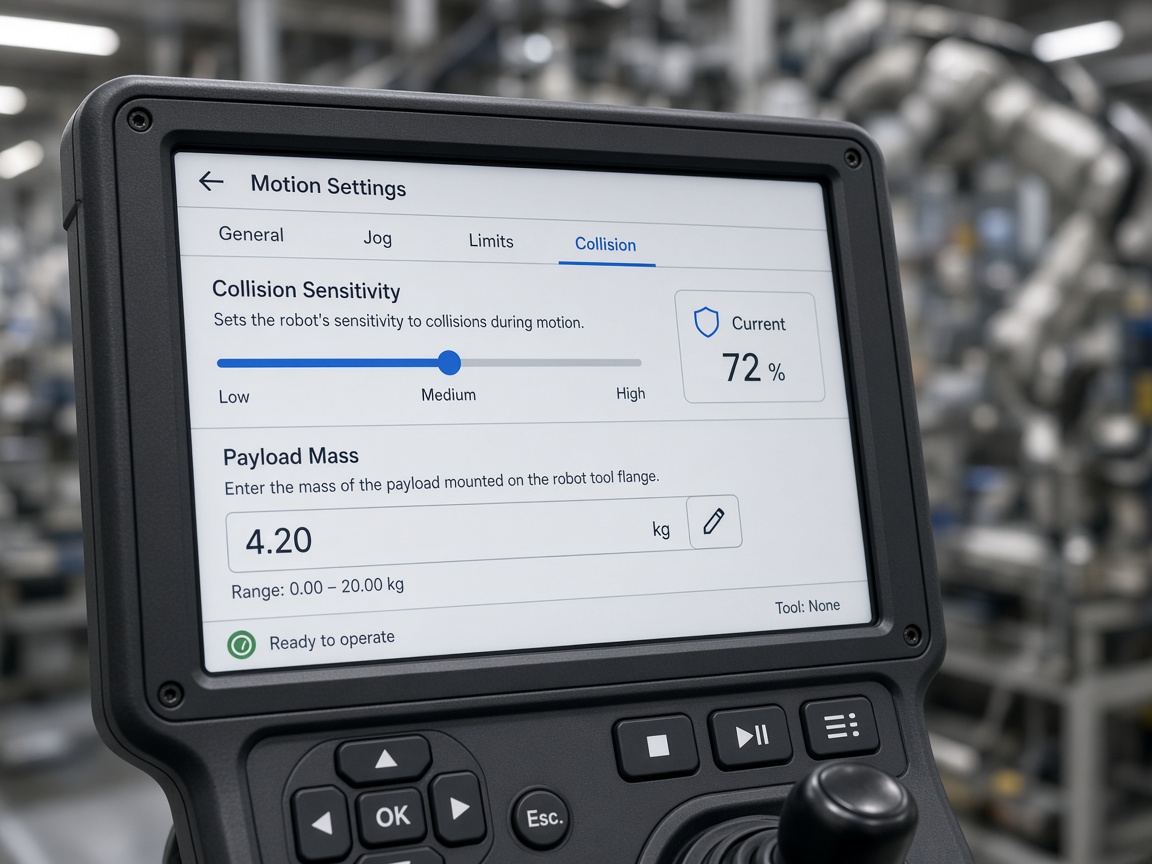
Çarpışma alarmları gripper’ın değiştiği hafta sıçradıysa, yolu suçlamadan önce payload verisini düzeltin. Robot yalnızca kendisine verilen modeli koruyabilir.