
HALUKKILINCER.COM · Sektörler
Robotik
Üretim hücreleri, takım ve taşıma fiziği—otomasyonun hurda, takt ve güvenlikle buluştuğu yer.
84 analiz
Robotik
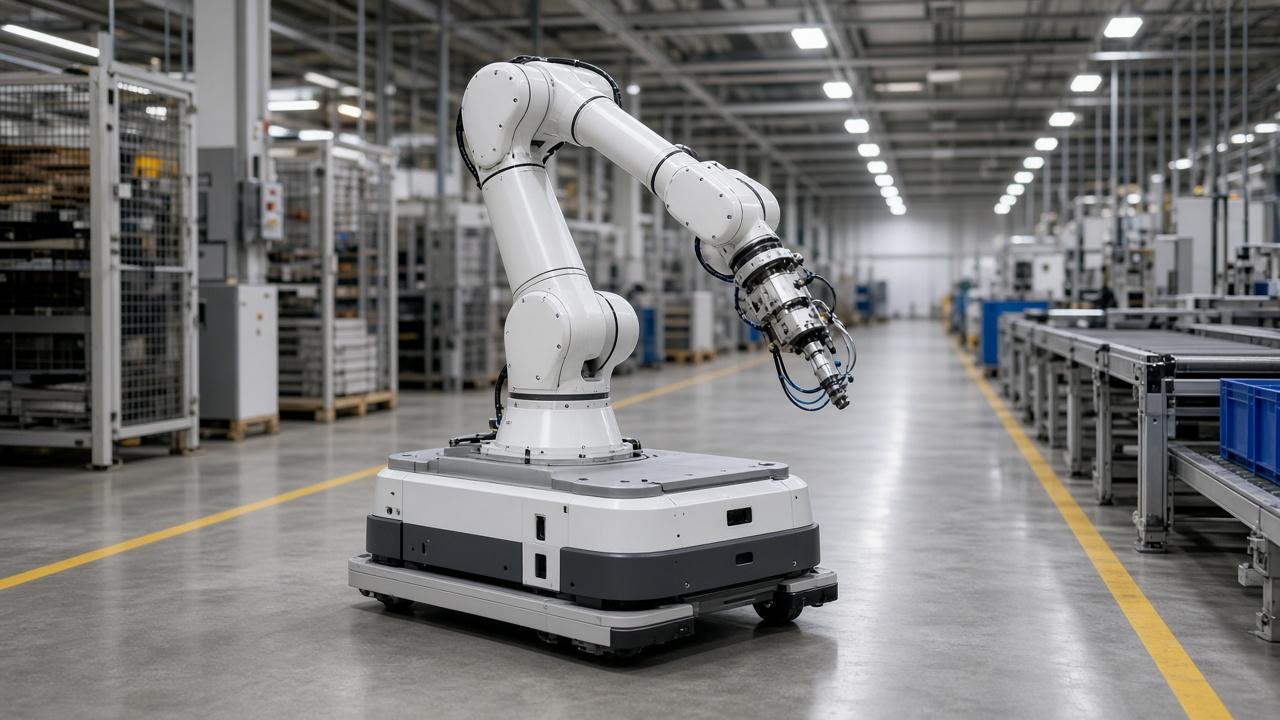
FANUC, AMR ve AGV montajı için DC beslemeli CRX kontrolörü sevk ediyor
26 Ekim’den itibaren JIMTOF’ta gösterilen, Kasım’dan itibaren sevk edilen R-50iA Compact DC, işbirlikçi CRX kollarını AC kabin yerine mobil platform bataryasından besliyor.
19 Kas 2026
Robotik
MIPS, Actus’u gösteriyor: eklemde RISC-V kontrol, TSN ve çıkarım
9 Kasım electronica’da Actus referans platformu çift Atlas M8500 çekirdek, motor PWM ve kenar çıkarımını GF FDX silikonunda birleştiriyor—geliştirme kiti, sevk edilmiş robot filosu değil.
17 Kas 2026
Robotik
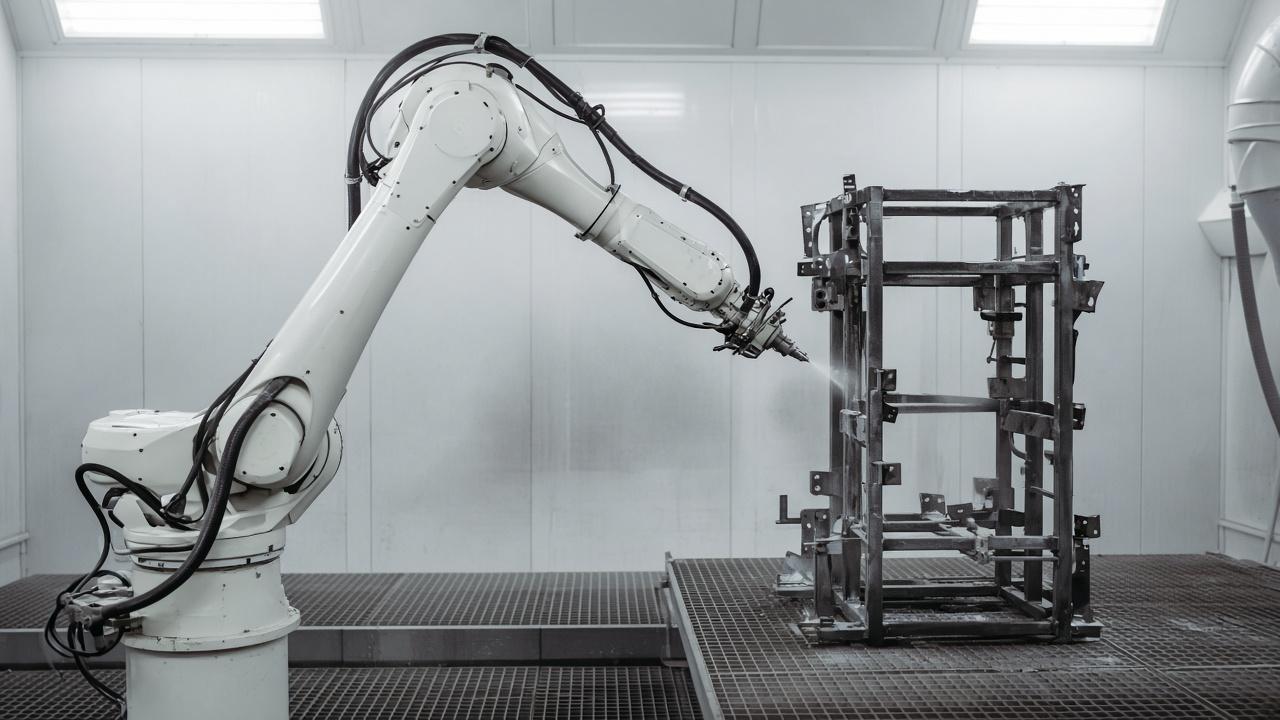
FANUC Europe, P-55/15-21A boya hattını R-50iA kabiniyle açıyor
5 Kasım altı eksen lansmanı 15 kg payload, 2.050 mm erişim, 0K/1K/2K boya desteği ve ATEX Zone 1 harici purge muhafazası listeliyor.
16 Kas 2026
Robotik
TÜV SÜD ve Accenture, AMR belgelendirme işini önce simülasyona alıyor
NVIDIA GTC Berlin’de gösterilen Physical AI Safety Suite kavramı, ISO 3691-4 kanıtını robotlar sahaya inmeden dijital ikizlerle hazırlıyor. Belgeyi TÜV tutuyor; yüzde 30 hız iddiası bir tahmindir.
15 Kas 2026
Robotik
Siemens, 24/48 V AGV filoları için Sinamics E210’u Simotics E-1EE1 ile eşliyor
2 Kasım ELV sürücü lansmanı, TIA Portal ve Simove içindeki bataryalı AGV ve AMR’leri hedefliyor. Rejeneratif dönüşüm ve PROFIsafe veri sayfasında; filo takt’ı hâlâ araç tasarımı sorunu.
13 Kas 2026
Robotik
ABB, kompakt yüksek hızlı hücreler için IRB 1700 ailesini çıkardı
CIIF’de OmniCore çifti yüzde 20’ye varan daha kısa katalog çevrimleri, 0,03 mm yol tekrarlanabilirliği ve 6–12 kg yükler listeledi. İstasyon takt’ı hâlâ fikstür, proses ve dress tasarımına bağlı.
11 Kas 2026
Robotik
Tesla Fremont’a ‘erken üretim’ diyor. Milyon adetlik hız hâlâ bir tasarım sorunu.
Ekim kazanç görüşmesinde Musk, Optimus’un Kaliforniya’da erken üretime başladığını ve müşteri sevkiyatlarının gelecek yılın sonuna doğru olabileceğini söyledi. Kurulu hattın tabela kapasitesi mevcut takt değildir.
09 Kas 2026
Robotik
Altı insansı, beş istasyon: Schaeffler Taicang’da aktüatör montajını açtı
20 Ekim’deki hol, doğrusal ve döner eklem modülleri üretiyor ve becerileri Schaeffler’in kendi tesislerine göre çalıştırıyor. Çevrim süresi ve müdahale oranı bültende yoktu.
05 Kas 2026
Robotik
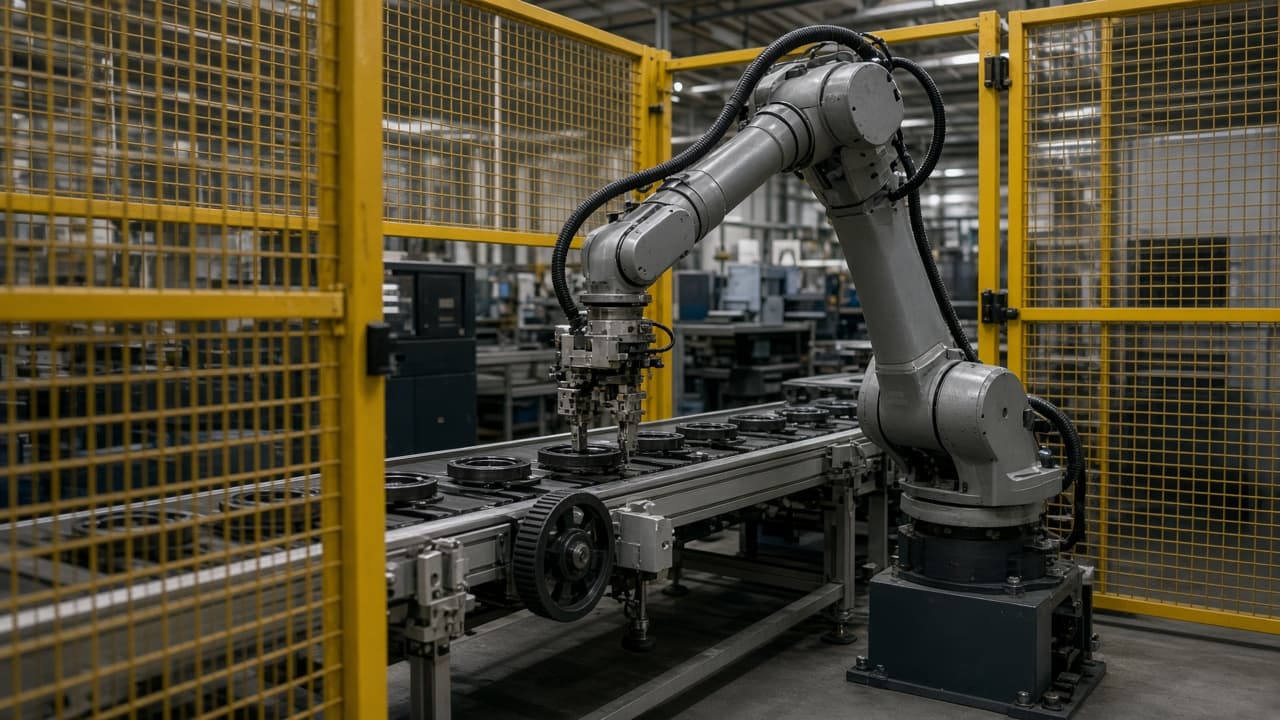
Conveyor tracking ‘parça neredeyse oraya nişan al’ değildir—bant üzerinde canlı bir koordinat çerçevesidir
Pick-on-the-fly, quadrature encoder, sync tetik, kalibre counts-per-meter ve nesne hareket ederken dinamik limitler içinde kalan bir robot ister. Bu zincir olmadan kamera anlık görüntüsü gecikmiş bir tahmindir.
02 Kas 2026
Robotik
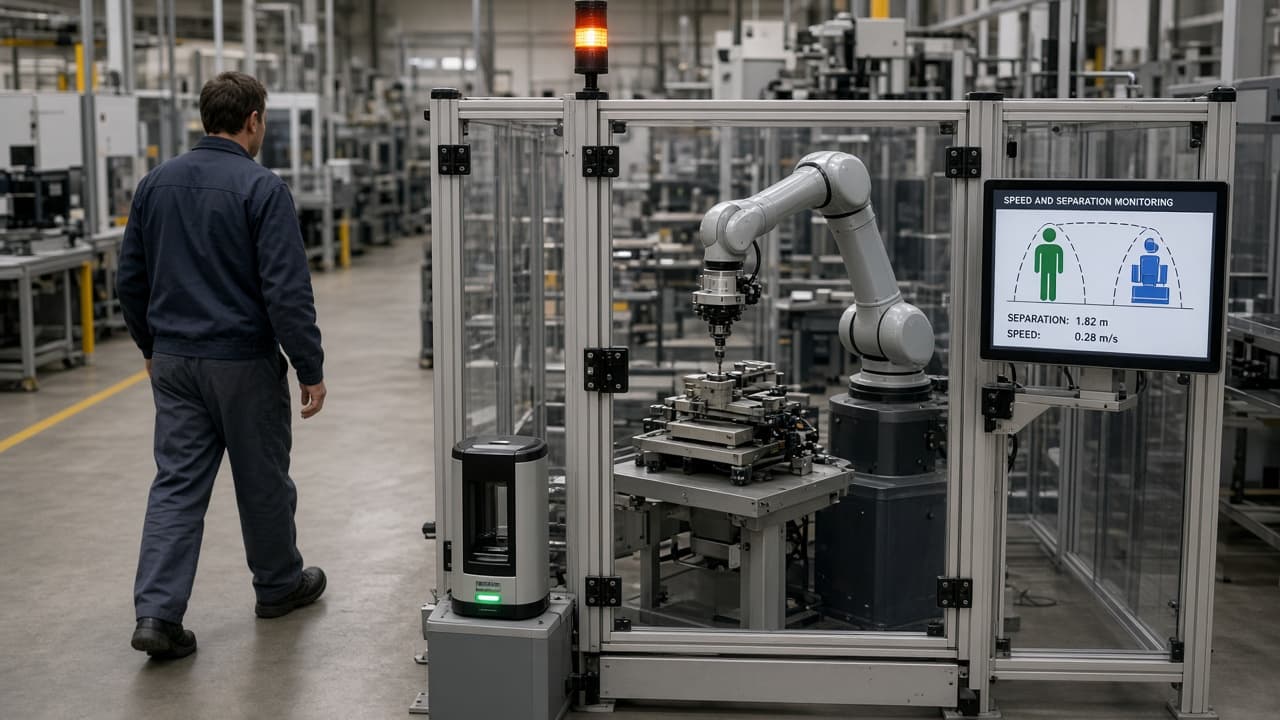
Speed-and-separation monitoring, ‘biri yanından geçince cobot’u yavaşlat’ demek değildir
ISO/TS 15066’nın SSM modu, insan hareketi, robot durma mesafesi ve sensör belirsizliğini hesaba katan koruyucu bir ayrım mesafesini korur. Umutlu hız limiti olan bir lazer tarayıcı o hesap değildir.
28 Eki 2026
Robotik
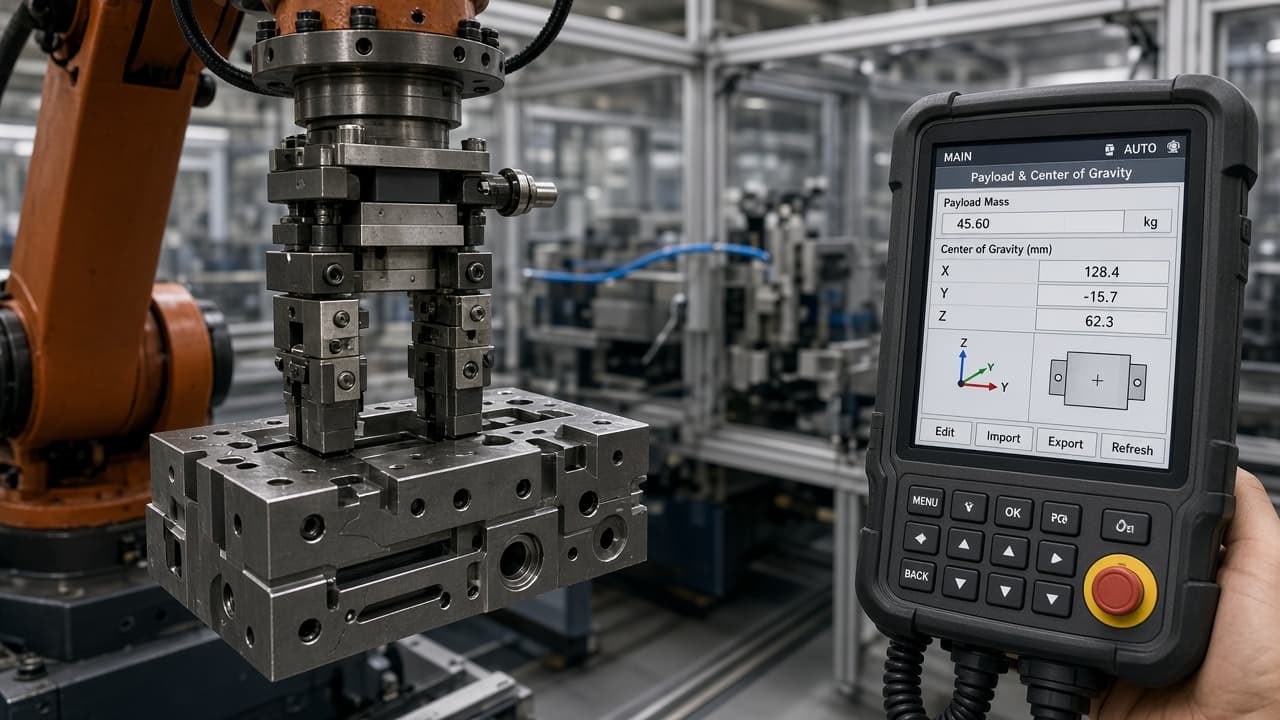
Boş gripper payload verisi, parça çenelere girdiği anda yalana dönüşür
Flanştaki kütle hikâyenin yarısıdır. Workpiece pick, place veya takım değişiminde ağırlık merkezi ofseti ve atalet değişir—kontrolör ise hâlâ dünün boş EOAT sayılarına inanır.
26 Eki 2026
Robotik
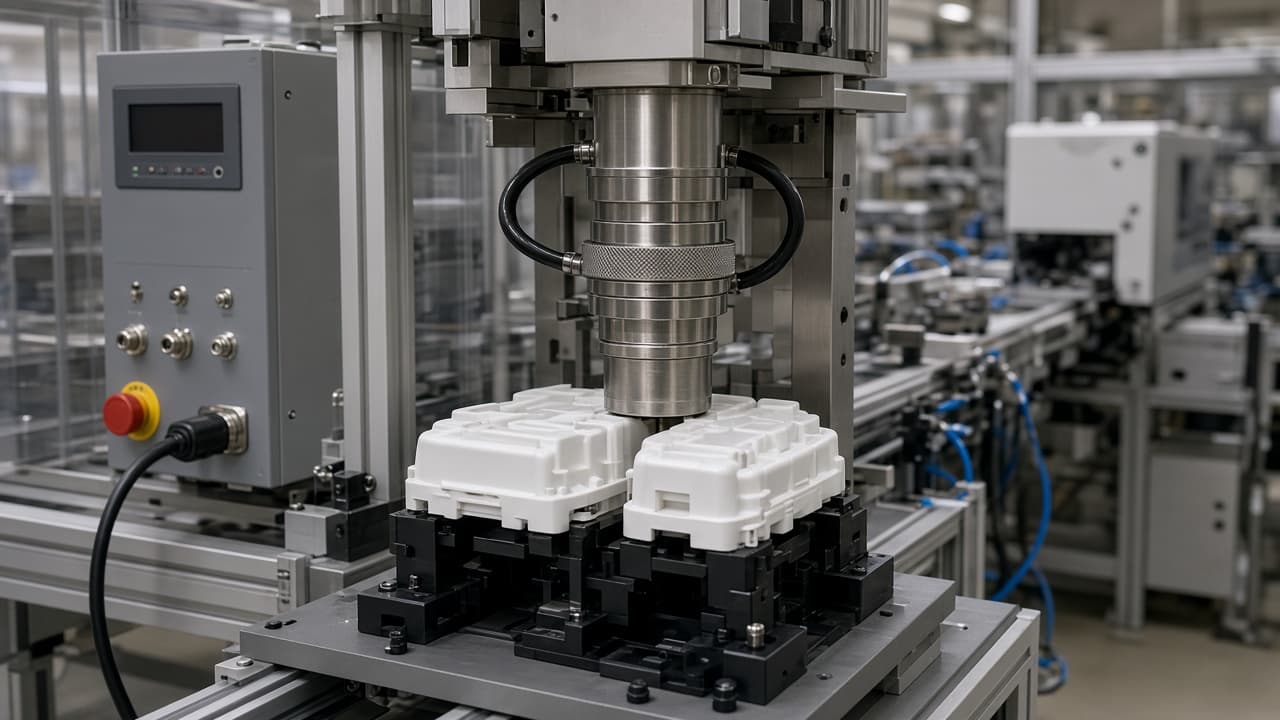
Ultrasonik kaynaklar horn genliğinin karesini izler—süre ve basıncı kopyalamak proses değildir
Termoplastik eklemler, stack titreşimi arayüze ilettiği yerde erir. Horn yüzündeki genlik, sağlam bir energy director ve çatlaksız bir stack mukavemet ile sızdırmazlığı belirler; ödünç alınmış bir kaynak-süresi reçetesi değil.
23 Eki 2026
Robotik
Güç ve kuvvet sınırlama, kuvvet ve basınç gerçek takımda ölçülmeden kanıtlanmış sayılmaz
ISO/TS 15066 işbirlikçi temas için biyomekanik limitler koyar. Kontrolör tork limitleri ve satıcı broşürü, risk değerlendirmesinin adlandırdığı her yarı-statik ve geçici senaryoda biofidelik kuvvet-basınç kontrolünün yerini tutmaz.
22 Eki 2026
Robotik
Demo hücreden kopyalanan impedance kazançları ilk üretim peg’ini sıkıştırır
Force-torque yazıları bilek algılamayı satar. Bu sayfa peg-in-hole’un tolerans yığınını yaşatan ayardır: arama yumuşak, insert daha sert ve kontrolörün proses kuvveti sandığı sensörde asla yerçekimi bias’ı bırakma.
21 Eki 2026
Robotik
Motor veya enkoder değişiminden sonra master edilmemiş eksenler her taught noktayı söylenti yapar
Mastering, mekanik sıfırı enkoder sıfırıyla hizalar ki Kartezyen hareket ve TCP çerçeveleri hâlâ bir şey ifade etsin. Joint servisinden sonra atlamak, mutlak poz sürüklenirken tekrarlanabilirlik tiyatrosunu sürdürür.
20 Eki 2026
Robotik
Koruyucu stop’tan sonra monitored standstill yeşil pendant ışığı değil, bir kanıttır
ISO 10218 monitored stop / standstill monitoring, hücre ‘durdu’ derken eksenlerin sürünmesini engellemek içindir. Standstill kontrolü olmadan sürücü gücünü yeniden açan bir arıza reset’i, risk değerlendirmenin varsaydığı güvenlik gerekçesini yeniden yazar.
13 Eki 2026
Robotik
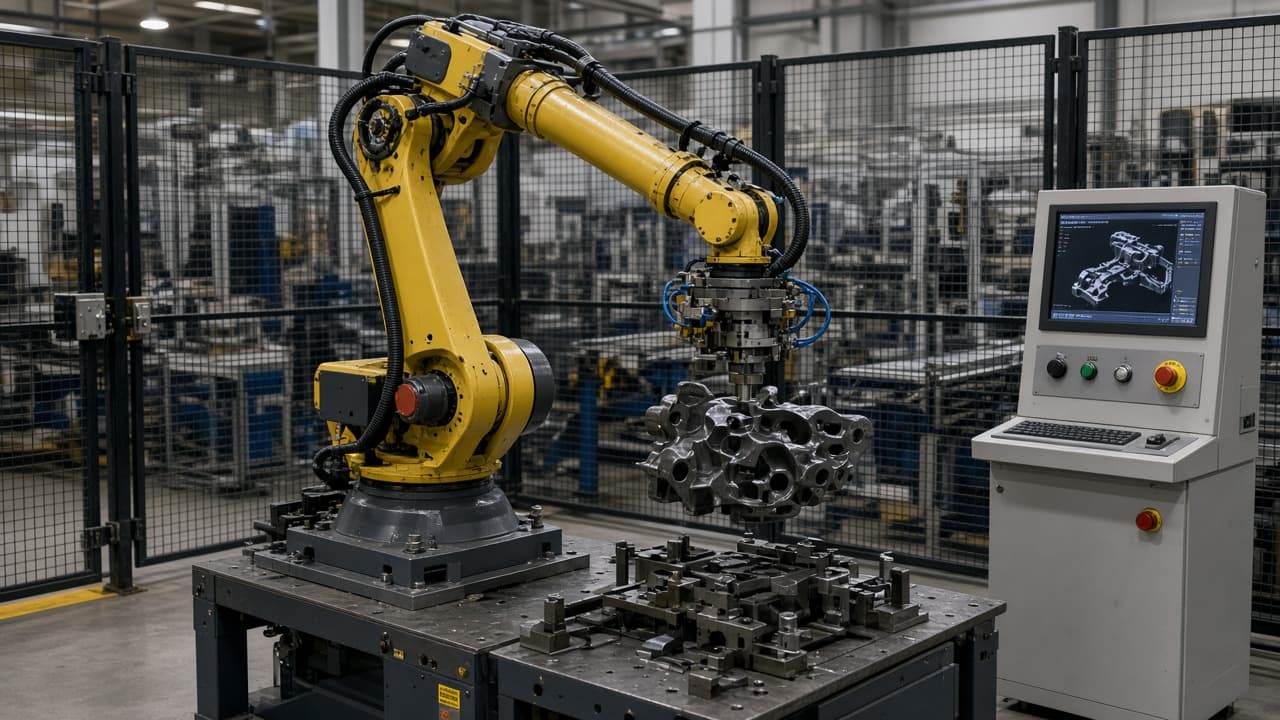
Yanlış payload için ayarlı çarpışma duyarlılığı güvenli duruşları sahte trip’e—veya kaçırılmış darbelere çevirir
Robot çarpışma algılama beklenen atalet ve torka bağlıdır. Ağır parça ayarlı hafif EOAT veya tersi, ya rahatsızlık duruşlarını taşır ya da ateş etmesi gereken korumayı yumuşatır.
30 Eyl 2026
Robotik
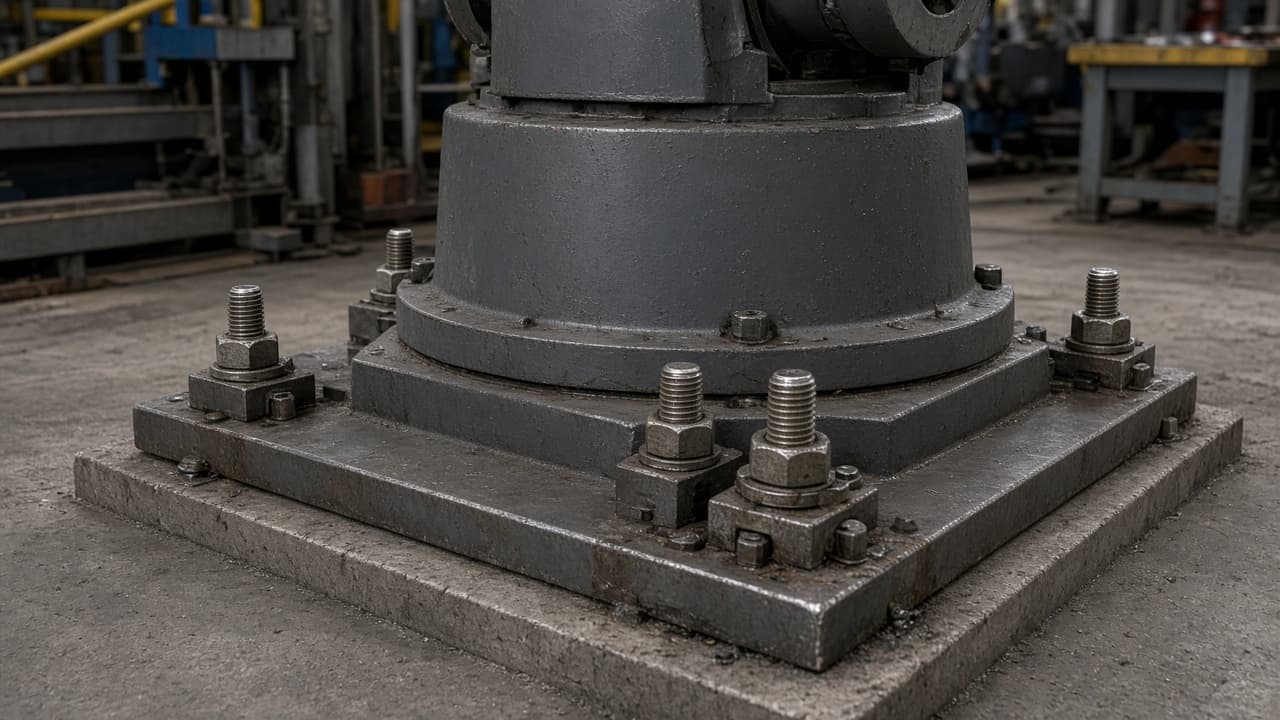
Robot doğruluğu taban civatalarında başlar—gevşek kaideler TCP hayaletleri uydurur
Yol rötuşları ve mastering ritüelleri, yumuşak grout veya eksik torklu ankrajlarda sallananan bir kaideyi düzeltemez. Taban bütünlüğü mekaniktir, pendant parametresi değil.
29 Eyl 2026
Robotik
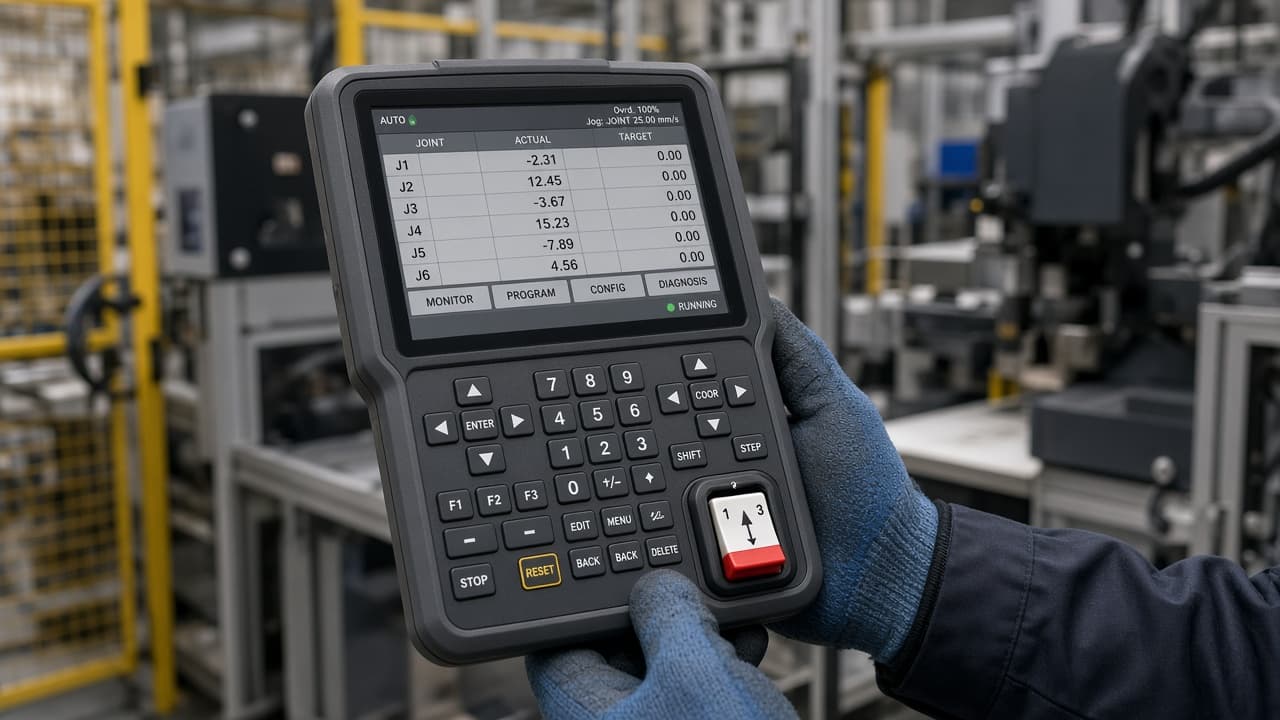
Çalışmayan enable cihazı olan teach pendant teach’te değildir—tehlikededir
Üç konumlu enable anahtarları hareketi yalnızca orta tutuşta yürütür. Yapışmış kontaklar, bantlı düğmeler ve bypass jumper’ları ‘teach modunu’ hücre içinde insanla tam hız riskine çevirir.
28 Eyl 2026
Robotik
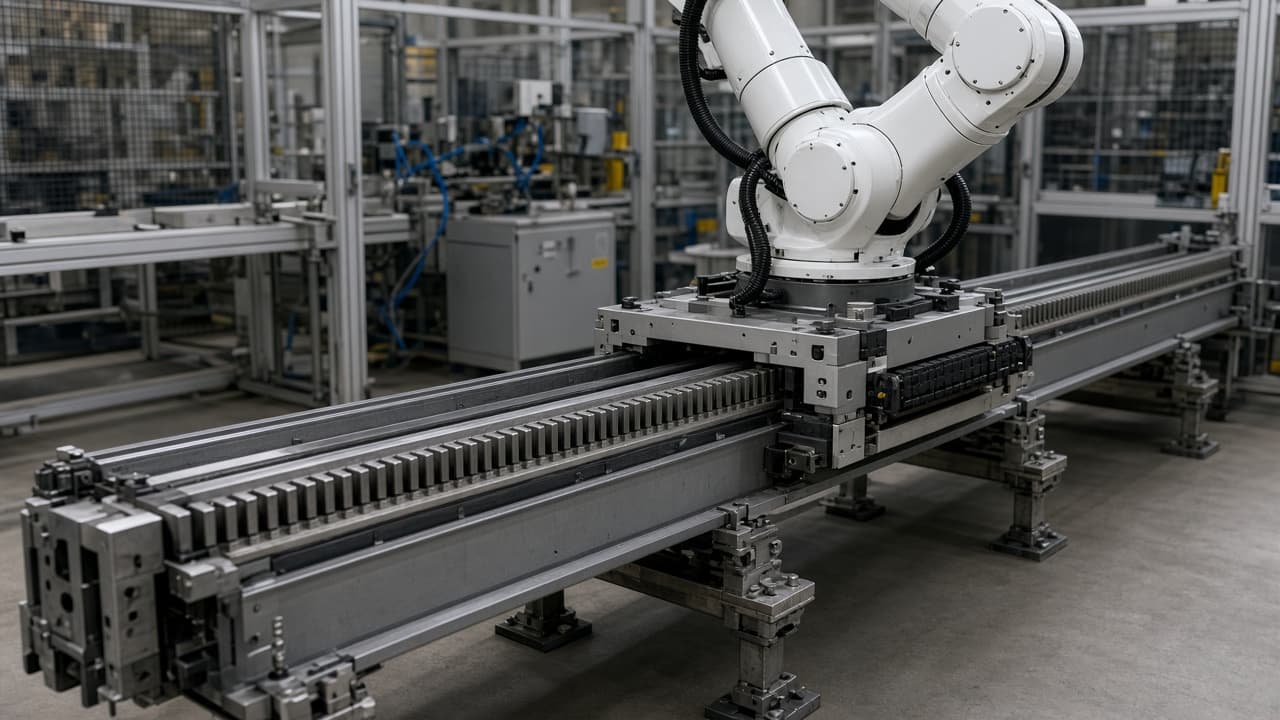
Yedinci eksen rack aşınması, servo alarm vermeden çok önce poz hatası olarak görünür
Tüm robotu taşıyan doğrusal raylar rack-and-pinion dişlisine dayanır. Aşınmış dişler, kayıp ön yük ve kirli gres, ekiplerin kola yüklediği following error uydurur.
26 Eyl 2026
Robotik
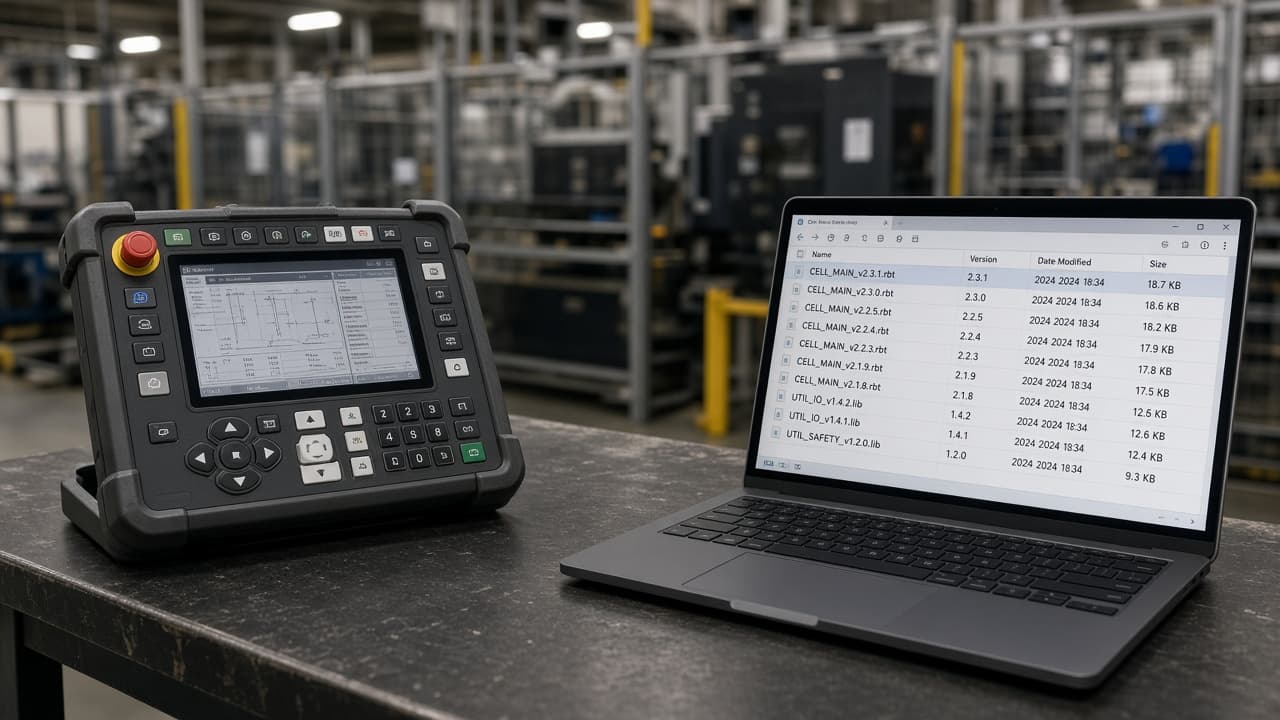
Pendant bir sürüm kontrol sistemi değildir—robot programları adlı yedek ister
‘Bu vardiyada çalışan’ bir hücre, üç Cuma önceki belgesiz bir düzenlemeyi hâlâ çalıştırıyor olabilir. Adlı revizyonlar, çevrimdışı master’lar ve geri yükleme tatbikatları, teach pendant’ın hâlâ gerçeği tuttuğunu ummaktan iyidir.
25 Eyl 2026
Robotik
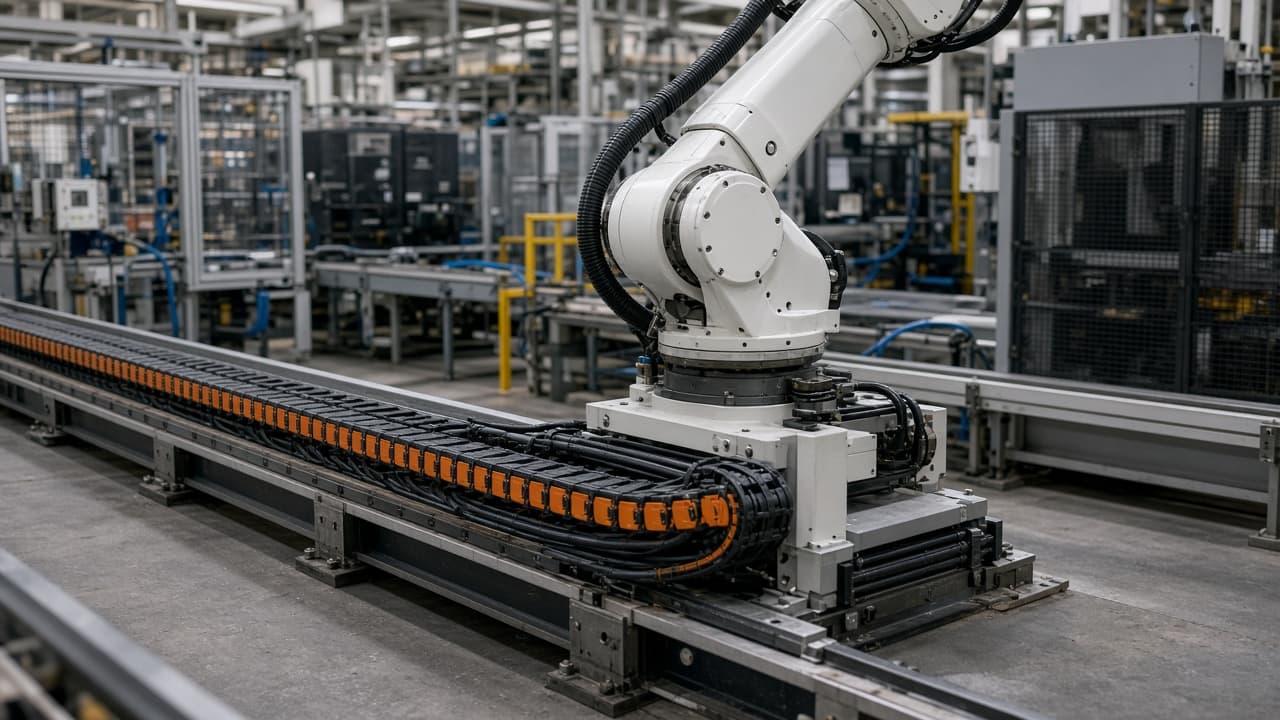
Enerji zinciri kabloları gizemli servo arızalarından değil, bükülme yarıçapı ve grit’ten kopar
Yedinci eksen rayları ve dress pack’ler, sürücü tutarlı alarm vermeden çok önce taşıyıcı içindeki iletkenleri çiğner. Link aşınması, doluluk oranı ve bükülme yarıçapı bir sonraki duruşun kablo mu yoksa bir hafta sonu aralıklı encoder gürültüsü mü olacağını kararlaştırır.
22 Eyl 2026
Robotik
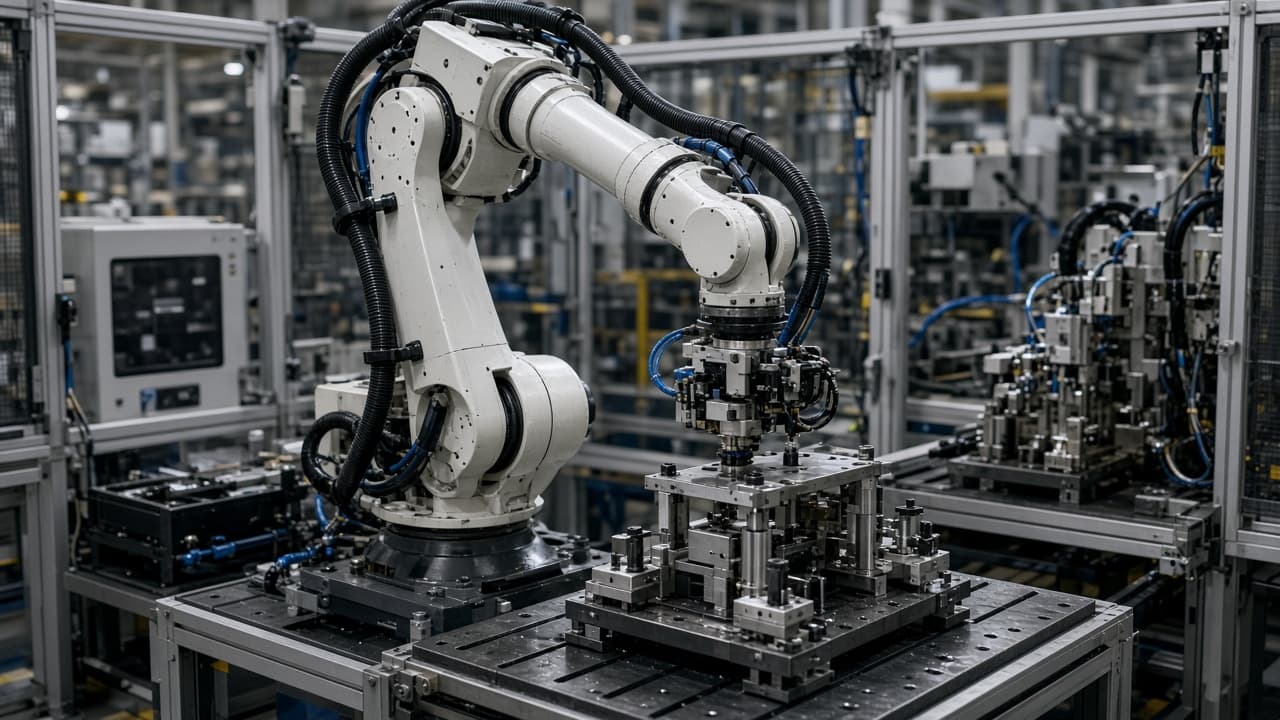
Bilek singularity ürkütücü bir alarm değil—robotun temiz bir ters çözümünün bittiği bir pozdur
Singularity yakınında eklem hızları fırlar, yollar yalpalar ve tork limitleri düşer. Tutma frenleri ve tip dress başka iş emirleridir; bu kısa not yol tasarımı ve singularity payıdır.
21 Eyl 2026
Robotik
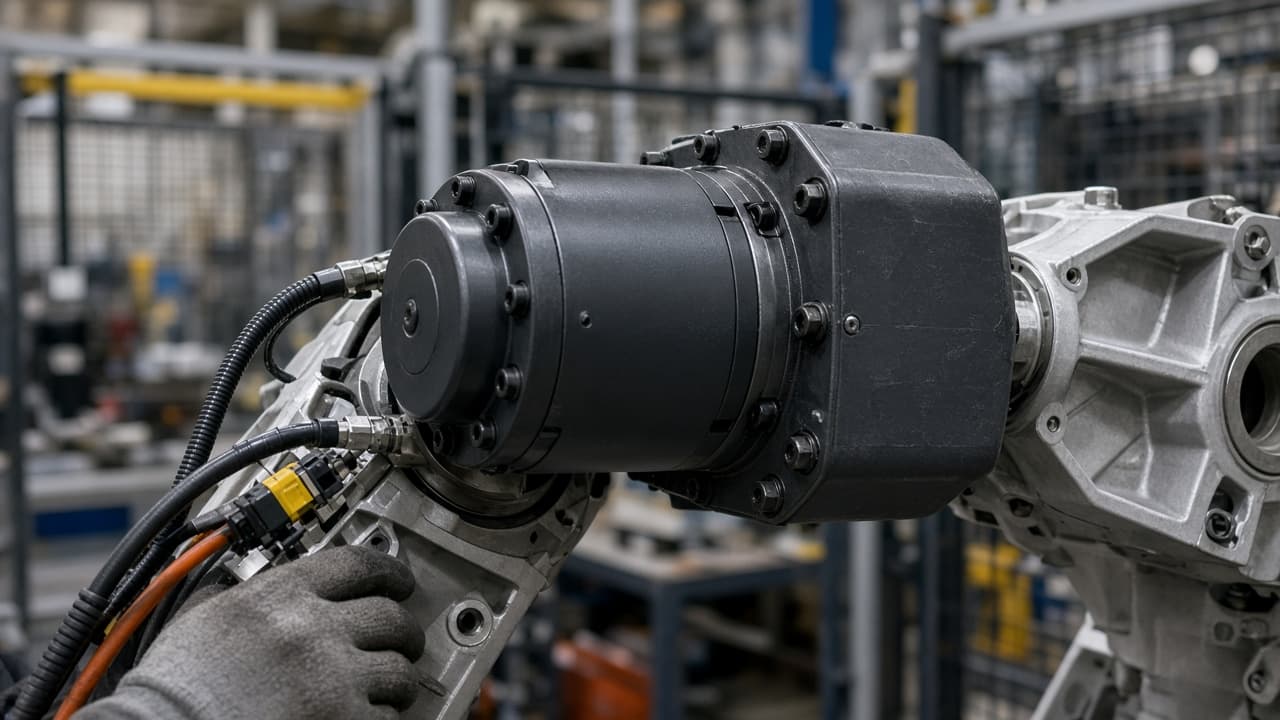
Servo tutma frenleri sessizce aşınır—sonra güç gidince eksen düşer
Robot eksenlerindeki tutma frenleri sonsuz kelepçe değil, testi olan aşınma parçalarıdır. Tip dress ve enkoder bataryaları başka iş emirleridir; bu not fren torku, fren testleri ve yerçekimi olay raporunu yazmadan önce ne zaman değişileceğidir.
19 Eyl 2026
Robotik
Mutlak enkoder bataryaları sessizce ölür—sonra her robot eklemi ‘sıfır’ın nerede olduğunu unutur
Mutlak enkoderdeki yedek hücre bozulunca mastering isteğe bağlı evrak değildir. Tip dress, dress-pack kabloları ve hand-eye kalibrasyonu, eklem sıfırları kaymış bir robotu kurtaramaz.
19 Eyl 2026
Robotik
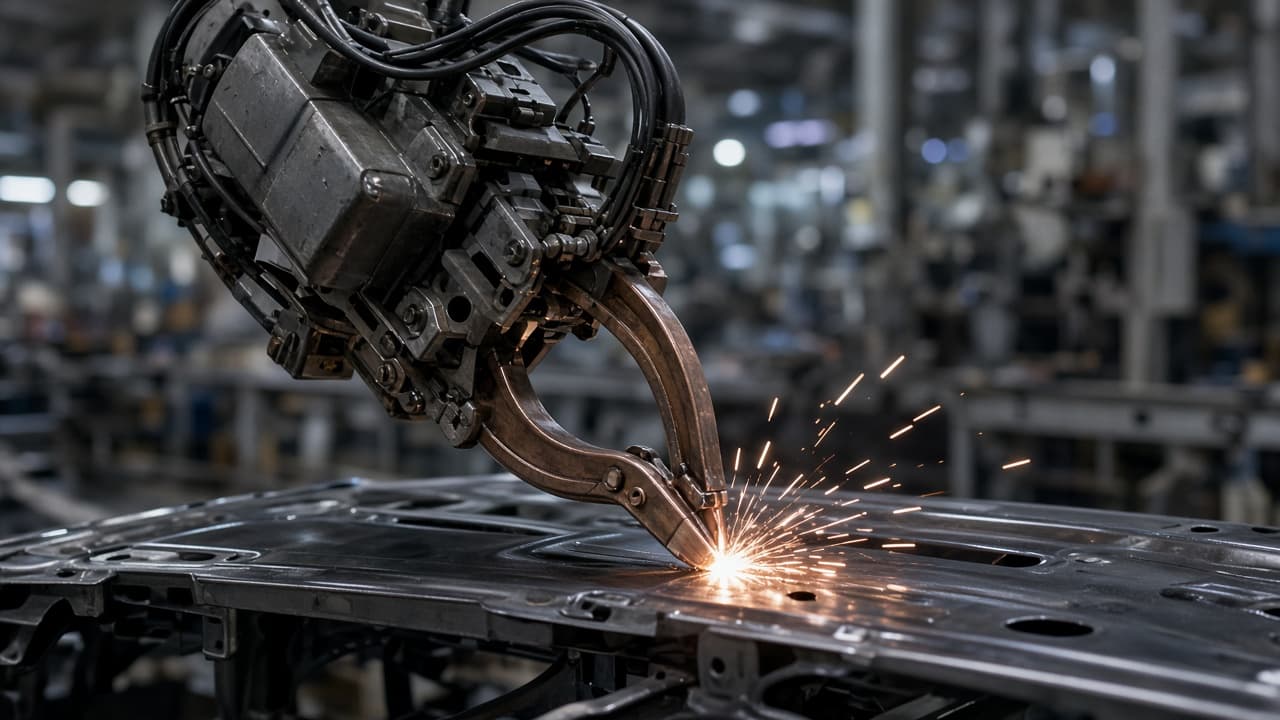
Spot kaynak tip dress aralıkları, nugget kalitesini robot yolundan önce belirler
Bakır elektrot uçları mantarlaşır, çukurlaşır ve çinko alır. Akım yoğunluğu düşer; expulsion artar. Öğretilmiş noktayı hiç kaçırmayan bir hücre, dresser kabile bilgisi kaldığında yine zayıf kaynak gönderir.
18 Eyl 2026
Robotik
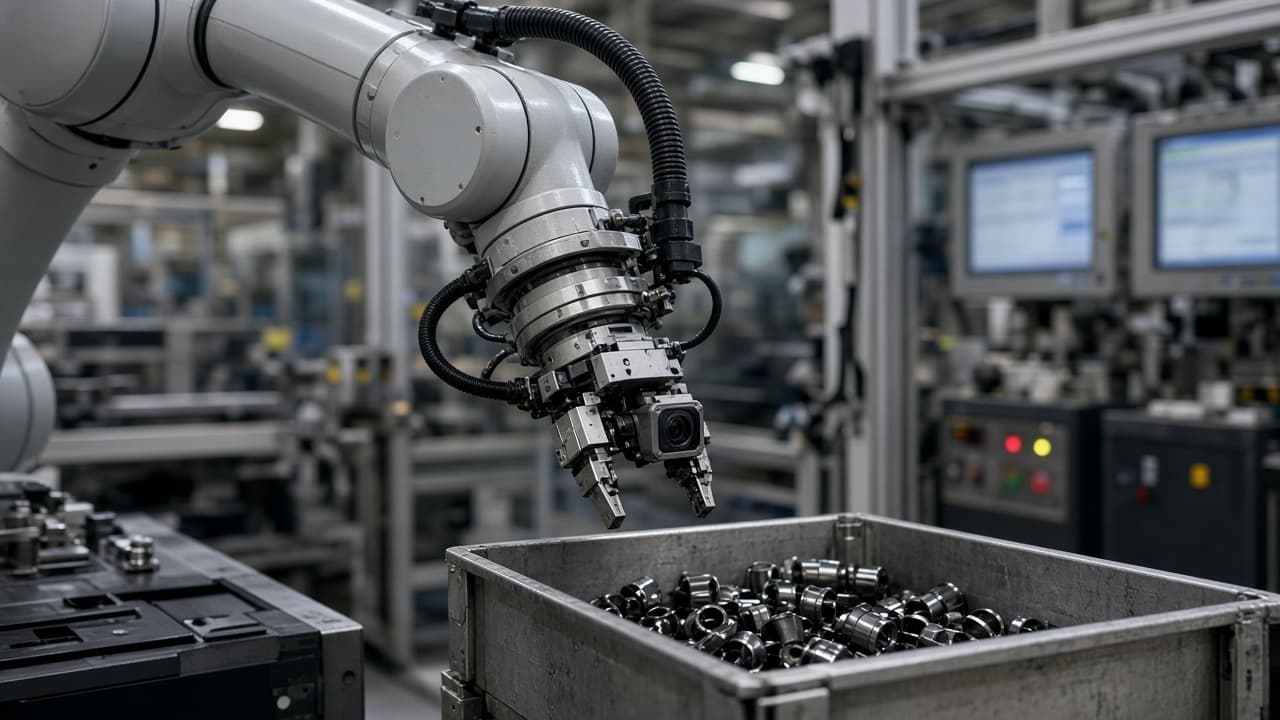
Hand-eye kalibrasyonu tek seferlik pendant numarası sayılırsa vision güdümlü robotlar ıskalar
Eye-in-hand ve eye-to-hand hücreler kamera piksellerini robot base frame’lerine eşler. Fikstür hareketi, takım değişimi ve termal kayma, yol programı yanlış görünmeden çok önce o eşlemeyi bozar.
17 Eyl 2026
Robotik
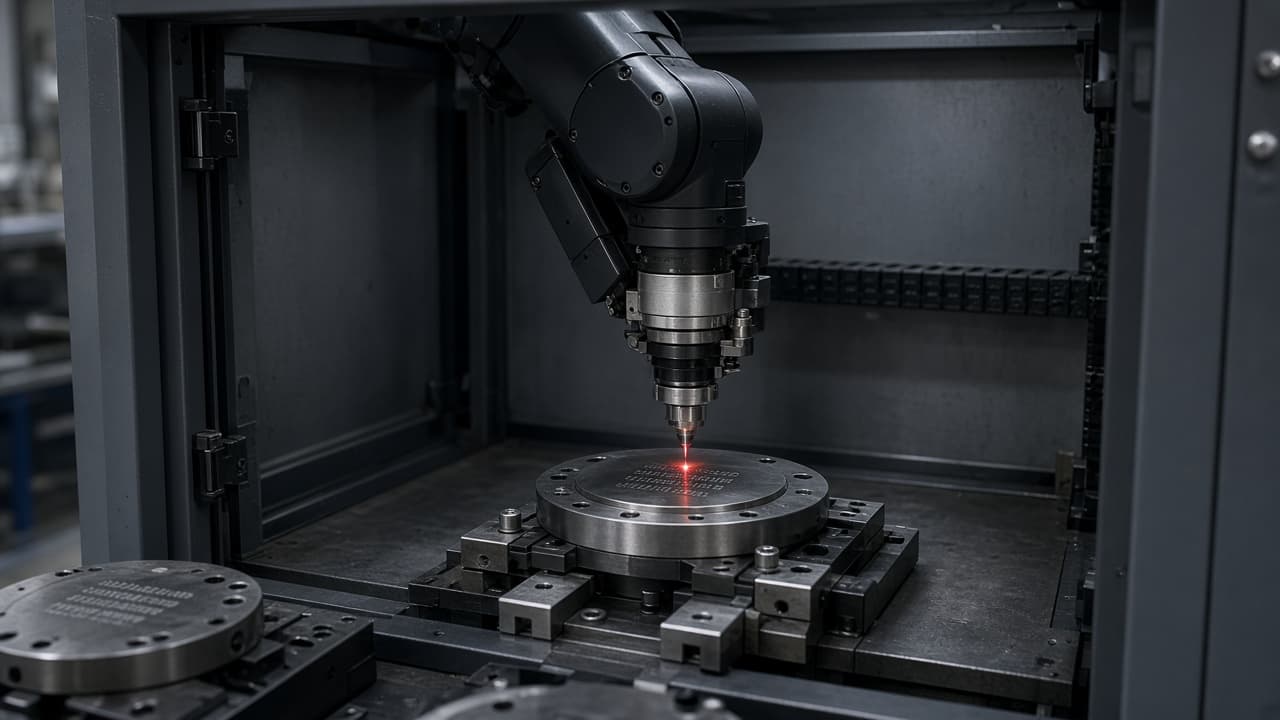
Lazer parça işaretleme, kontrast ve kod grade reçetenin parçası değilse izlenebilirliği bozar
Robotik lazer hücreleri Data Matrix veya insan okunabilir işaretleri takt’ta basabilir. Odak, güç, yüzey finish’i veya fikstür kayması kodu grade altına düşürdüğünde tarayıcılar yine reddeder—robot yolu hiç değişmese bile.
15 Eyl 2026
Robotik
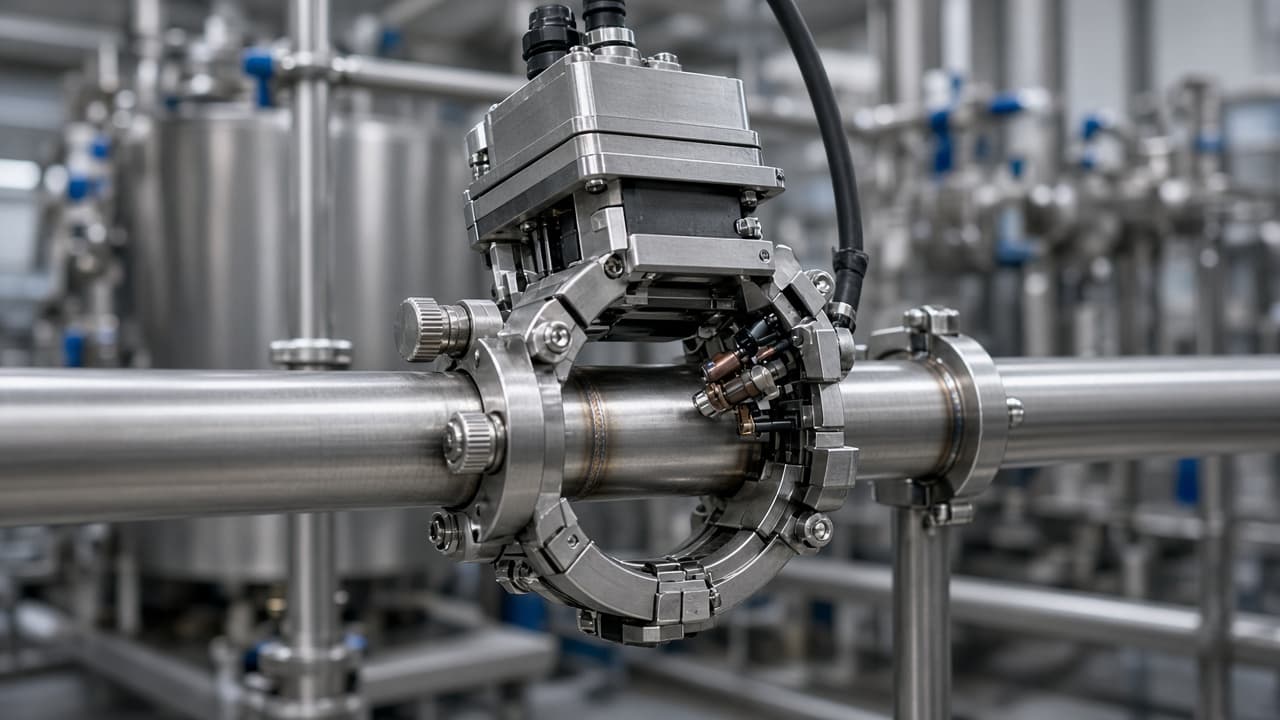
Hijyenik hatlar için orbital boru kaynağı, purge, fit-up ve kupon disiplinine bağlıdır
Otomatik orbital kafalar ilerleme hızı ve ark boyunu iyi tekrarlar. Oksidasyon, füzyon eksikliği ve uyumsuz ID boncukları yine de, purge gazı, ek hazırlığı ve parametre kuponları isteğe bağlı sayıldığında ortaya çıkar.
14 Eyl 2026

Robotik
Isı stake, uç sıcaklığı ve dwell dar pencerede kaldığında plastik montajları tutar
Robotik ısı stake hücreleri basit görünür: ısıt, bas, soğut. Boss erimesi, sink mark ve zayıf stake’ler sıcaklık, dwell ve hizalama kayınca çıkar—robot yolu hâlâ mükemmel görünürken.
11 Eyl 2026
Robotik
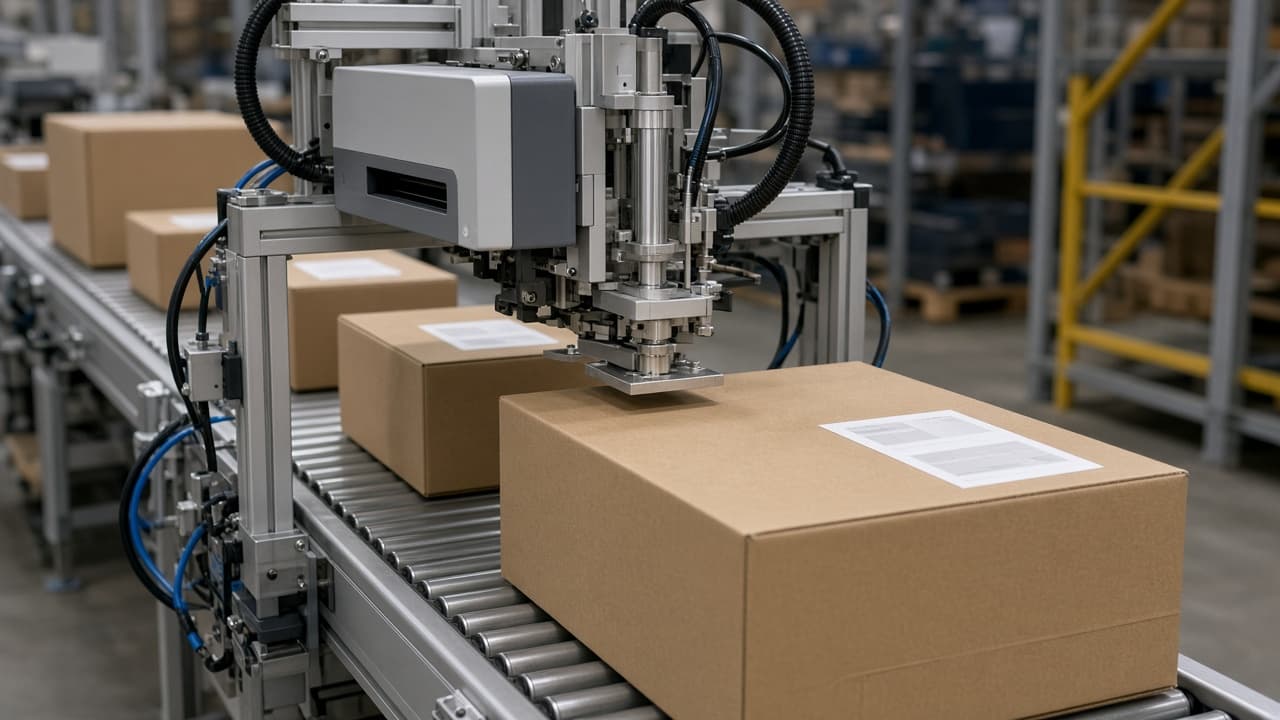
Print-and-apply etiketleyiciler, printhead ve applicator zamanlaması sapınca tarama oranını kaybeder
Kartonlardaki okunamayan barkodlar nadiren önce ‘depo Wi-Fi’ sorunudur. Ribbon buruşması, printhead aşınması, peel-plate boşluğu ve uygulama zamanlaması, yazıcıdan çıkan etiketin rıhtımda hâlâ taranabilir olup olmadığını belirler.
10 Eyl 2026
Robotik
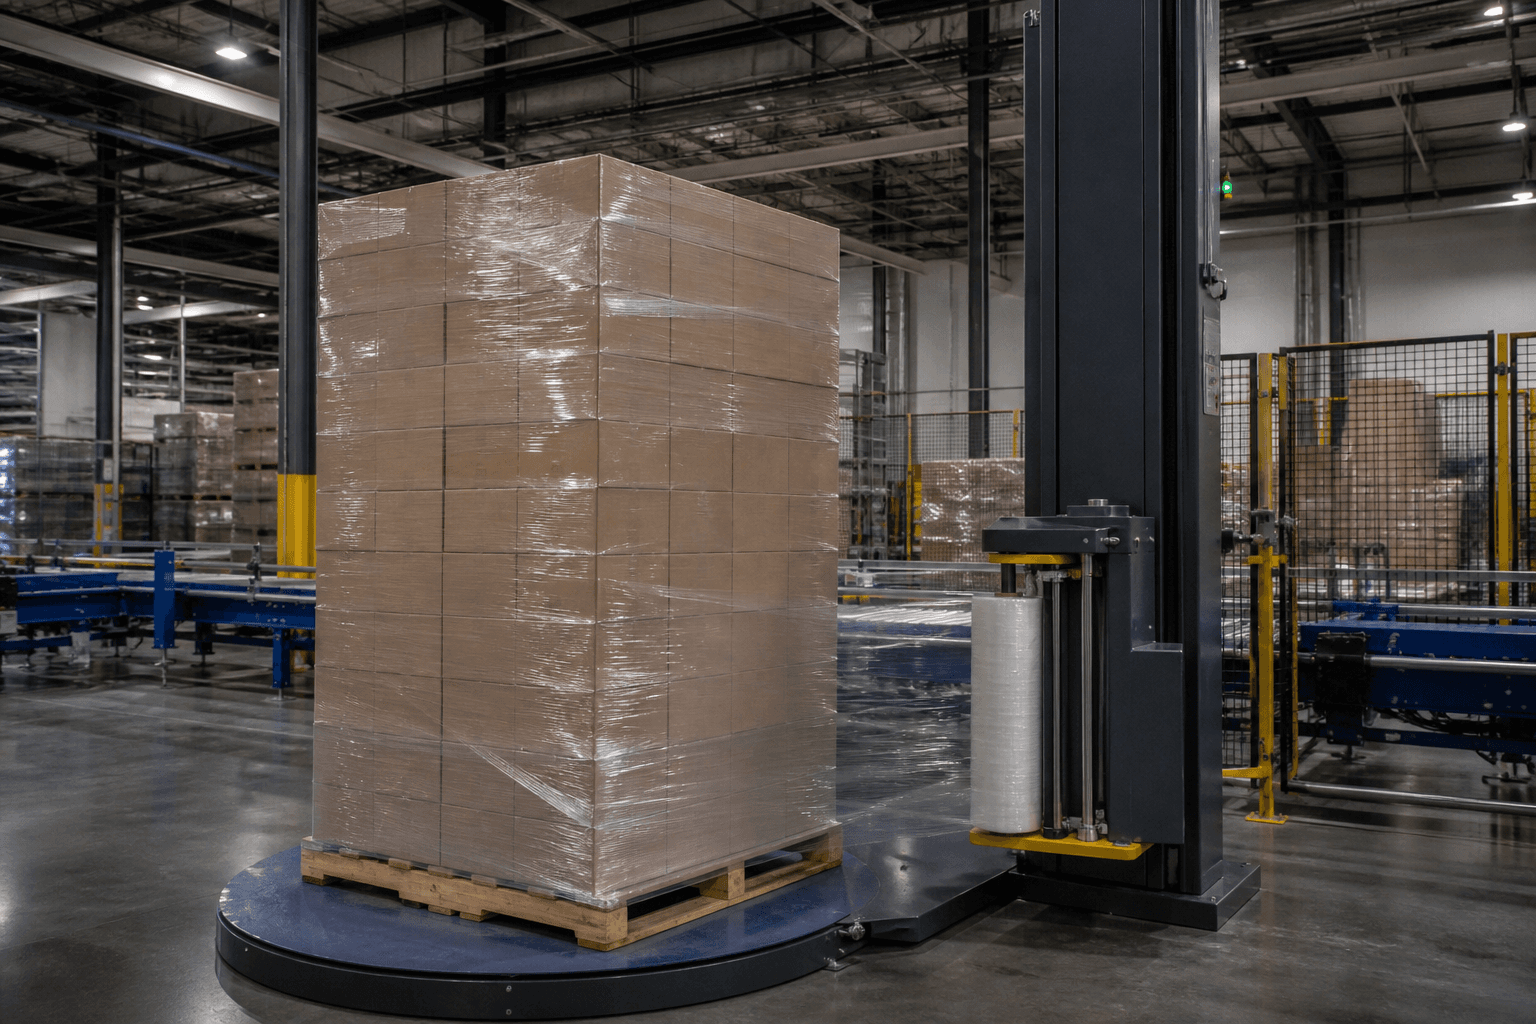
Bir stretch wrapper’ın palet ‘sevkiyata hazır’ sayılmadan önce karşılaması gereken yedi gerçek
Pre-stretch yüzdesi, containment force ve film kopmaları, mükemmel bir robot istifinin ilk dock plakasında hayatta kalıp kalmayacağını belirler. Yeşil çevrim sayacı bir unit-load bütünlük sertifikası değildir.
08 Eyl 2026
Robotik
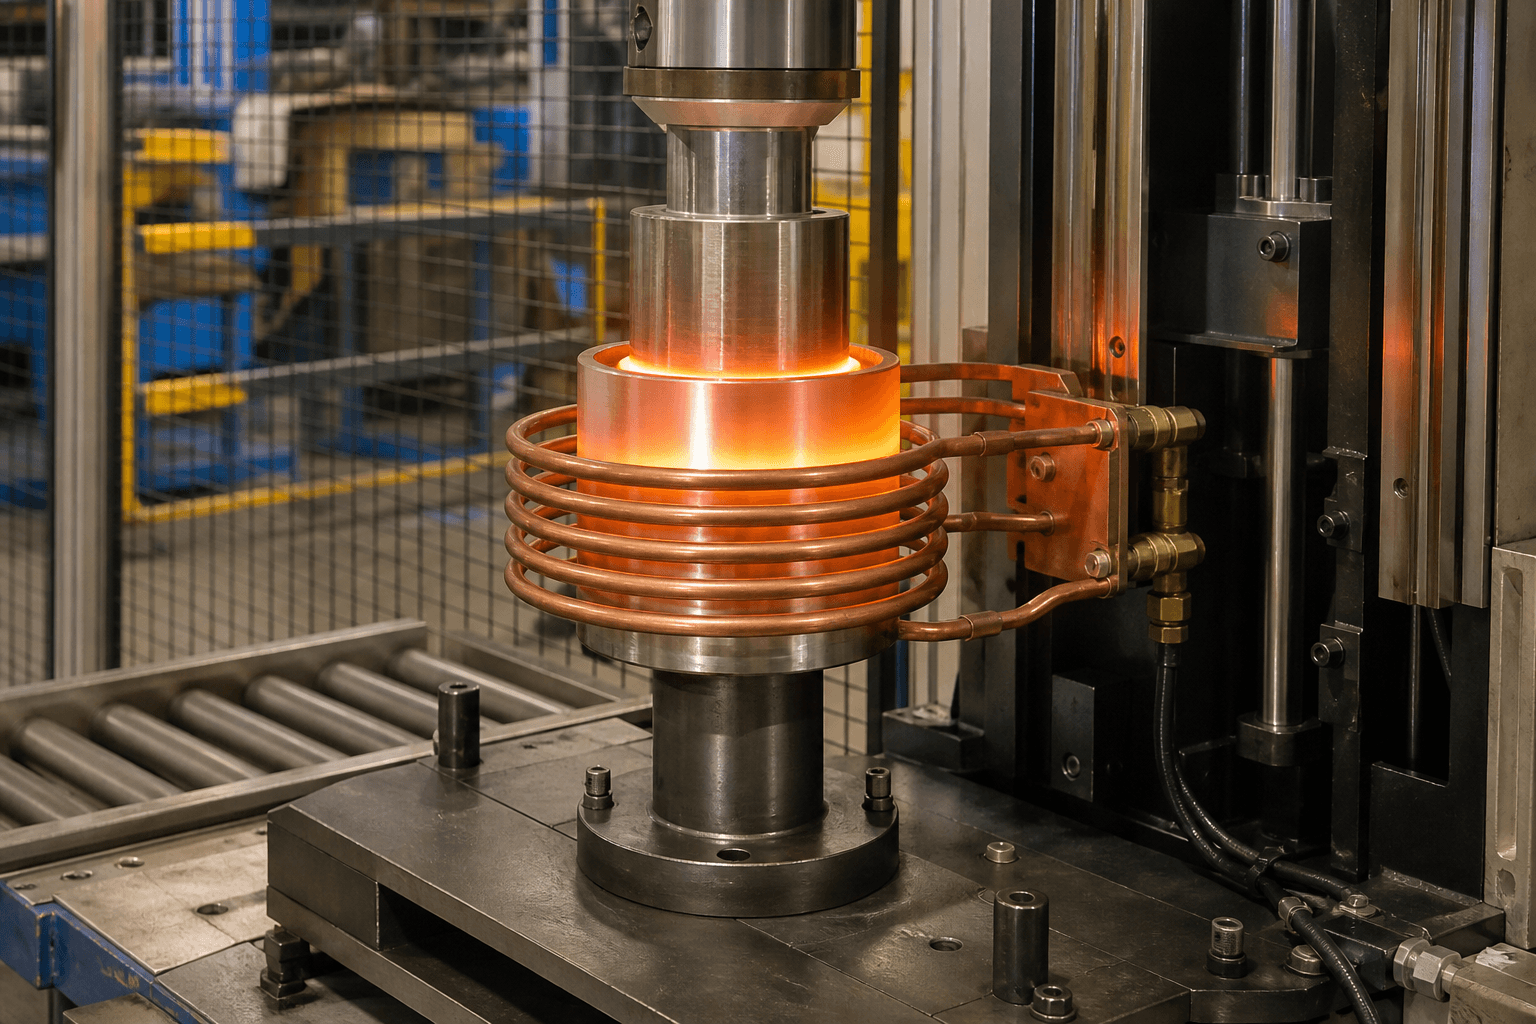
Sıkı geçme montajı, ısı, boşluk ve tutma süresi umut olduğunda—kontrollü interferans olmadığında—başarısız olur
İndüksiyon aşımı, soğuk miller ve acele oturtma, sıyrılma ve yanlış son konumları dondurur. Yeşil coil amperi, hub’ın temiz oturacak kadar genleştiğini kanıtlamaz.
03 Eyl 2026
Robotik
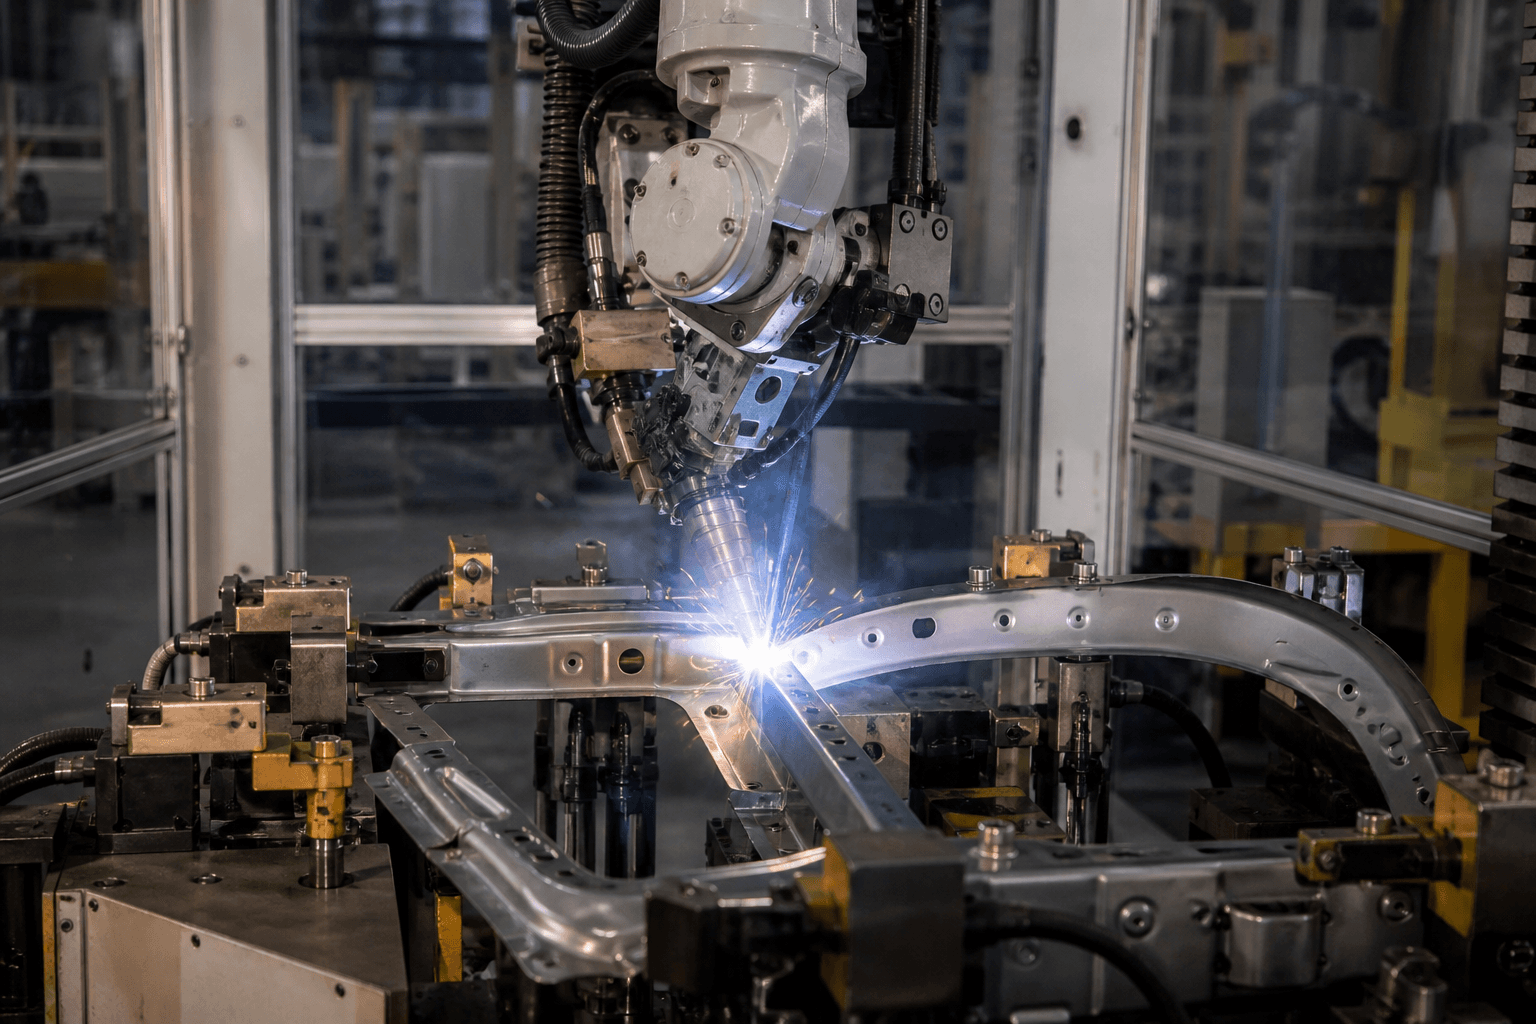
Lazer kaynak keyhole’ları güç, odak ve boşluk uyuşmayı bıraktığında çöker—robot yolu iyi görünürken değil
Eksik nüfuziyet ve porozite gizemli dolgu değil, kararsız buhar boşluklarını izler. Yeşil TCP sayfası, keyhole’un birleşim boyunca açık kaldığını kanıtlamaz.
02 Eyl 2026
Robotik
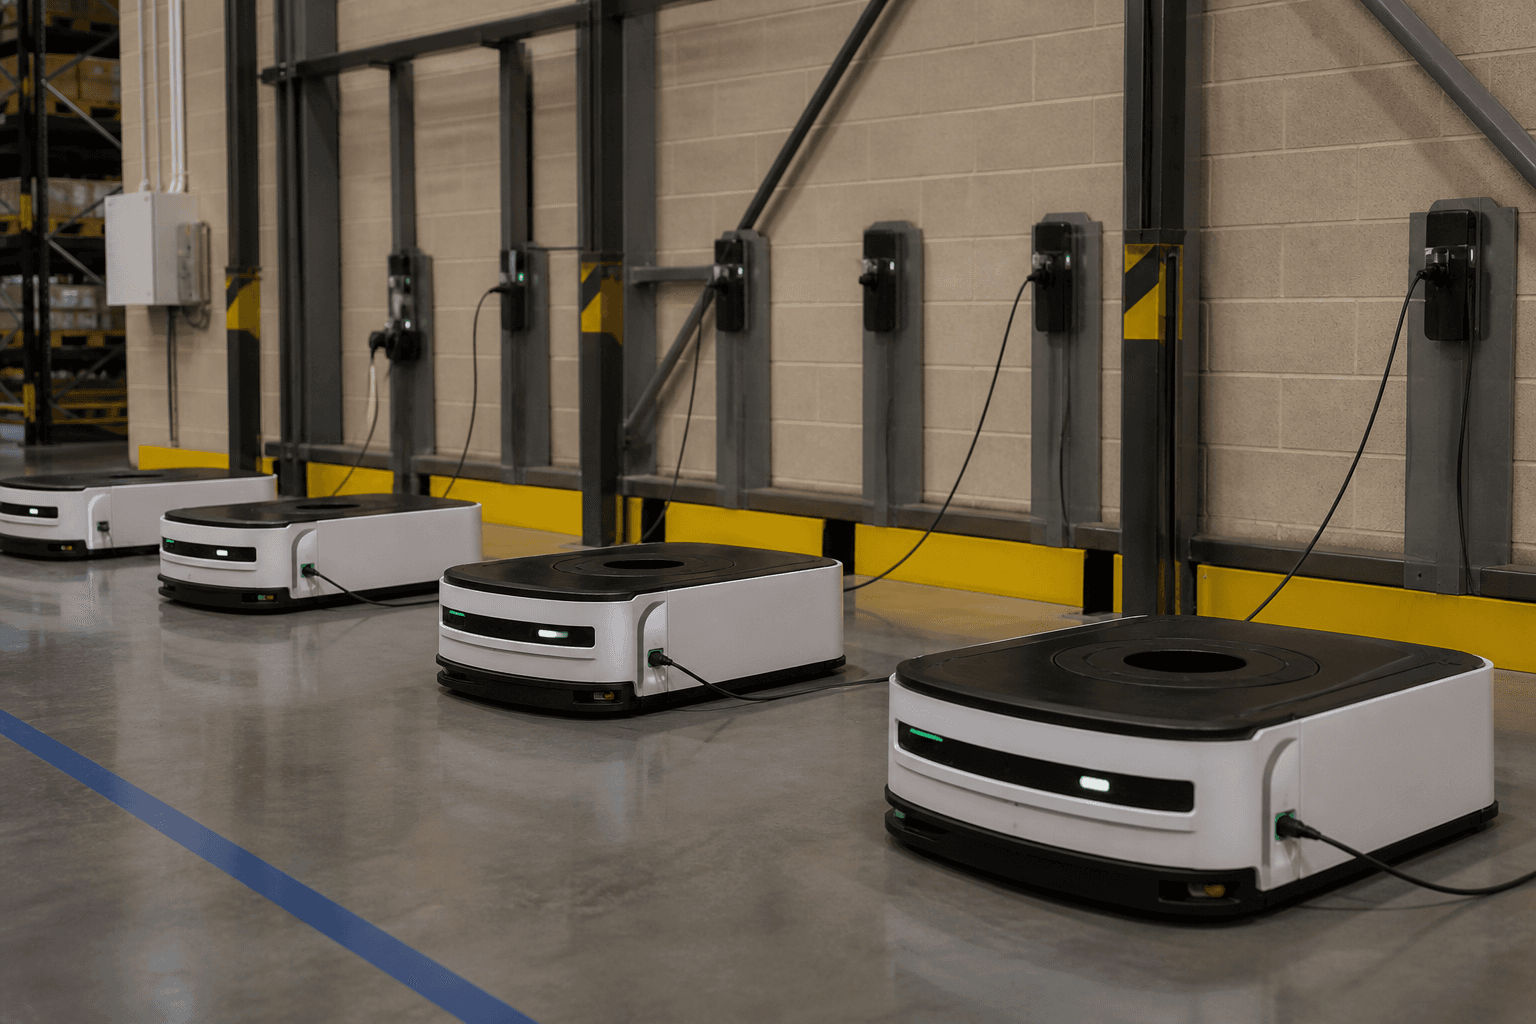
AGV filosu, fırsat şarjı umut değil politika olduğunda koridorlarda ölür
SOC tabanları, şarj rezervasyonu ve görev önceliği kesmesi, lojistiğin takti tutup tutmayacağını veya forklift ödünç alıp almayacağını belirler. Yeşil filo haritası bataryaların gece vardiyasını çıkaracağını kanıtlamaz.
27 Ağu 2026
Robotik
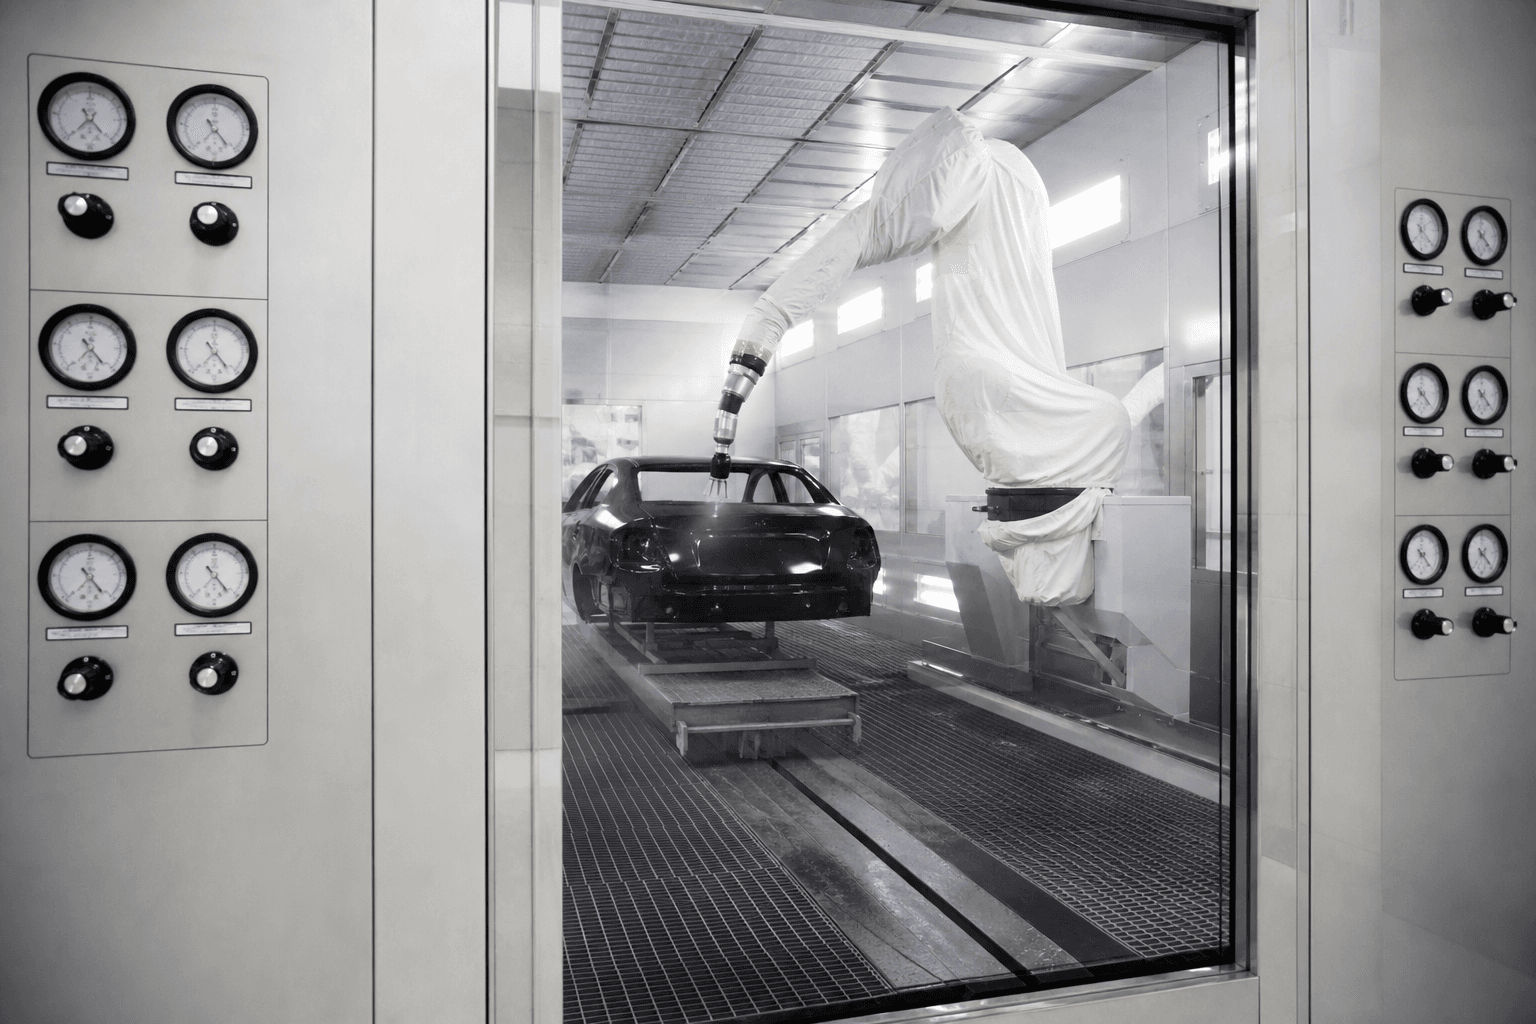
Boya robotları atomizasyonu sahiplenir; kabin dengesi filmin parçaya inip inmeyeceğini sahiplenir
Besleme/egzoz ΔP, filtre yükü ve downdraft düzgünlüğü, spreyin kabin zarfında mı kalacağını—yoksa cereyanların overspray’i yanlış bölgeye çekip portakal kabuğu uydurup uydurmayacağını—belirler. Mükemmel TCP, make-up havası açlığı çeken kabini geri getirmez.
26 Ağu 2026
Robotik
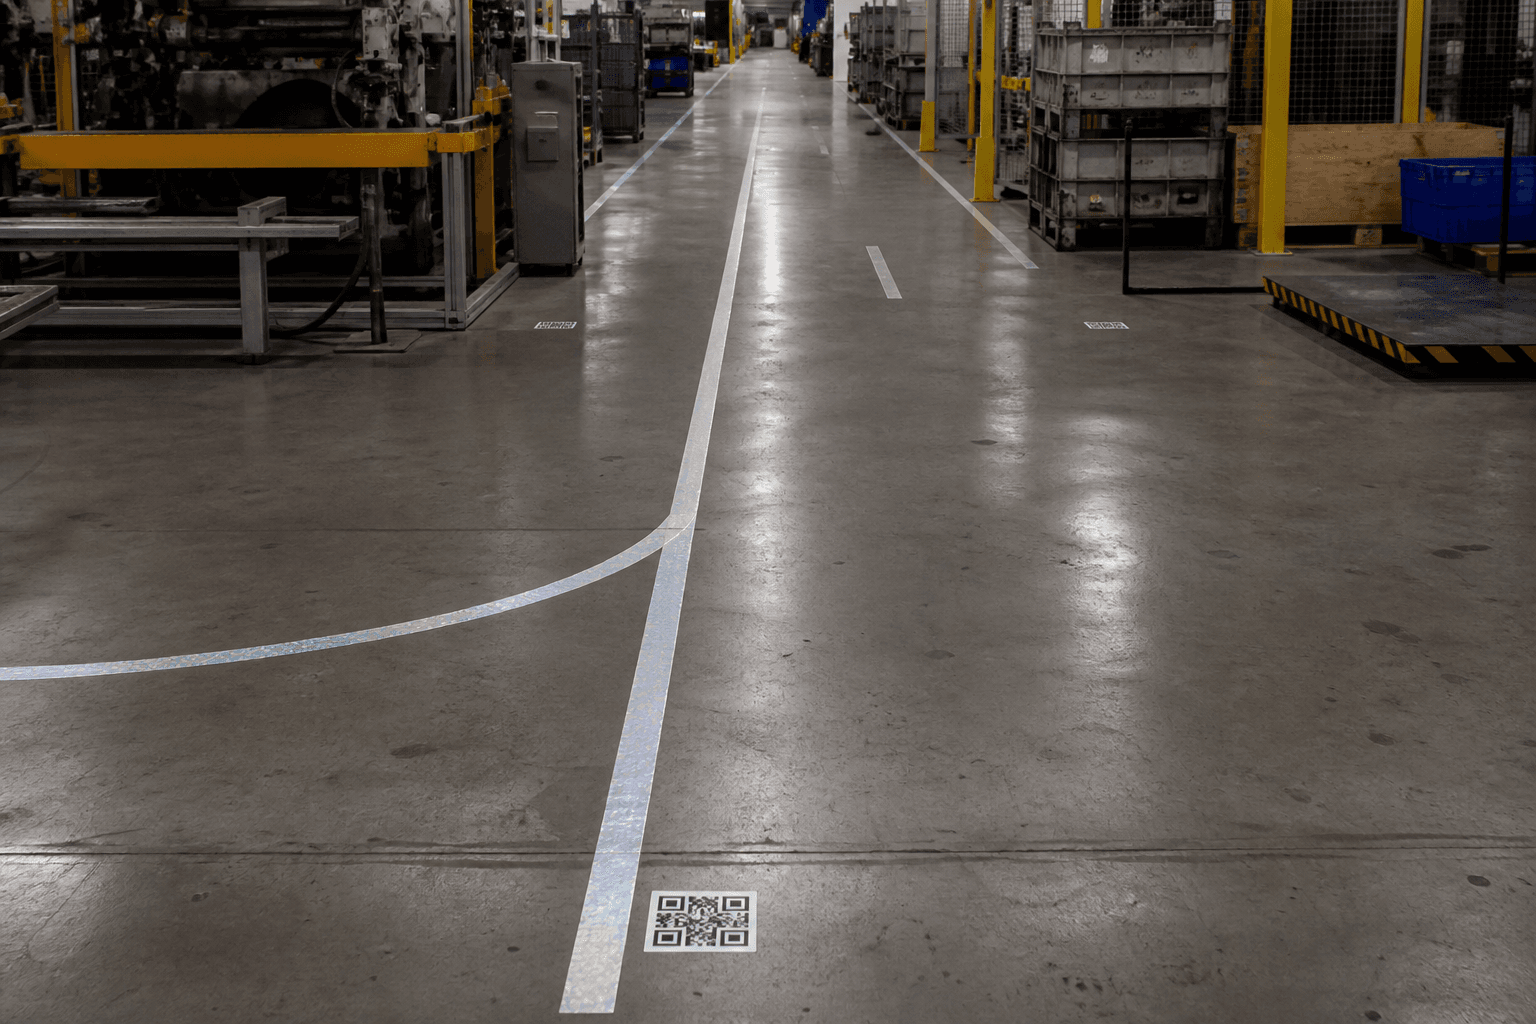
AMR lokalizasyonu lidar bozulmadan çok önce çizilmiş reflektör bantta düşer
Hat bandı, QR adaları ve zemin yansıması, filoların şerit pozunu tutup tutmayacağını—yoksa sürüklenip sıçrayıp pano sağlıklı SLAM gösterirken temiz durup durmayacağını—belirler. Yeşil Wi-Fi grafiği birinin gri yıkadığı koridoru belgelemez.
26 Ağu 2026
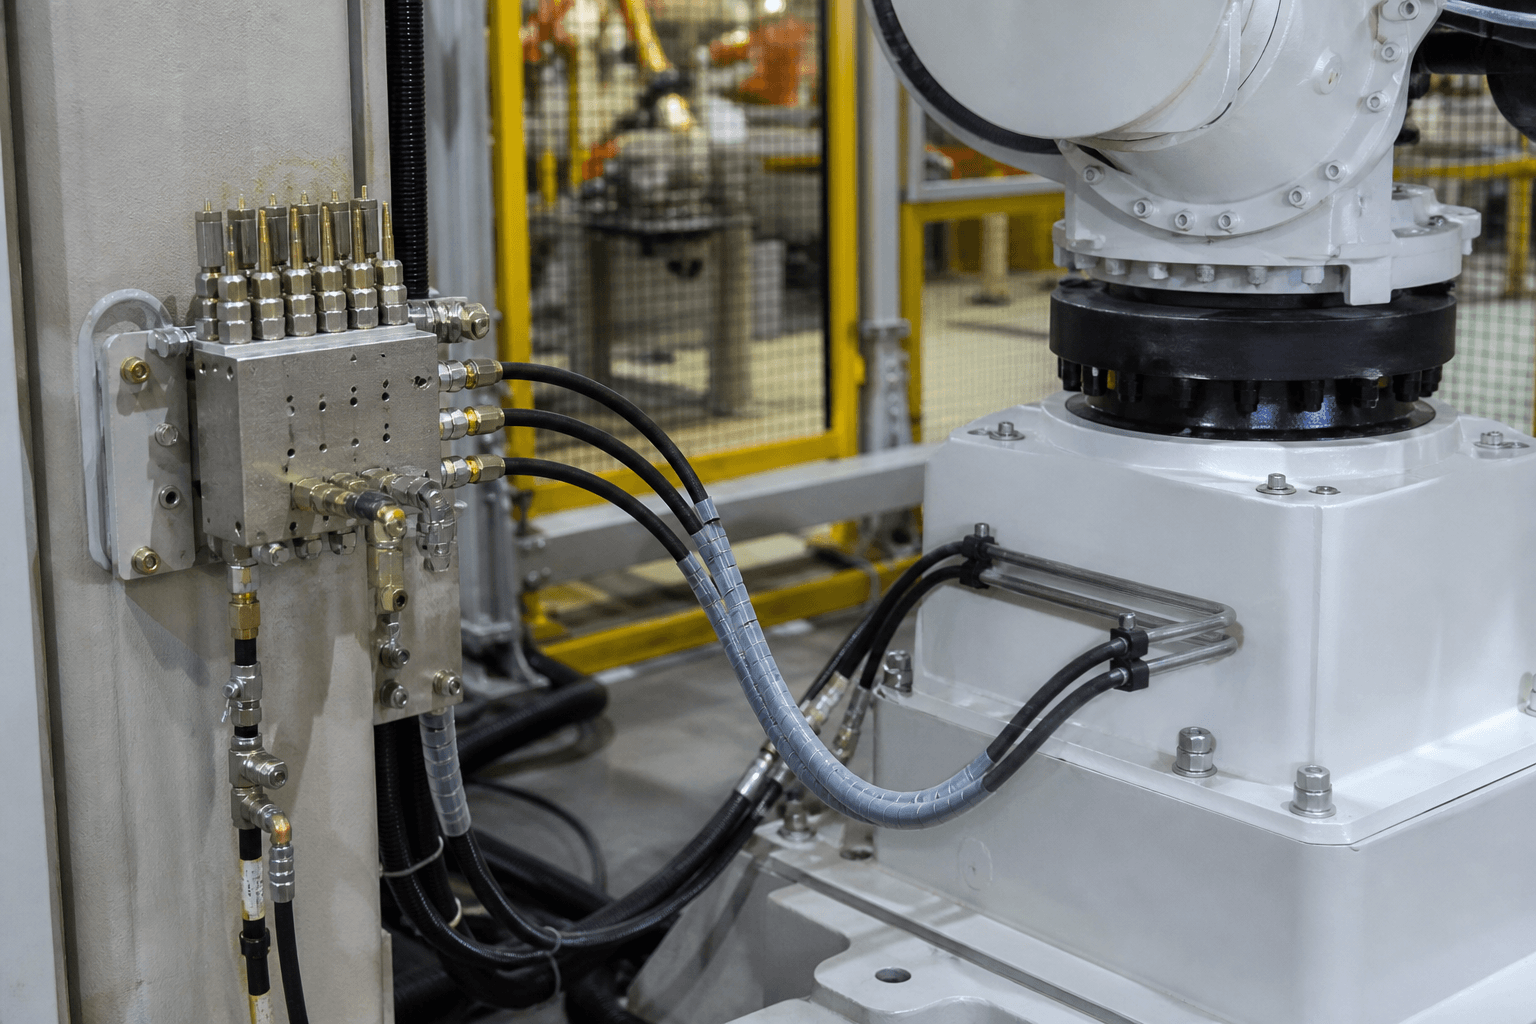
Robotik
Progresif gres dağıtıcıları sıkışıp pompa hâlâ çevrimleyince robot eksenleri aç kalır
Divider blok pistonları, tıkalı çıkışlar ve gres grade uyumsuzlukları, her yağlama noktasının shot alıp almayacağını—yoksa bilek kuruyken yalnızca kolay kolların mı beslendiğini—belirler. Yeşil pompa çalışma saatölçeri, geçen ay hareketi duran portu belgelemez.
25 Ağu 2026
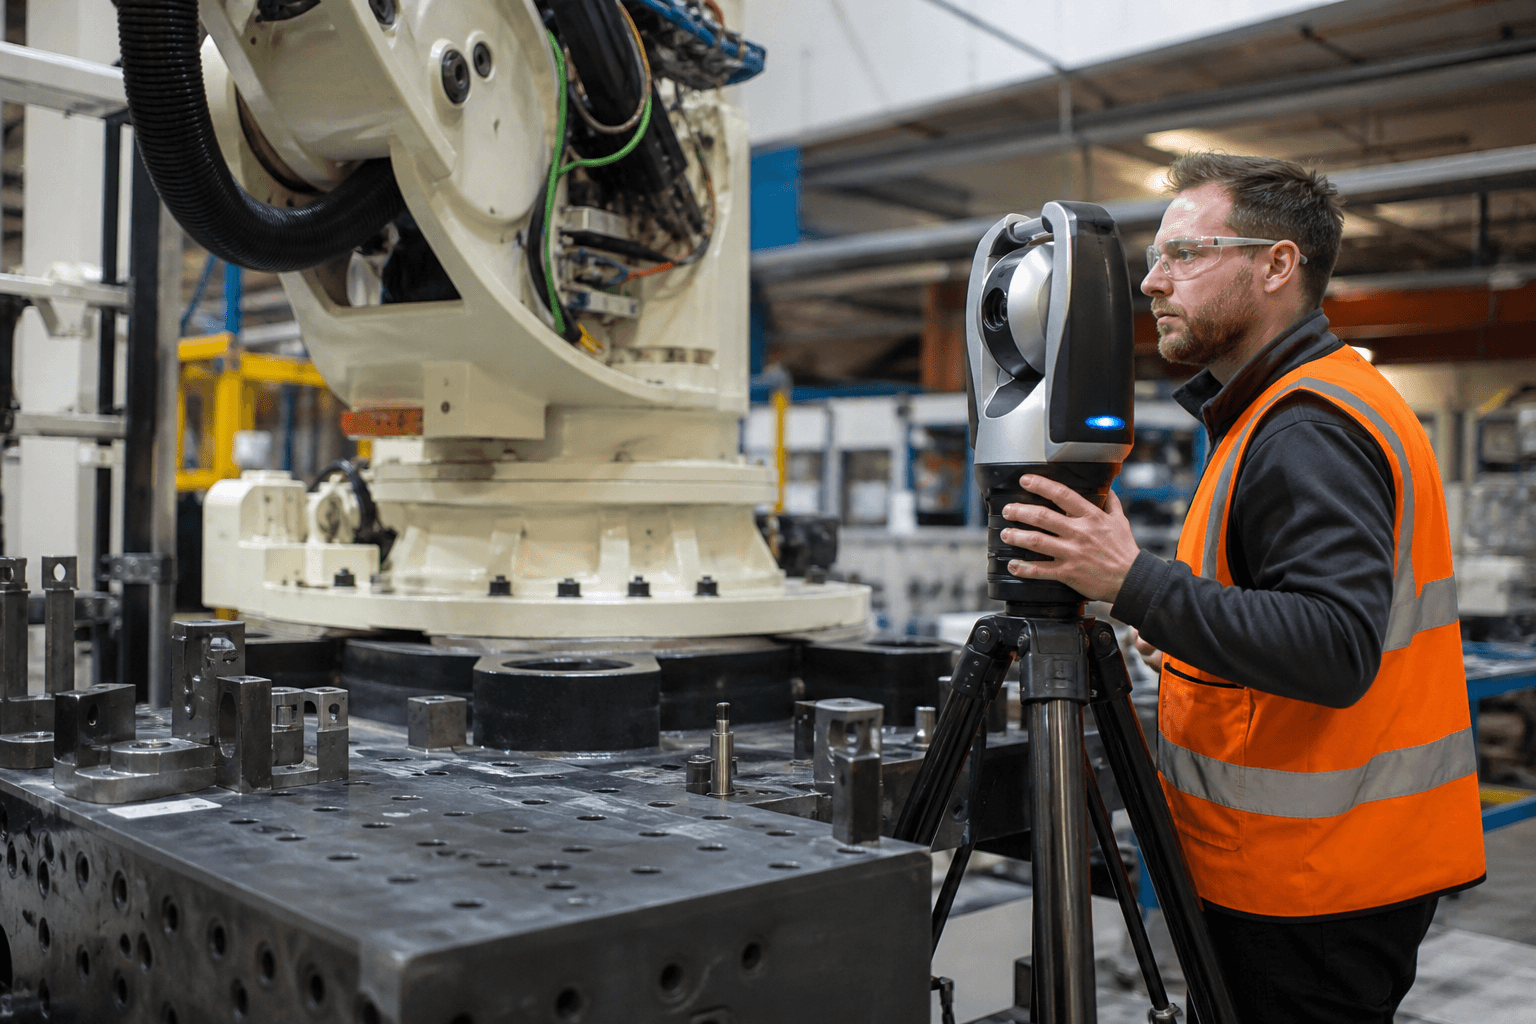
Robotik
Büyük robot hücreleri taban hareket edip tracker rafta kalınca mutlak doğruluğu kaybeder
Temel oturması, fikstür kayması ve hiç tekrarlanmamış lazer-tracker ölçümü, öğretilmiş noktaların parçaya mı yoksa yalnızca devreye alma hafızasına mı uyacağını belirler. Yeşil mastering rutini, üç milimetre çöken kaideyi geri getirmez.
24 Ağu 2026
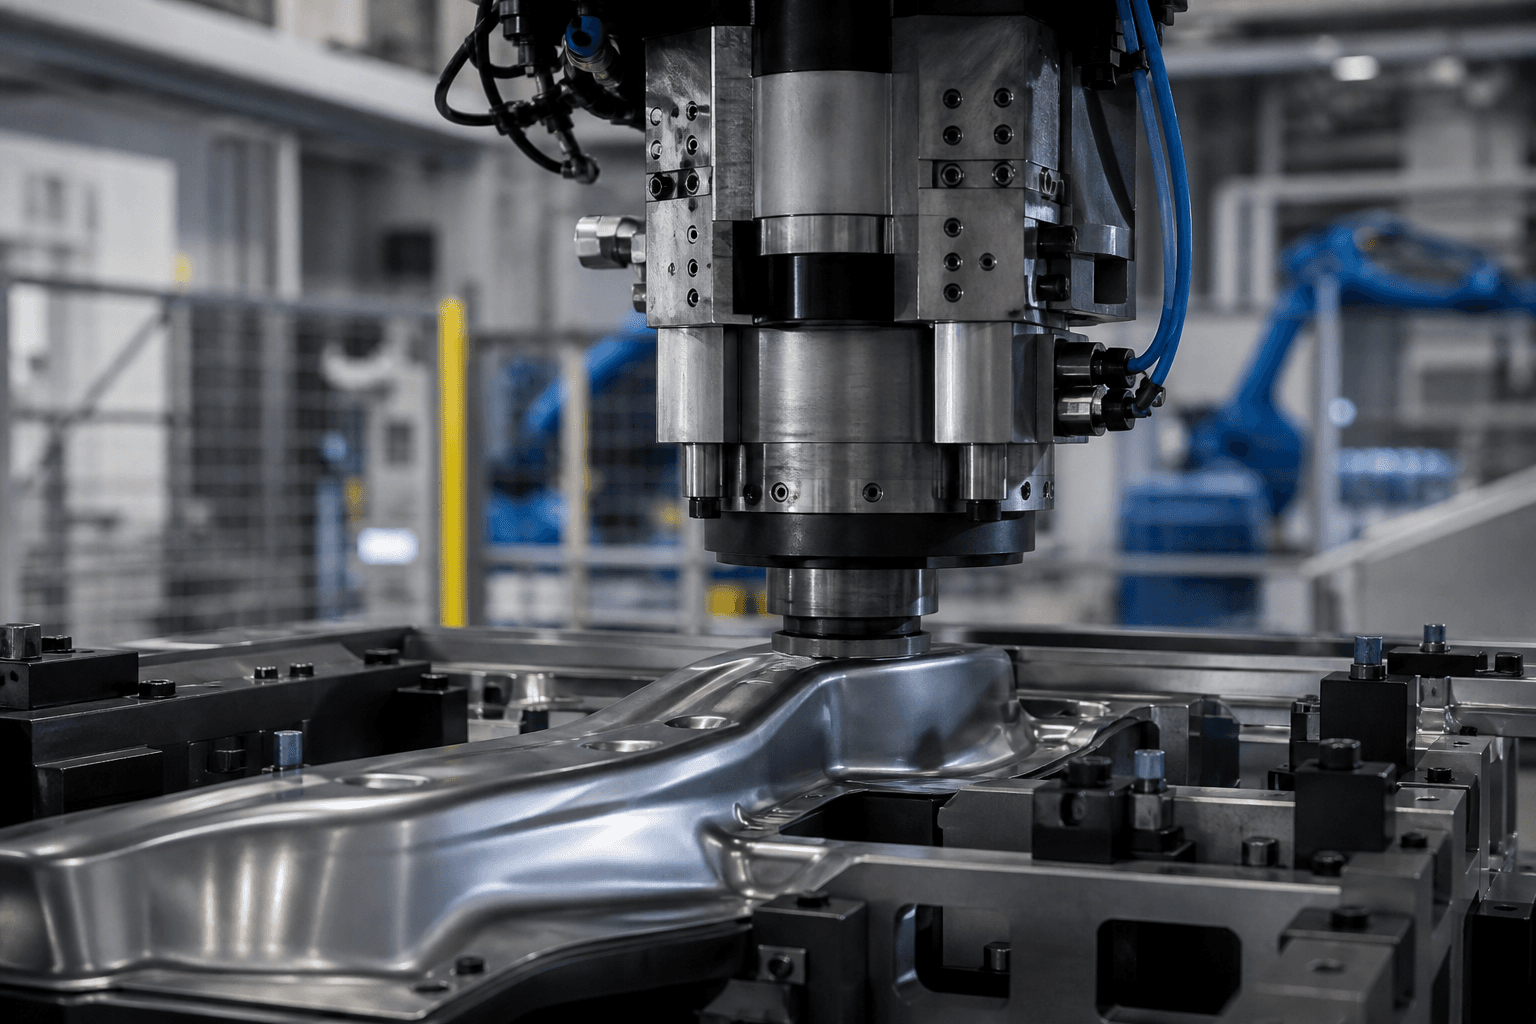
Robotik
Clinch hücreleri robot pose cilasında değil, kuvvet–mesafe gerçeği ve kalıp aşınmasında düşer
Button geometrisi, sac yığını ve servo-pres eğrisi, clinch’in kilitli bir kenet mi yoksa sevkiyatta soyulan sığ bir set mi olduğunu belirler. Mükemmel TCP, mantarlaşmış zımba veya yaylanan yuvayı geri getirmez.
22 Ağu 2026
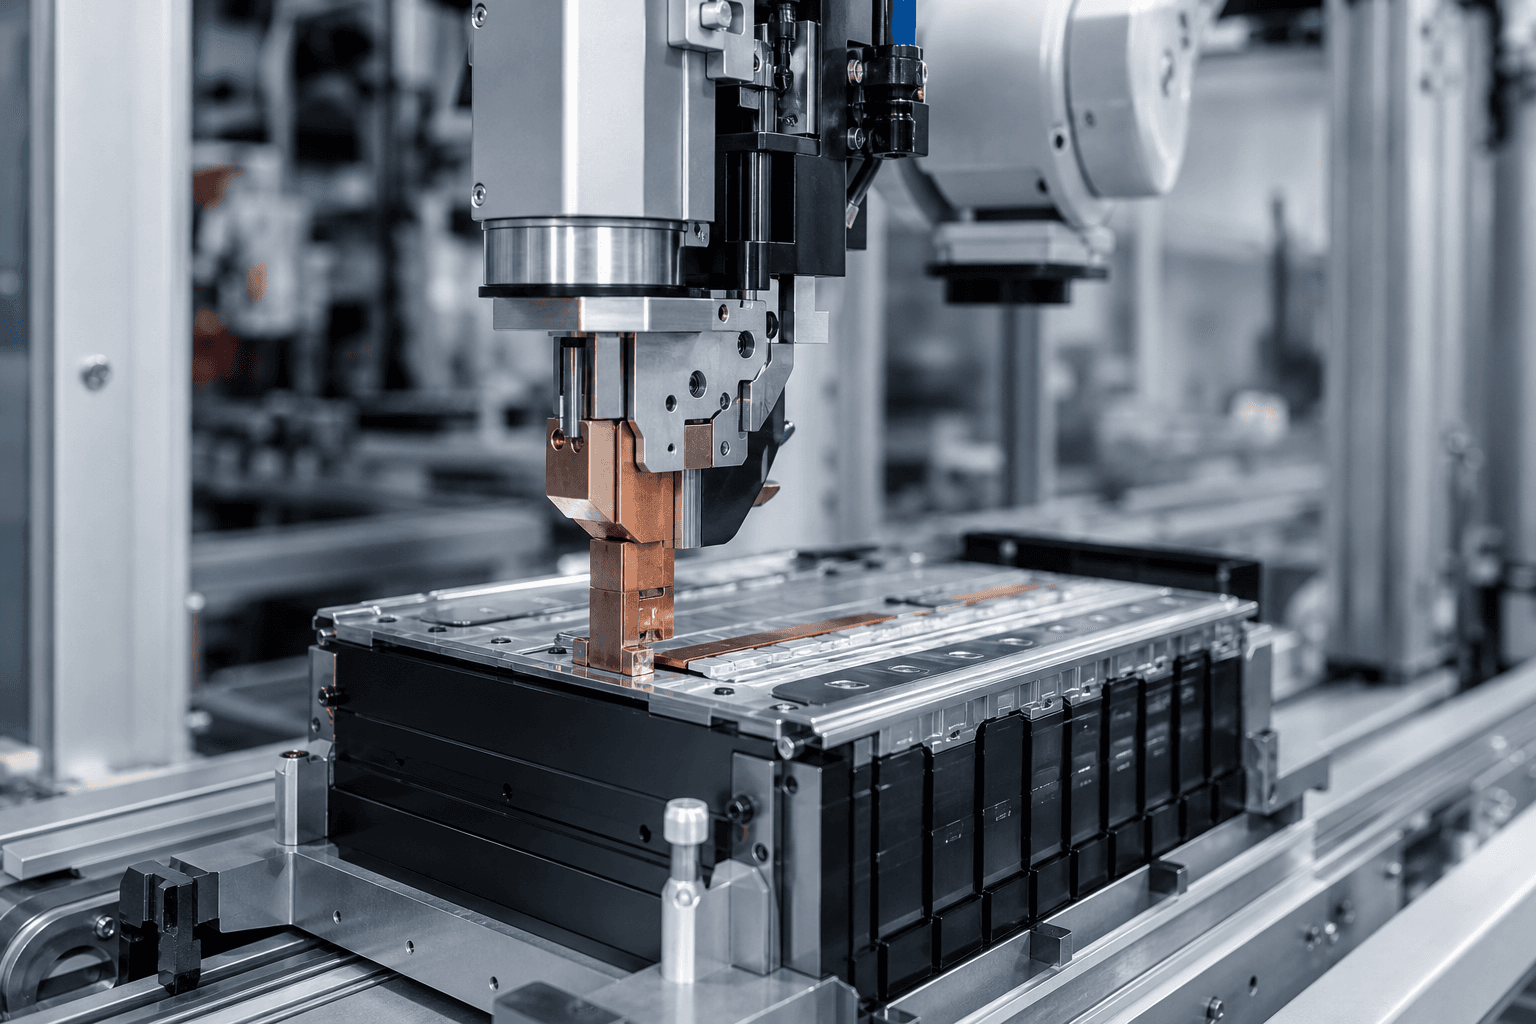
Robotik
Ultrasonik tab kaynakları horn aşınması ve kelepçe gerçeğinde düşer, robot yolu cilasında değil
Sonotrode yüz geometrisi, genlik ve bastırma kuvveti, folyo–bara eklerinin katı hal bağ mı yoksa bir kez çekme testini geçip pakette açılan soğuk kaynak mı olduğunu belirler. Mükemmel TCP, mantarlaşmış horn’u geri getirmez.
21 Ağu 2026
Robotik
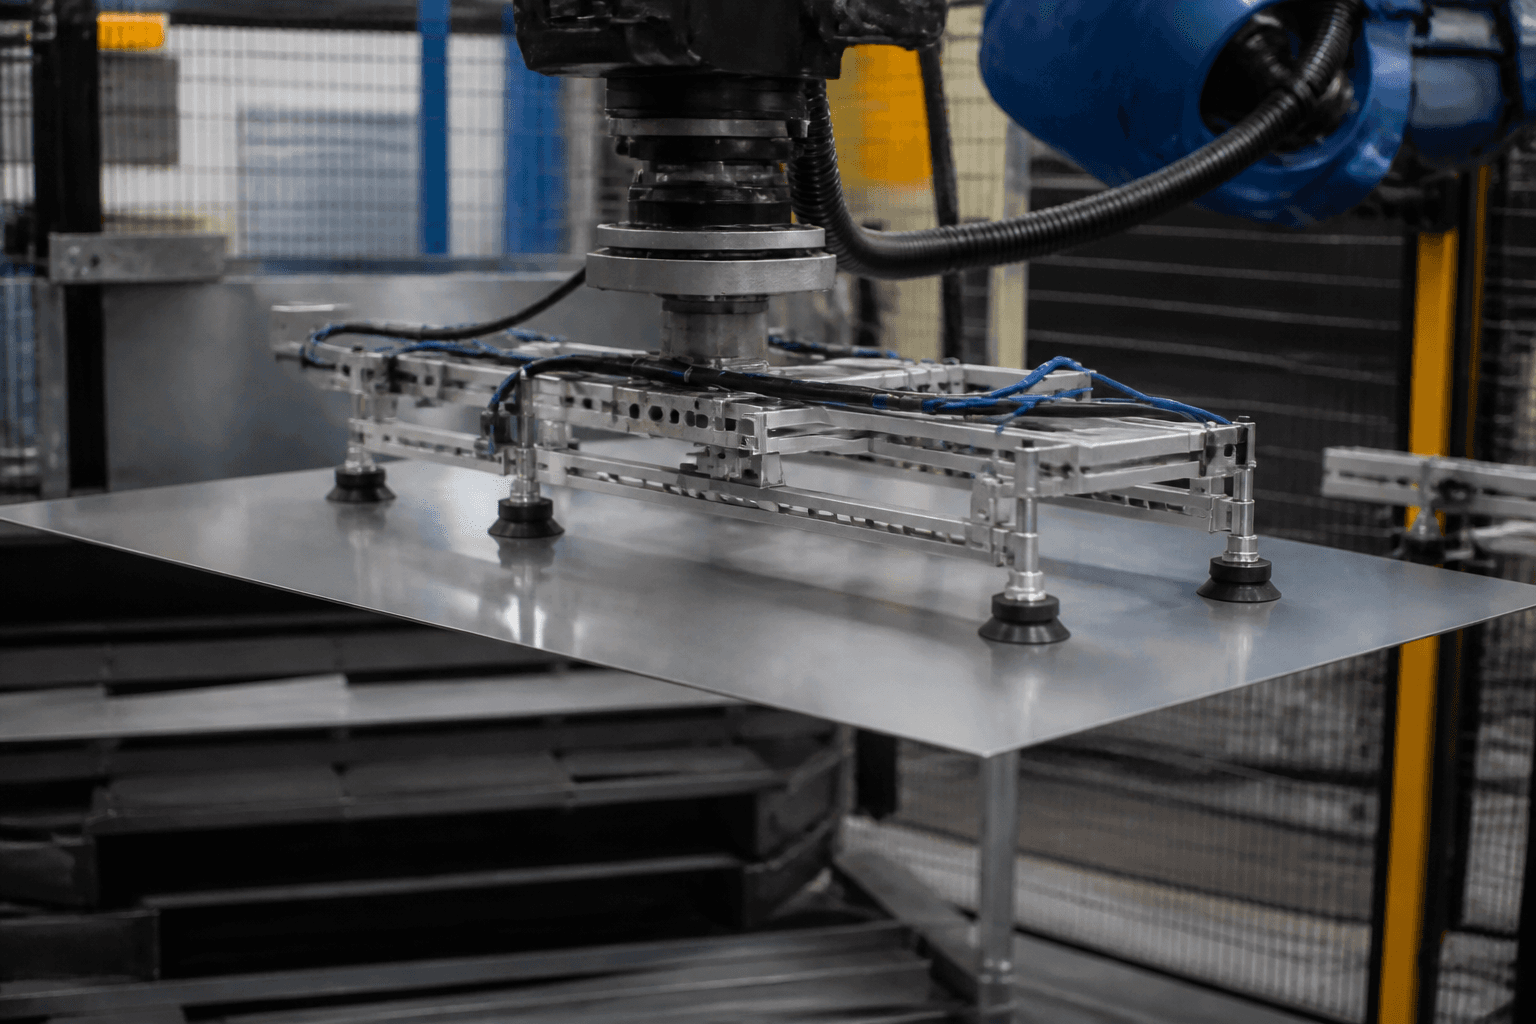
Vakum EOAT, vantuzlar sonsuza dek bedava kauçuk sanılınca parça düşürür
Conta dudağı aşınması, çatlamış körükler ve pompa göstergesinde değil vantuzdaki vakum seviyesi tutma güvenilirliğini belirler. Öğretme duruşunda hiç kaçırmayan robot, bir vantuz sessiz kaçakken tam hızda yine düşürür.
21 Ağu 2026
Robotik
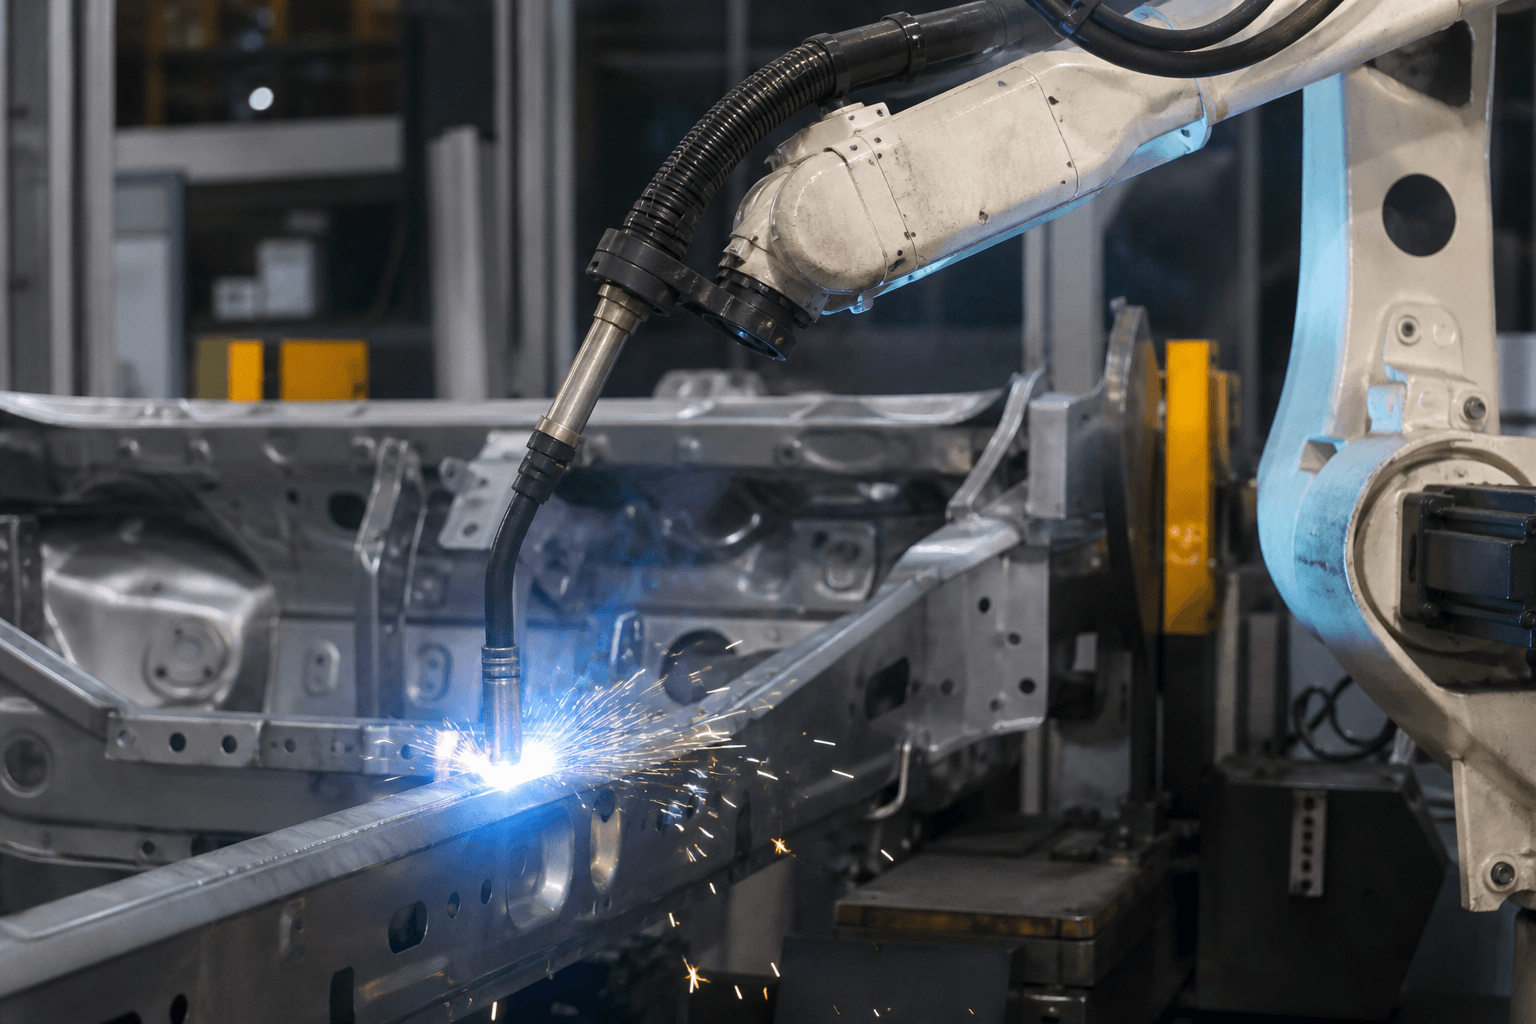
MIG robot kaynakları, liner ve stick-out meşale efsanesi sanılınca gezer
Kontakt ucu çapı, liner kiri ve değişmeyen stick-out, arkta akım yoğunluğunu belirler—yalnızca sinerjik tarif değil. Mükemmel yol, tel kast yapıp uç ovalleşince yine gözenek haritası çıkarır.
19 Ağu 2026
Robotik
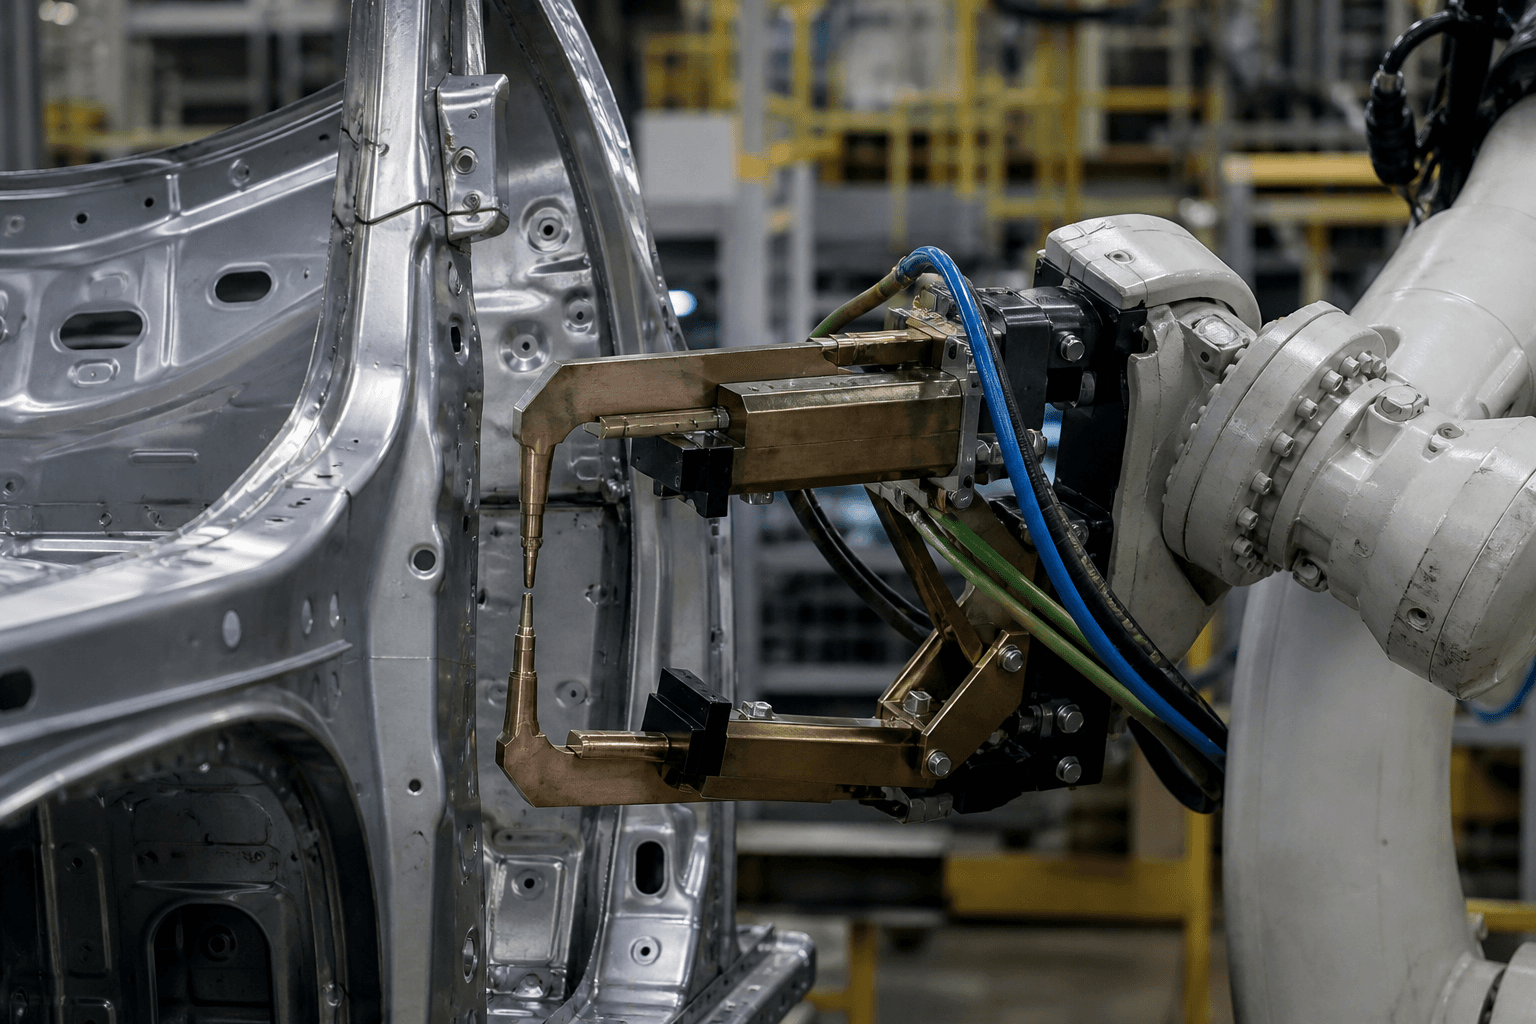
Punta kaynak hücreleri, kapak ve suyu sarf malzemesi efsanesi sanınca nugget kaçırır
Elektrot kapak geometrisi, talaşlama aralığı ve tabanca soğutma debisi direnç kaynağı ısısını belirler—yalnızca zamanlayıcıdaki tarif değil. Yolu tekrarlayan robot, kapak yüzü mantarlaşınca ve su ceketi sıcak koşunca yine soğuk kaynak yapar.
19 Ağu 2026
Robotik
Onarım sonrası robot yeniden devreye alma, orijinal FAT'ın tekrarı değildir
Bir servo sürücüsünü, bir eklem yatağını ya da tüm bir kol montajını değiştirmek yalnızca arızalı bileşeni sıfırlamaz; kalibrasyon durumunu, yük doğrulamasını ve bazı durumlarda güvenlik sınıflı işlevi de sıfırlar. Önemli olan doğrulama adımları OEM onarım sayfasında değildir.
18 Ağu 2026
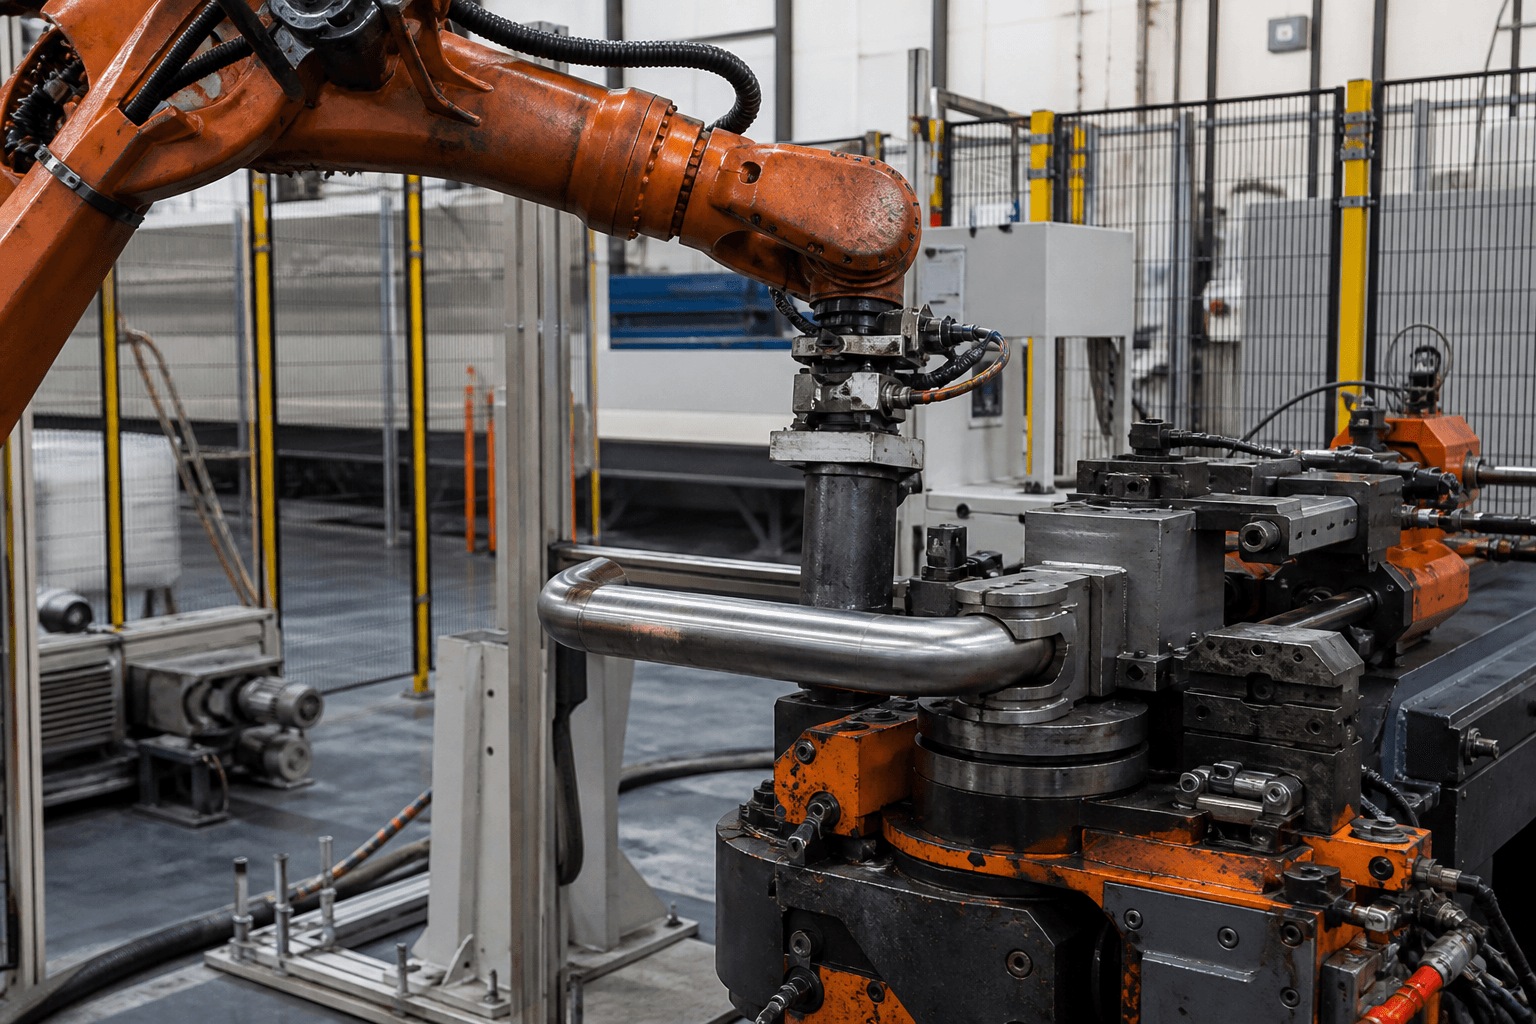
Robotik
Robotik boru bükme hücreleri path polish'te değil, springback ve clamp gerçeğinde arızalanır
Die geometrisi, clamp izleri, springback kompanzasyonu ve proses-içi ölçüm, bükülmüş boru hücrelerinin toleransı tutup tutmadığına karar verir—metal fab robotiği; yalnızca press-brake flanş springback'i değil, yalnızca FSW tool-wear denemeleri değil, yalnızca CNC makine-besleme hacim oyunları değil.
13 Ağu 2026
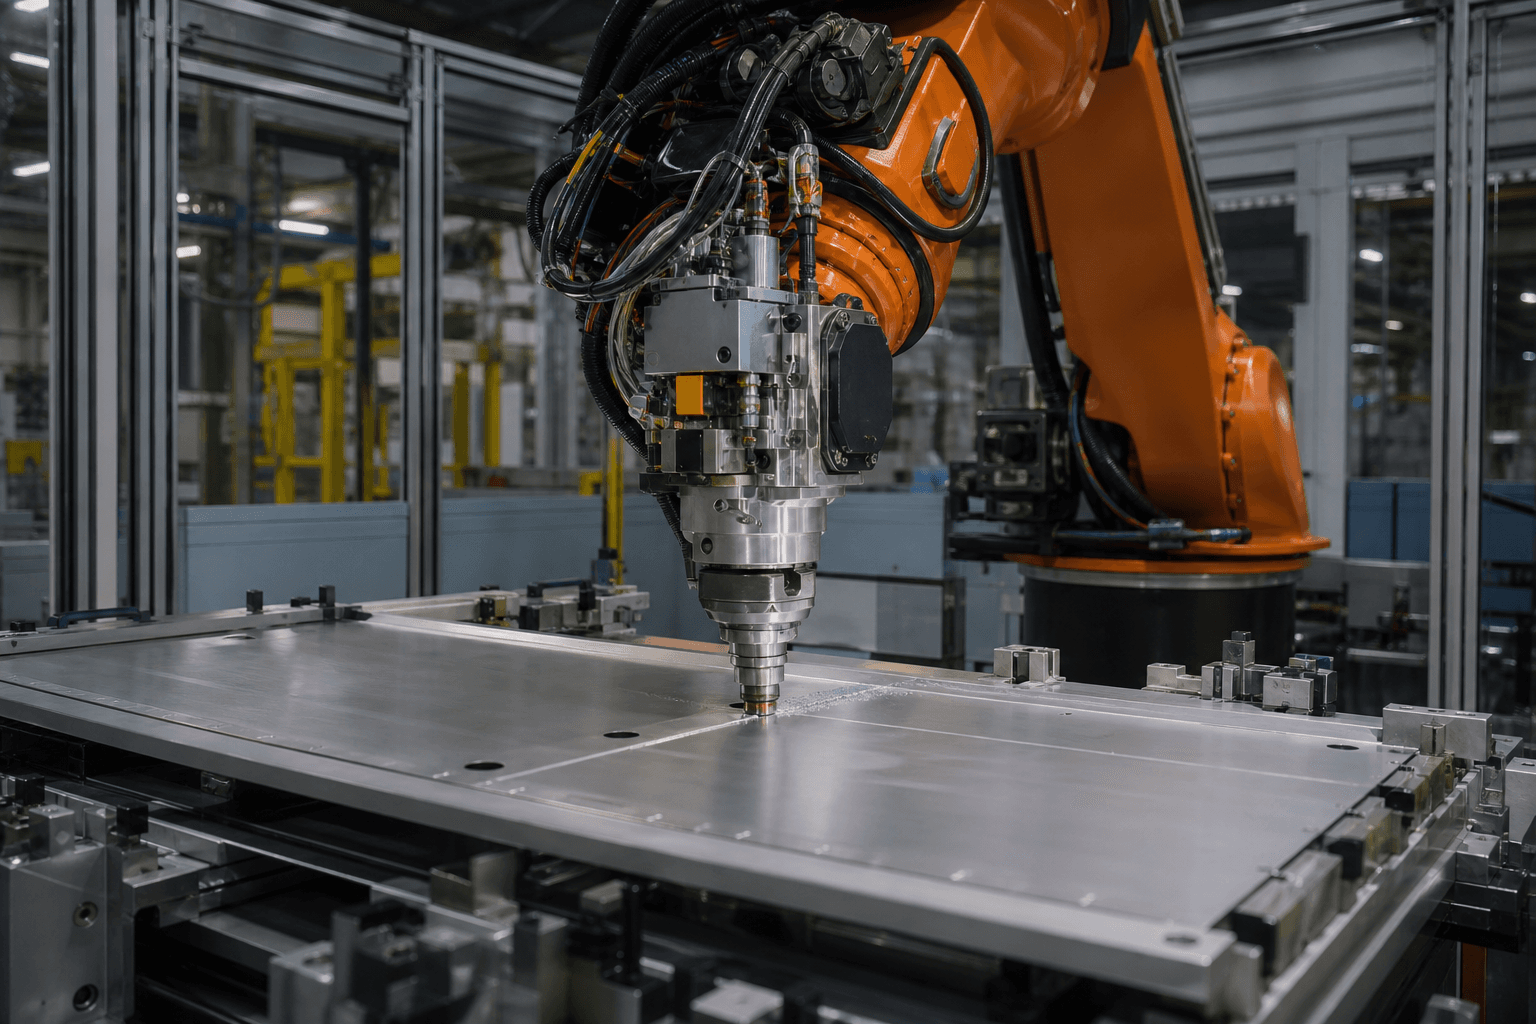
Robotik
Friction stir welding hücreleri yol cilasında değil, takım aşınması ve bağlama düzeninde başarısız olur
Pin ömrü, dövme kuvveti ve birleşim hazırlığı, katı-hal kaynaklarının tutup tutmayacağına karar verir—birleştirme için robotik; tek başına adaptif ark kaynağı değil, tek başına lazer EV kaynak monitörleri değil, tek başına seçici lehim elektronik hücreleri değil.
11 Ağu 2026
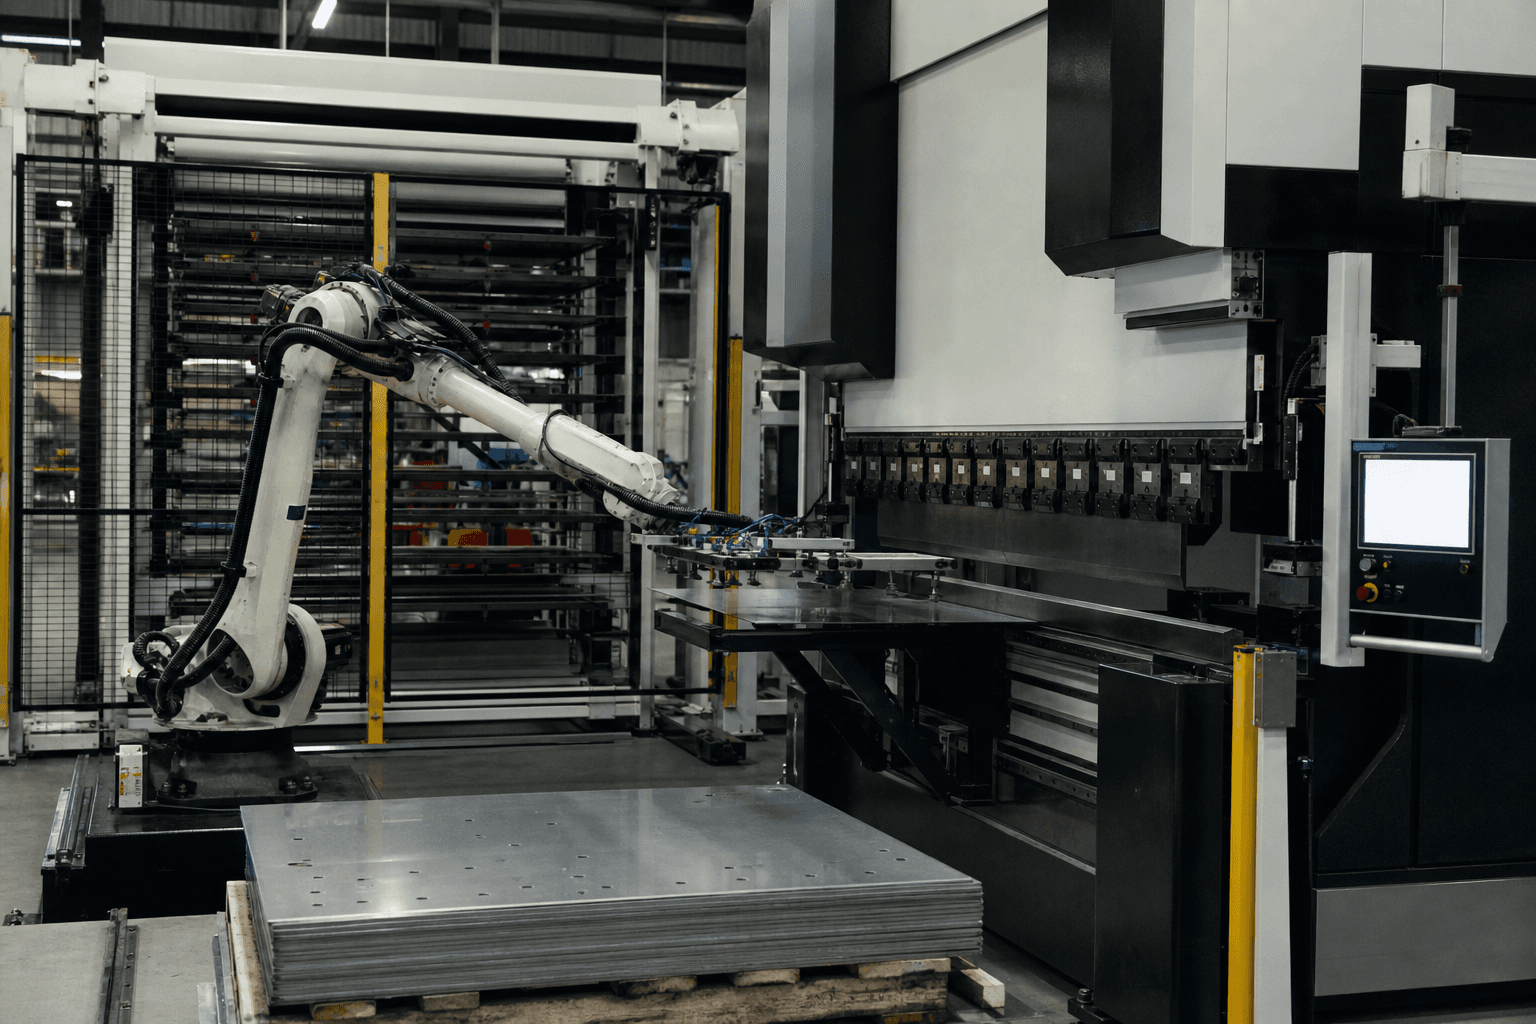
Robotik
Pres freni besleme robotları flanş geri yaylanmasında başarısız olur, pikaj başarısında değil
Gauge stratejileri, büküm sırası ve hücre içi ölçüm, sac hücrelerinin sevkiyat yapıp yapmadığına karar verir—fabrikasyon için robotik, tek başına CNC makine besleme adaları değil, paletleme rıhtımları değil, seçici lehim elektronik hücreleri değil.
10 Ağu 2026
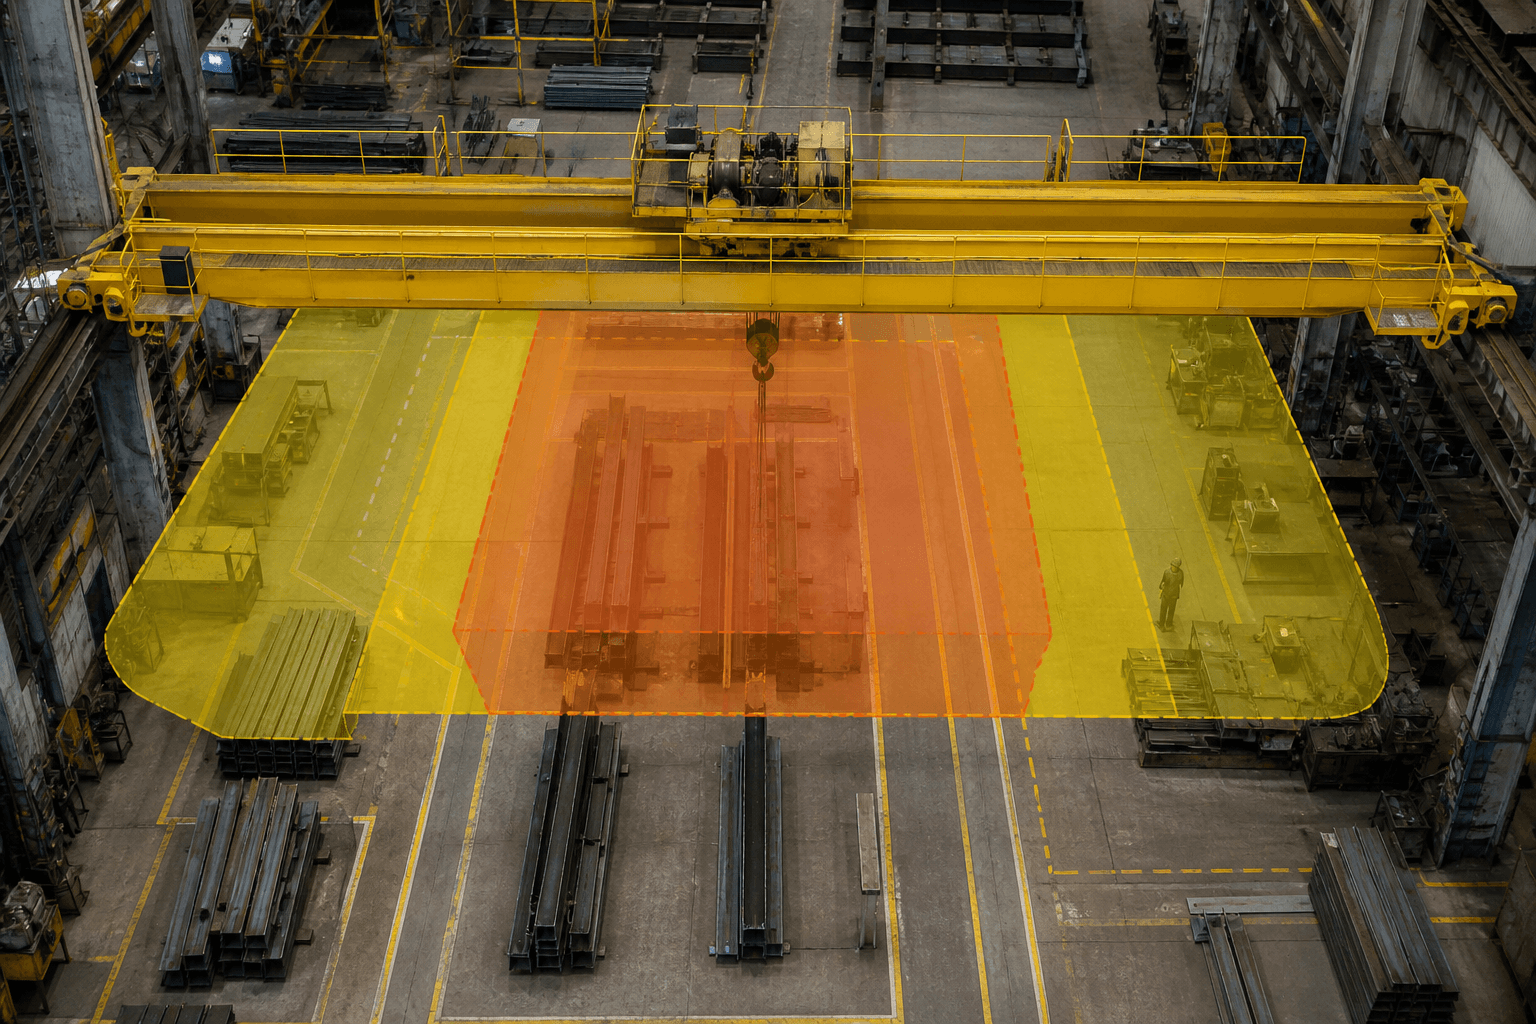
Robotik
Tavan vinç çarpışma-önleme bölgeleri, sensör etiketi olarak değil, layout yalanı olarak arızalanır
Bölge haritaları, sensör kanıt testleri ve karışık insan trafiği, gantry bay'lerin güvenle ölçeklenip ölçeklenemeyeceğini belirler—robotik ve ağır malzeme taşıma kontrolü; yalnızca AMR yer kesişimleri, yalnızca cobot ISO makaleleri veya humanoid pilot slaytları değil.
08 Ağu 2026

Robotik
Seçici lehimleme hücreleri robot erişiminde değil, termal reçetelerde başarısız olur
Nozul yolu, ön ısıtma ve pimden geçen termal kütle, karma teknoloji kart verimine karar verir—elektronik montaj için robotik; dalga lehim nostaljisi değil, vidalama tork hücreleri değil, yapıştırıcı dispensing demoları değil.
07 Ağu 2026
Robotik
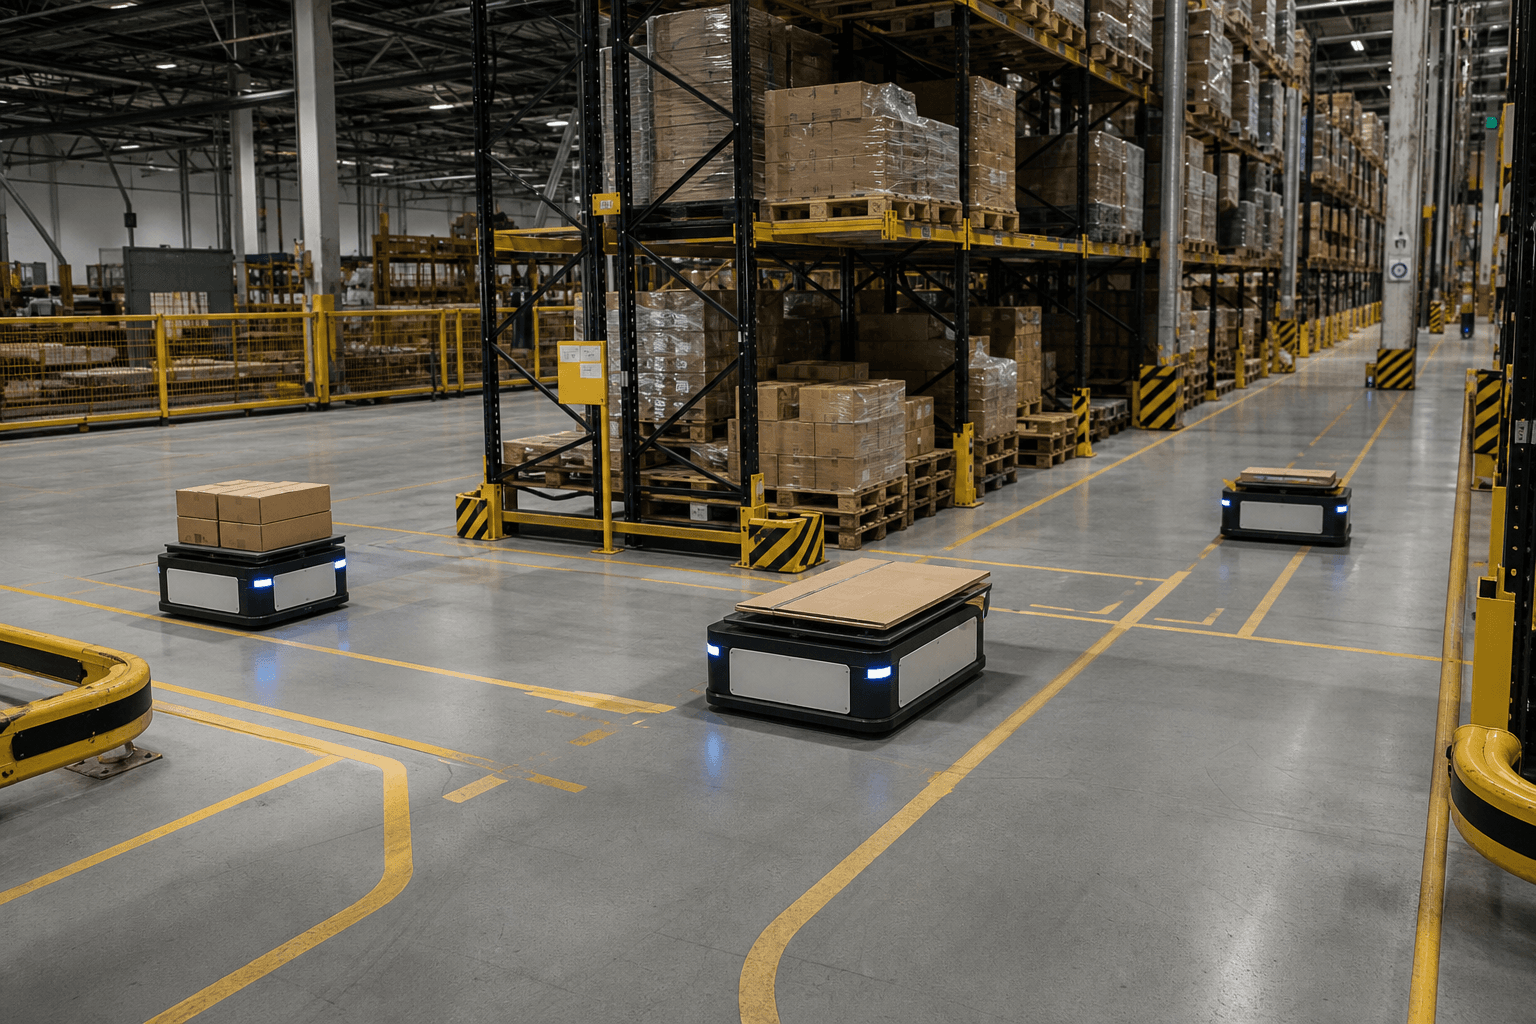
AMR kavşakları, robot sorunu olarak başarısız olmadan çok önce trafik sorunu olarak başarısız olur
Öncelik kuralları, deadlock kurtarma ve karışık insan trafiği, filoların ölçeklenip ölçeklenmeyeceğini belirler—AMR'ler için robotik trafik kontrolü; edge-AI lojistik genel bakışları, bin-picking hücreleri veya humanoid pilot denemeleri değil.
05 Ağu 2026

Robotik
Boş motor hatları, kalite sistemleri de taşınırsa humanoid fabrikası olur
Yeniden kullanılan otomotiv kapasitesi, iki ayaklı üretim taktı ve taşınan MES disiplini, humanoid seri üretimin imalat mı yoksa fikstürlü bir basın bülteni mi olduğuna karar verir.
05 Ağu 2026
Robotik
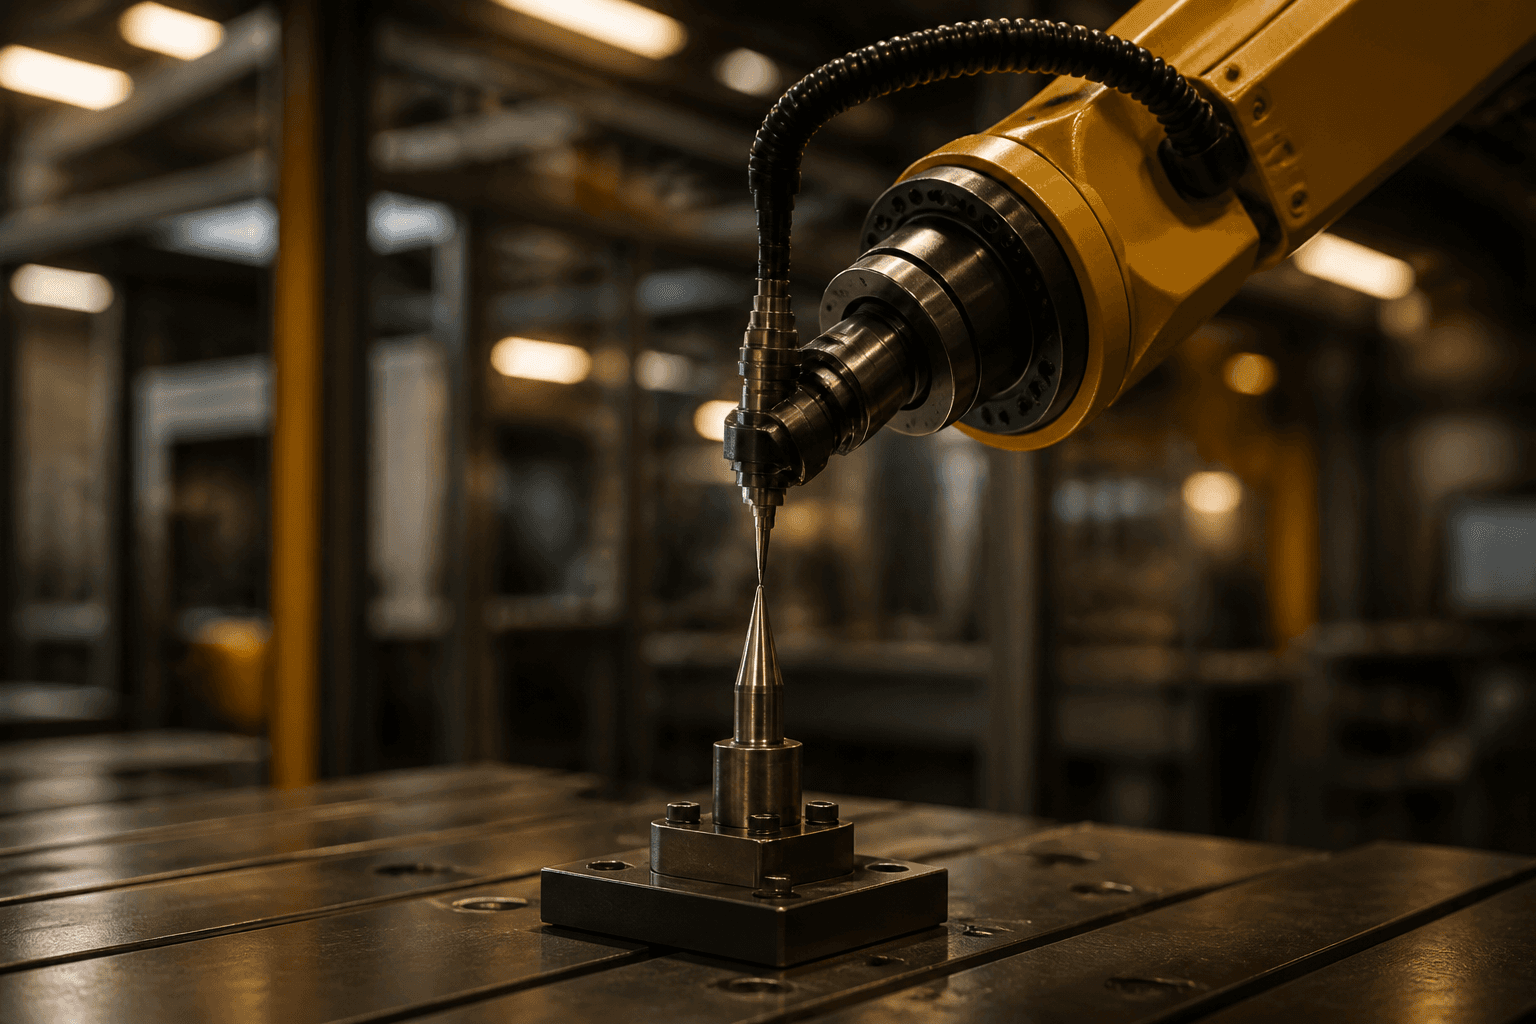
TCP formu TV-3: hurdaya dönen milimetre
Tool center point kontrolleri, mastering durumu ve fixture datum’ları, yolun hâlâ dünyayla eşleşip eşleşmediğine karar verir—robotik TCP doğrulama formu; collision dump annotasyonları, cycle waterfall’lar veya gripper foto günlükleri değil.
05 Ağu 2026

Robotik
Collision dump CD-08: ‘bump’ olmayan stop
Eksen, hız ve temas kuvveti, robotun geometriye mi yoksa dünya modeli yalanına mı çarptığına karar verir—robotik collision dump annotasyonu; cycle waterfall’lar, gripper foto günlükleri veya payload pendant logları değil.
04 Ağu 2026
Robotik
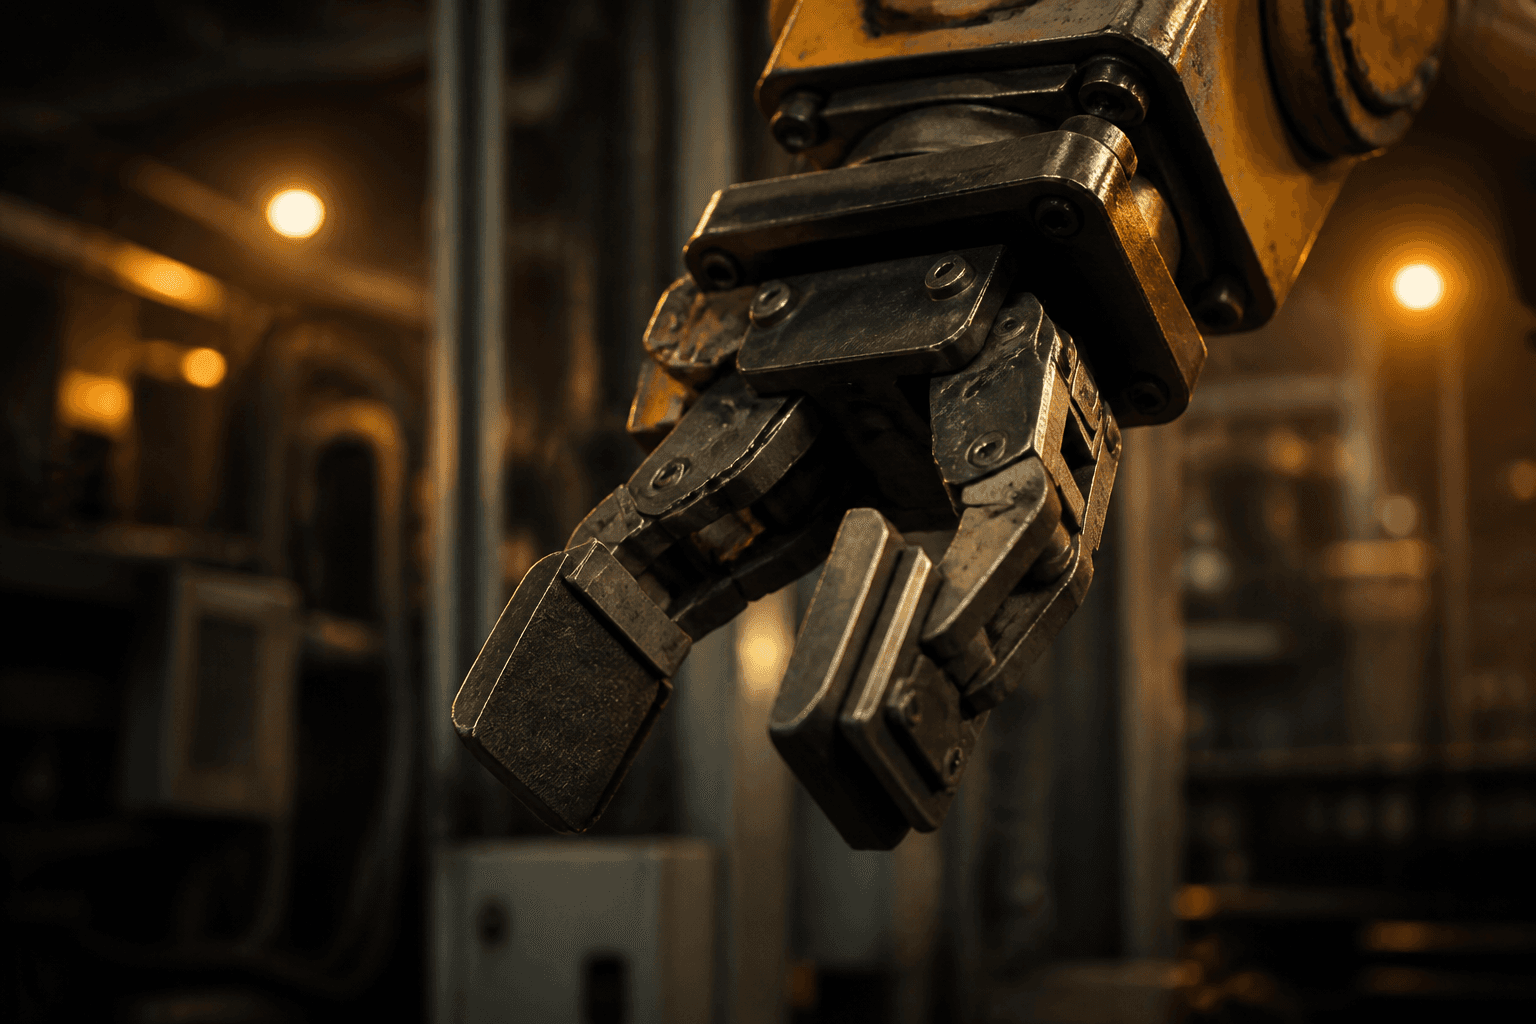
Fotoğraf günlüğü GR-18: gripper parmakları CMMS’ten daha iyi zaman tutar
Aşınma düzlemleri, kırık köşeler ve pad glaze, robot bozulmadan önce grip fail’ini belirler—robotik fotoğraf günlüğü; cycle-time waterfall’lar, payload pendant logları veya tool-changer dock brief’leri değil.
04 Ağu 2026

Robotik
Çevrim süresi şelalesi: 4,2 saniye gerçekten nereye gitti
Bekleme, seyahat, proses ve arıza toparlama çubukları tepe robot hızından daha çok takti belirler—robotik zaman dökümü; yük/atalet pendant logları, devreye alma punch listeleri veya muting protokolleri değil.
29 Tem 2026

Robotik
Punch list 37: ‘temelde bitti’ denen robot hücresi
Açık FAT/SAT kalemleri, geçici jumper’lar ve imzasız hız limitleri hücrenin devreye alınıp alınmadığına karar verir—robot devreye alma defteri; muting doğrulama protokolleri, dress-pack saha rehberleri veya tool-changer contası kitleri değil.
28 Tem 2026

Robotik
Pendant log: payload/atalet yalanları ve ayar olmayan following-error
EOAT kütlesi, atalet tensörleri ve teach-speed kanıtları path doğruluğunun takt’i hayatta tutup tutmayacağına karar verir—robotics pendant olay log’u; commissioning punch list, dress-pack rehberi veya tool-changer dock contası değil.
28 Tem 2026
Robotik
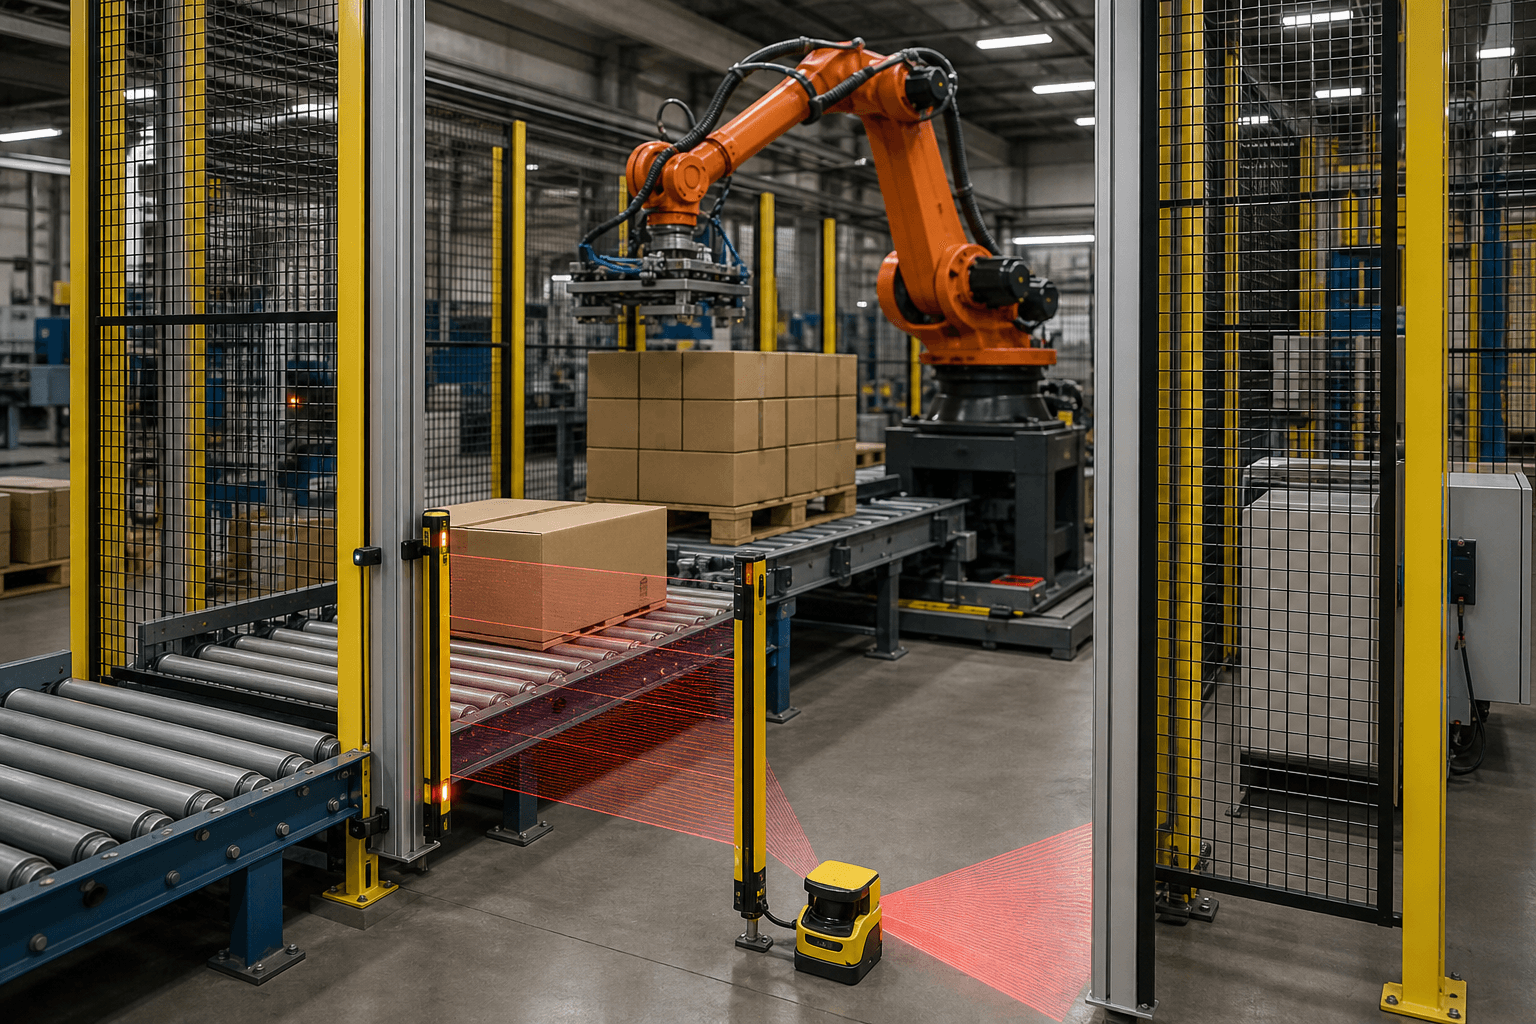
Protokol 14: bypass kültürü icat etmeden lazer tarayıcı muting doğrulaması
Muting mantığı, sensör yerleşimi ve süreli kanıtlar yüksek karışım hücrelerinde emniyetin hâlâ anlam ifade edip etmediğini belirler—robotik emniyet doğrulama protokolü; cobot ISO teori makaleleri, dress-pack esnek ömür veya tool-changer contaları değil.
28 Tem 2026
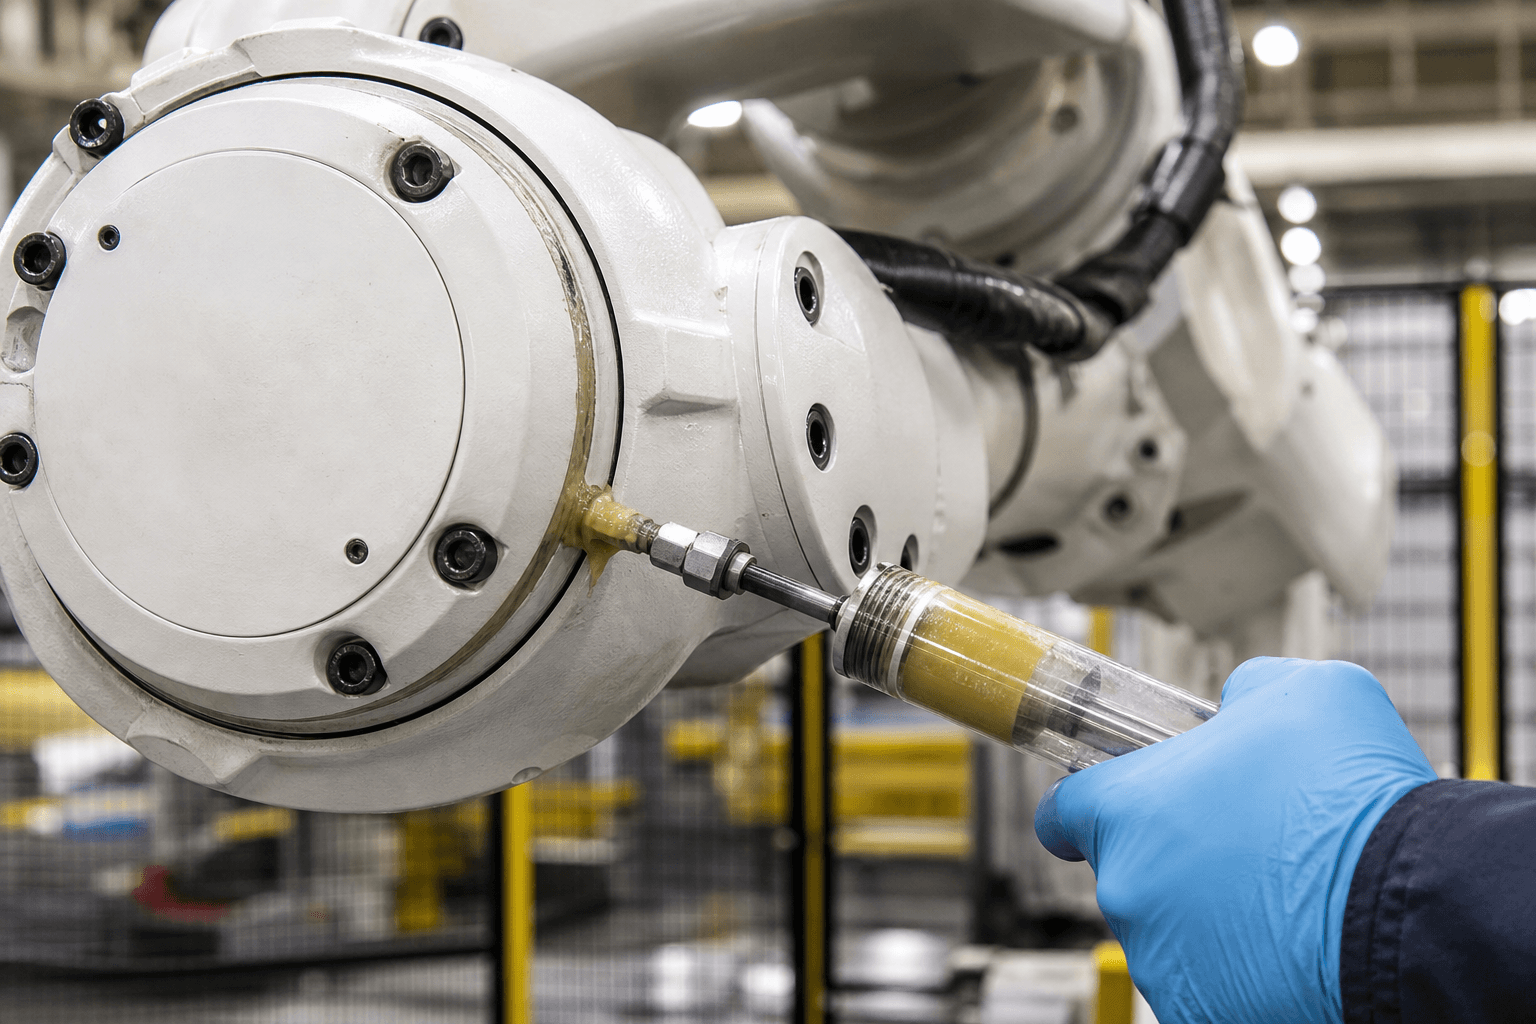
Robotik
Saha rehberi: eklem gresi robotun çevre vergisi olduğunda
Mühürlü eklem gres purge’u, boya sisı ve kaynak spatter’ı eksen ömrünü çevre sınıfına göre belirler—robotik güvenilirlik saha rehberi; dress-pack kablo yönlendirme, tool-changer dock veya cobot ISO güvenlik teorisi değil.
27 Tem 2026
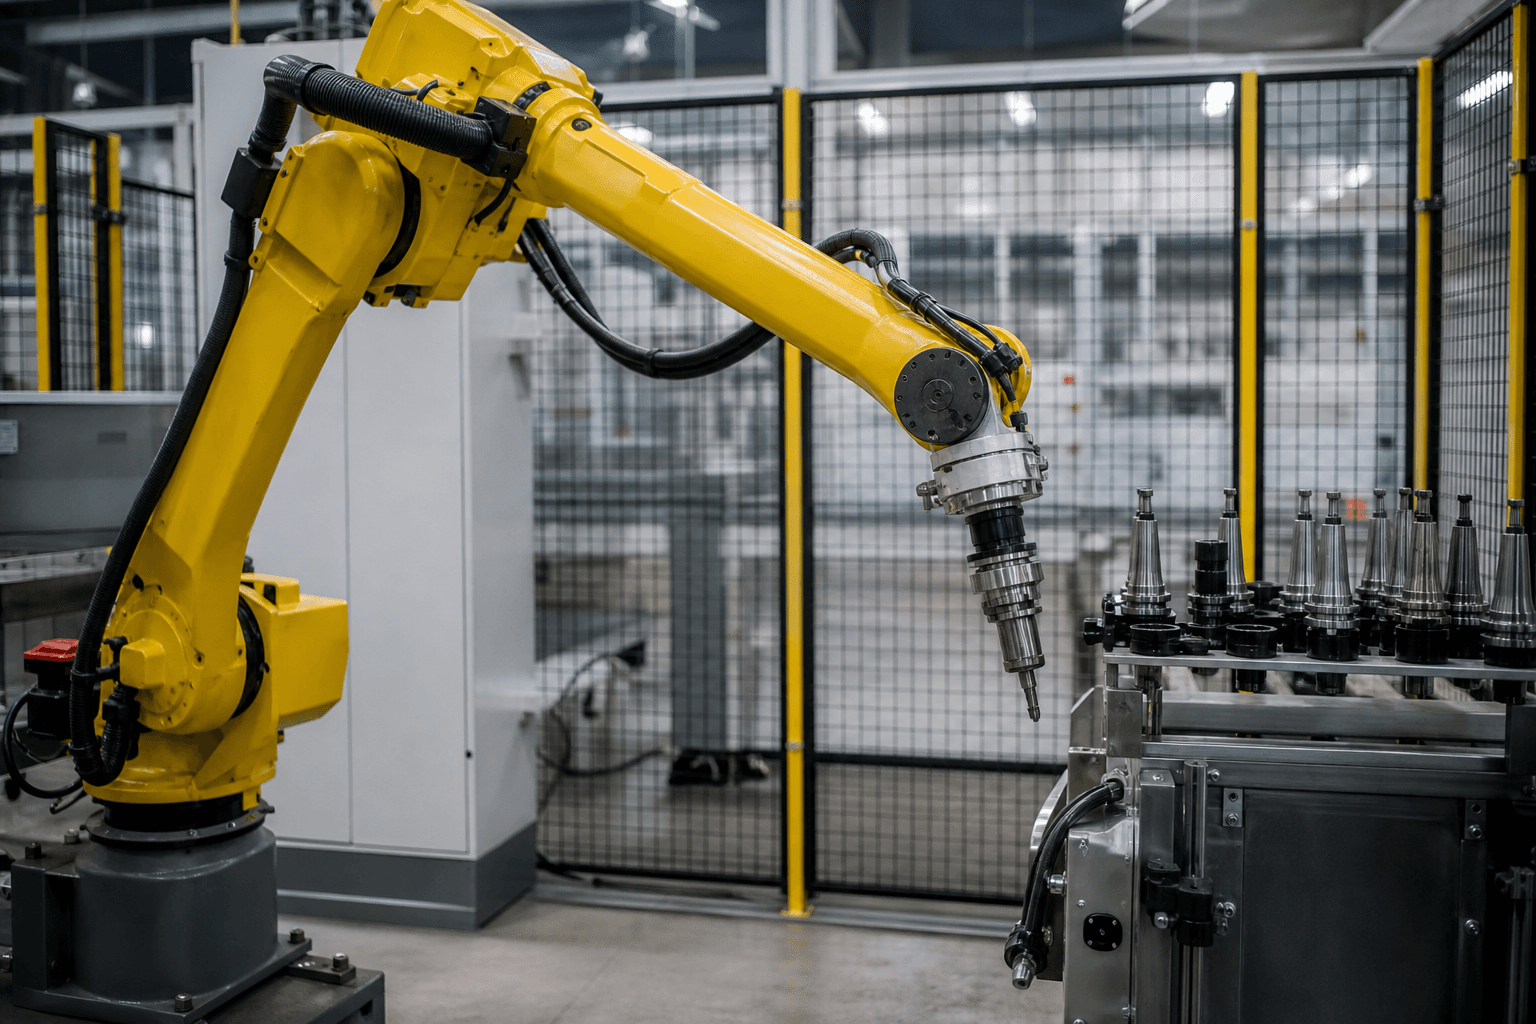
Robotik
Tool-changer arızaları servo hatası gibi görünür: önce hava, dock ve tool ID
Otomatik tool changer’lar, coupler contaları ve tool-ID disiplini yüksek karışım hücre uptime’ını belirler—robotik güvenilirlik hikâyesi; dress-pack kablo yönetimi, vida sıkma torku veya yapıştırıcı dispense hücreleri değil.
25 Tem 2026
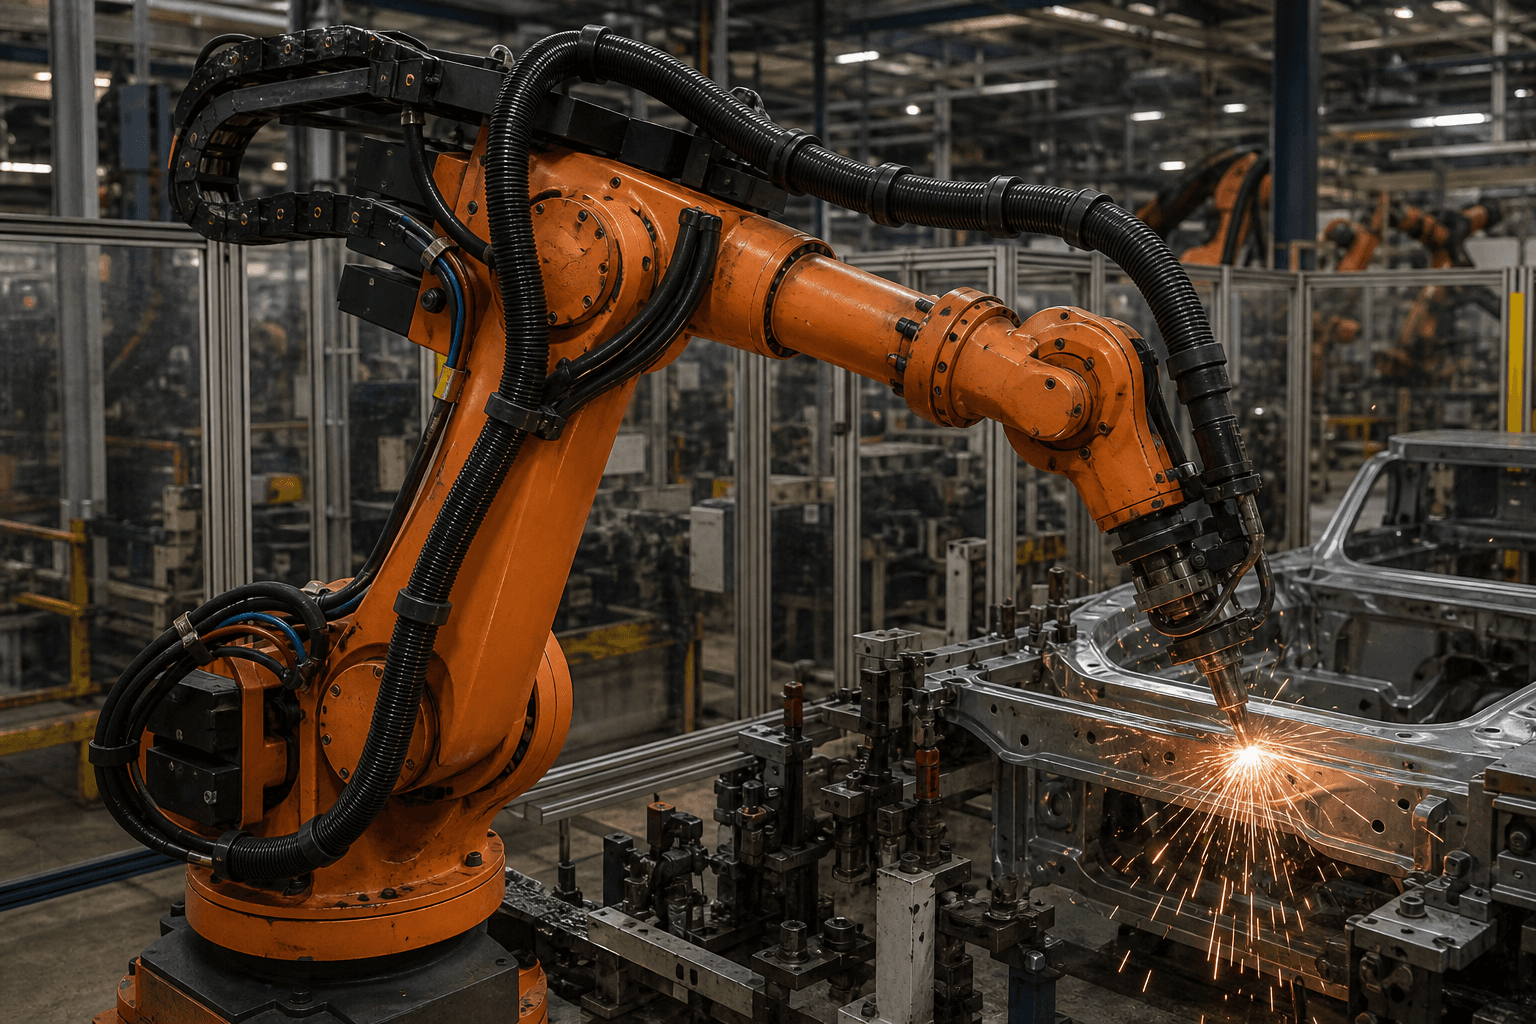
Robotik
Dress-pack arızaları robot hatası gibi görünür: kontrolör logundan önce kablo yönetimi
Kablo taşıyıcıları, dress-pack yönlendirmesi ve flex-life disiplini çok eksenli uptime’ı belirler—robotik güvenilirlik hikâyesi; tel harness montaj hücreleri, lazer kaynak izleme veya vida sıkma torku değil.
24 Tem 2026
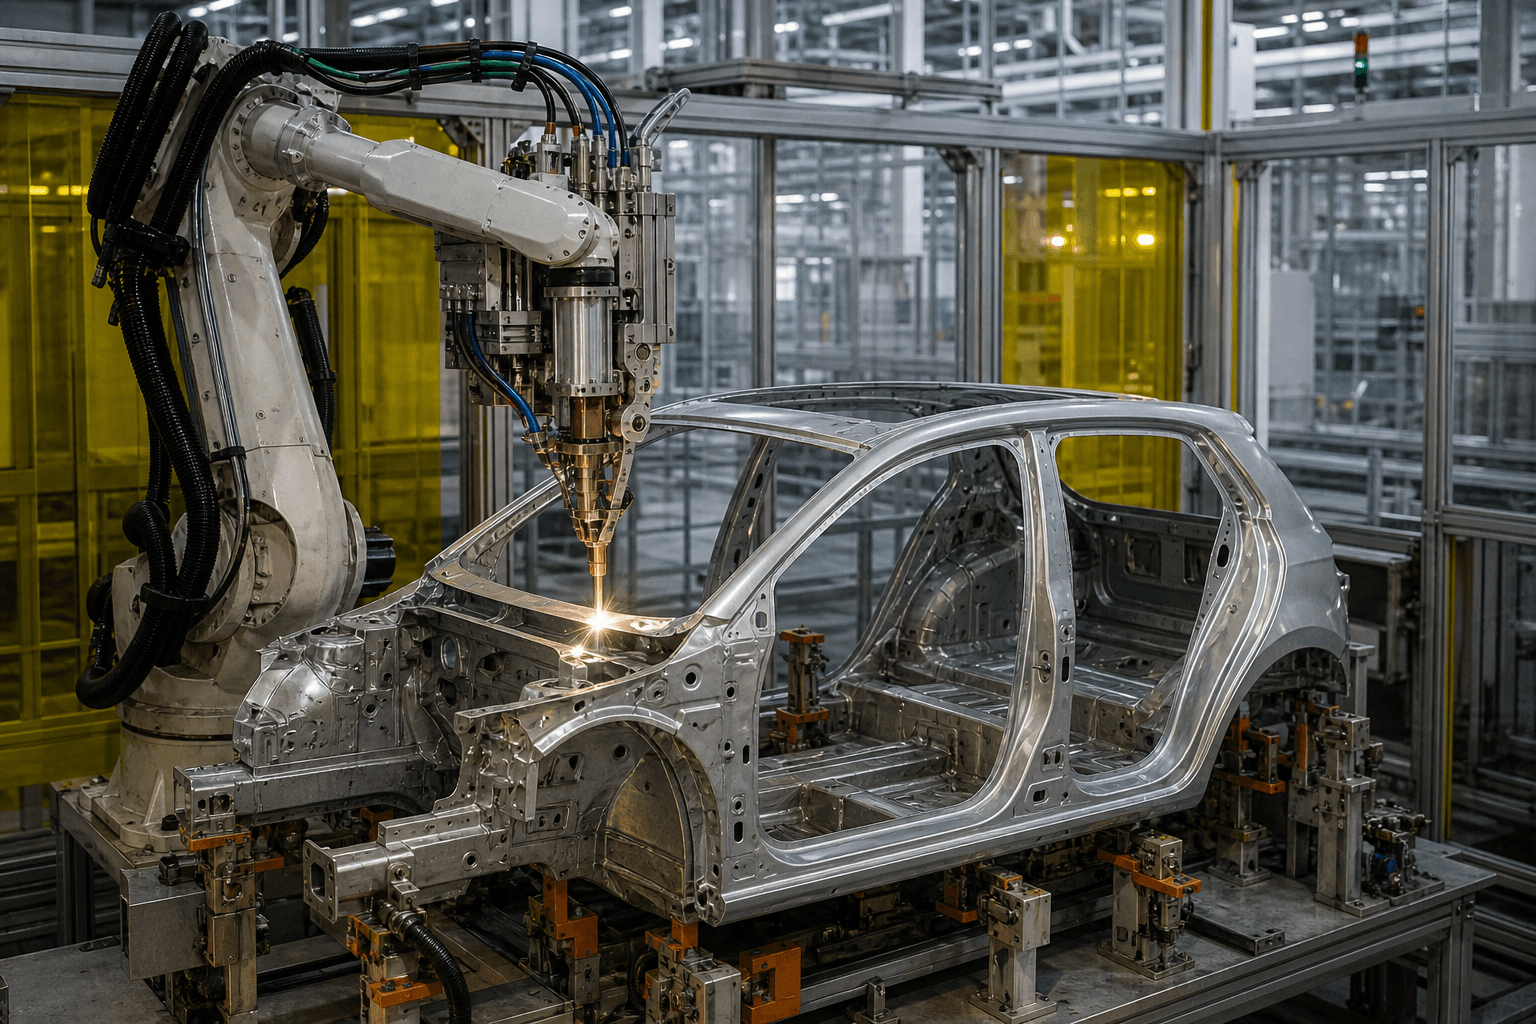
Robotik
EV takt zamanı gerçek olmadan önce bir lazer kaynak hücresinin sağlaması gereken yedi gerçek
Proses-içi dikiş izleme, fikstürler ve demet iletimi lazer kaynağı kontrollü hücre yapar—EV hatları için robotik anatomi; kablo demeti yönlendirme, tank temizliği veya ultrasonik NDT değil.
23 Tem 2026
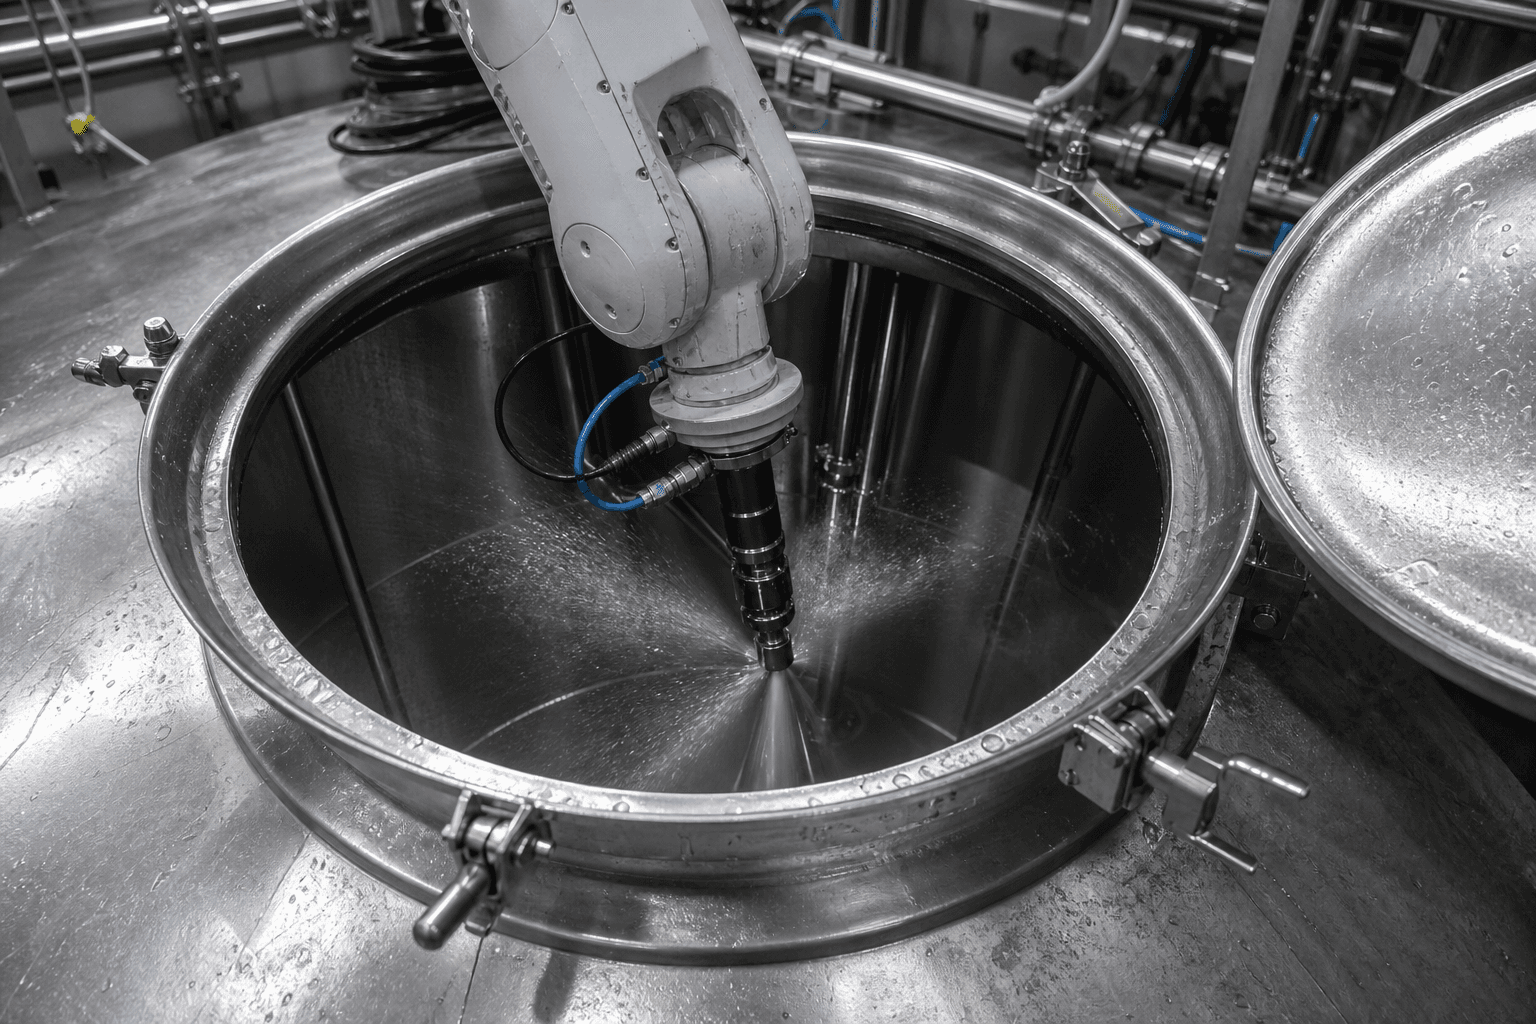
Robotik
Tank temizleme hücresinin anatomisi: kimse manway’i atlamadan önce ne doğru olmalı
Nozzle yolu, effluent yönetimi, gaz testi ve permit arayüzleri—vessel clean-in-place için robotik söküm; NDT tarama veya sprey boya hücreleri değil.
21 Tem 2026
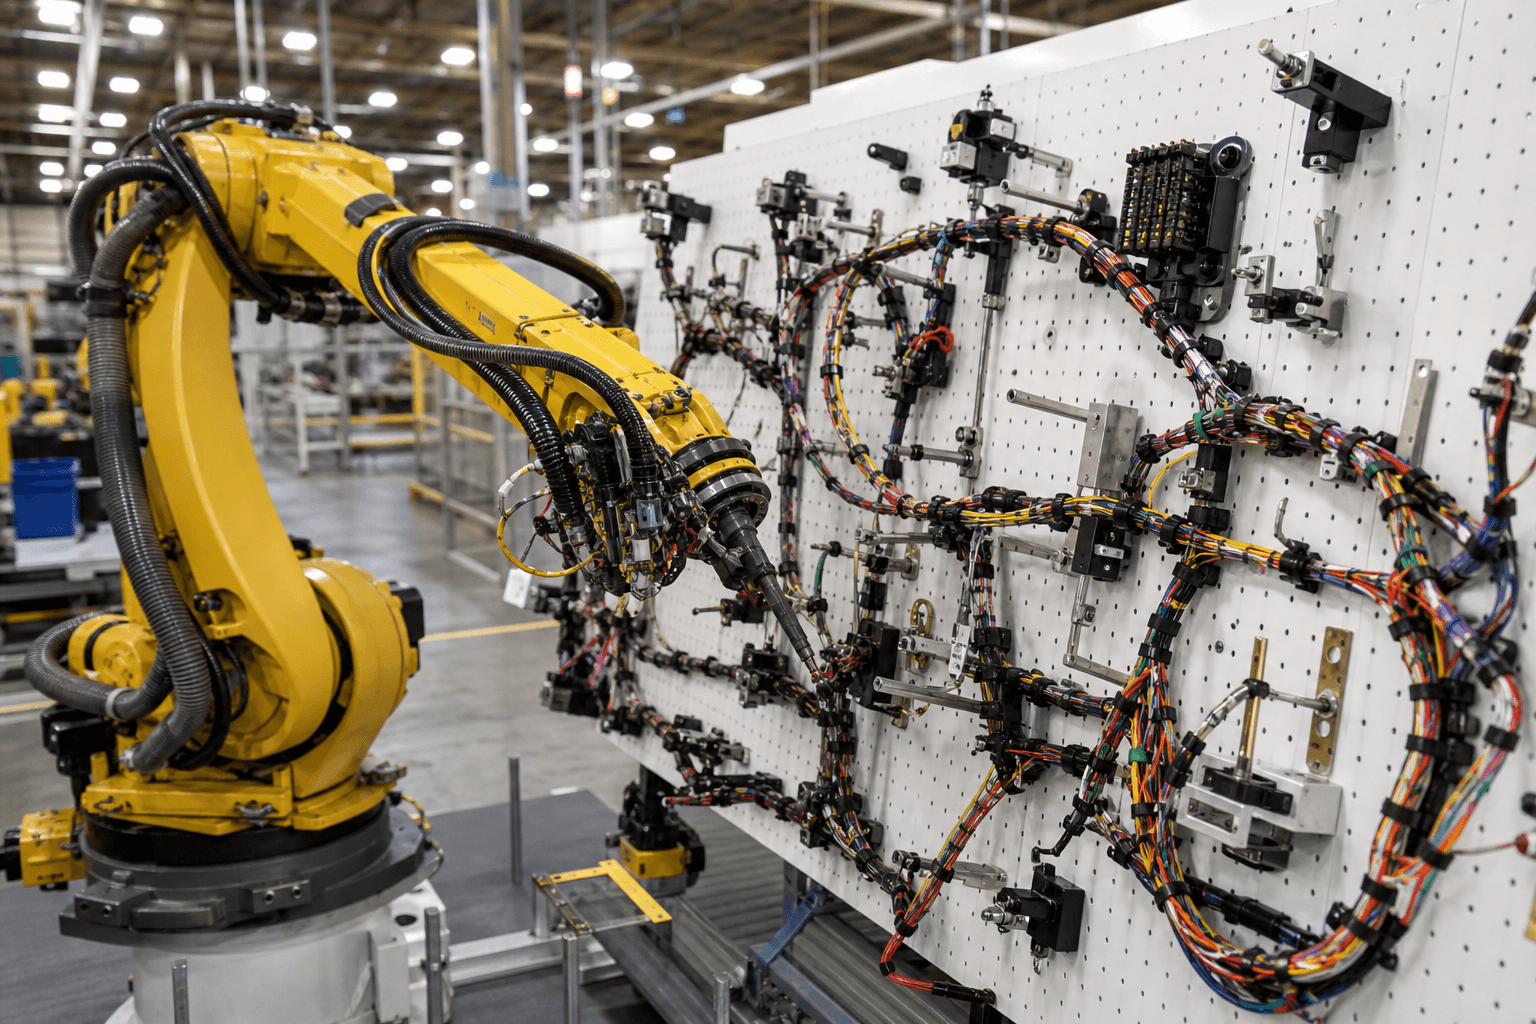
Robotik
Robotik kablo demeti montajı, routing ve konnektörleri kontrollü hücreye çeviriyor
Formboard robotları insert kuvveti, routing yolu ve elektrik test kancalarını sahipleniyor—vidalama, yapıştırıcı hücreleri ve bin picking’den ayrı.
21 Tem 2026
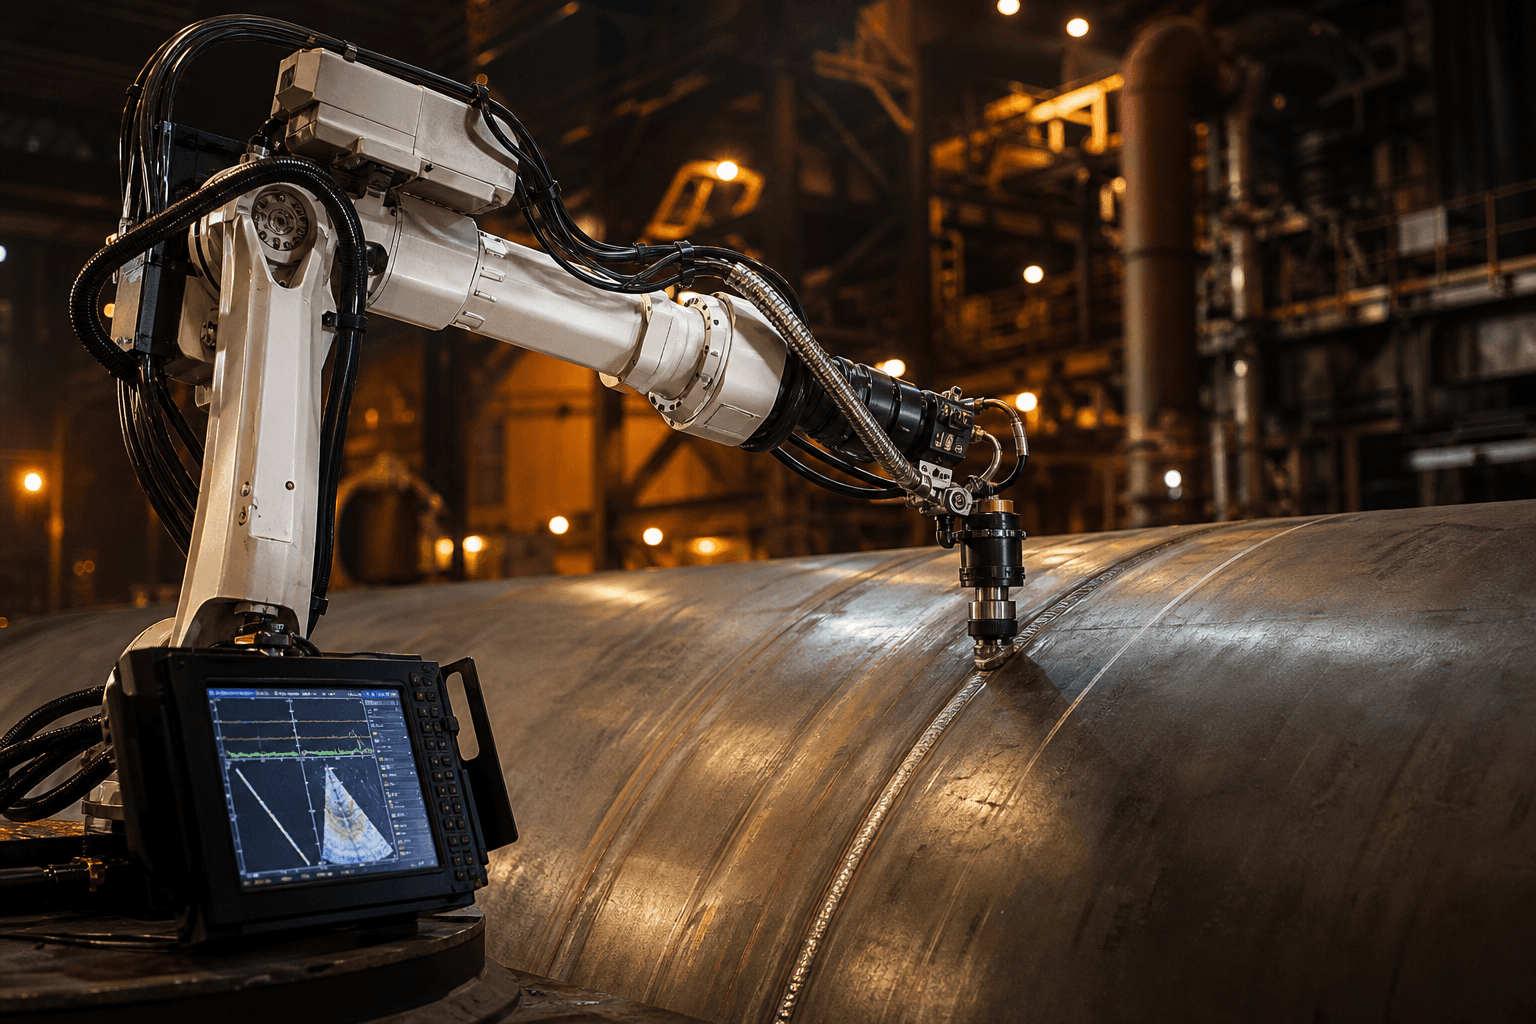
Robotik
Robotik ultrasonik NDT, muayeneyi programlı tarama yoluna çeviriyor
Phased-array ve UT hücreleri kap ve kaynaklarda kapsam ile kayıtları sahipleniyor—görü kalitesi, dört ayaklı turlar ve kaynak robotlarından ayrı.
20 Tem 2026
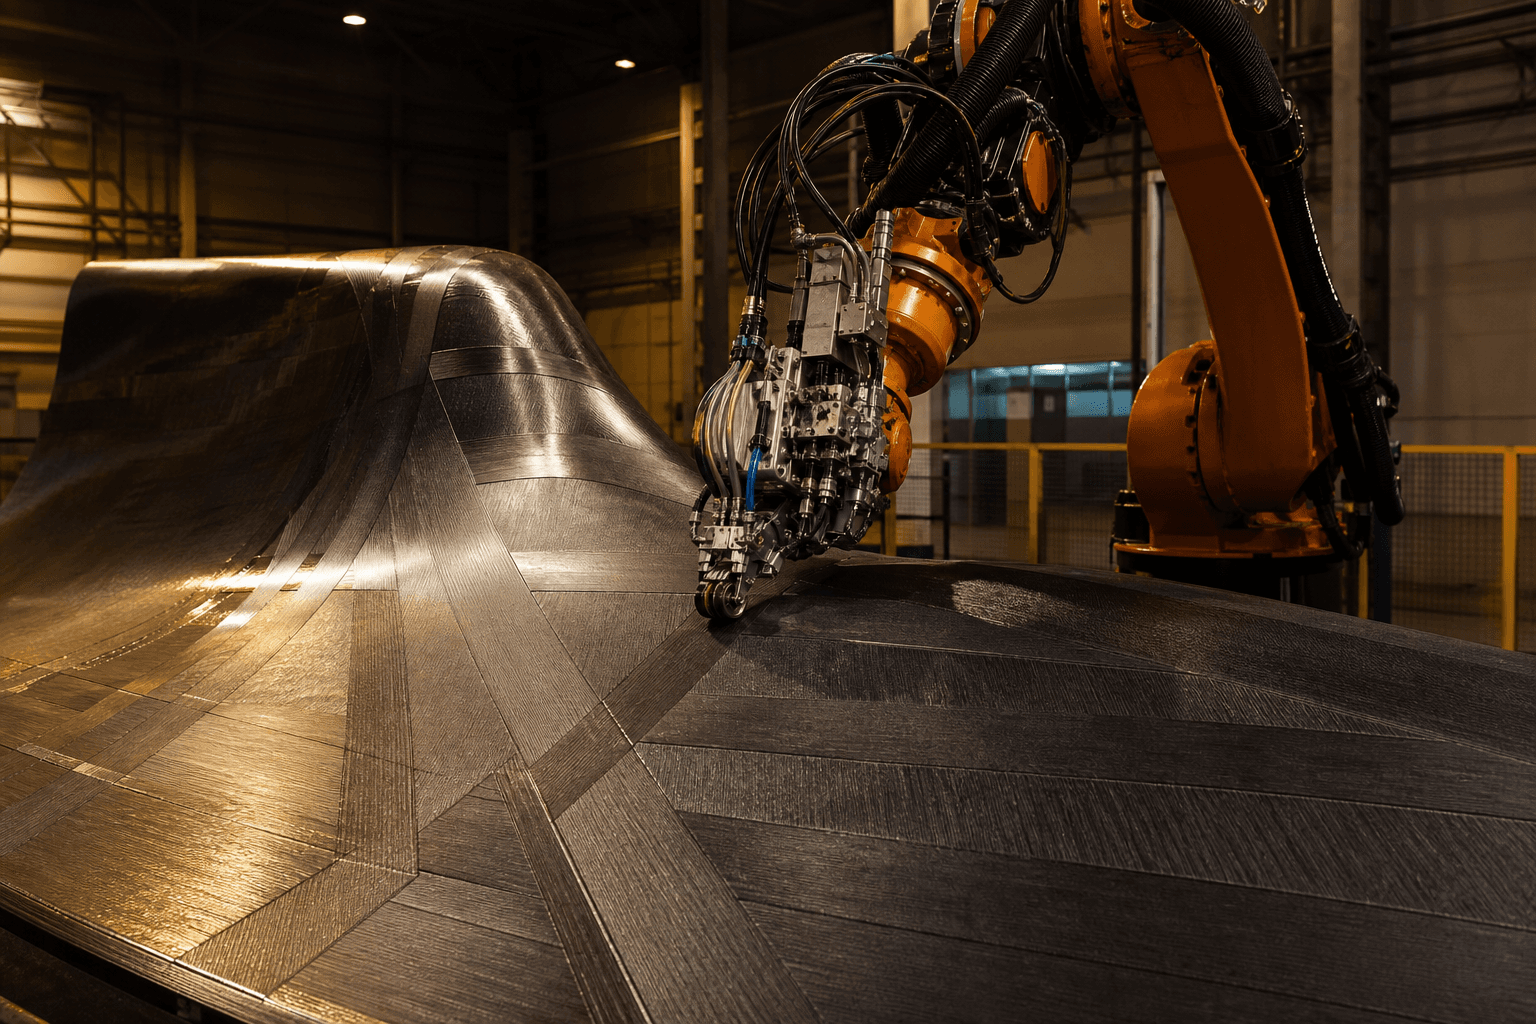
Robotik
Otomatik fiber yerleştirme, kompozit layup’ı programlı hücreye çeviriyor
AFP hücreleri büyük yapılarda tow yolu, kompaksiyon ve fireyi sahipleniyor—sprey kaplama, kaynak, yapıştırıcı dozaj ve CNC tending’den ayrı.
20 Tem 2026
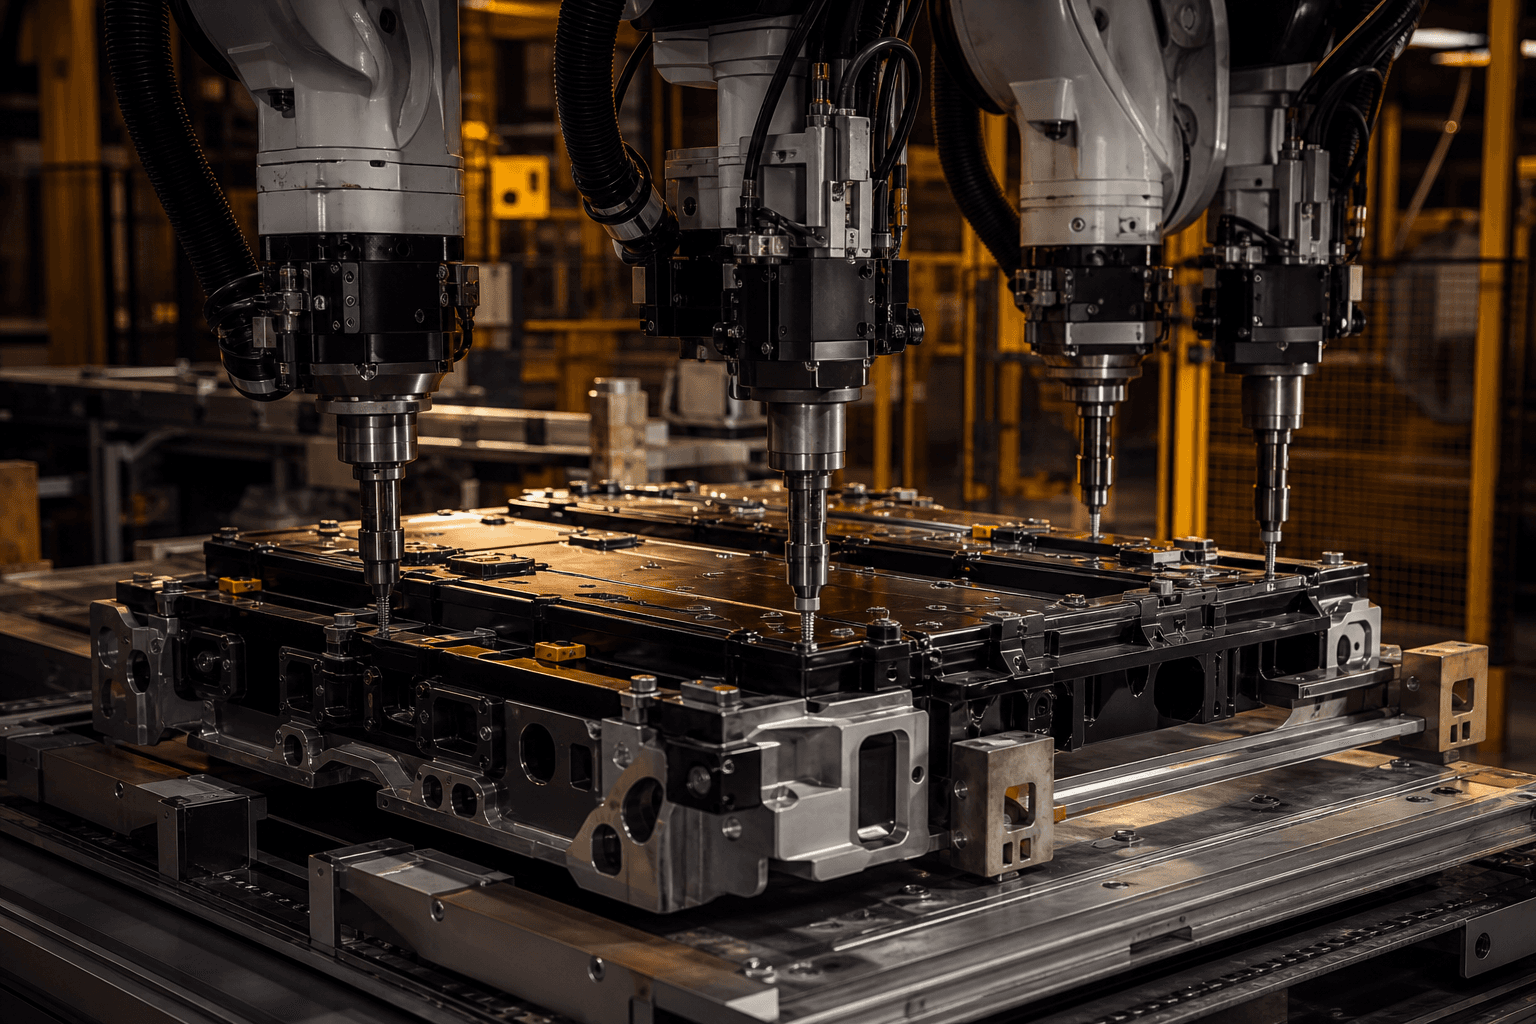
Robotik
Robotik vidalama hücreleri tork ve açıyı kontrollü sıkmaya çeviriyor
Çok milli sıkma reçeteleri eklem OK/NOK’u sahipleniyor—kuvvet-tork fit-up, yapıştırıcı dozaj, kaynak ve sprey kaplamadan ayrı.
19 Tem 2026
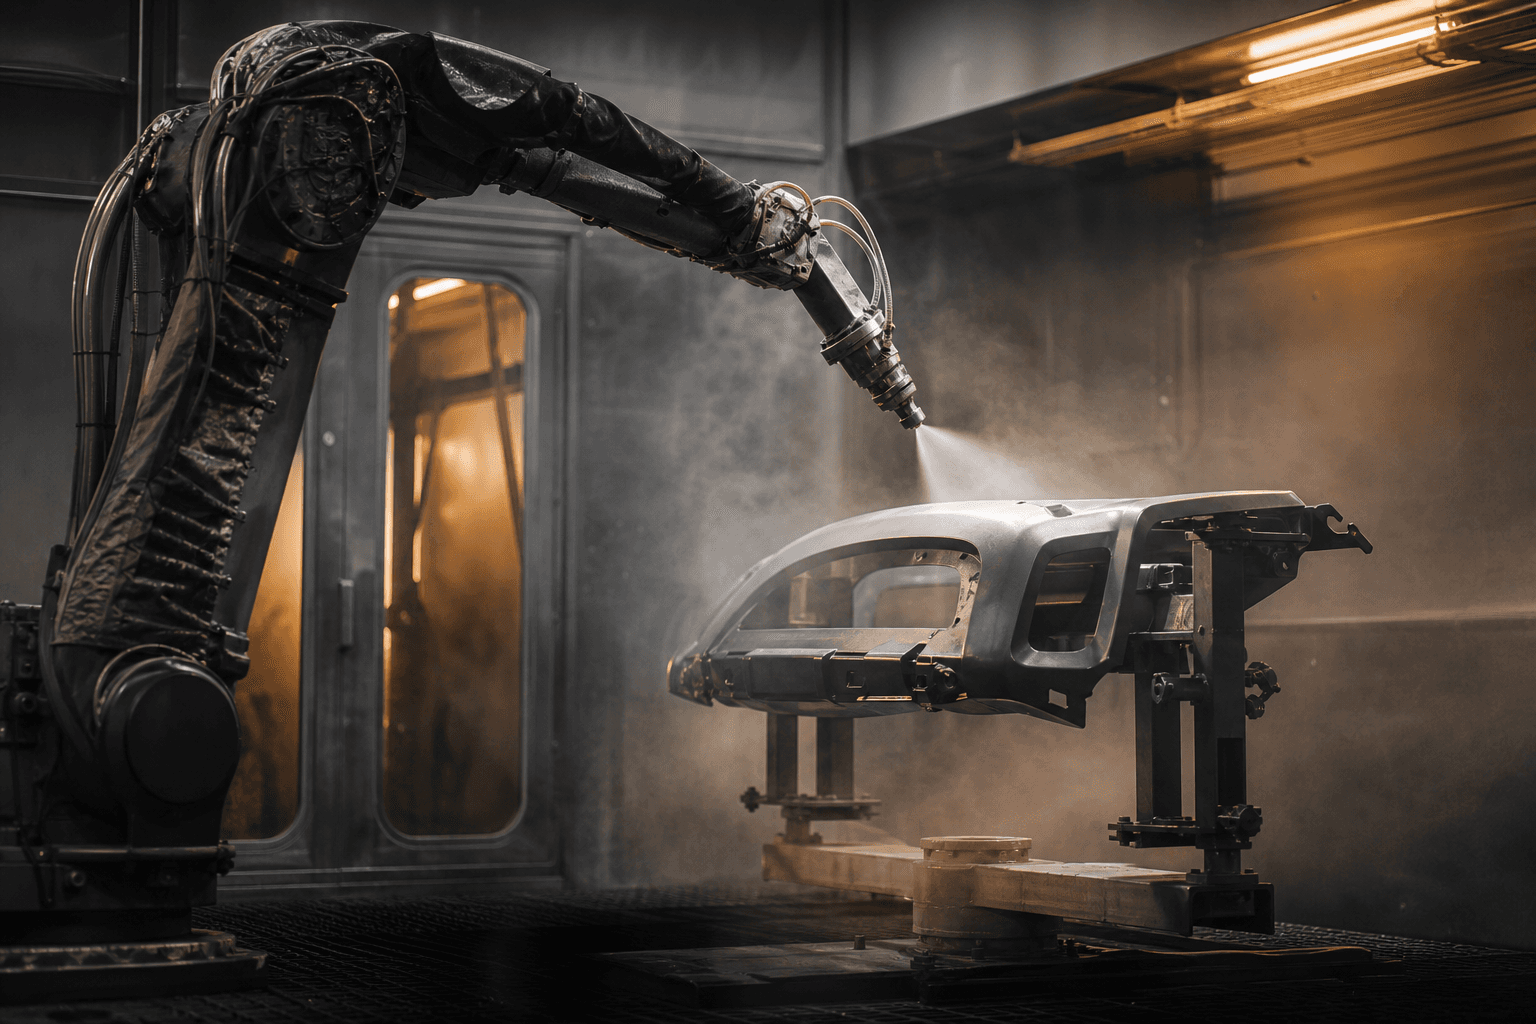
Robotik
Robotik sprey kaplama hücreleri boya kabini demosundan çıkıyor
Yol kontrollü sprey ve film kalınlığı hücreleri ıslak finişi ölçekliyor—yapıştırıcı dozaj, kaynak, çapak alma ve CNC tending’den ayrı.
18 Tem 2026
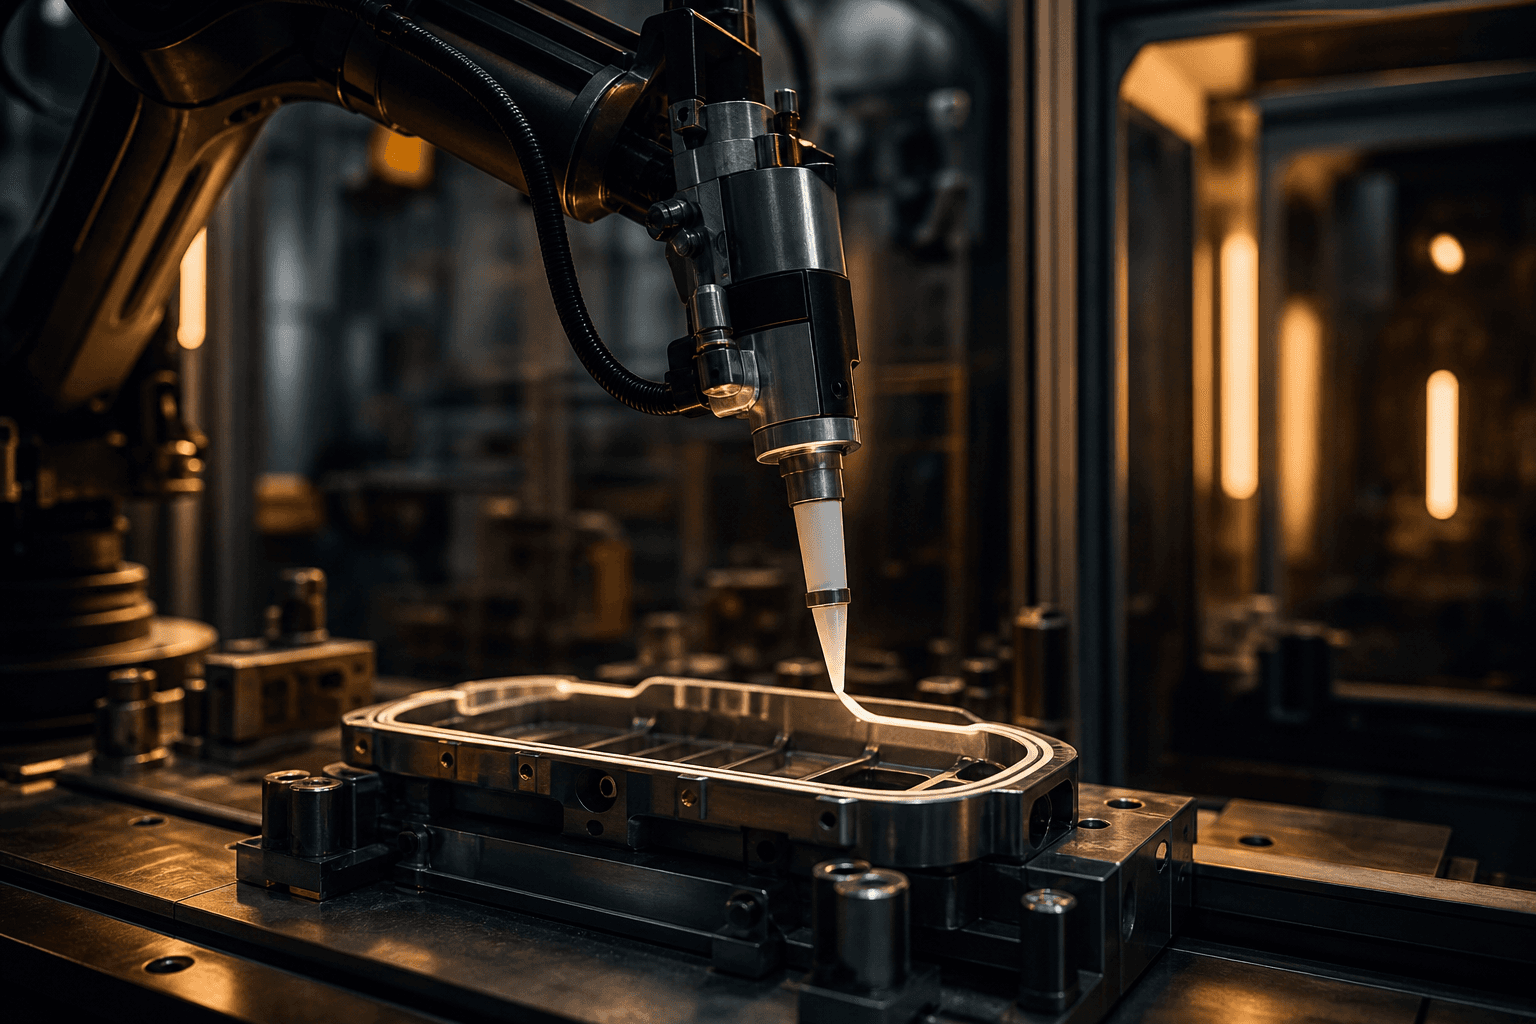
Robotik
Robotik yapıştırıcı dozaj hücreleri sızdırmazlık demo stantından çıkıyor
Ölçülü boncuk ve potting hücreleri bağlama işini ölçekliyor—kuvvet-tork sıkma, kaynak, çapak alma ve CNC tending’den ayrı.
15 Tem 2026
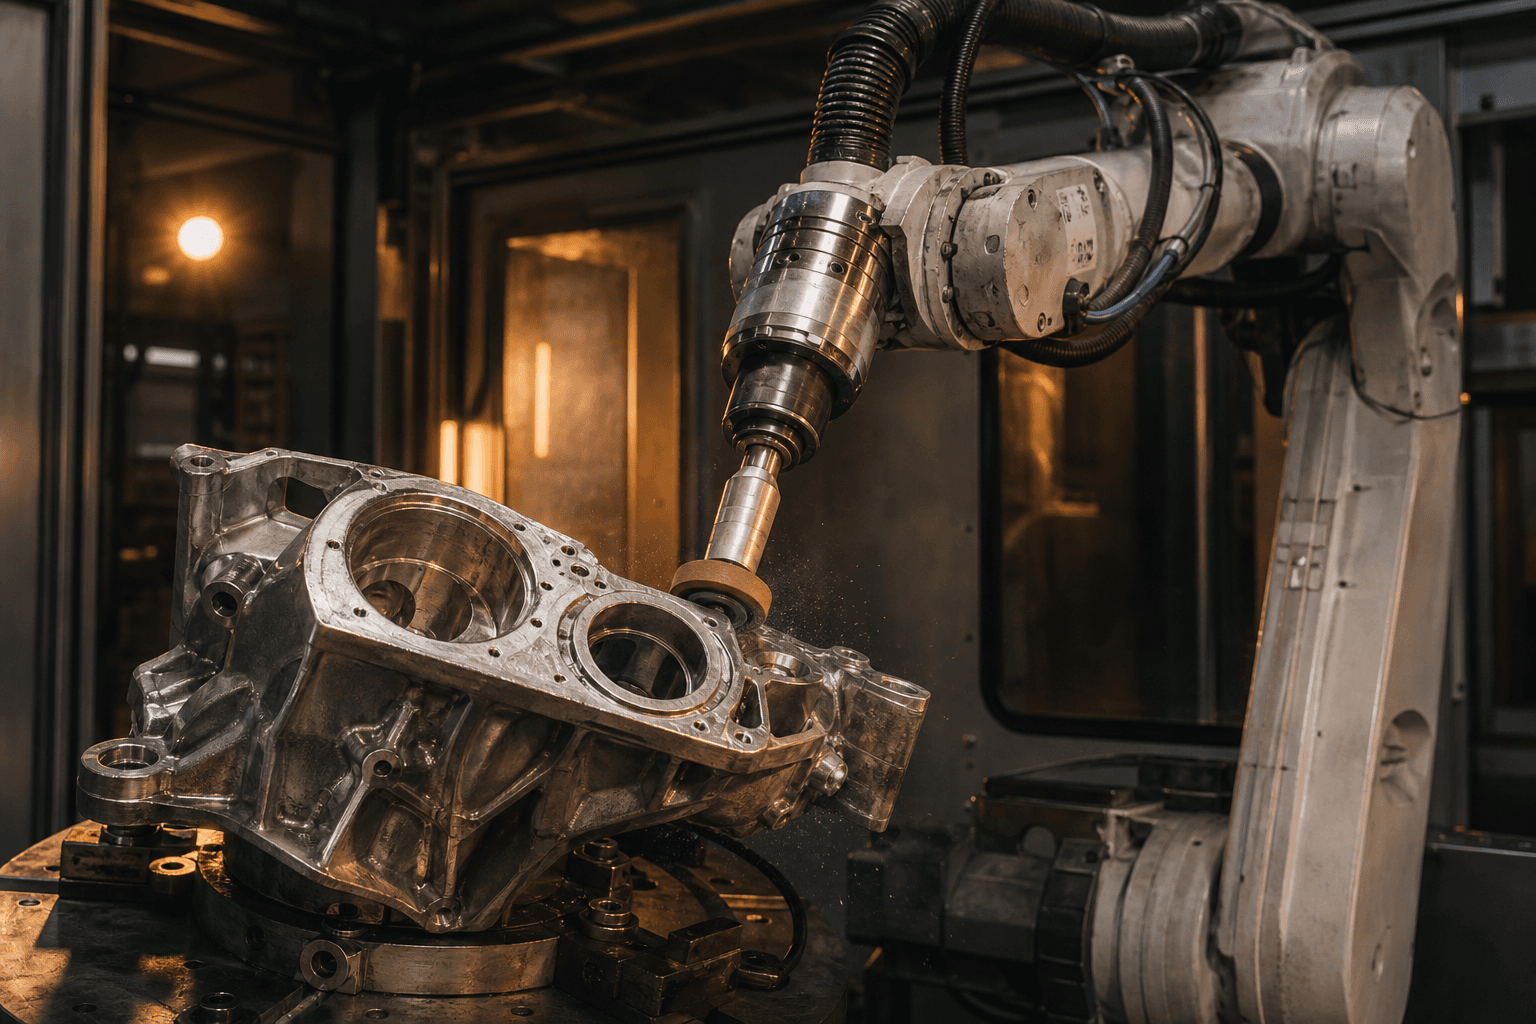
Robotik
Robotik çapak alma ve finiş hücreleri cilalama demo stantından çıkıyor
İşleme sonrası kuvvet rehberli aşındırıcı finiş—CNC tending, kuvvet-tork sıkma ve uyarlanabilir kaynaktan ayrı.
13 Tem 2026
Robotik
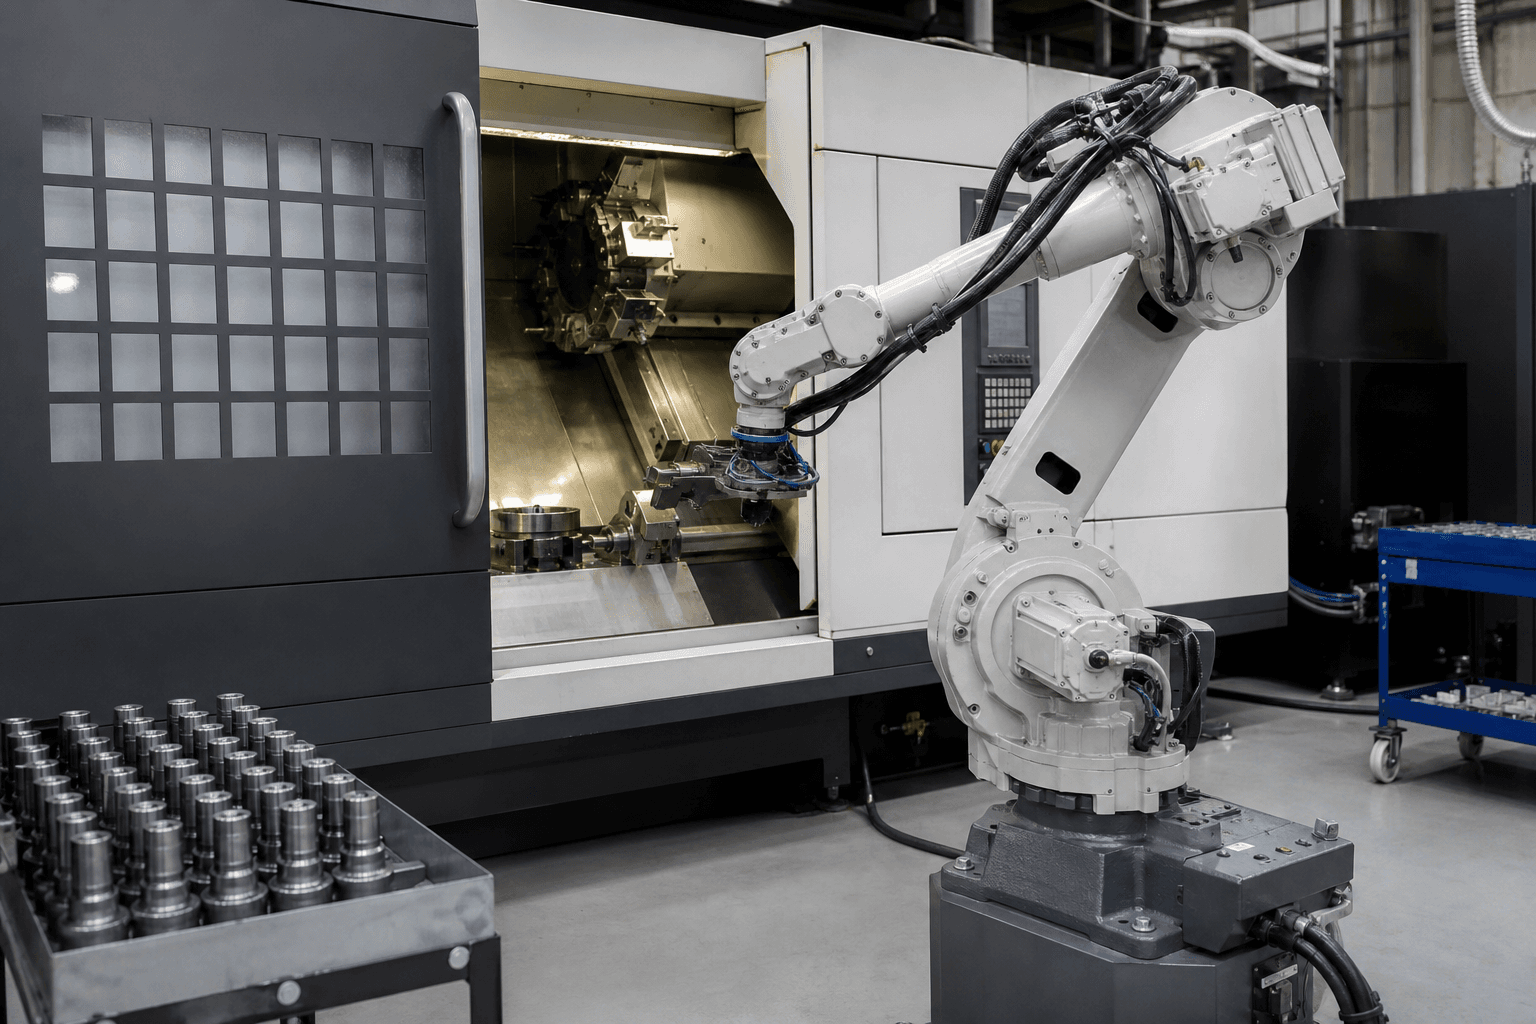
CNC makine besleme, sessiz robot hacim oyunu oluyor
Kapı açma, bağlama ve boşaltma çevrimleri gösterişli picking demolarından hızlı ölçekleniyor—kuvvet montajı vidaları sahiplenirse, besleme mil kullanımını sahiplenir.
08 Tem 2026
Robotik
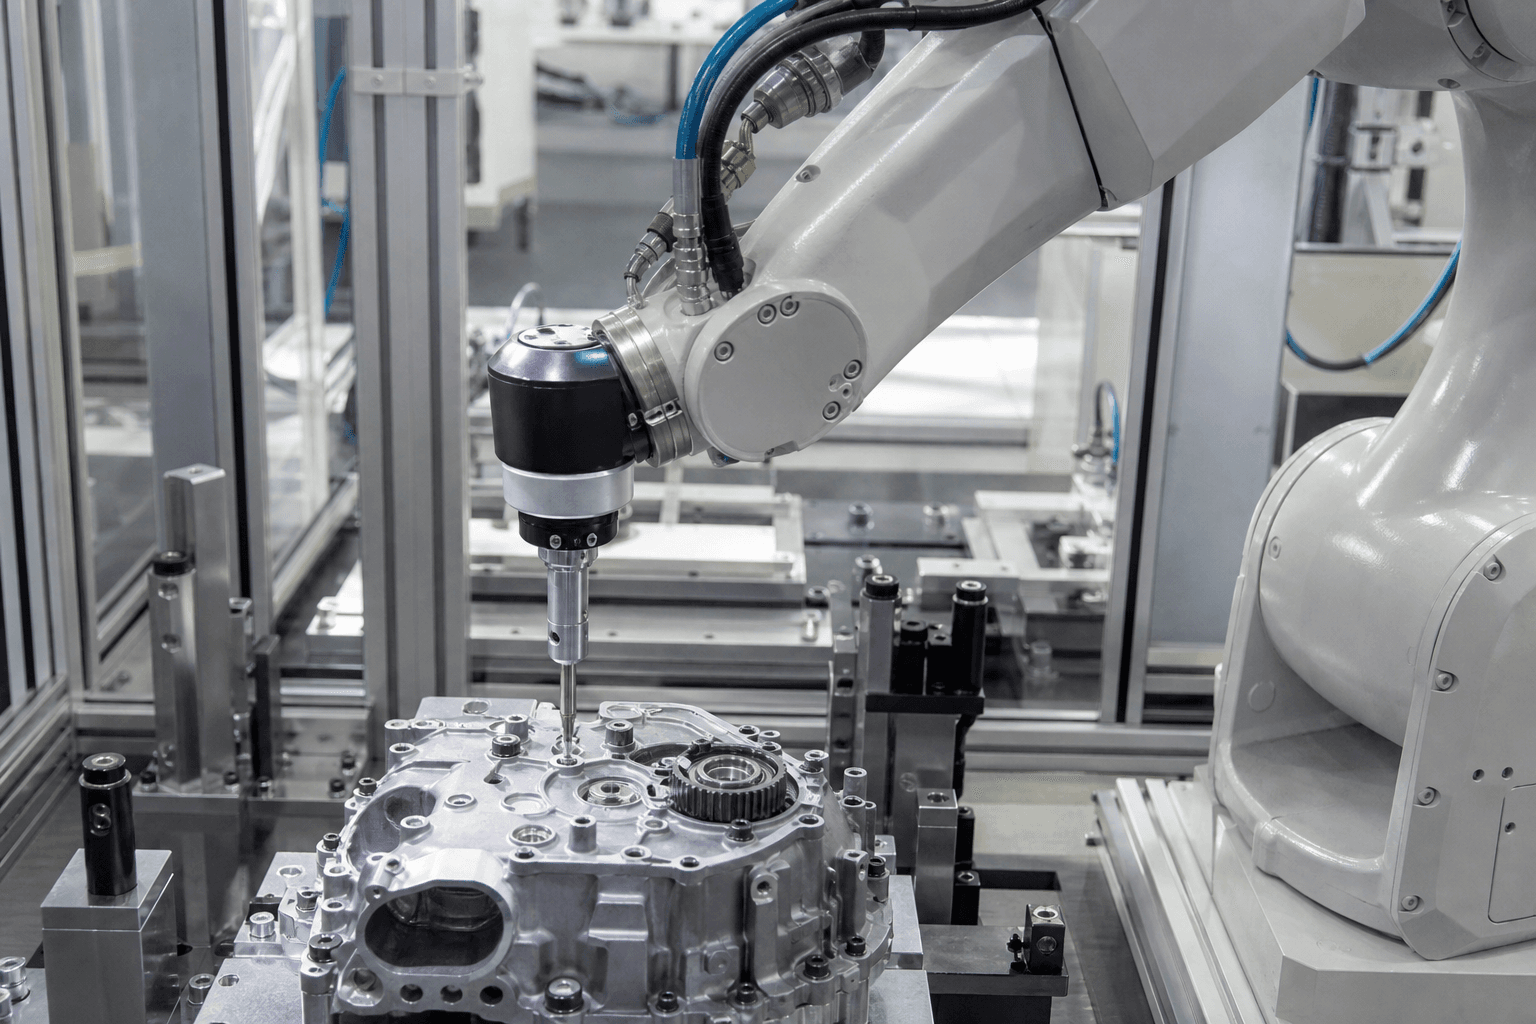
Kuvvet-tork robotları hassas montajı teach pendant’tan alıyor
Bilek algılama ve uyumlu kontrol, sıkma ve oturtmayı ölçülen süreçlere çeviriyor—bin picking parçayı kavrar, kaynak dikişi izler; montaj eklemi hissetmelidir.
03 Tem 2026
Robotik
AI bin picking, demo hücreden üretim uptime’ına çıkıyor
Rastgele bin picking artık konferans videolarıyla değil çevrim süresi, kavrama başarısı ve kurtarma ile ölçülüyor—görüntü güdümlü robotlar yapılandırılmamış parça beslemeyi kritik yoldan alıyor.
26 Haz 2026
Robotik
Robotik paletleme, hat sonu darboğazını geri alıyor
Görüntü ve uyarlanabilir tutuşlu karışık SKU palet hücreleri, işgücü devrinin en yüksek olduğu yerde CapEx kazanıyor—son konveyör ile kamyon arasındaki boşluğu kapatıyor.
22 Haz 2026
Robotik
Uyarlanabilir yapay zeka kaynak robotları usta kaynakçı açığını kapatıyor
Görüntü kılavuzlu parametre kontrolü ark ve lazer hücrelerini teach-pendant yollarından canlı dikiş takibine taşıyor—işgücü kıt ve birleşim varyasyonu sabit programları öldürdüğünde işe yarar.
17 Haz 2026
Robotik
Mobil manipülatörler AMR filoları ile sabit robot hücrelerini köprüler
Süren bir taban artı tutan bir kol—MoMa platformları, salt AMR’lerin yalnızca taşıdığı ve sabit cobot’ların hücreden hiç çıkmadığı makine besleme ve kitting’i hedefler.
12 Haz 2026

Robotik
Dört ayaklı robotlar sıkıcı ve tehlikeli tesis turlarını üstleniyor
Dört bacaklı muayene platformları yenilik videolarından planlı OT turlarına geçiyor—tekerlekli AMR’lerin tırmanamadığı alanlarda termal, akustik ve görsel kontroller.
07 Haz 2026
Robotik
Römork boşaltma robotları, insansıların hâlâ pilot olduğu yerde ölçekleniyor
2026’da büyük 3PL’lerle genişleyen Stretch sınıfı kasa elleçleme mobilleri, depo CapEx’ini tek zor işi sahiplenerek kazanıyor: römorkları boşaltmak ve kartonları taşımak.
02 Haz 2026
Robotik
İnsansı robotlar fabrikalara ikame değil, pilot olarak giriyor
İki ayaklı platformlar insan için tasarlanmış alanları yeniden kullanmayı vaat ediyor—ama pil ömrü, el becerisi, güvenlik dosyası ve toplam maliyet pilotların hatta dönüşüp dönüşmeyeceğini belirliyor.
28 May 2026
Robotik
Dijital ikizler slayttan hat devreye almaya geçiyor
Hücre ve hatların sanal doğrulaması CapEx riskini ve değişim süresini düşürüyor—ikiz, kopuk bir 3D model değil MES gerçeğine bağlı kaldığında.
13 May 2026
Robotik
Endüstriyel robotlar pilot hücreden çok hatlı ölçeğe geçiyor
Alıcılar demo değil; uptime, model değişim süresi ve MES entegrasyonu soruyor. Sonraki dalga, tesisler arasında kopyalanabilir hücreler.
12 May 2026

Robotik
AMR’ler fabrika lojistiğine edge AI getiriyor
Otonom mobil robotlar haritalı rotalardan görüş odaklı navigasyon ve cihaz üzeri kararlara kayıyor—gecikme, güvenlik ve filo orkestrasyonu ölçeği belirliyor.
11 May 2026
Robotik
Cobot hücreleri ISO güvenlik mühendisliğinde yaşar veya ölür
İşbirlikçi robotlar tek başına bir ürün kategorisi değil. ISO 10218 ve ISO/TS 15066, ‘çitsiz’ güvenli demeden önce hız, kuvvet, algılama ve yerleşimi kapsayan tam hücre risk değerlendirmesi ister.
09 May 2026