
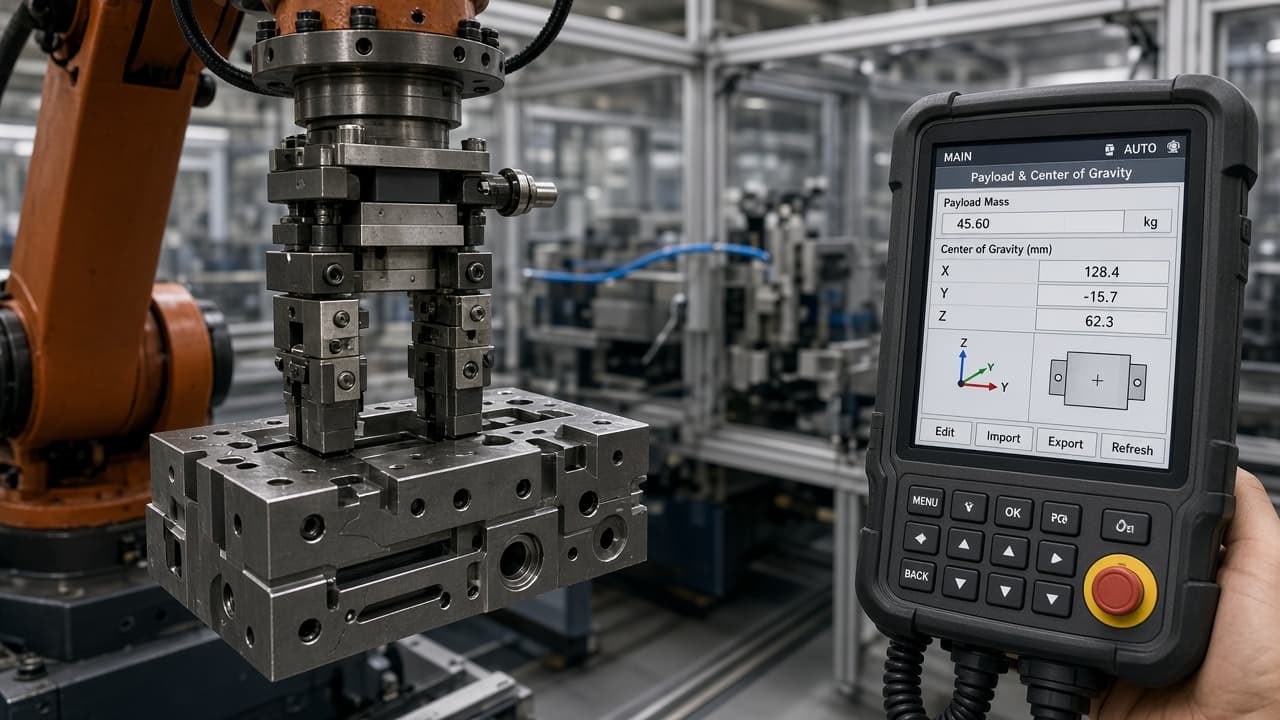
Hücre dry cycle’da sorunsuzdu. İlk üretim pick’i: following error, soft stop veya uzun reach’te “ağır” hisseden bir bilek. Integrator payload’ın girildiğine yemin eder. Girilmişti—çıplak gripper için.
Robot dokümantasyonu ve EOAT pratiği payload’ı hareket eden yük sayar: takım artı parça, CoG flanştan çözülmüş, atalet ilgili eksenler etrafında. Uzun ofsetli hafif bir takım, kilogram rating’i rahat göründüğünde bile moment veya atalet limitlerini bozabilir. Tool changer sorunu çoğaltır: her kenetlenmiş takım ve her yük durumu (boş, parça var, çift tutuş asimetriileri) kendi kütle/CoG/atalet setini ister; durum değişince programda güncellenir—commissioning varsayılanlarında bırakılmaz.
Payload-inertia pendant log’ları kötü tensörleri zaten dramatize eder. Collision-sensitivity notları kütleye karşı trip eşiklerini sahiplenir. Bu not daha dardır: pick, place ve tool change’de CoG (ve kütle) anahtarlama.
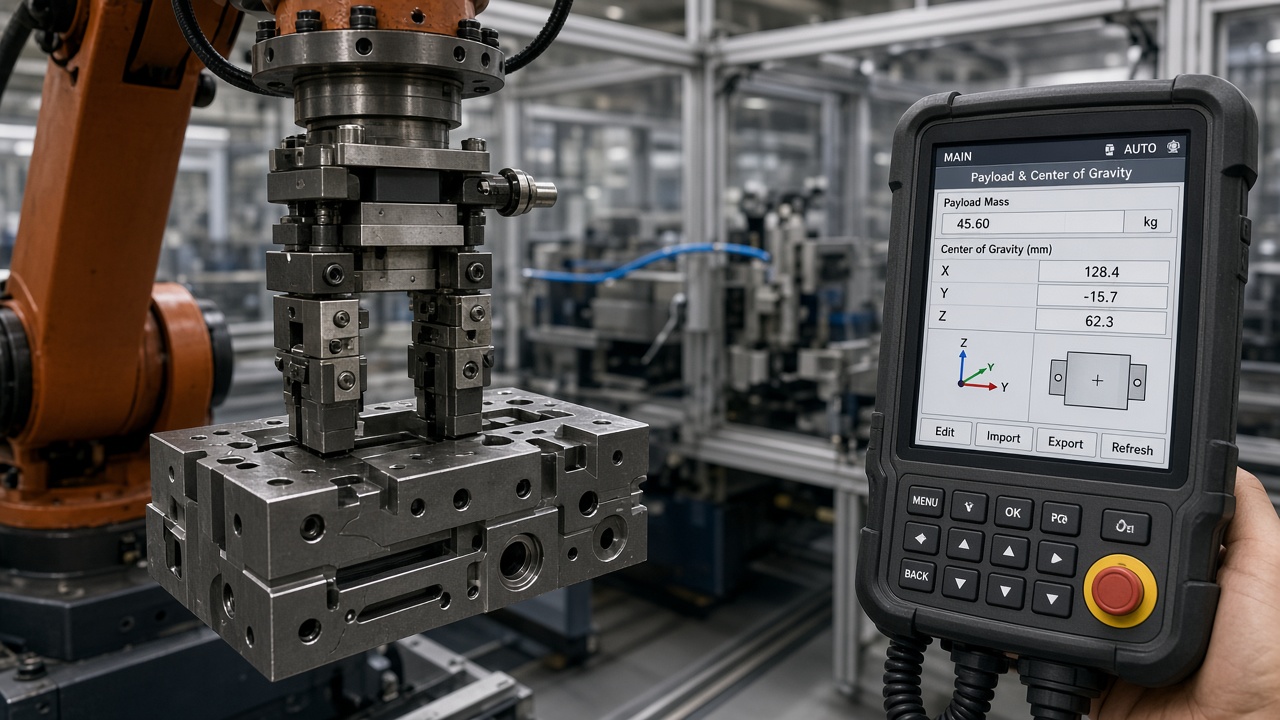
Adaptörleri, valfleri, dress katkılarını ve ailedeki en ağır parçayı tartıp konumlandırın. Bileşik CoG hesaplayın; statik moment ve ataleti uygun teach noktasında değil, en kötü pozda kontrol edin. Programda çeneler parçaya kapandığında ve yeniden açıldığında—veya tool changer yeni EOAT kenetlediğinde—payload güncellemesini çağırın. Kütleyi dışarı taşıyan her sensör, çene veya hortum değişiminden sonra zarf kontrolünü yeniden çalıştırın.
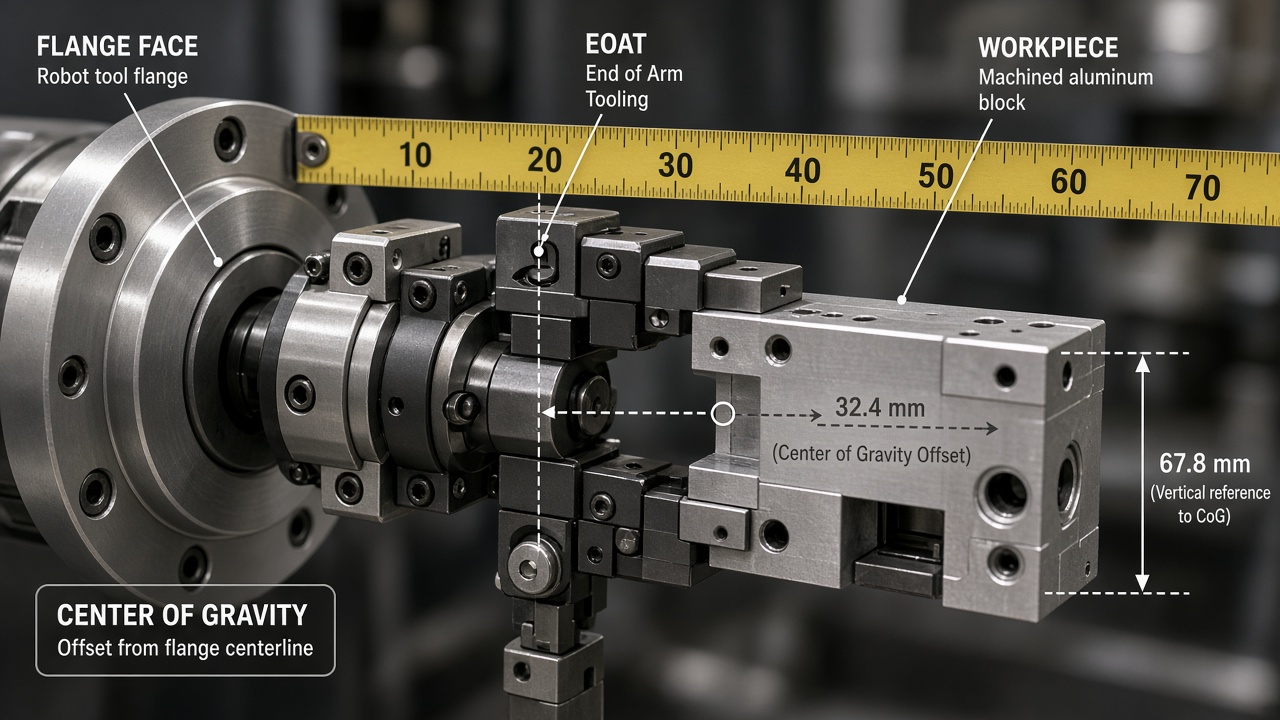
Pendant taşıma ortasında hâlâ boş-takım kütlesini gösteriyorsa path planner yanlış fiziği çözüyordur. Kazançları detune etmeden önce yük durumunu düzeltin.