
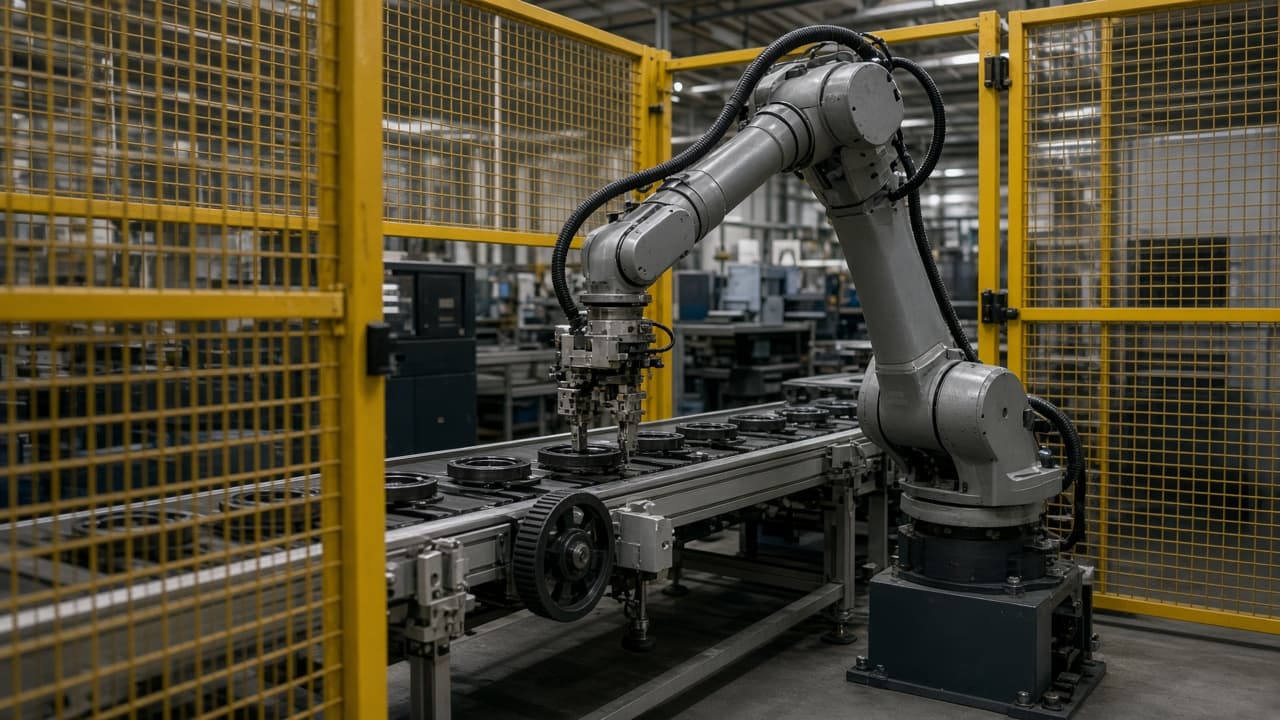
TCP sheet’leri çarpışma sonrası tool sıfırını sahiplenir. Payload CoG notları pick sonrası ataleti. Safety scanner’lar insanları. Bu hücre sorunu farklıdır: iş parçası hiç durmaz, bu yüzden robotun programlı yolu encoder darbeleriyle hareket eden bir conveyor-tracking çerçevesine binmelidir.
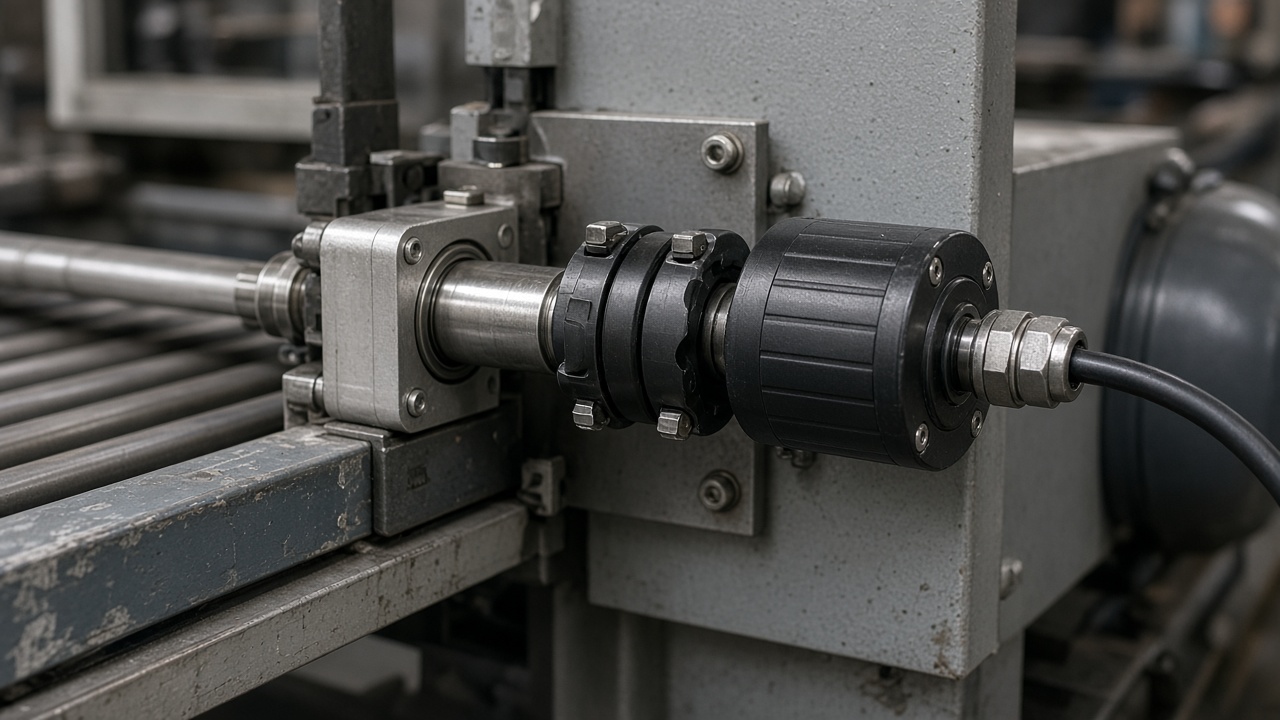
Endüstriyel paketler konveyöre iki kanallı (quadrature) encoder bağlar; böylece geri hareket ve titreşim sahte sayım üretmez. Senkronizasyon anahtarı veya vision tetik, nesne varlığını kuyruğa damgalar. Kontrolör ardından bant hızı değişirken—kısa duruşlar dahil—TCP’yi o nesneye göre tutar; kol dinamik zarf içinde kaldığı sürece. Doğrusal tracking için satıcı uygulama verileri, kalibrasyon dürüstse orta sabit bant hızlarında TCP yolu doğruluğunu çoğu zaman birkaç milimetre mertebesinde verir; counts-per-meter yanlışsa, encoder tekeri kayıyorsa veya konveyör base frame robot uzayında hiç öğretilmediyse bu sayı çöker.
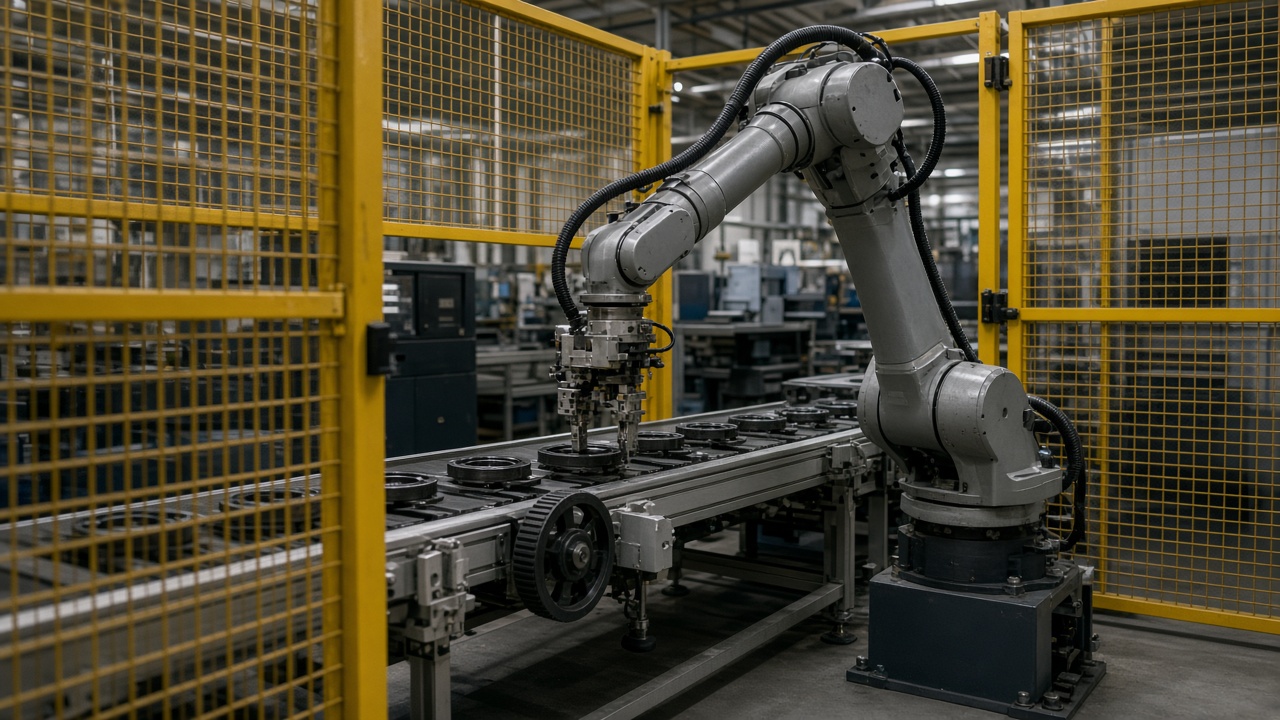
Çözünürlüğü mümkün olan en uzun seyirde kalibre edin: sayımlar bölü ölçülen metre. Sahada rehberlik çoğu zaman kuantizasyonun baskın hata olmaması için metre başına birkaç bin quadrature count hedefler; ötesinde robot ve hücre kalibrasyonu egemen olur. Bant değişimi, drive gearbox işi veya encoder yeniden montajından sonra yeniden kontrol edin. Vision rehberli rastgele yerleştirme hâlâ trigger-to-motion gecikme kompanzasyonu ister—yalnızca hand-eye, kamera latency sırasında konveyör yolunu silmez. Kuyruk taşınca veya güç çevrimi belleği silince düşen nesneleri loglayın; bunlar gizem değil proses kaybıdır.
Entegratör statik pick demo’ladıysa ve üretim “sonra hız eklediyse,” henüz tracking’iniz yoktur. Bantlı umudunuz vardır.