
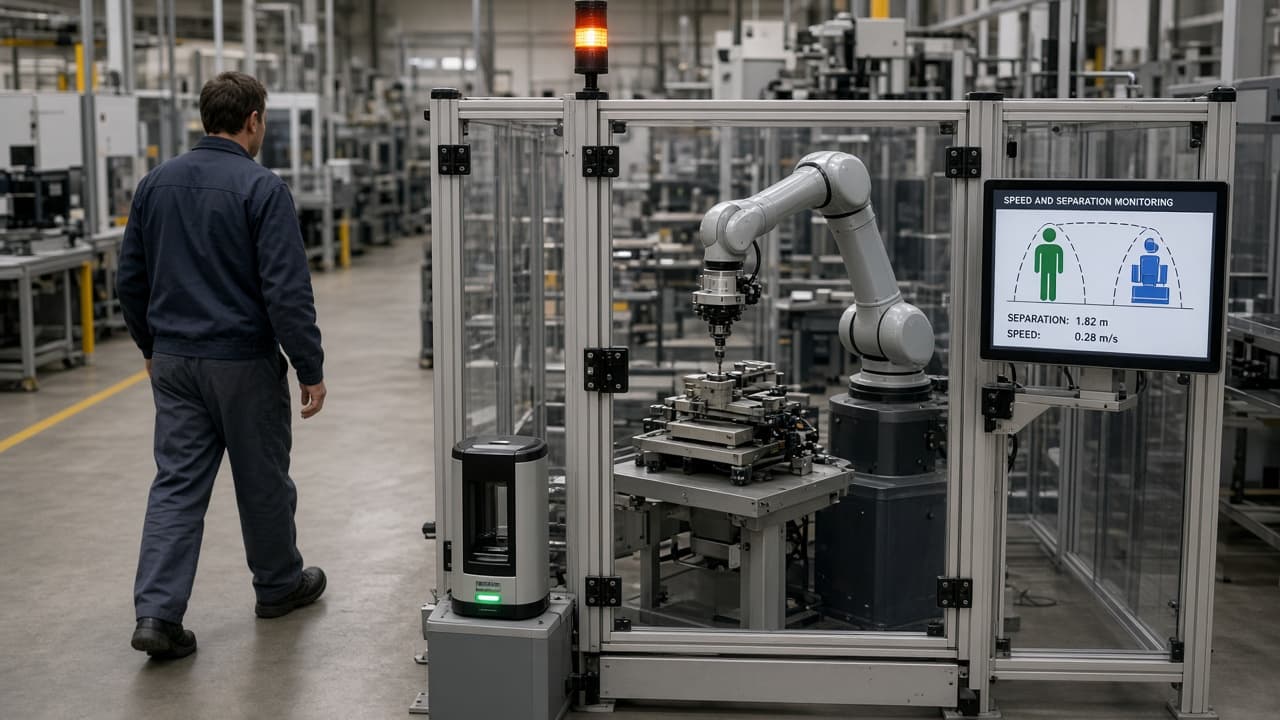
Güç ve kuvvet sınırlama, temasın biyomekanik limitlerde kalıp kalmadığını sorar. Hand-guiding, EOAT’taki enabling cihazlara sahiptir. Speed and separation monitoring (SSM), insanların ve robotların kasıtlı temas olmadan alanı paylaştığı işbirlikçi moddur: sistem minimum koruyucu mesafeyi tutar; ihlal mesafeyi kapatırsa robot koruyucu duruş başlatır ve ayrım yeniden sağlanınca devam edebilir.
ISO/TS 15066 gerekli mesafeyi terimler toplamı olarak çerçeveler—insan yaklaşımı, robot tepki ve durma yolu, ihlal algılama gecikmesi, konum belirsizliği ve risk değerlendirmesinden ek marjlar. Altında ISO 10218 ailesinden safety-rated izlenen hız ve duruş fonksiyonları oturur. EOAT kütlesini, path hızını veya tarayıcı montajını değiştirin; dünün bölge haritası kurgu olur.
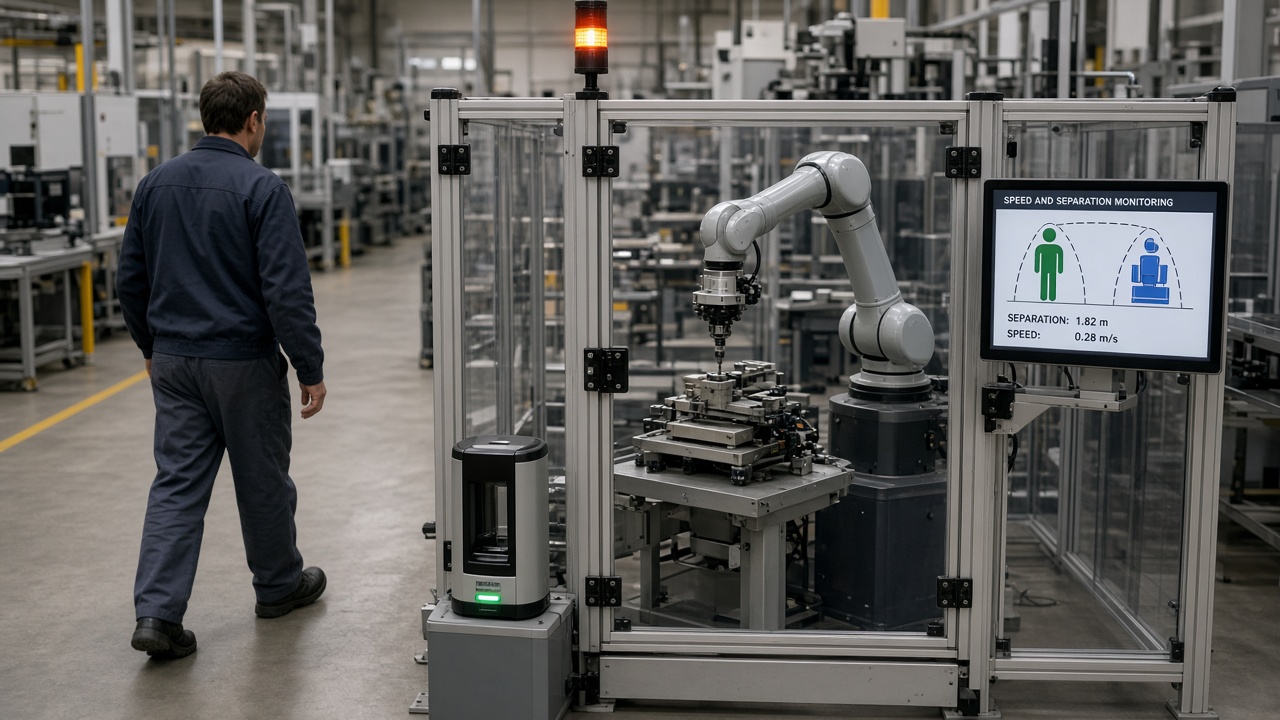
SSM’yi sistem olarak doğrulayın: insan boyunda kör noktasız sensör görüş alanı, yük altında latency, gerçek payload ve pozda robot duruş performansı, her işbirlikçi bölge için belgelenmiş koruyucu mesafe. Layout, takım veya hız değişiminden sonra yeniden test edin. SSM hücresine “tam hızda PFL” folklorunu karıştırmayın—farklı modlar, farklı kanıtlar. Stop olaylarını loglayın; takt ihtiyacı olan vardiya, nuisance stop’a düşen tarayıcıyı susturur.
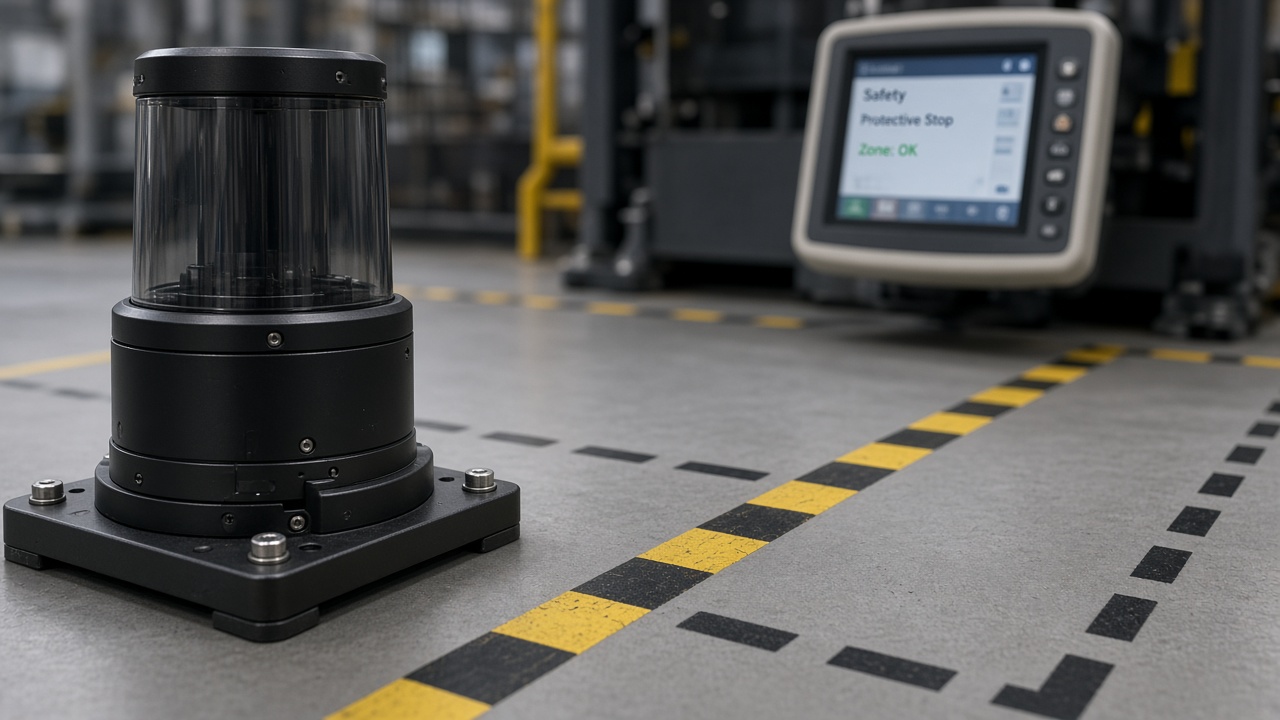
Güvenlik dosyası mesafe denklemini ve arkasındaki duruş performansını gösteremiyorsa hücre SSM’de değildir. Sarı tarayıcılı iyimserliktedir.