
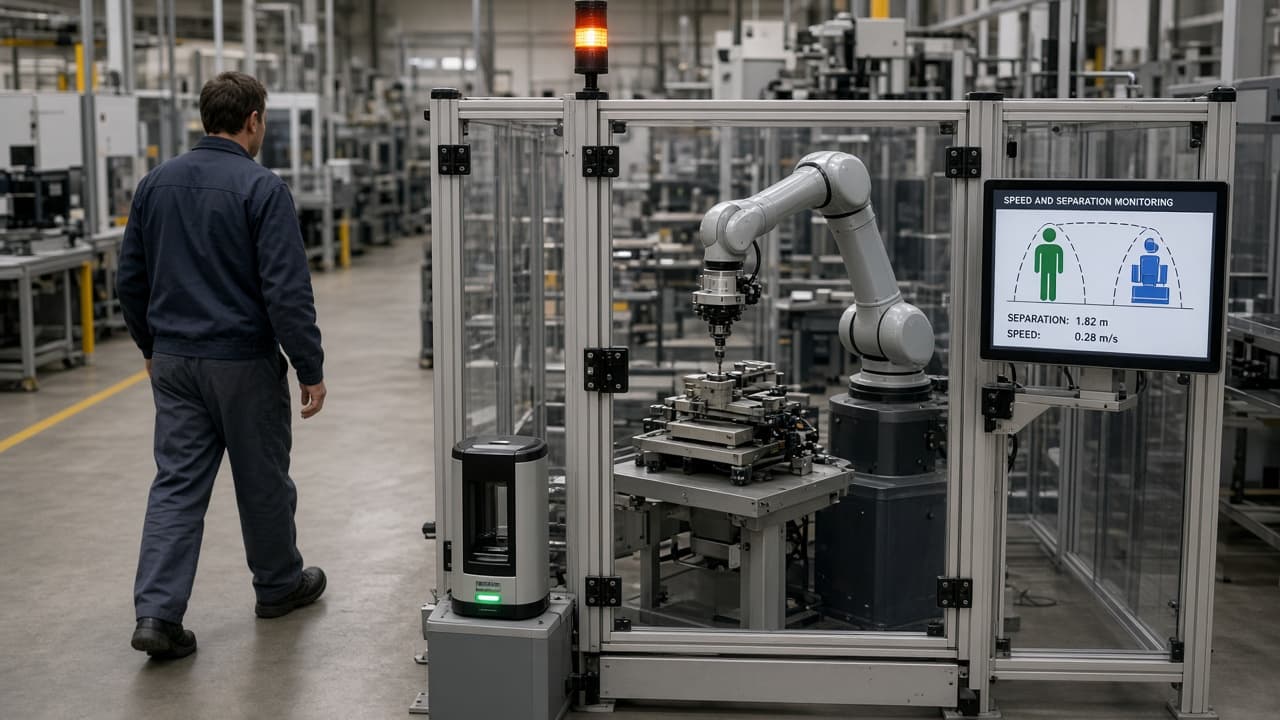
동력·힘 제한은 접촉이 생체역학 한계 안에 있는지 묻는다. Hand-guiding은 EOAT의 enabling 장치를 다룬다. **Speed and separation monitoring(SSM)**은 사람과 로봇이 의도적 접촉 없이 공간을 공유하는 협동 모드다. 시스템은 최소 보호 거리를 유지하고, 침해가 거리를 닫으면 로봇이 보호 정지를 시작하고 이격이 회복되면 재개할 수 있다.
ISO/TS 15066은 필요 거리를 항의 합으로 틀 짓는다—사람 접근, 로봇 반응·정지 경로, 침해 감지 지연, 위치 불확실성, 위험 평가에서 오는 추가 마진. 그 아래에는 ISO 10218 계열의 safety-rated 감시 속도·정지 기능이 있다. EOAT 질량, 경로 속도, 스캐너 장착을 바꾸면 어제의 존 맵은 허구가 된다.
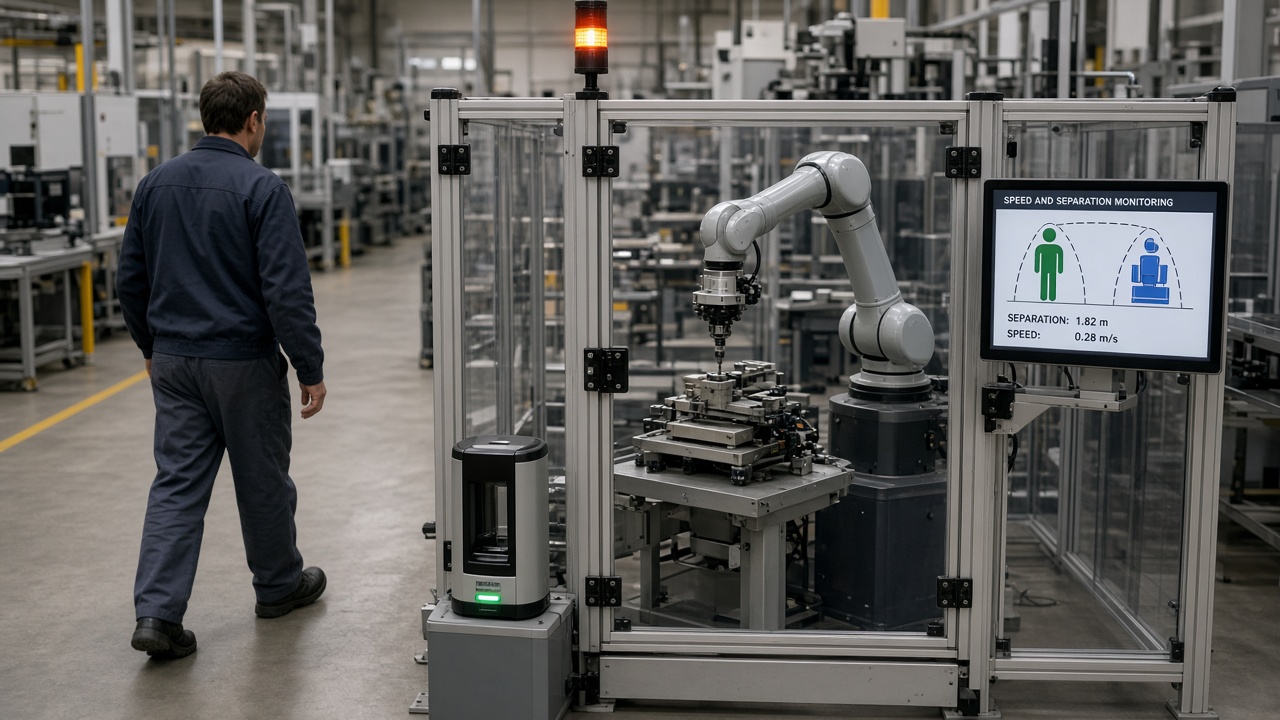
SSM을 시스템으로 검증하라. 사람 키에서 사각지대 없는 센서 시야, 부하 하 지연, 실제 payload·자세에서의 로봇 정지 성능, 각 협동 존의 문서화된 보호 거리. 레이아웃·툴·속도 변경 후 재시험하라. SSM 셀에 “전부하 PFL” 속설을 섞지 마라—다른 모드, 다른 증거. 정지 이벤트를 로그하라. 택트가 필요한 교대는 nuisance stop으로 떨어진 스캐너를 조용히 한다.
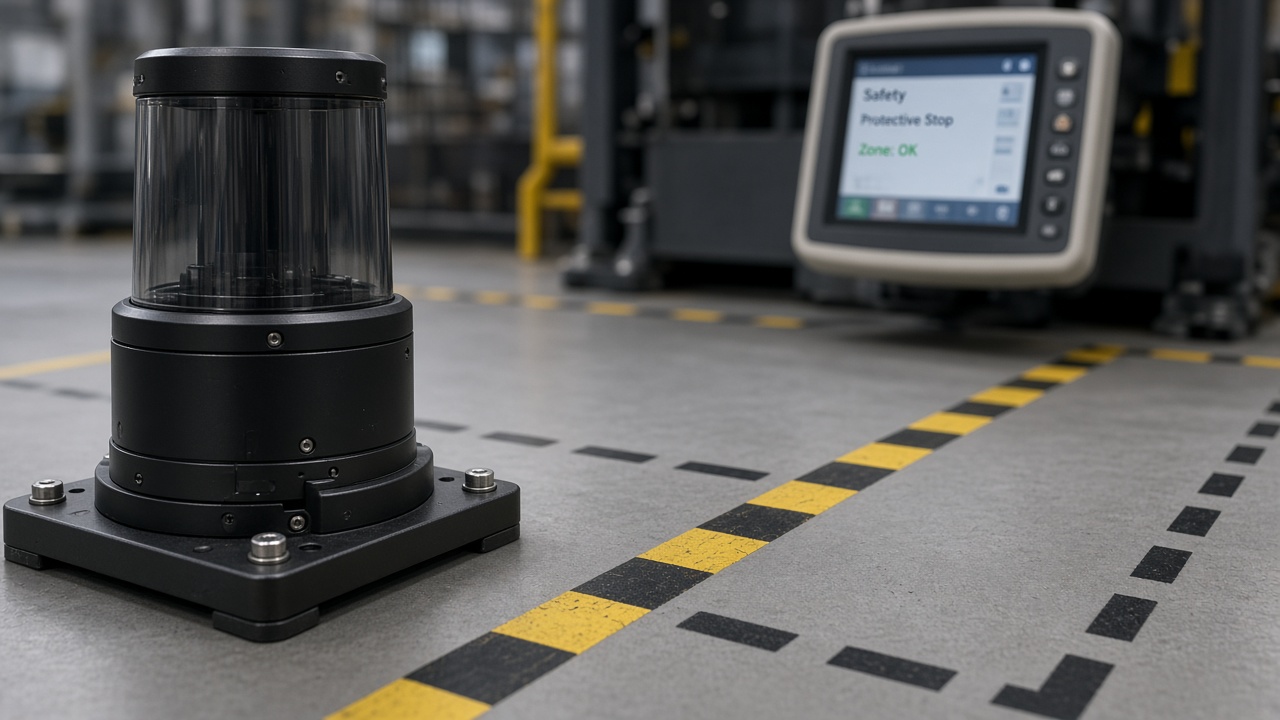
안전 파일이 거리 방정식과 그 뒤의 정지 성능을 보여 주지 못하면 셀은 SSM이 아니다. 노란 스캐너가 달린 낙관이다.