
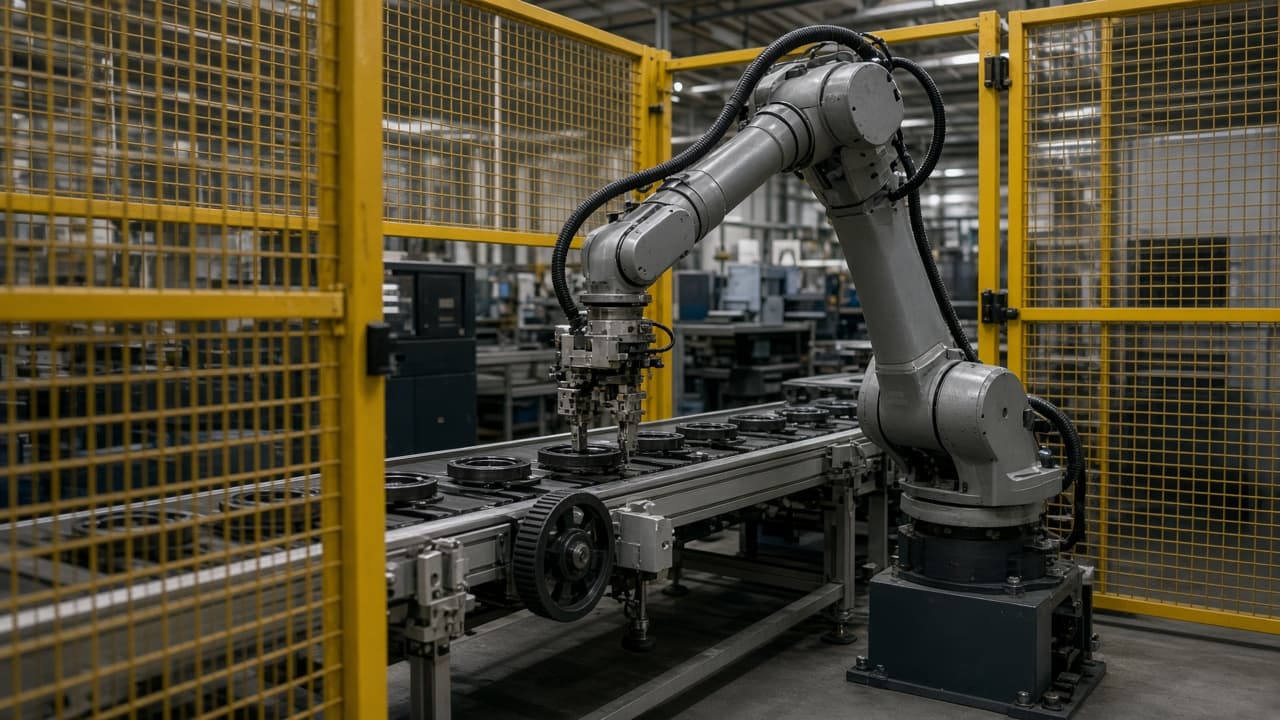
TCP 시트는 충돌 후 툴 제로를 다룬다. 페이로드 CoG 노트는 픽 후 관성을. 세이프티 스캐너는 사람을. 이 셀 문제는 다르다. 공작물은 멈추지 않으므로 로봇의 프로그램 경로는 엔코더 펄스와 함께 움직이는 컨베이어 트래킹 프레임을 타야 한다.
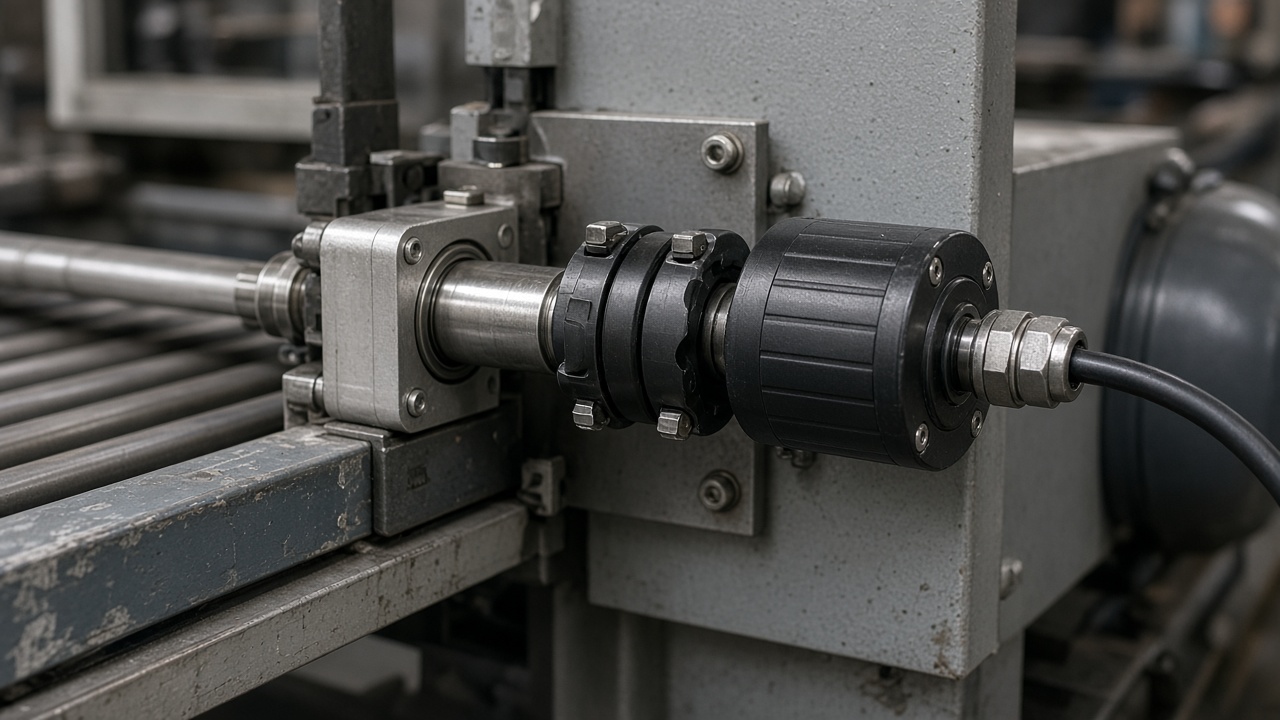
산업용 패키지는 컨베이어에 2채널(쿼드러처) 엔코더를 달아 역방향 운동과 진동이 가짜 카운트를 만들지 않게 한다. 동기 스위치나 비전 트리거가 물체 존재를 큐에 찍는다. 컨트롤러는 그다음 벨트 속도가 바뀌어도—짧은 정지를 포함해—TCP를 그 물체에 상대 유지한다. 암이 동적 엔벨로프 안에 있는 한. 선형 트래킹 벤더 적용 데이터는 교정이 정직할 때 중간 일정 벨트 속도에서 TCP 경로 정확도를 흔히 수 밀리미터 수준으로 제시한다. counts-per-meter가 틀리거나 엔코더 휠이 미끄러지거나 컨베이어 베이스 프레임이 로봇 공간에 한 번도 티칭되지 않으면 그 숫자는 무너진다.
가능한 가장 긴 이동 거리에서 분해능을 교정하라. 카운트 ÷ 측정 미터. 현장 지침은 양자화가 지배 오차가 되지 않도록 미터당 수천 쿼드러처 카운트를 자주 목표로 한다. 그 이상에서는 로봇·셀 교정이 지배한다. 벨트 교체, 드라이브 기어박스 작업, 엔코더 재장착 후 재확인하라. 비전 유도 랜덤 배치는 여전히 트리거–모션 지연 보정이 필요하다. 핸드아이만으로는 카메라 지연 동안의 컨베이어 이동을 지우지 못한다. 큐 오버플로이나 전원 사이클로 메모리가 지워질 때 떨어진 물체를 로그하라. 미스터리가 아니라 공정 손실이다.
통합업체가 정지 픽을 데모하고 생산이 “나중에 속도를 더했다”면 아직 트래킹이 아니다. 벨트가 달린 희망이다.