
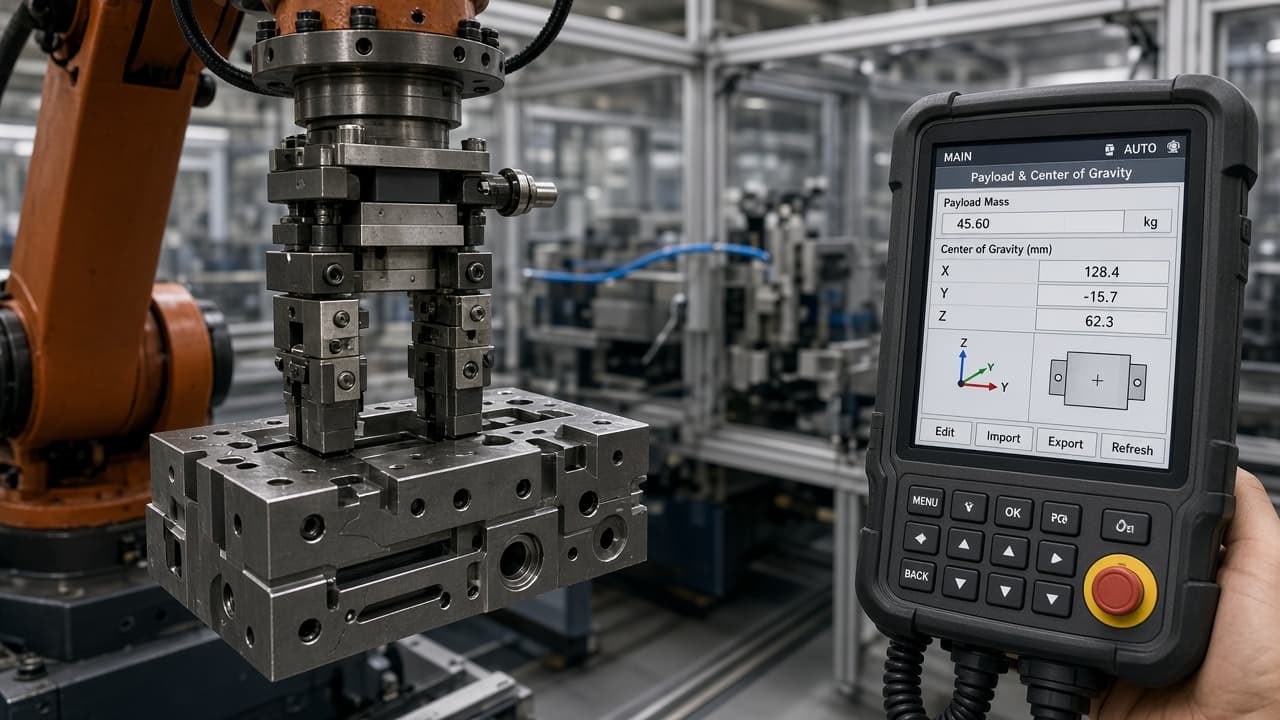
셀은 드라이 사이클에서 괜찮았다. 첫 생산 픽: 추종 오차, 소프트 스톱, 또는 긴 리치에서 “무거운” 손목. 인테그레이터는 페이로드를 넣었다고 맹세한다. 넣었다—맨 그리퍼용으로.
로봇 문서와 EOAT 관행은 페이로드를 움직이는 부하로 본다: 툴+부품, CoG는 플랜지에서 구하고 관성은 관련 축 기준. 긴 오프셋의 가벼운 툴은 kg 정격이 여유 있어도 모멘트·관성 한계를 넘을 수 있다. 툴 체인저는 문제를 곱한다: 도킹된 툴과 모든 부하 케이스(빈, 부품 있음, 이중 그립 비대칭)마다 질량/CoG/관성 세트가 필요하고, 상태가 바뀔 때 프로그램에서 갱신한다—커미셔닝 기본값에 두지 않는다.
페이로드·관성 펜던트 로그는 이미 나쁜 텐서를 극화한다. 충돌 감도 노트는 질량 대비 트립 임계를 소유한다. 이 노트는 더 좁다: 픽·플레이스·툴 체인지에서 CoG(와 질량) 전환.
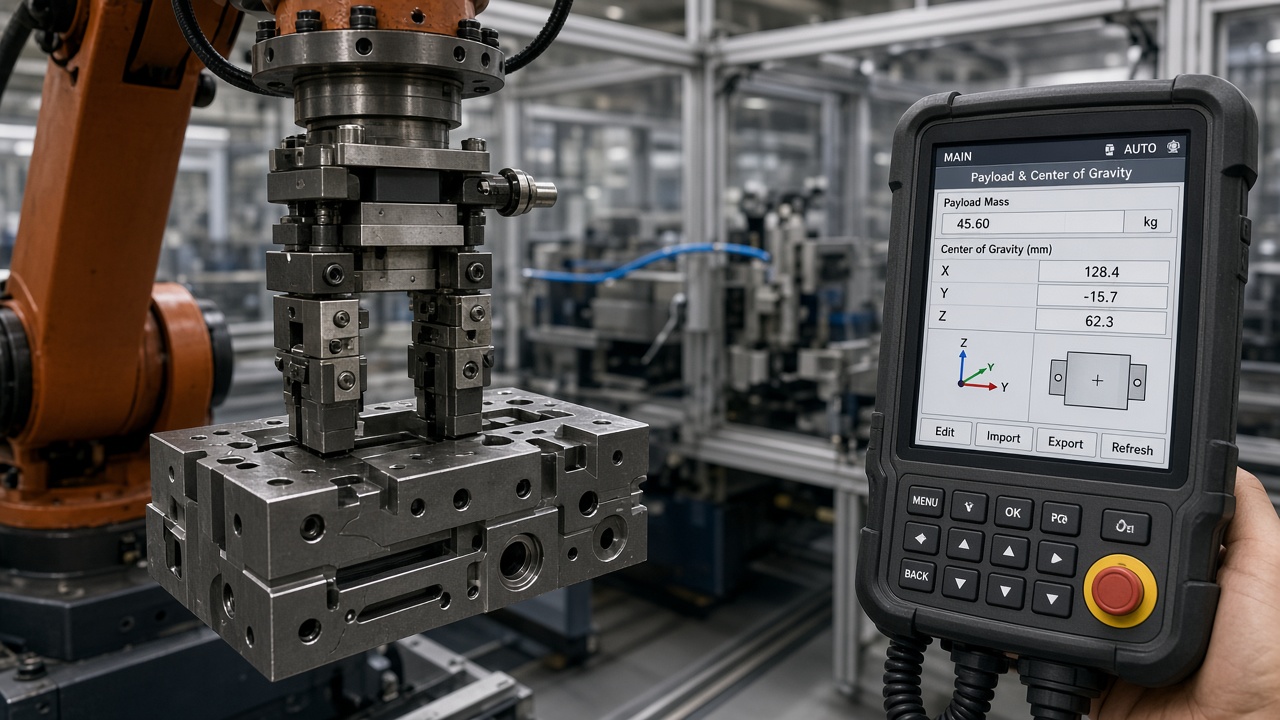
어댑터·밸브·드레스 기여·제품군 최중 부품을 달고 위치를 잡아라. 합성 CoG를 계산하고, 편한 티치 포인트가 아니라 최악 자세에서 정적 모멘트·관성을 확인하라. 프로그램에서 조가 부품을 닫을 때와 열 때—또는 툴 체인저가 새 EOAT를 도킹할 때—페이로드 업데이트를 호출하라. 질량을 밖으로 옮기는 센서·조·호스 변경 뒤 엔벨로프 점검을 다시 돌려라.
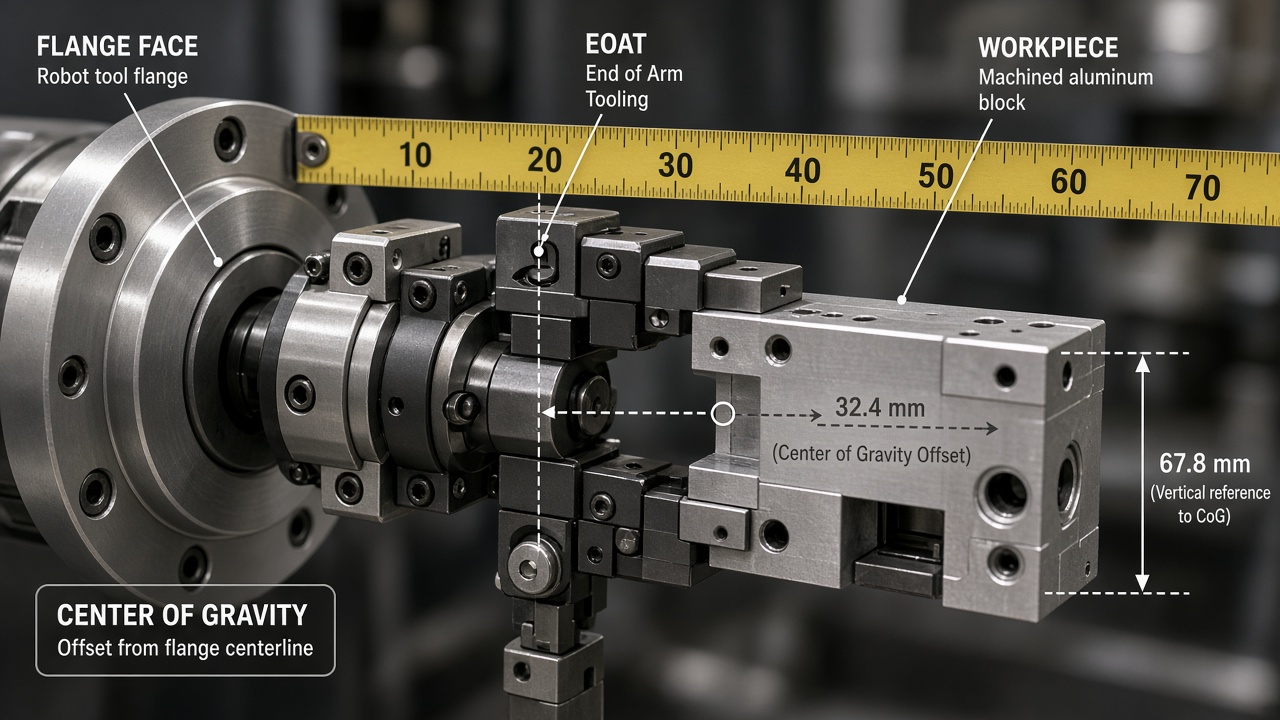
펜던트가 운반 중에 여전히 빈 툴 질량을 보이면 경로 플래너는 잘못된 물리를 푸는 것이다. 게인을 풀기 전에 부하 케이스를 고쳐라.