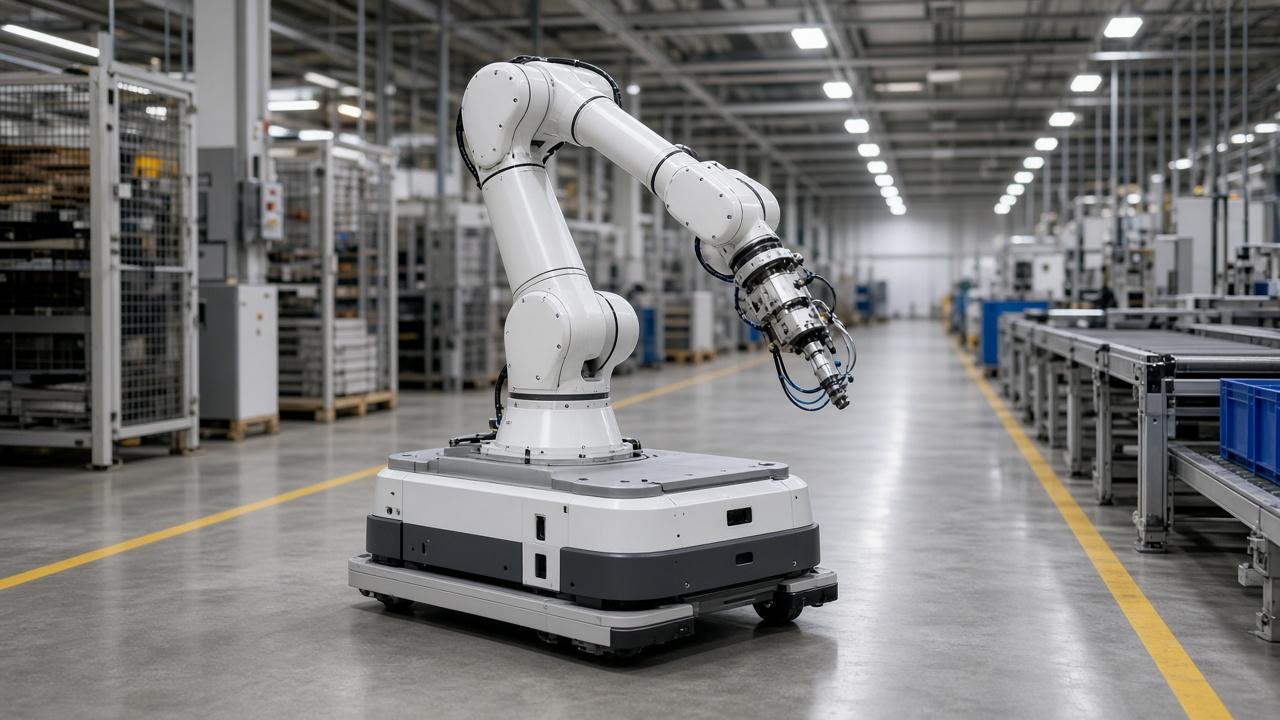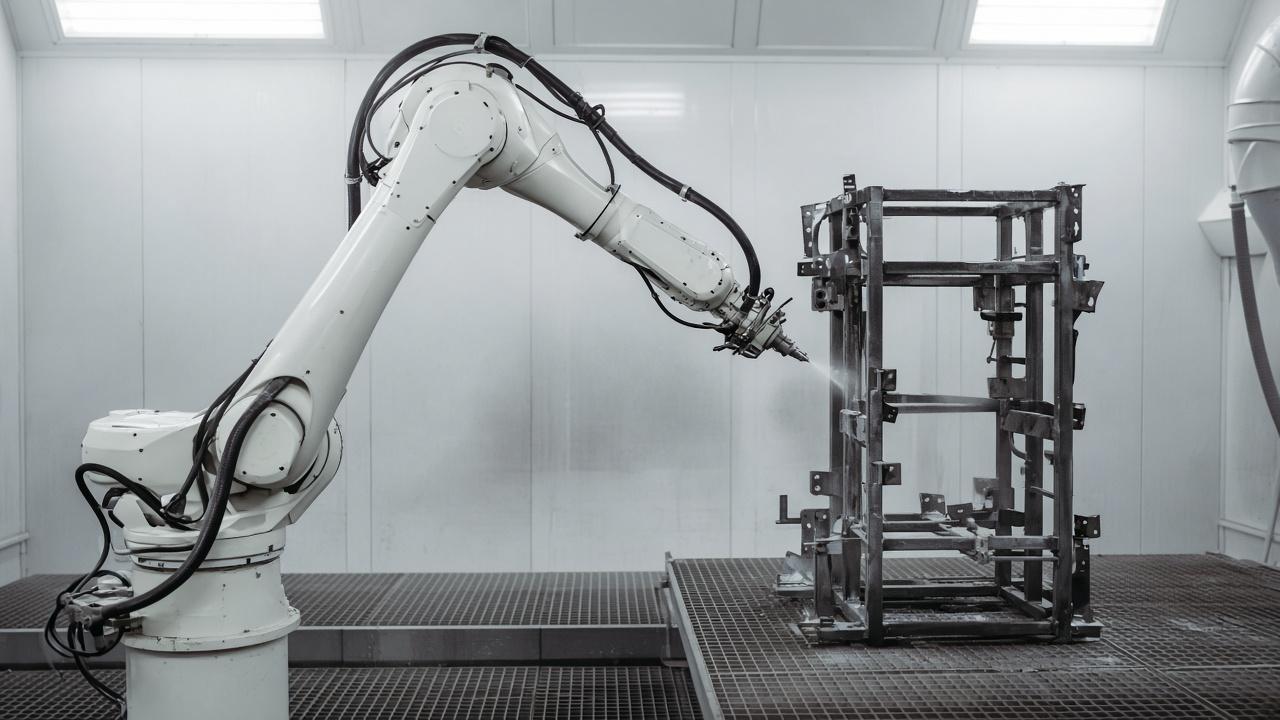
ABB Robotics, 12–16 Ekim’de Şanghay’daki China International Industry Fair’de IRB 1700 ve IRB 1700ID’yi tanıttı. Kompakt eklemli çift, OmniCore kontrolörlerde 6 kg’dan 12 kg’a kadar beş varyantta çalışıyor. ABB’nin yayımladığı iddialar arasında piyasadaki karşılaştırılabilir robotlara göre yüzde 20’ye varan daha kısa çevrim süreleri, 0,03 mm’ye inen yol tekrarlanabilirliği, saniyede 700 dereceye varan eklem hızları, aynı yükte OmniCore ile önceki IRB 1600’e göre yüzde 15’e varan daha düşük güç tüketimi ve 20.000 saate varan yağ değişim aralıkları var. ID varyantı kablo ve hortumları kolun içinden geçiriyor.
Adı geçen uygulamalar malzeme taşıma, ark kaynağı, çapak alma, zımparalama, makine besleme ve AI sunucu raf montajı gibi elektronik işler. Ayak izi, öncülünün kabaca yarısı olarak belirtiliyor—daha küçük bir hücre ve daha temiz dress pack isteyen entegratörler için kullanışlı paketleme. Bu katalog hikâyesi kendi başına her mevcut IRB 1600 hücresini bir gecede yükseltmez.
Satıcı çevrim süresi yüzdeleri karşılaştırılabilir bir hareket görevini varsayar. Gerçek hatta tutucu kütlesi, kaynak programı, zımpara kuvveti, konveyör takibi ve interlock’lar genellikle kronometreyi domine eder. 0,03 mm yol tekrarlanabilirliği bir robot spesifikasyonudur; proses yeteneği hâlâ takım rijitliğine ve termal sapmaya bağlıdır. Güç ve servis aralığı iddiaları tesis enerji denetimi değil, ABB’nin belirttiği tabana göredir. Lansman rakamlarını klasik bir endüstriyel kol için satıcı iddiası sayın—ABB’nin ölçmediği brownfield istasyonda yüzde 20 takt kesintisi olarak değil.