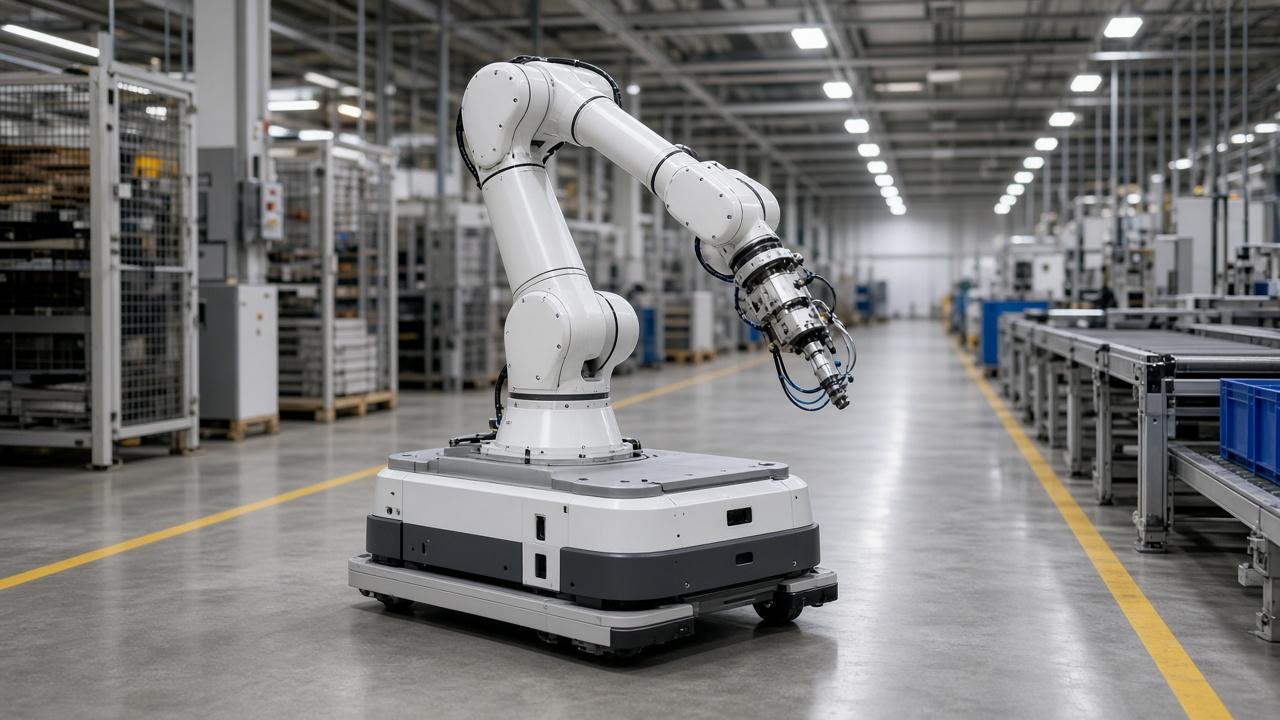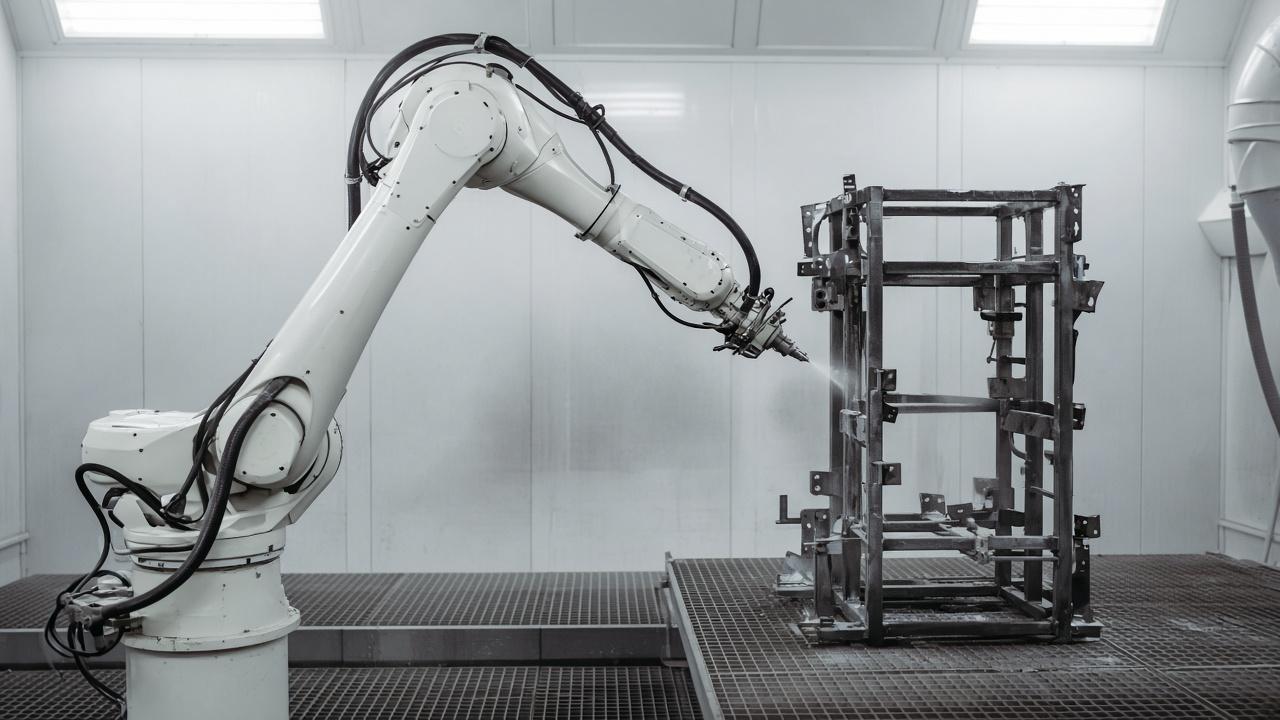
ABB Robotics는 10월 12–16일 상하이 China International Industry Fair에서 IRB 1700과 IRB 1700ID를 소개했다. 콤팩트 다관절 쌍은 OmniCore 컨트롤러에서 페이로드 6–12 kg, 다섯 변형으로 동작한다. ABB가 공개한 주장에는 시장 유사 로봇 대비 최대 20% 짧은 사이클 타임, 0.03 mm까지의 경로 반복도, 초당 최대 700도 관절 속도, 동일 페이로드·OmniCore 기준 전작 IRB 1600 대비 최대 15% 낮은 전력, 오일 교환 간격 최대 20,000시간이 있다. ID 변형은 케이블·호스를 암 내부로 배선한다.
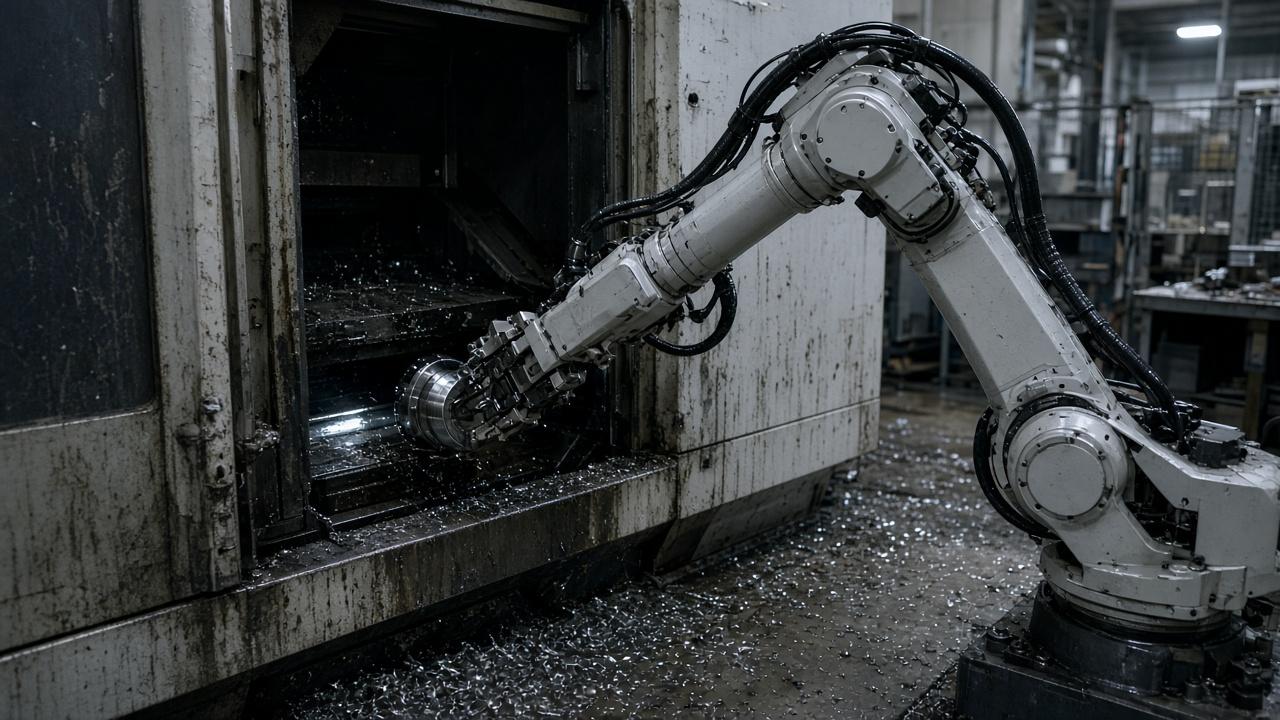
이름 붙은 용도는 자재 핸들링, 아크 용접, 디버링, 샌딩, 머신 텐딩, AI 서버 랙 조립 같은 전자 작업이다. 풋프린트는 전작의 대략 절반으로 적혀 있다—더 작은 베이와 깔끔한 드레스 팩이 필요한 인테그레이터용 패키징에 유용하다. 그 카탈로그 이야기만으로 기존 IRB 1600 셀이 하룻밤에 전부 업그레이드되지는 않는다.
공급사 사이클 비율은 비교 가능한 모션 과제를 가정한다. 실제 라인에서는 그리퍼 질량, 용접 스케줄, 샌딩 힘, 컨베이어 추적, 인터록이 대개 스톱워치를 지배한다. 0.03 mm 경로 반복도는 로봇 사양이고, 공정 능력은 여전히 툴링 강성과 열 드리프트에 달렸다. 전력·서비스 간격 주장은 공장 에너지 감사가 아니라 ABB가 밝힌 기준선 대비다. 출시 숫자를 통상 산업용 암에 대한 공급사 주장으로 보라—ABB가 계측하지 않은 브라운필드 스테이션의 20% 택트 삭감으로 쓰지 말라.