
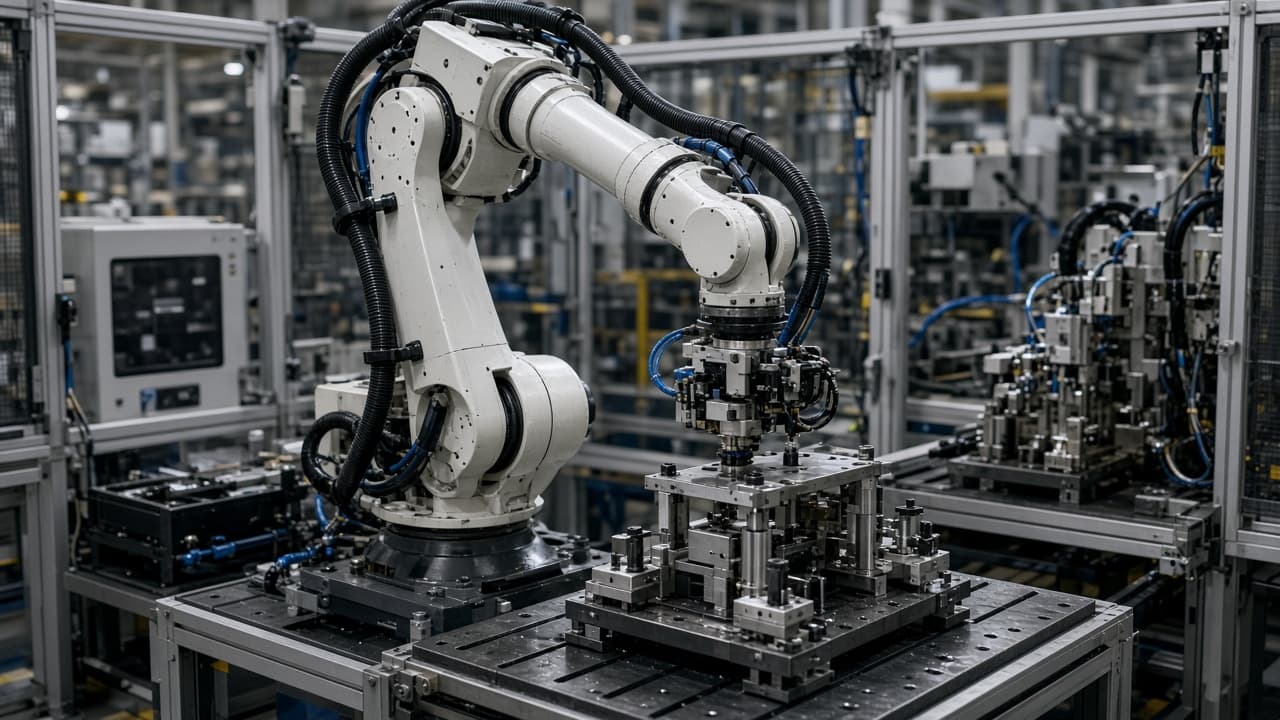
Altı eksenli kollar, bilek eksenleri singularity’de hizalanınca bir serbestlik derecesi kaybeder. Kontrolörler hâlâ Kartezyen yolu izlemeye çalışır; eklem hızları yükselir, hareket titrek görünür ve hücre hız veya torkta arızalanır. Operatörler “robot çıldırdı” der. Teach pendant uyarıyı genellikle önce görür.
Offline programlama ve yol incelemesi, özellikle erişim limitleri yakınında ve bilek çevirmeye zorlayan lineer hareketlerde, çalışma bölgesinde bilek konfigürasyonlarını singular hizalamalardan uzak tutmalıdır. Bir yol yalnızca “doğru görünene kadar joint jog” ile çalışıyorsa singularity payı umuttur. Konfigürasyon kısıtları ekleyin, lineer segmenti bölün veya TCP yaklaşım açısını kaydırın.
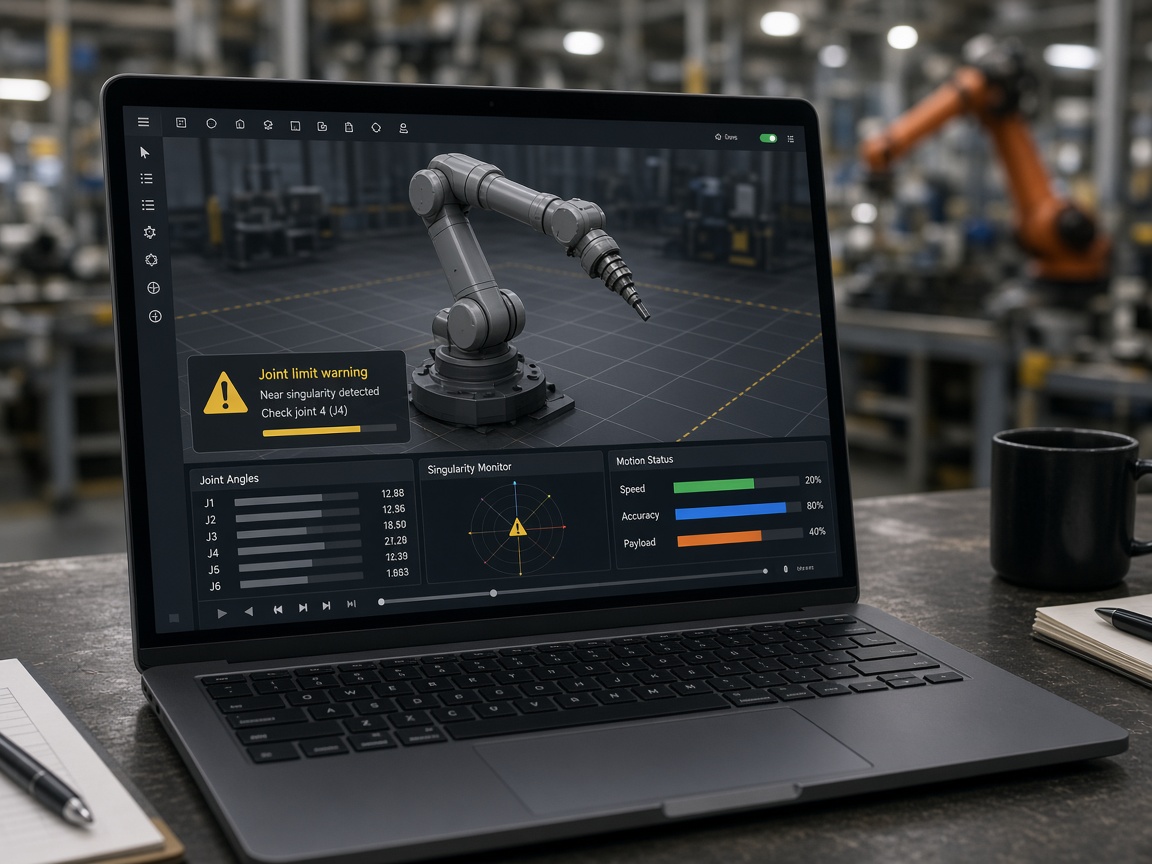
TCP boyunu değiştiren bir takım değişiminden sonra aynı yolları yeniden kontrol edin. Eskiden güvenli bir poz, daha uzun takımla singular olabilir. Singularity arızalarını rastgele servo arızası değil, yol geometrisi sayın.