
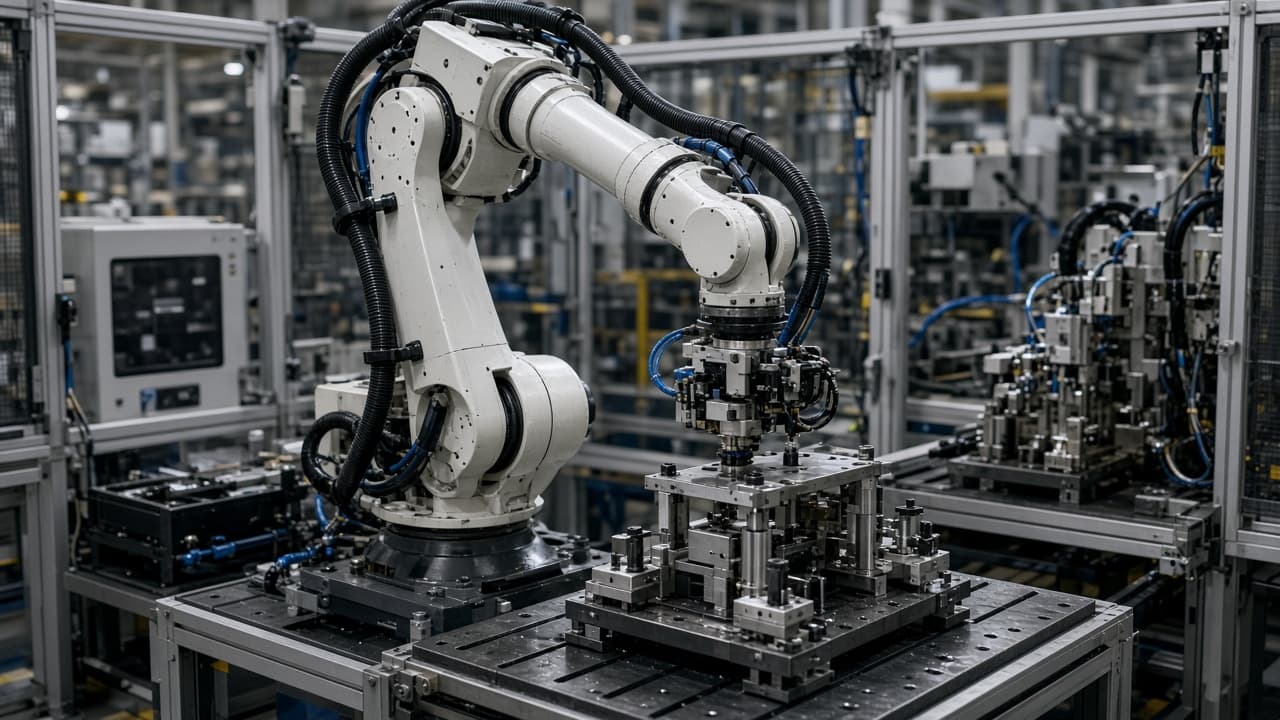
6축 암은 손목 축이 특이점으로 정렬되면 자유도 하나를 잃는다. 컨트롤러는 여전히 직교 경로를 따르려 하고, 관절 속도가 오르며 동작이 떨려 보이고 셀이 속도·토크로 고장 난다. 운영자는 “로봇이 미쳤다”고 한다. 티치 펜던트가 대개 경고를 먼저 본다.
오프라인 프로그래밍과 경로 검토는 작업 구간—특히 리치 한계 근처와 손목 플립을 강제하는 직선 이동—에서 손목 구성을 특이 정렬에서 멀리 두어야 한다. “맞아 보일 때까지 조인트 조그”로만 되는 경로는 특이점 여유가 희망이다. 구성 제약을 넣고, 직선 구간을 나누거나 TCP 접근 각을 옮겨라.
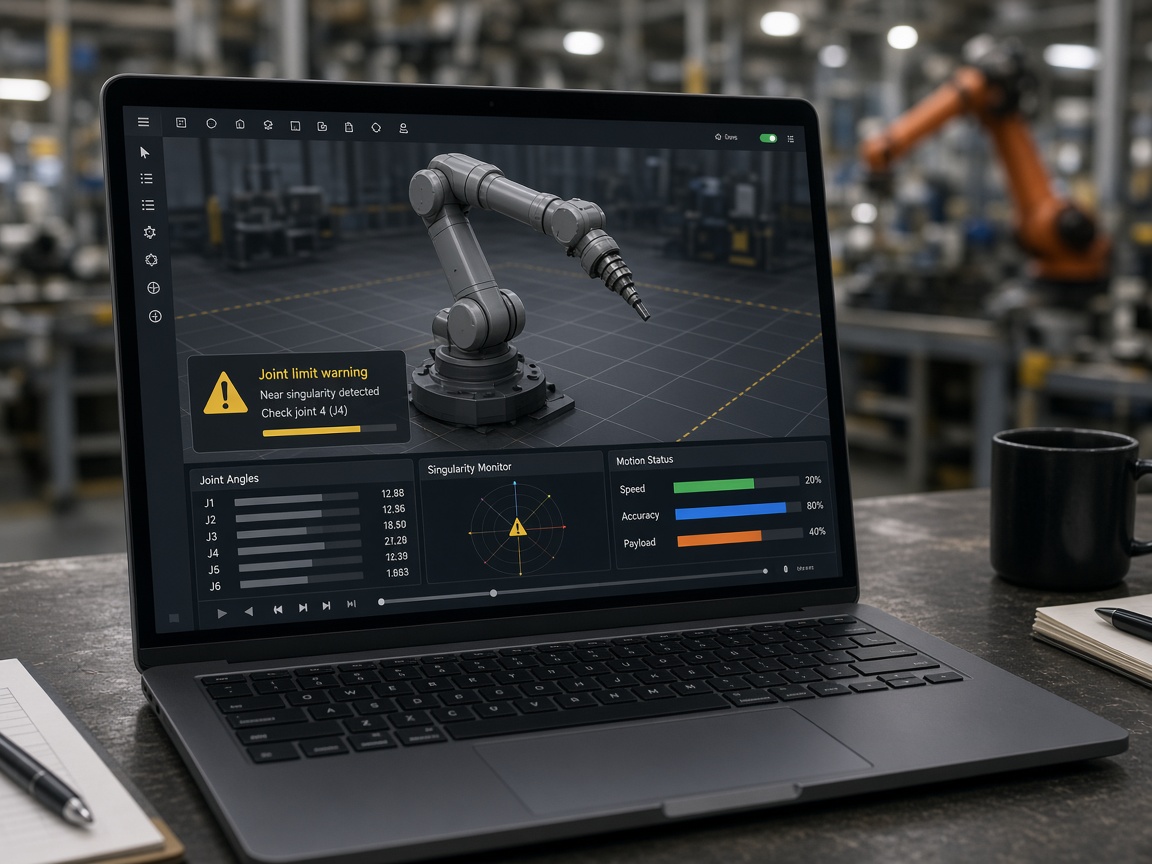
TCP 길이를 바꾸는 툴 변경 후 같은 경로를 다시 확인하라. 예전 안전 포즈가 긴 툴에서 특이점이 될 수 있다. 특이점 고장을 무작위 서보 고장이 아니라 경로 기하로 취급하라.