
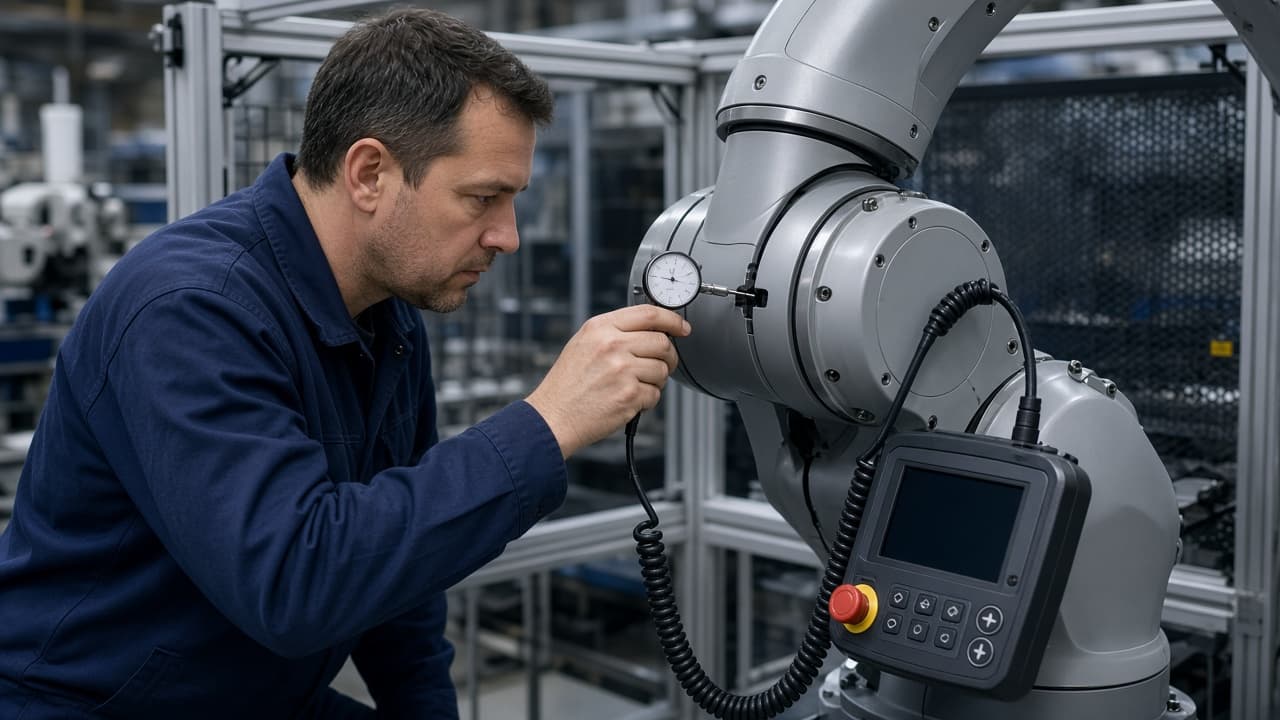
Servo değiştirilir. Fren yeniden oturtulur. Robot açılır ve eski programı koşar. Pick’ler reach ile büyüyen milimetrelerle kaçar. Kaynak dikişleri yürür. Kimse noktaları değiştirmedi—joint’in mekanik referansı ile eskiden “sıfır” anlamına gelen enkoder sayımı arasındaki ilişkiyi değiştirdiler. Etkilenen her eksen OEM prosedürüne göre (dial gauge, elektronik mastering aracı veya eşdeğeri) yeniden master edilene kadar Kartezyen jogging ve kayıtlı pozlar, taught-point numarası giymiş tahminlerdir.
TCP doğrulama formları tool frame kontrollerine sahiptir. Laser-tracker brief’leri hücre kayması ve mutlak doğruluk kampanyalarına sahiptir. Hand-eye notları kamera-flanş dönüşümlerine sahiptir. Bu sayfa servisten sonra joint mastering’dir—diğer her kalibrasyonun hâlâ doğru sandığı sıfır.
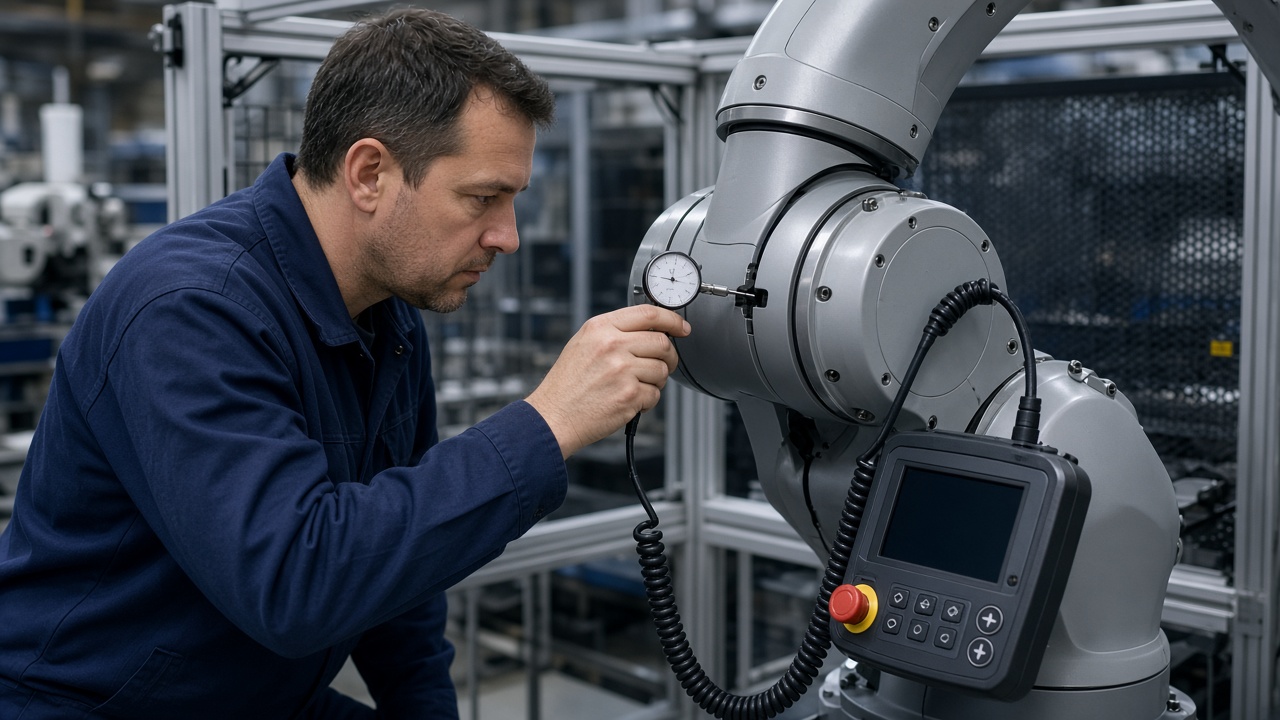
Mastering mekanik sıfırı bulur—tipik olarak bir referans çentiğinin dibi—ve eşleşen enkoder referansını yazar. Güvenilir Kartezyen hareketten önce gerekir. Laser tracker’lı tam mutlak doğruluk kalibrasyonu ile aynı değildir; programların ve TCP’lerin yeniden güvenebilmesi için üreticinin joint sıfırını geri yükler. Enkoder batarya kaybı, motor değişimi, resolver işi veya OEM’in yeniden mastering istediği herhangi bir prosedürden sonra, mastering eksen kimliği ve yazılım revizyonuna karşı kaydedilene kadar üretim yollarını inhibit sayın.
Teknik önemlidir. Çentiğe öngörülen yönde düşük jog override ile yaklaşın. Uzun seyirlerde mastering pin’ini uzatılmış bırakmayın. Diğer eksenler master edilirken bilek eksenleri çoğu zaman sıfırlarına yakın kalmalıdır—kabile kas hafızasını değil kontrolör kılavuzunu izleyin. Mastering verisini robot imajlarını escrow’ladığınız gibi tesis escrow kurallarına kaydedin.
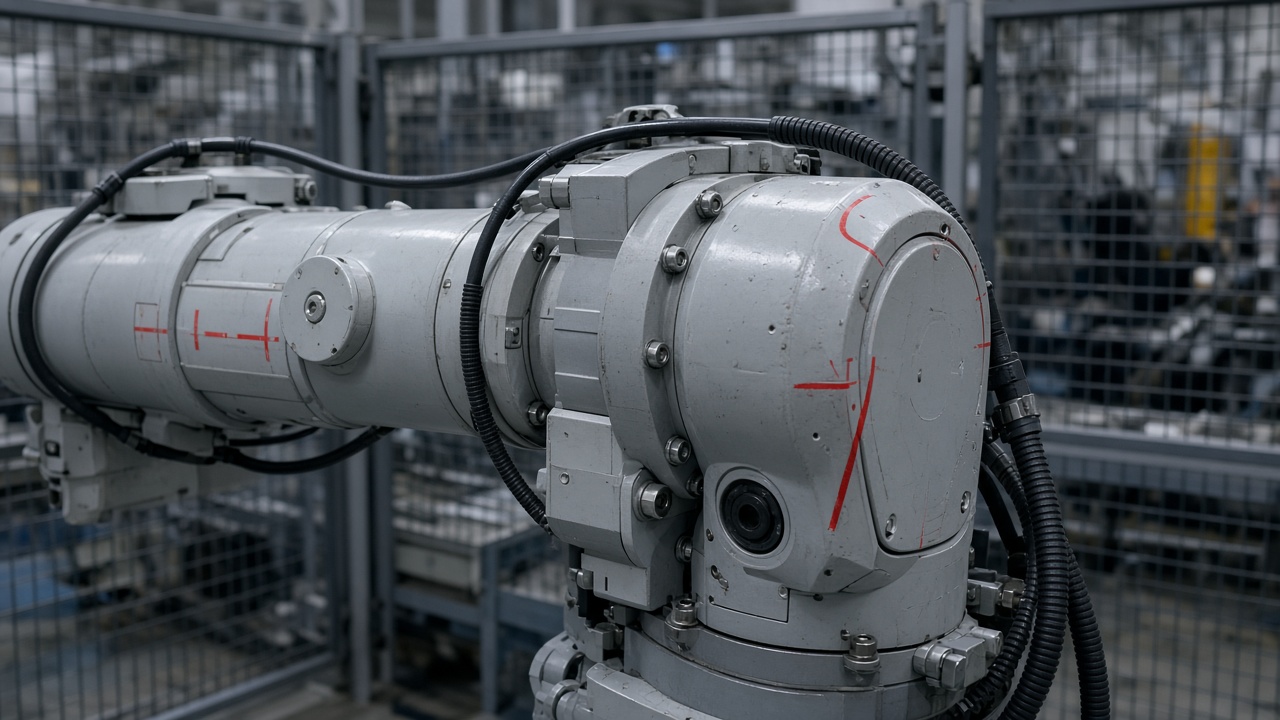
Yeniden devreye alma kontrol listesi “program geri yüklendi” deyip hiç “eksenler yeniden master edildi” demiyorsa, liste ile kinematik anlaşmaz. Sonraki “gizemli TCP kayması” iş emrinden önce listeyi düzeltin.