
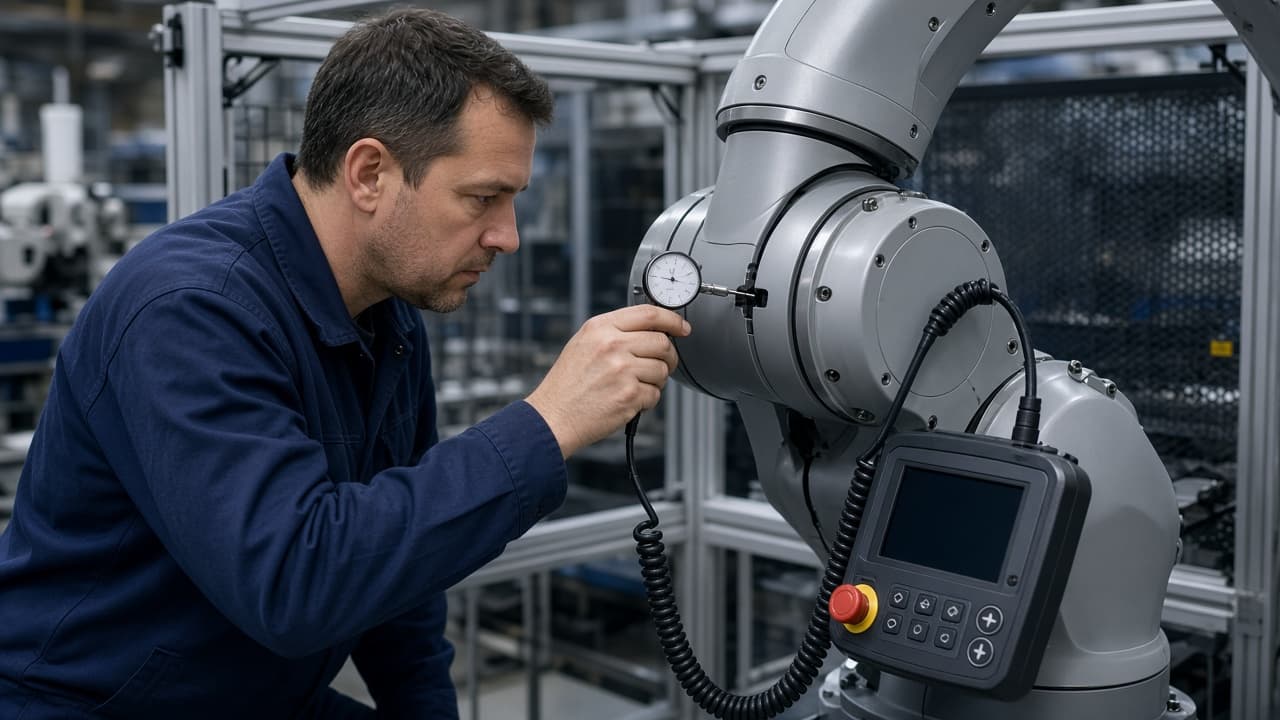
서보를 교체한다. 브레이크를 다시 앉힌다. 로봇이 켜지고 옛 프로그램을 돌린다. 픽이 reach와 함께 커지는 밀리미터로 빗나간다. 용접 비드가 걷는다. 아무도 포인트를 안 바꿨다—조인트의 기계 기준과 예전엔 “제로”였던 엔코더 카운트 사이 관계를 바꿨다. 영향 축을 OEM 절차(다이얼 게이지, 전자 마스터링 공구 등)로 다시 마스터할 때까지 직교 조그와 저장된 포즈는 티칭 번호를 쓴 추측이다.
TCP 검증 시트는 툴 프레임 점검을 소유한다. 레이저 트래커 브리프는 셀 드리프트·절대 정확도 캠페인을 소유한다. 핸드아이 노트는 카메라–플랜지 변환을 소유한다. 이 페이지는 정비 후 조인트 마스터링—다른 모든 캘리브레이션이 여전히 참이라고 가정하는 제로다.
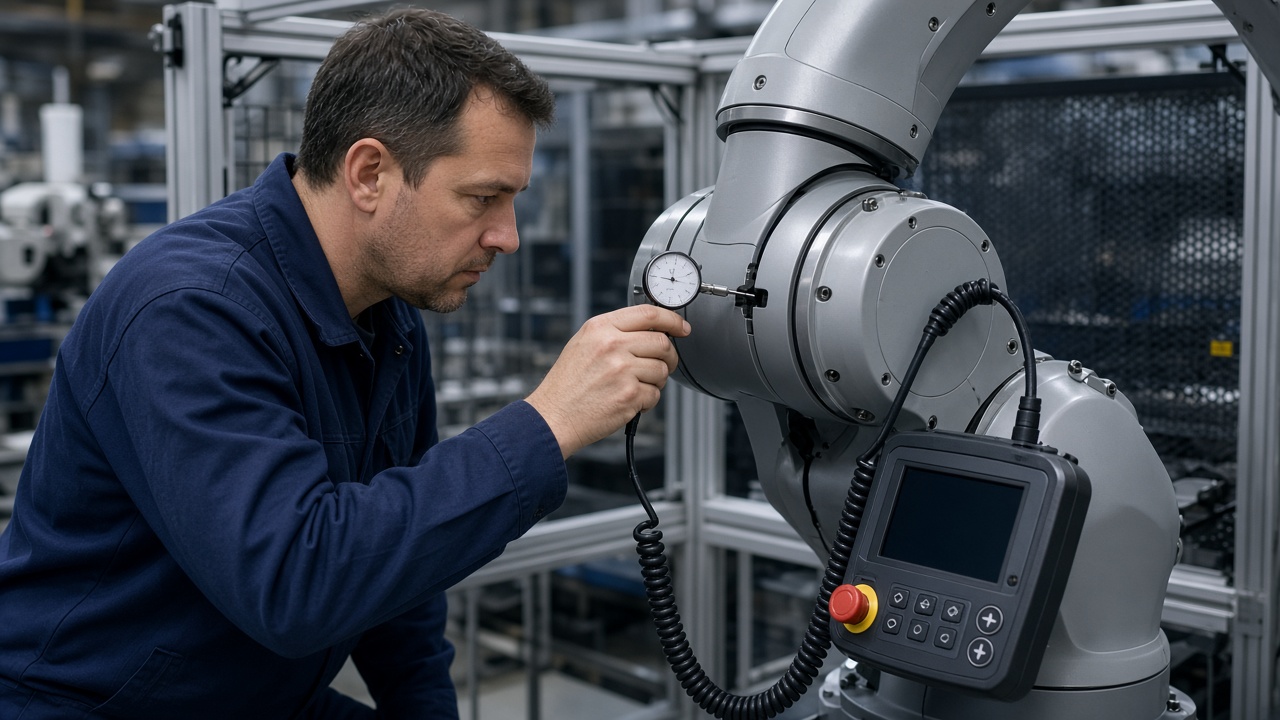
마스터링은 기계적 제로—보통 기준 노치의 바닥—를 찾아 맞는 엔코더 기준을 쓴다. 신뢰할 직교 운동 전에 필요하다. 레이저 트래커 절대 정확도 캘리브레이션과 같지 않다. 프로그램과 TCP를 다시 믿을 수 있도록 제조사 조인트 제로를 복원한다. 엔코더 배터리 소실, 모터 교환, 리졸버 작업, OEM이 재마스터링을 요구하는 어떤 절차 뒤에는 축 ID·소프트웨어 개정에 대해 마스터링이 기록될 때까지 생산 경로를 금지로 다뤄라.
기법이 중요하다. 지정 방향으로 낮은 조그 오버라이드로 노치에 접근하라. 긴 이동 중 마스터링 핀을 내민 채로 두지 마라. 다른 축을 마스터하는 동안 손목 축은 종종 제로 근처에 있어야 한다—부족 근육 기억이 아니라 컨트롤러 매뉴얼을 따라라. 로봇 이미지를 에스크로하듯 마스터링 데이터를 공장 에스크로 규칙에 저장하라.
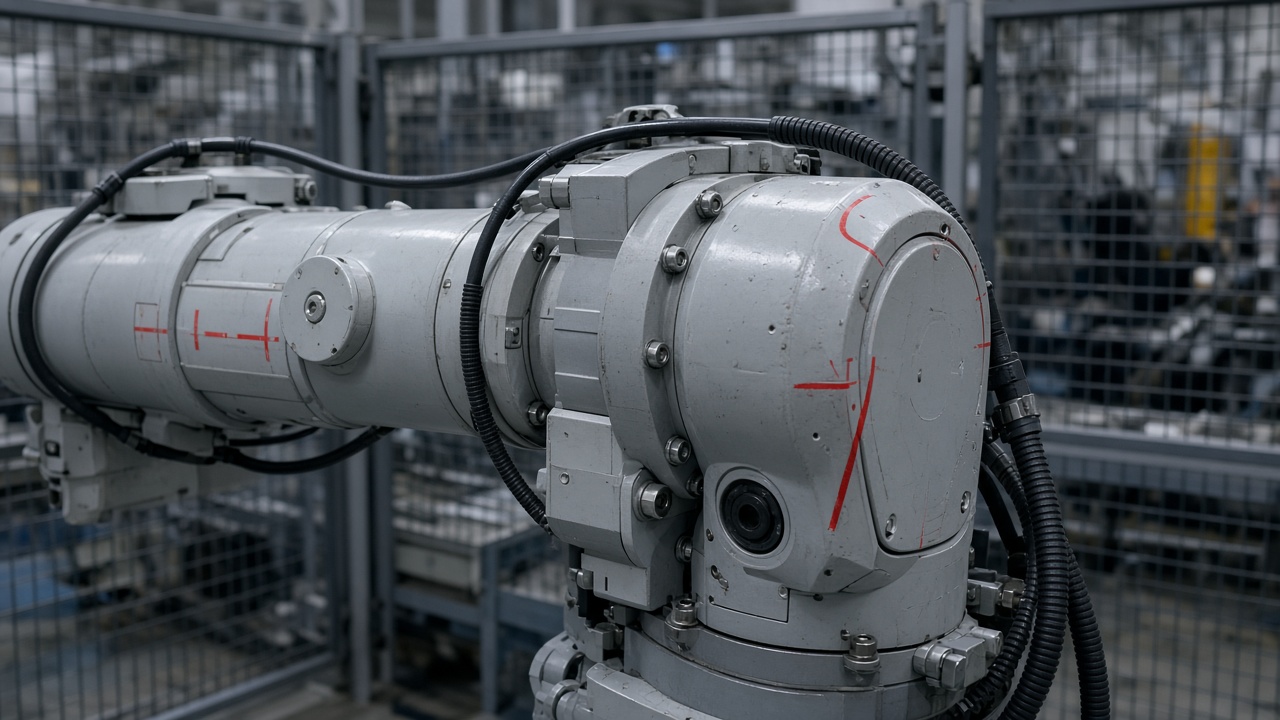
재시운전 체크리스트가 “프로그램 복원”만 말하고 “축 재마스터링”을 말하지 않으면 체크리스트와 기구학이 어긋난 것이다. 다음 “이상한 TCP 드리프트” WO 전에 체크리스트를 고쳐라.