
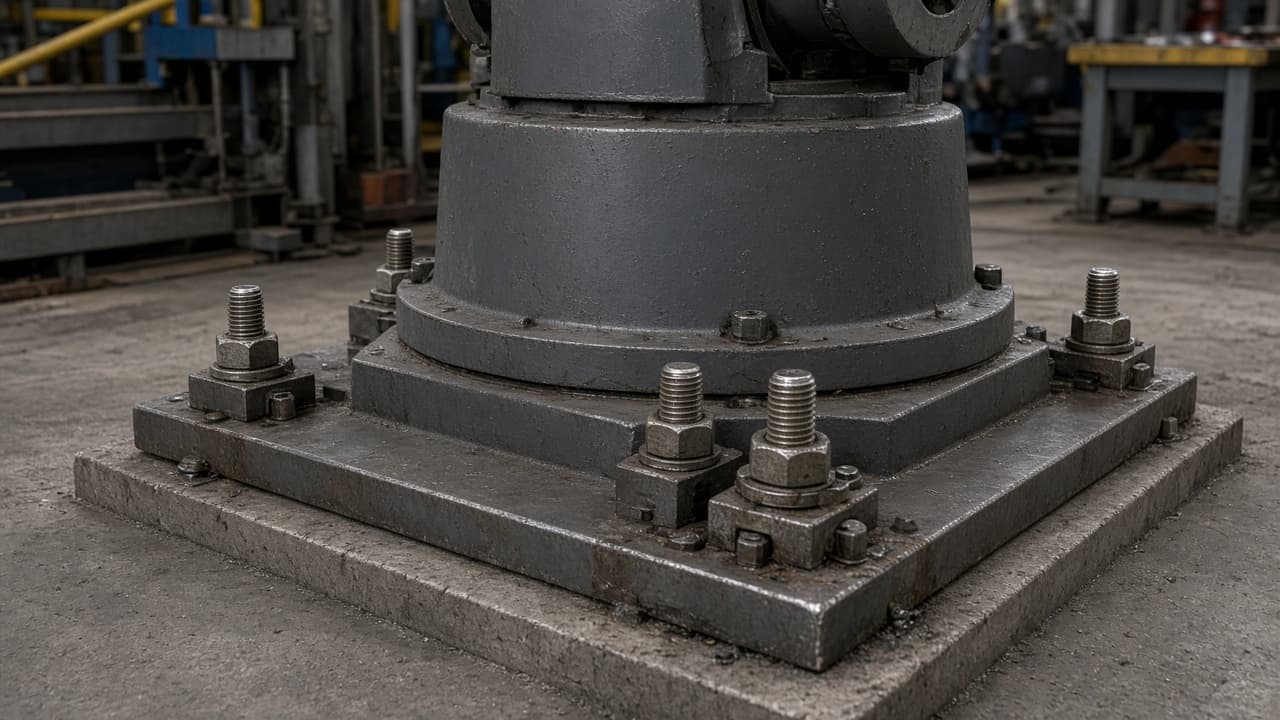
주말이나 바닥 보수 뒤 반복도가 드리프트하면 팀은 포인트를 손질하고 조인트를 재마스터한다. 때로는 팔이 괜찮다. 페데스탈이 움직였다. 앵커 볼트가 토크를 잃고, 그라우트가 갈라지거나, 베이스 플레이트가 처음부터 평평하지 않아—모든 “교정된” TCP가 하중 아래 휘는 프레임에서 측정된다.
샤프트 소프트풋 정렬은 모터 발 이야기다. 7축 랙 마모는 주행 구동 마모다. 레이저 트래커 셀 드리프트는 계측 프레임을 소유한다. 이 노트는 로봇 페데스탈/베이스 앵커 토크와 기초 정직성이다.
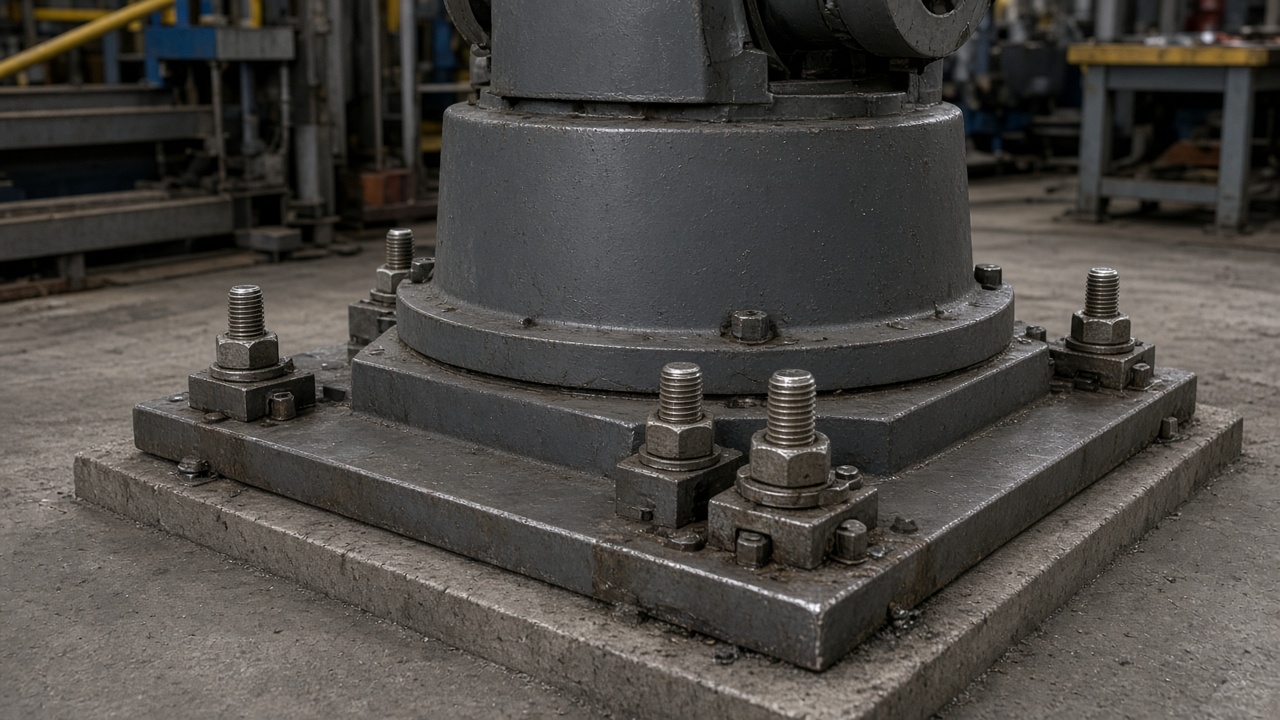
로봇 기구학 모델은 강체 베이스를 가정한다. 가속 아래 흔들림은 페이로드·방향에 따라 바뀌는 포즈 오차로 나타나—엔지니어를 손목 교정으로 쫓는 바로 그 패턴이다. 바닥 에폭시 보수, 셀 펜스에 대한 지게차 충격, 플레이트 아래 남은 “임시” 심이 흔한 전조다. 너트와 더 이상 맞지 않는 토크 마크는 고백이다.
또 다른 티치 세션 전 짧은 베이스 점검
앵커 볼트를 점검하고 OEM 또는 토목 도면 토크로 조여라. 갈라진 그라우트, 오일로 부드러워진 에폭시, 플레이트 아래 틈을 보라. 베이스가 잔해 위에 걸쳐 있지 않은지 확인하라. 셀 안 바닥 작업 뒤에는 토크를 재증명하고 생산 경로를 믿기 전에 반복도 쿠폰을 돌려라.
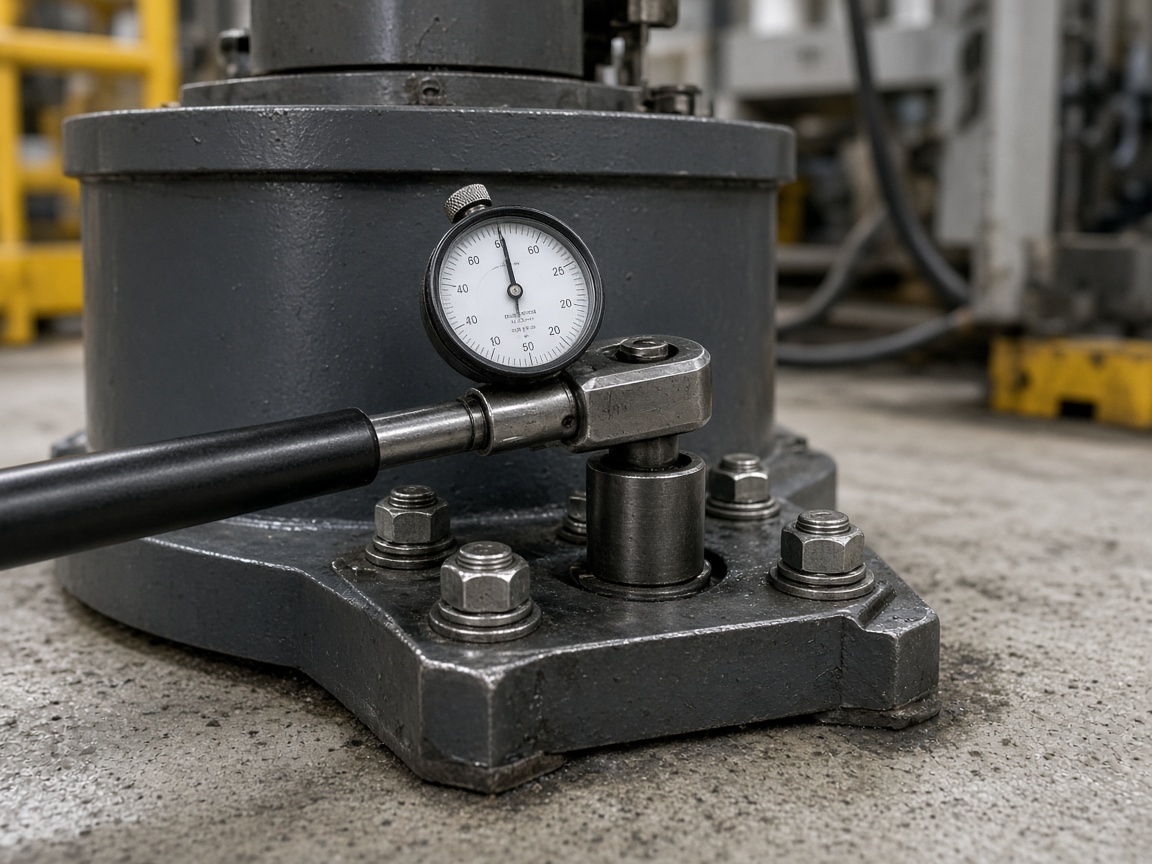
페데스탈이 끄덕일 수 있는데 펜던트 손질에 시간을 태우지 마라. 먼저 베이스를 조이고 수평을 잡아라. TCP는 볼트로 묶인 것만큼만 정직할 수 있다.