
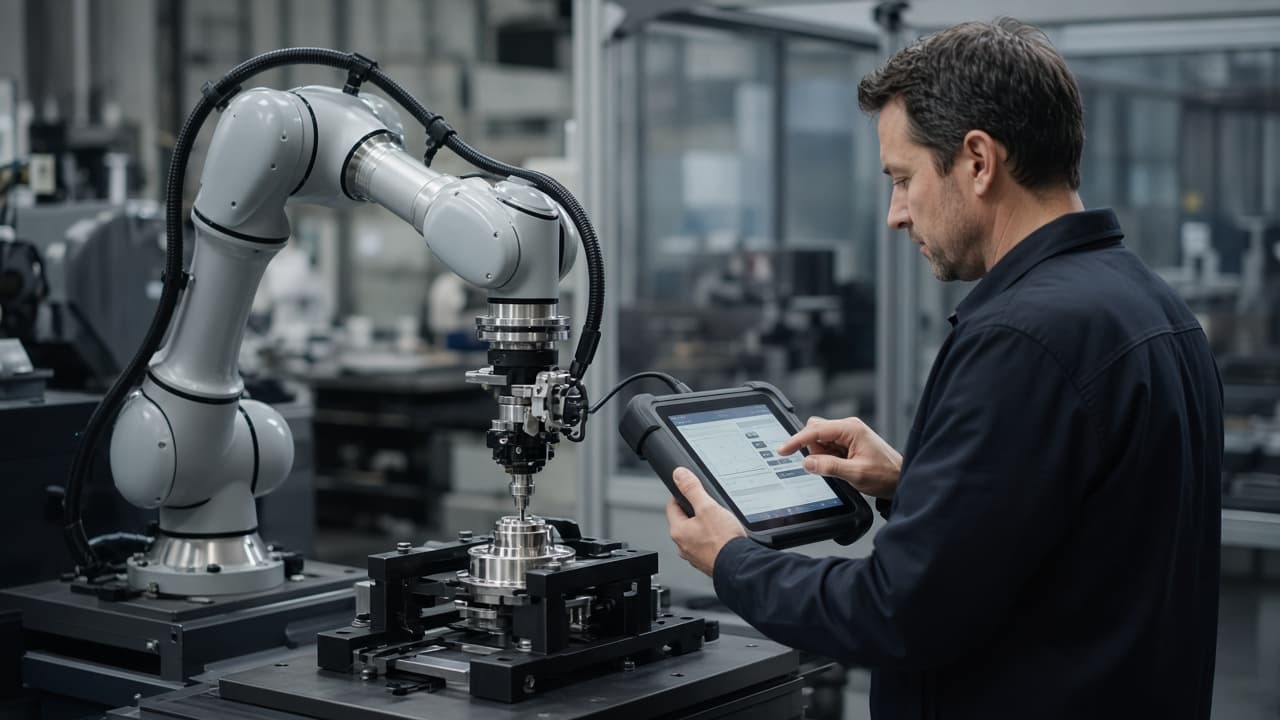
Pozisyon yolları peg’i deliğin üstüne getirir. Temas işi bitirir. Impedance veya admittance kontrolü ölçülen kuvvet ve torku poz düzeltmelerine eşler ki robot sıkışmak yerine uyum sağlasın. Entegratörün demo kazançlarını daha sert bir fikstüre, daha sıkı bir H7/g6 sınıfı oturmaya veya daha ağır bir EOAT’a kopyalayın; hücre ya titreşir, aramada takılır ya da QMS’in sahip sandığı kuvvet limitini aşar.
Force-torque precision brief’leri sensörü kalite kanıtı hikâyesine sahiptir. Çarpışma duyarlılığı notları payload ile trip eşiklerine sahiptir. Mastering brief’leri servisten sonra joint sıfırlarına sahiptir. Bu not peg-in-hole için faz spesifik impedance’dir—arama, pah girişi, insert—önce sensör hijyeniyle.
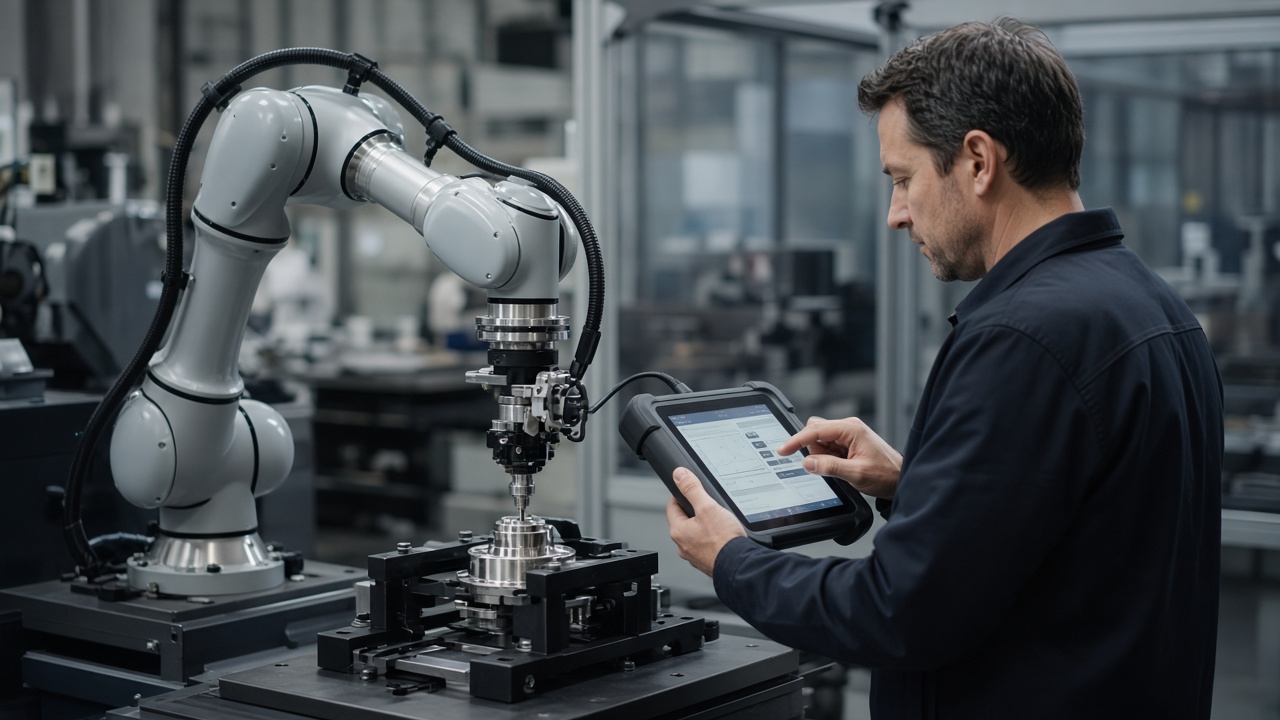
Bilek dönerken “dış kuvvet”in tutucu ağırlık vektörü değil temas olması için sensör bias’ını ve tool yerçekimini kalibre edin. Reçeteyi bölün: yüksek eksenel kuvvet olmadan pahı arayan yumuşak bir arama fazı (spiral veya küçük yörüngesel hareket yaygındır); hizalama kanıtlanınca daha sert bir insert fazı; hold’a döken—sessiz derinleşmeye değil—Fx/Fy/Fz ve momentlerde net abort eşikleri. Servo press’in force–displacement kaydettiği gibi seri başına force–pose eğrilerini kaydedin. EOAT değişiminden sonra hurda kümelenince parça baskısını suçlamadan önce yerçekimi kompanzasyonunu ve TCP’yi yeniden doğrulayın.
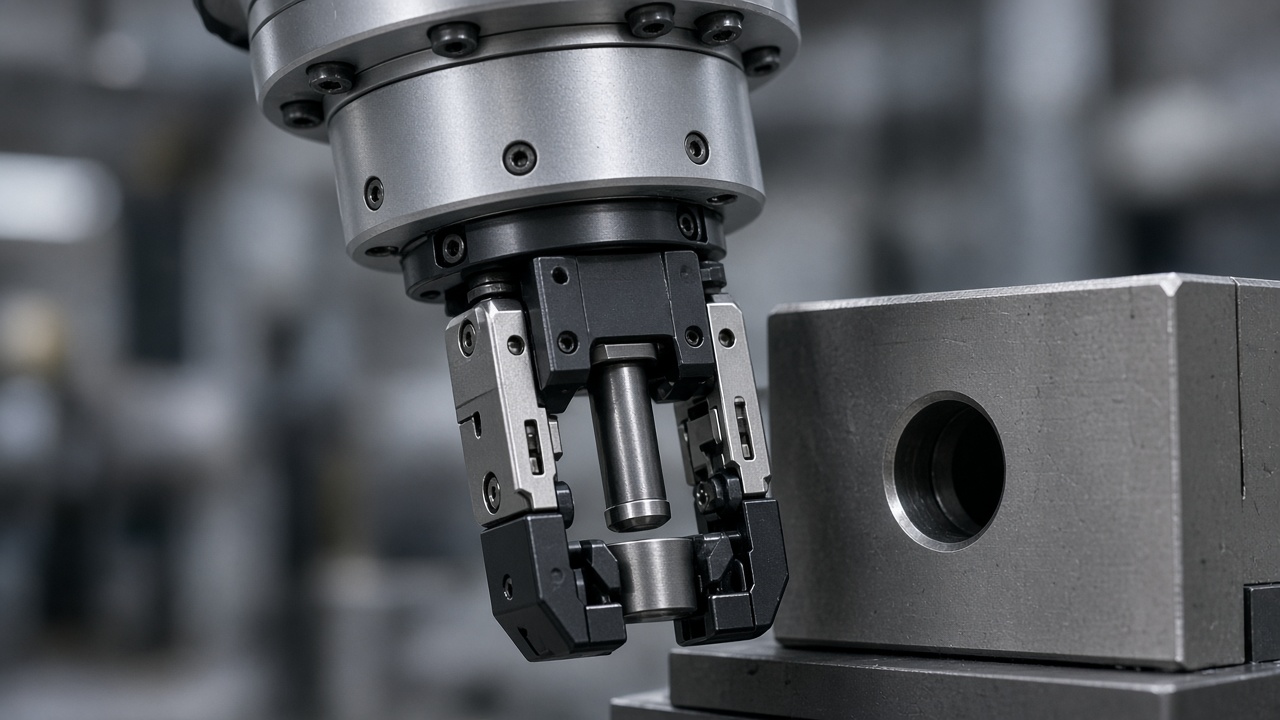
Yeşil “force control enabled” biti bir proses değildir. Faz başına adlı kazançlar, tutulan bir tolerans kuponu ve bir reject eğrisi kütüphanesi süreçtir. Onlarsız pendant hâlâ umut öğretir—yalnızca artık Newton’lar eklenmiş olarak.