
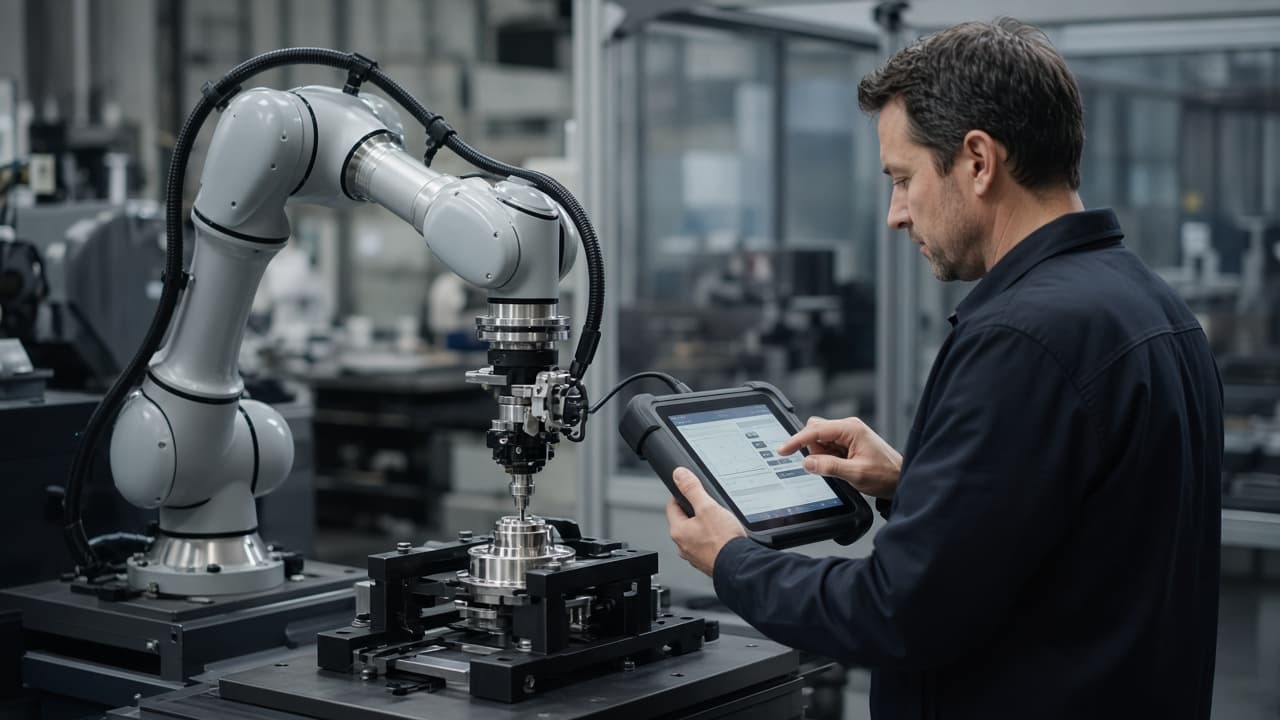
위치 경로는 페그를 구멍 위에 둔다. 접촉이 일을 끝낸다. 임피던스·어드미턴스 제어는 측정한 힘·토크를 포즈 보정으로 매핑해 로봇이 쐐기처럼 박히지 않고 순응하게 한다. 인테그레이터 데모 게인을 더 단단한 치구, 더 빡빡한 H7/g6급 끼워맞춤, 더 무거운 EOAT에 복사하면 셀은 채터하거나, 탐색에서 멈추거나, QMS가 소유한다고 생각한 힘 한도를 밀어붙인다.
포스토크 정밀 브리프는 센서를 품질 증거로 쓰는 이야기를 소유한다. 충돌 감도 노트는 페이로드 대 트립 임계값을 소유한다. 마스터링 브리프는 정비 후 조인트 제로를 소유한다. 이 노트는 peg-in-hole의 단계별 임피던스—탐색, 챔퍼 진입, 삽입—센서 위생이 먼저다.
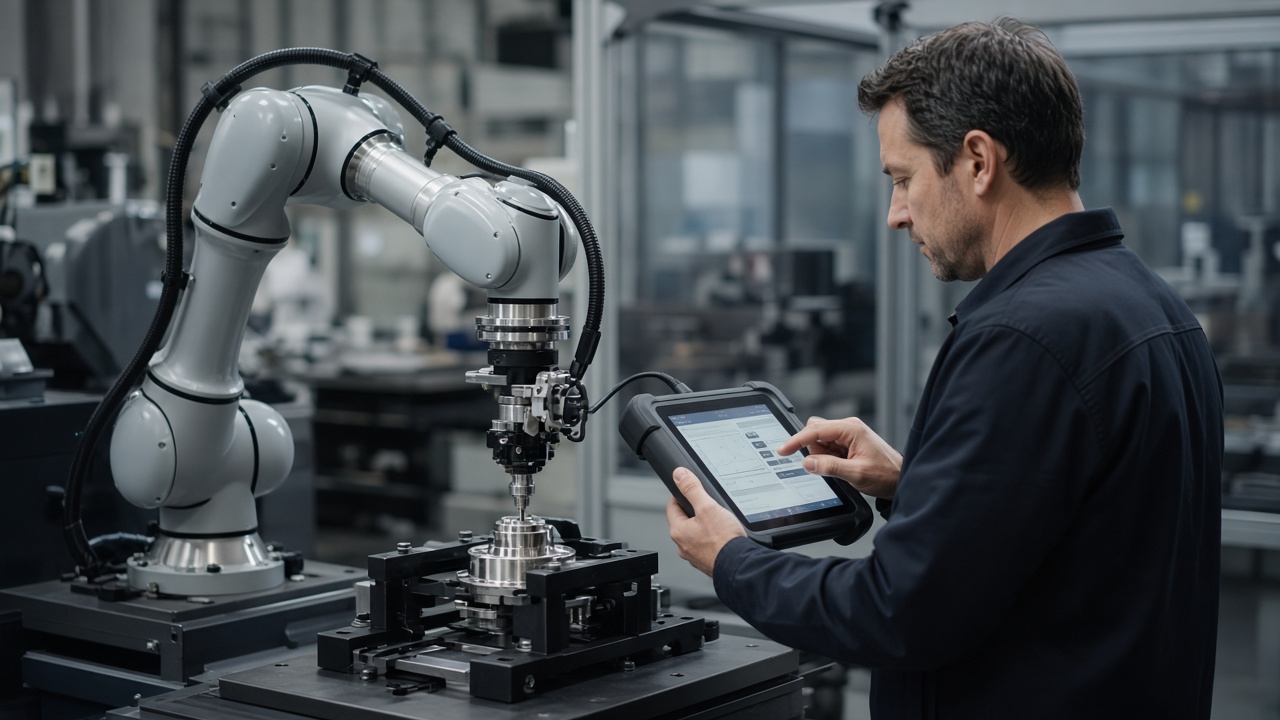
손목이 돌 때 “외력”이 그리퍼 무게 벡터가 아니라 접촉이 되도록 센서 바이어스와 툴 중력을 보정하라. 레시피를 나눠라. 높은 축방향 힘 없이 챔퍼를 찾는 부드러운 탐색 단계(스파이럴·작은 궤도 운동이 흔하다); 정렬이 증명되면 더 단단한 삽입 단계; hold로 보내는—조용한 추가 삽입이 아닌—Fx/Fy/Fz·모멘트 명확한 abort 임계값. 서보 프레스가 force–displacement를 남기듯 시리얼별 force–pose 곡선을 남겨라. EOAT 교체 후 스크랩이 몰리면 도면을 탓하기 전에 중력 보정과 TCP를 재검증하라.
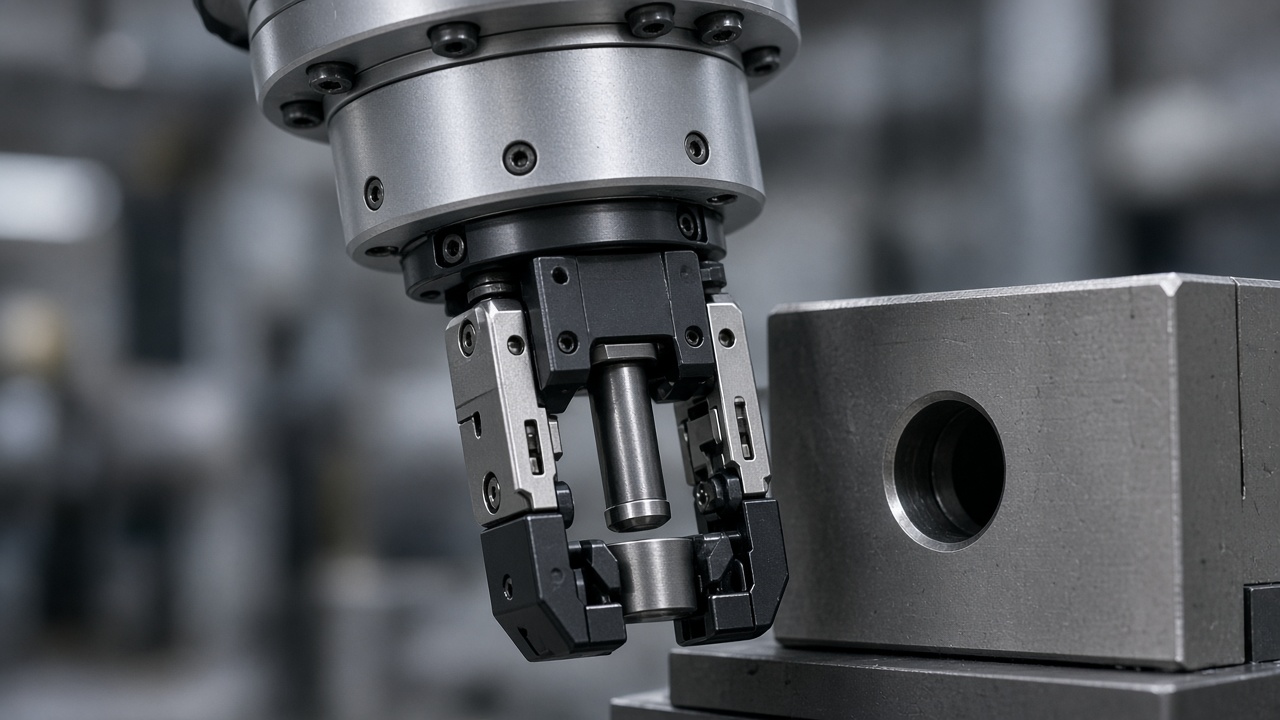
녹색 “force control enabled” 비트는 공정이 아니다. 단계별 이름 있는 게인, 홀드아웃 공차 쿠폰, 리젝트 곡선 라이브러리가 공정이다. 없으면 펜던트는 여전히 희망을 가르치되—이제 뉴턴이 붙었을 뿐이다.