
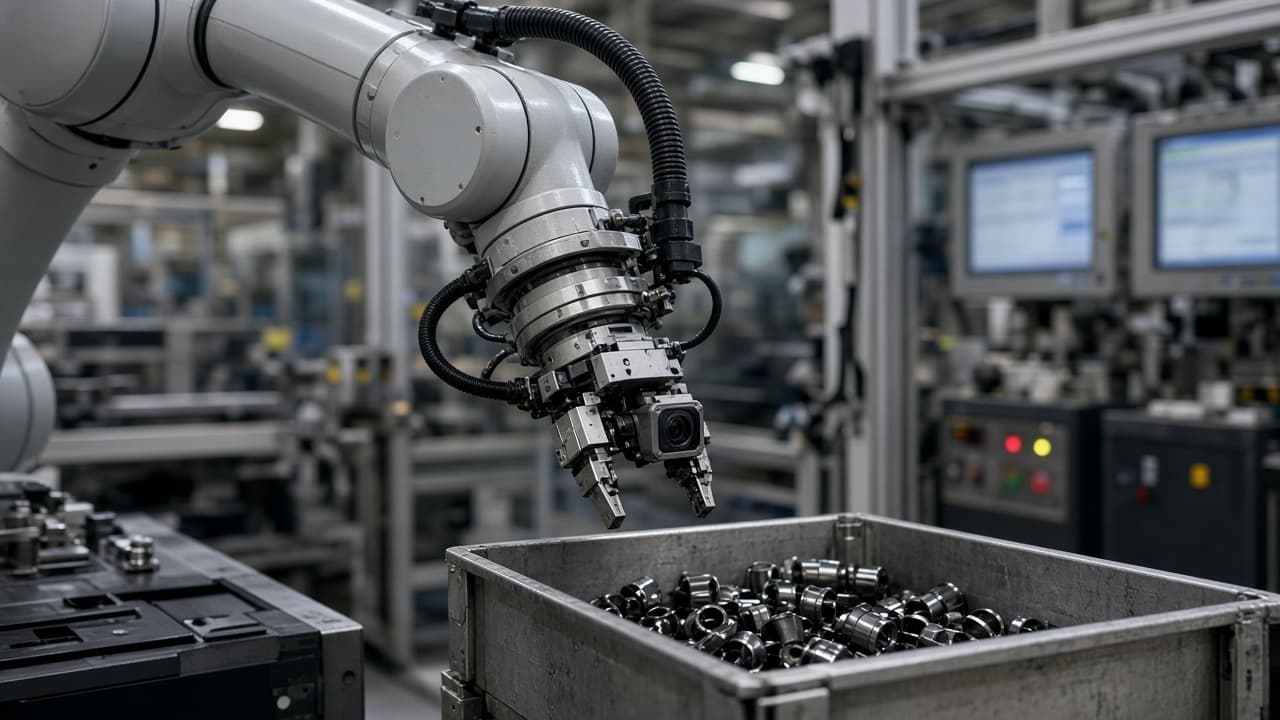
Hücre notu — güdümlü picking
Robot yine vision sisteminin istediği pose’a gider. Parça 8 mm kayık. Gripper uçları bin duvarını sıyırır. Biri bu ay üçüncü kez HMI’da pick offset’i yeniden ayarlar ve buna “kamera gürültüsü” der.
Çoğu zaman gürültü değildir. Metal ile artık uyuşmayan bir ekstrinsik kalibrasyondur—kamera ile robot arasındaki rijit dönüşüm.
TCP formları ve payload atalet kayıtları tool center point ve kütleyi ele alır. Vakum EOAT aşınması cup contalarını ele alır. Bu yazı yaşayan bir proses parametresi olarak hand-eye (kamera–robot) kalibrasyonudur.
Kalibrasyonun gerçekte sakladığı
Kamera flanşta (eye-in-hand) veya işin üzerinde sabit (eye-to-hand) olsun, sistem görüntü koordinatları ile robot base (veya tool) frame arasında tekrarlanabilir bir ilişki ister. Bu ilişki, bir hedefle—damalı tahta, nokta deseni veya kalibre artefakt—bir dizi pose boyunca ölçülür. Sonuç bir dönüşümdür, bir his değil.
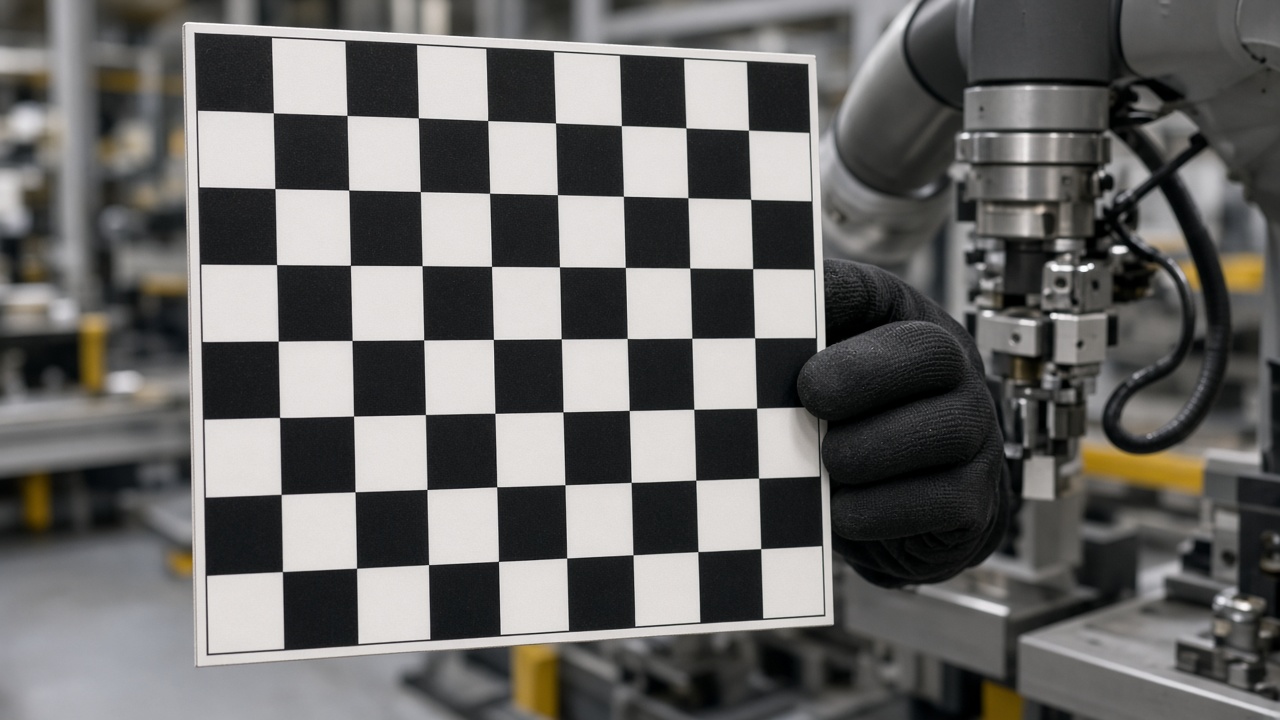
Ne bozar
Yeni TCP ve yeni hand-eye koşusu olmadan EOAT boy değişimi. Çarpışma sonrası kamera yeniden montajı. Temizlik için gevşetilen fikstür plaka cıvataları. Uzun reach’te termal büyüme. “Geçici” optik değişiminden sonra farklı lens veya çalışma mesafesi. Bunların herhangi biri eski dönüşümü neredeyse doğru bırakabilir—sıyrılabilecek kadar yanlış, üstünkörü bakışta geçecek kadar doğru.
MoC’ye ait ritim
Takım değişimi, kamera servisi, fikstür hareketi veya crash recovery sonrası: komisyonlamada kullanılan aynı hedef rutinini—veya en azından bilinen-konum pick gauge’ini—doğrulayın. Kalibrasyon ID’sini vision reçete versiyonunun yanına kaydedin. Operatörler kalıcı pick offset düzenleyebiliyorsa, o offset’i normal bir kadran değil, kalibrasyon veya TCP’nin bayat olduğunun kokusu sayın.
Vision robota parçanın kamera uzayında nerede olduğunu söyler. Hand-eye robota bunun joint uzayında ne anlama geldiğini söyler. İkisini de güncel tutun—ya da dünün metaline karşı savaşan offset öğretmeye devam edin.