
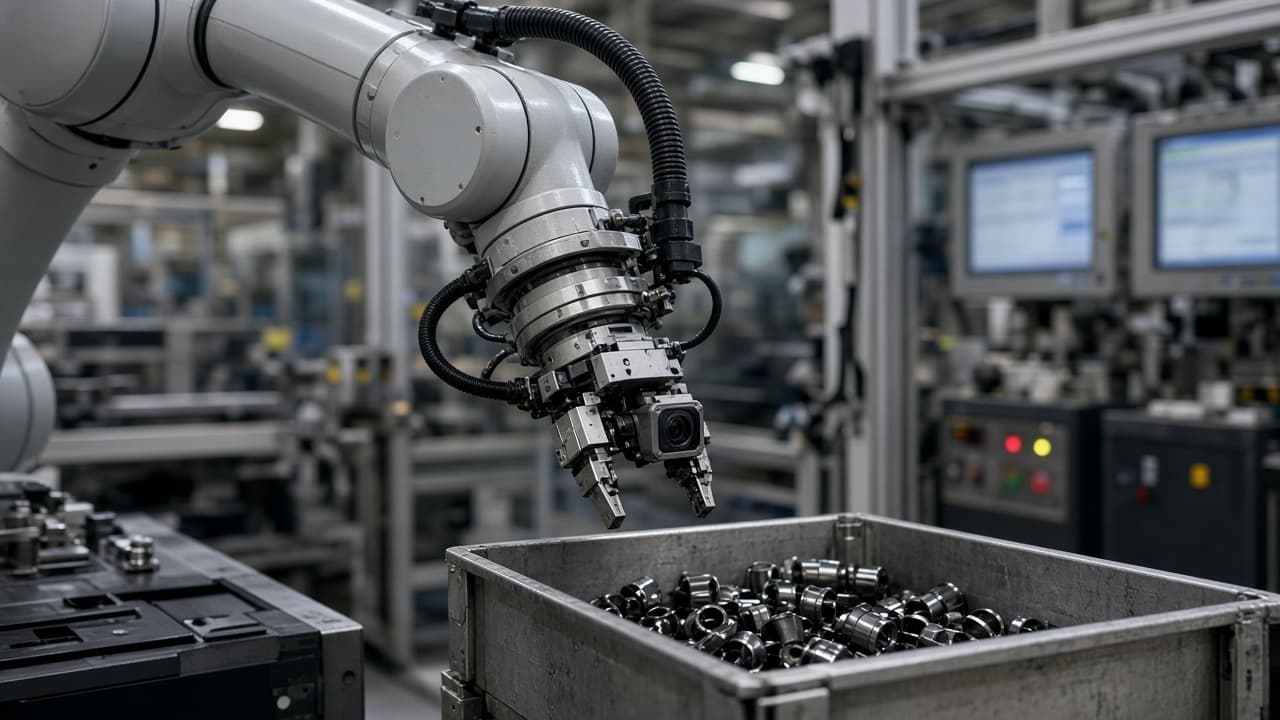
셀 노트 — 유도 피킹
로봇은 여전히 비전 시스템이 요청한 pose로 간다. 부품은 8 mm 어긋나 있다. 그리퍼 팁이 빈 벽을 스친다. 누군가 이번 달 세 번째로 HMI에서 pick offset을 다시 맞추고 “카메라 노이즈”라 부른다.
대개 노이즈가 아니다. 금속과 더 이상 맞지 않는 외인 캘리브레이션이다—카메라와 로봇 사이의 강체 변환.
TCP 시트와 payload 관성 로그는 tool center point와 질량을 다룬다. 진공 EOAT 마모는 컵 씰을 다룬다. 이 글은 살아있는 프로세스 파라미터로서의 hand-eye(카메라–로봇) 캘리브레이션이다.
캘리브레이션이 실제로 저장하는 것
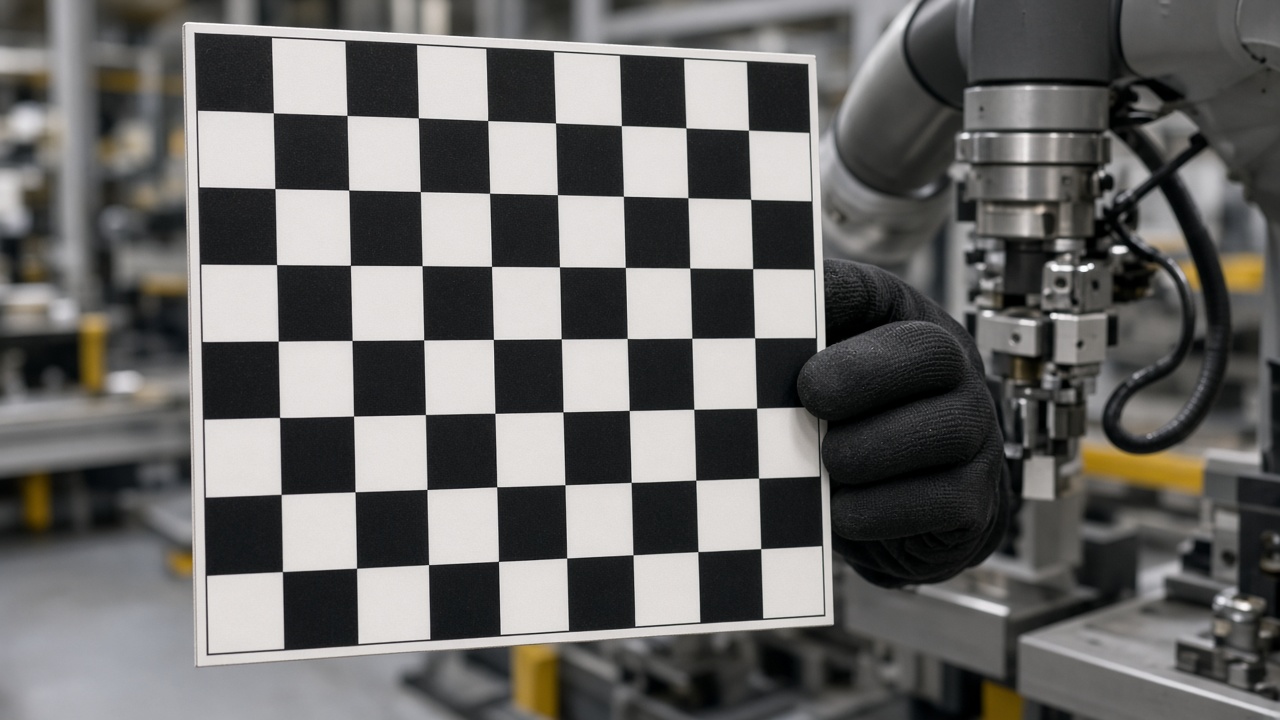
카메라가 플랜지에 있든(eye-in-hand) 작업 위 고정이든(eye-to-hand), 시스템은 이미지 좌표와 로봇 base(또는 tool) frame 사이의 반복 가능한 관계가 필요하다. 그 관계는 타깃—체커보드, 도트 패턴, 또는 교정 아티팩트—을 일련의 pose로 움직여 측정한다. 결과는 변환이지 느낌이 아니다.
무엇이 깨뜨리는가
새 TCP와 새 hand-eye 런 없는 EOAT 길이 변경. 충돌 후 카메라 재장착. 청소를 위해 풀린 치구 플레이트 볼트. 긴 reach의 열 팽창. “임시” 옵틱 교체 후 다른 렌즈나 작동 거리. 이 중 어느 것도 옛 변환을 거의 맞게—긁을 만큼 틀리고, 대충 보면 통과할 만큼 맞게—남겨둘 수 있다.
MoC에 속해야 하는 주기
툴 교체, 카메라 서비스, 치구 이동, crash recovery 후: 커미셔닝에 쓴 같은 타깃 루틴—또는 최소한 기지 위치 pick gauge—으로 검증하라. 캘리브레이션 ID를 비전 레시피 버전 옆에 기록하라. 오퍼레이터가 영구 pick offset을 편집할 수 있다면, 그 offset을 정상 다이얼이 아니라 캘리브레이션이나 TCP가 낡은 냄새로 취급하라.
비전은 로봇에게 부품이 카메라 공간에서 어디에 있는지 말한다. Hand-eye는 그것이 관절 공간에서 무엇을 뜻하는지 말한다. 둘 다 최신으로 유지하라—아니면 어제의 금속과 싸우는 offset을 계속 가르치라.