
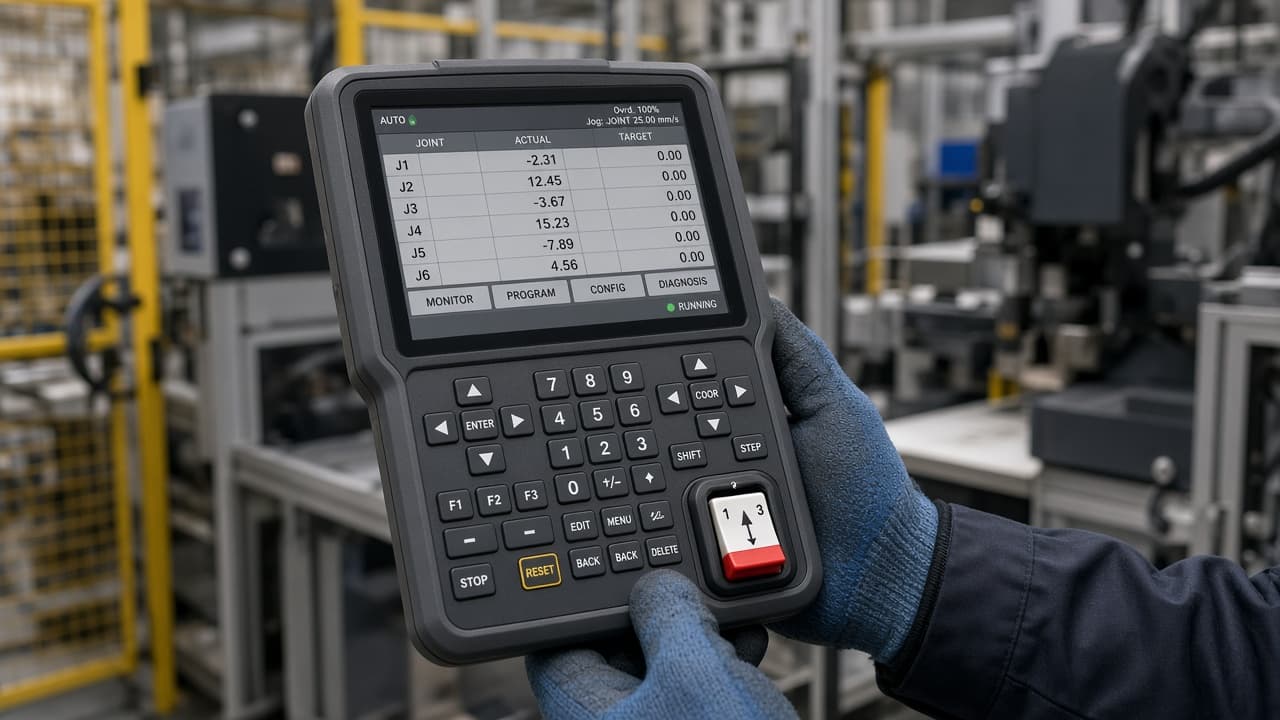
Teach modu, robotu hareket ettirmenin yavaş, gözetimli yolu olmalıdır. Enable cihazı (deadman)—çoğu zaman pendant’taki üç konumlu anahtar—hareketin yalnızca operatör bilerek orta konumu tutarken süreceği donanım sözüdür. Bırakma veya üçüncü konuma sıkma hareketi keser. Anahtar yapışık, baypas edilmiş veya yok sayıldığında HMI’daki “teach” etiketi süslemedir.
Safety-scanner muting doğrulaması ve cobot ISO kuvvet sınırlama farklı koruma hikâyeleridir. Robot program yedeği yazılımdır. Bu not teach-pendant enable-cihazı bütünlüğüdür.
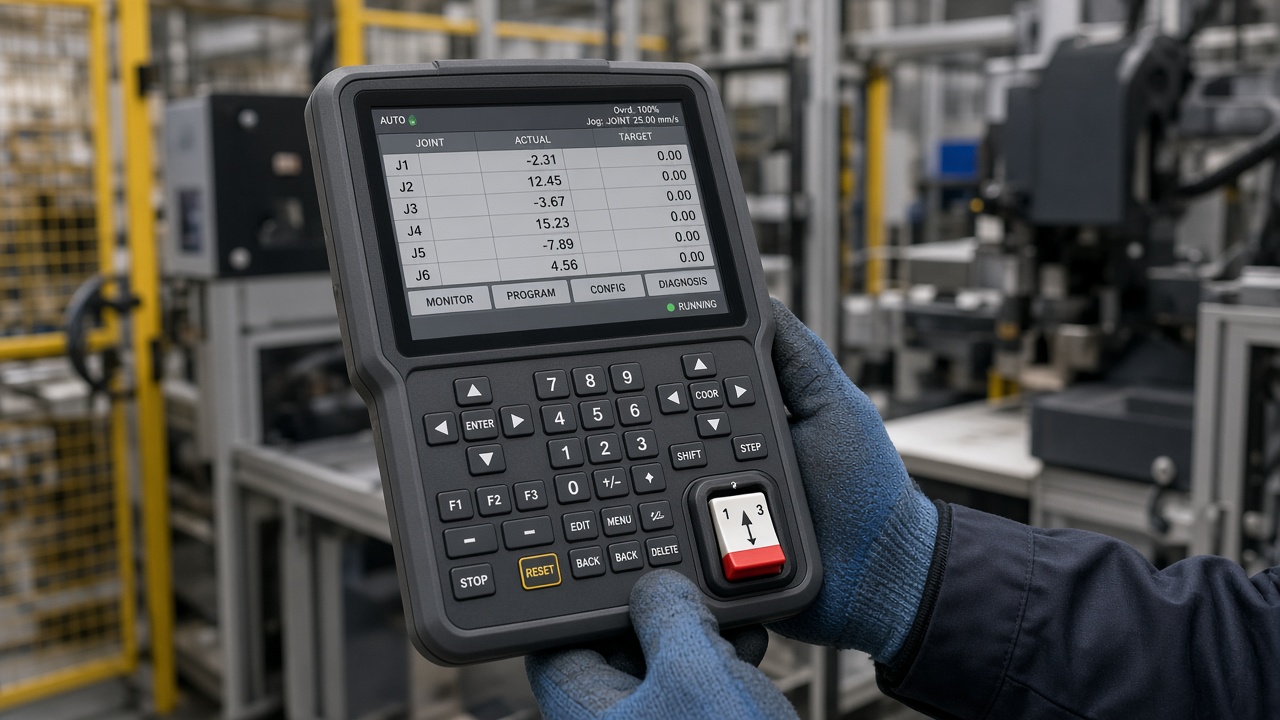
Arızalar sıradandır: kötüye kullanımdan kaynaklı kaynaklı kontaklar, yorgun yaylar, pendant spiralinde ezilmiş kablolar veya servis çağrısından sonra bırakılan geçici jumper. Enable’ı “yolu iki elle görmek için” bantlayan operatörler aynı sonucu uydurur. Enable bırakılmışken çalışan bir pendant en temel teach-modu testinde düşer.
Bir vardiya kontrolünün kanıtlaması gerekenler
Teach’te enable off’un hareketi durdurduğunu doğrulayın. Orta konumun hücre tasarımına göre azaltılmış hızlı harekete izin verdiğini doğrulayın. Varsa üçüncü konumun da durdurduğunu doğrulayın. Her düşüşten sonra pendant seri numarasını ve kablo durumunu kaydedin. Kart veya pendant değişiminden sonra çitlerin içinde kimse durmadan önce enable kanıtını tekrarlayın.
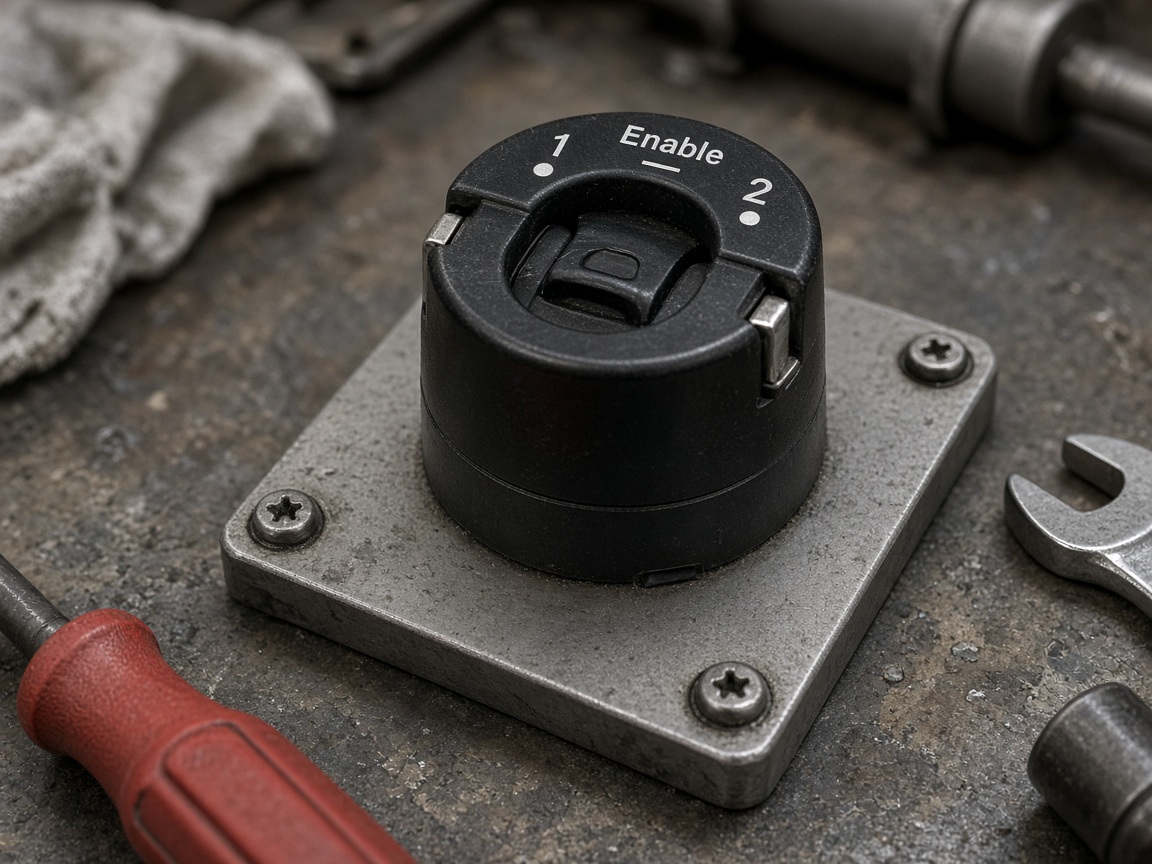
Bantlı deadman ile yol noktalarını sorun gidermeyin. Anahtarı düzeltin, pendant’ı değiştirin, bypass’ı temizleyin. Çalışan enable cihazı olmadan teach modu verimlilik değildir—vardiya raporu bekleyen bir olaydır.