
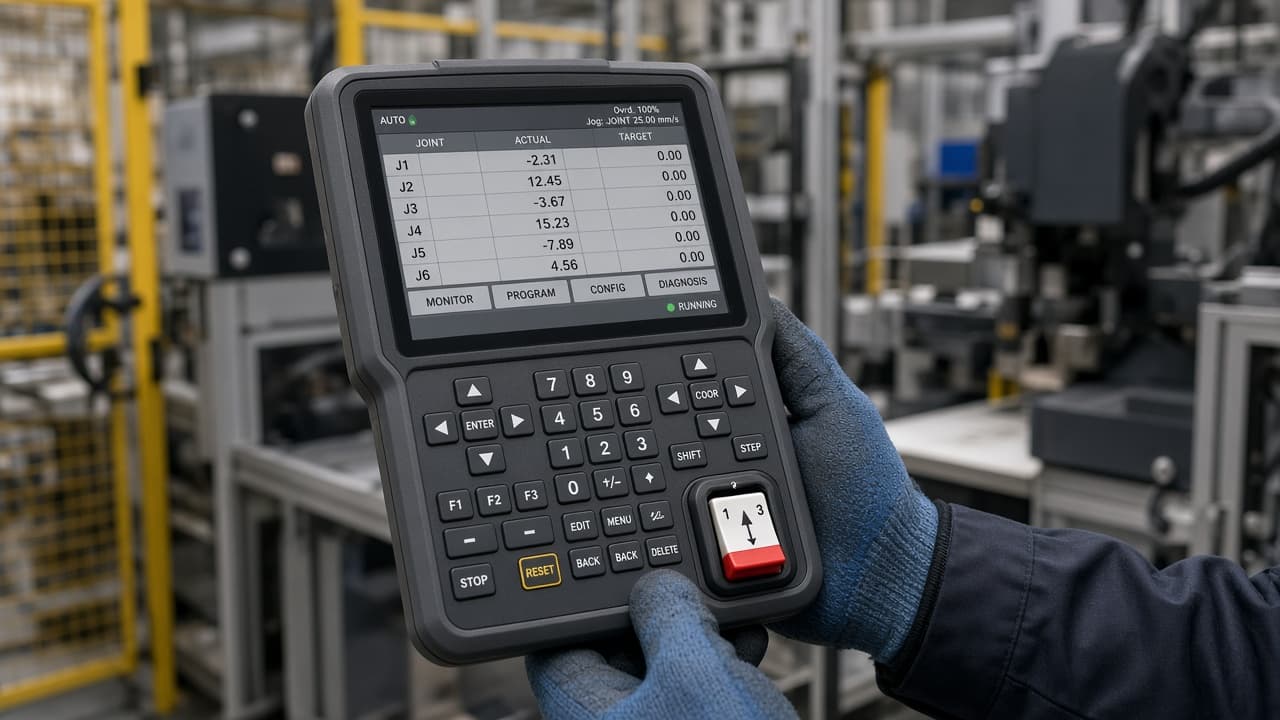
티치 모드는 로봇을 움직이는 느리고 감시되는 방법이어야 한다. 이네이블 장치(데드맨)—대개 펜던트의 3위치 스위치—는 운영자가 의도적으로 중간 위치를 잡는 동안에만 모션이 이어진다는 하드웨어 약속이다. 놓거나 세 번째 위치까지 쥐면 모션이 끊긴다. 그 스위치가 붙거나 바이패스되거나 무시되면 HMI의 “티치” 라벨은 장식이다.
세이프티 스캐너 뮤팅 검증과 코봇 ISO 힘 제한은 다른 가드 이야기다. 로봇 프로그램 백업은 소프트웨어다. 이 노트는 티치 펜던트 이네이블 장치 건전성이다.
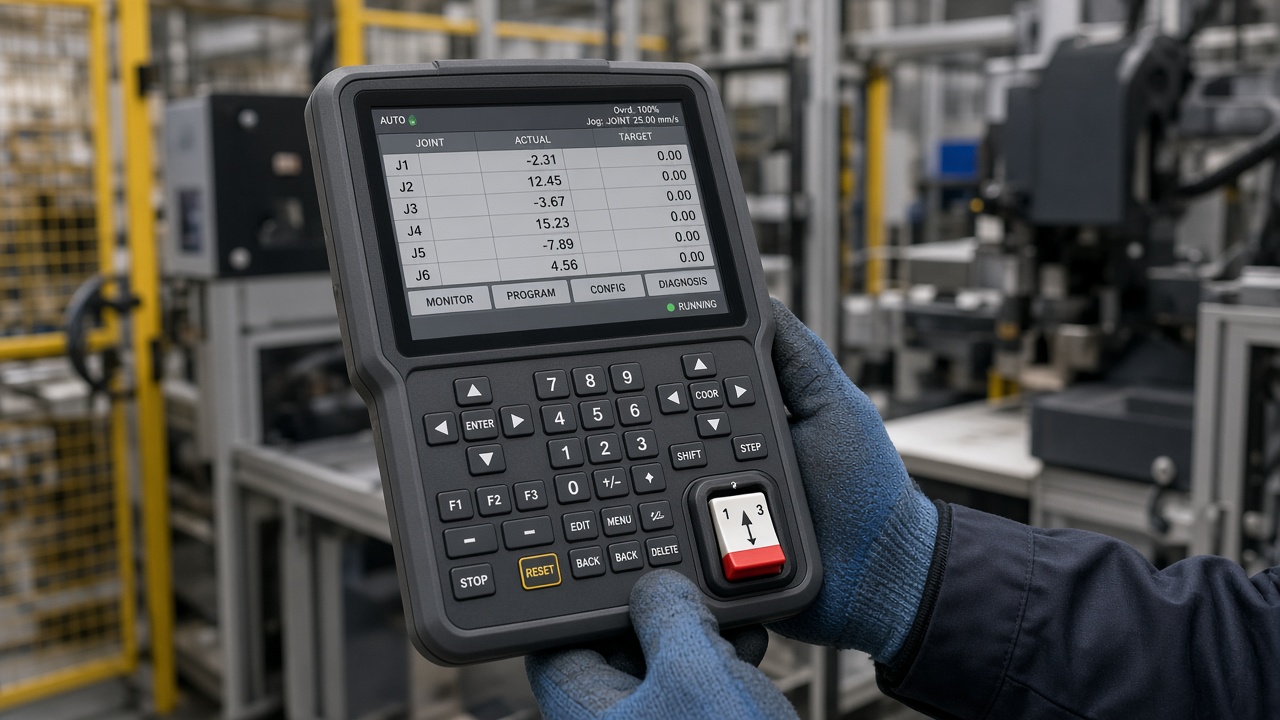
고장은 평범하다. 남용으로 용접된 접점, 지친 스프링, 펜던트 스파이럴에 끼인 케이블, 서비스 후 남은 임시 점퍼. 이네이블을 “양손으로 경로를 보려고” 테이프로 고정하는 운영자는 같은 결과를 만든다. 이네이블을 놓은 채 도는 펜던트는 가장 기본적인 티치 모드 시험에서 진다.
교대 점검이 증명해야 할 것
티치에서 이네이블 off가 모션을 멈추는지 확인하라. 중간 위치가 셀 설계에 맞는 감속 모션을 허용하는지 확인하라. 있으면 세 번째 위치도 멈추는지 확인하라. 낙하 뒤 펜던트 시리얼과 케이블 상태를 기록하라. 보드·펜던트 교체 뒤에는 펜스 안에 누가 서기 전에 이네이블 증명을 반복하라.
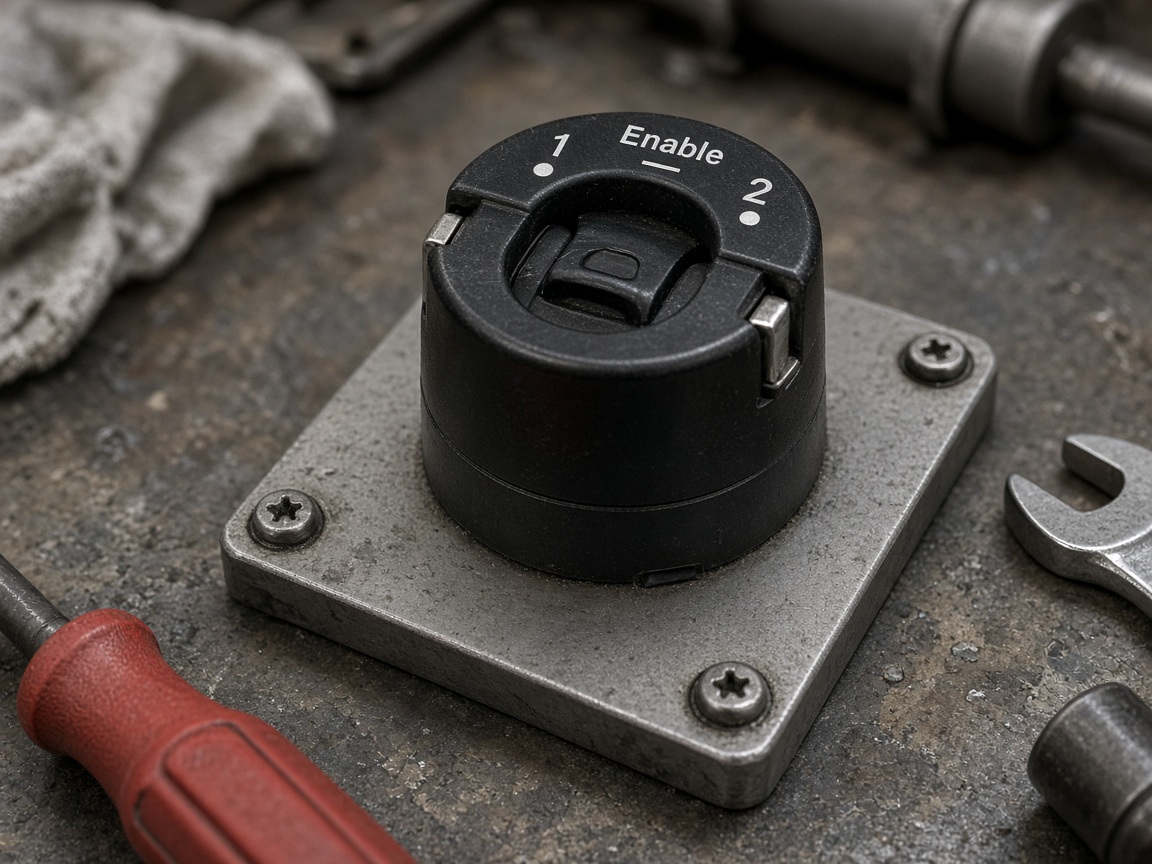
테이프로 붙인 데드맨으로 경로 포인트를 트러블슈팅하지 마라. 스위치를 고치고, 펜던트를 갈고, 바이패스를 치워라. 동작하는 이네이블 없는 티치 모드는 생산성이 아니다—교대 보고를 기다리는 사건이다.