
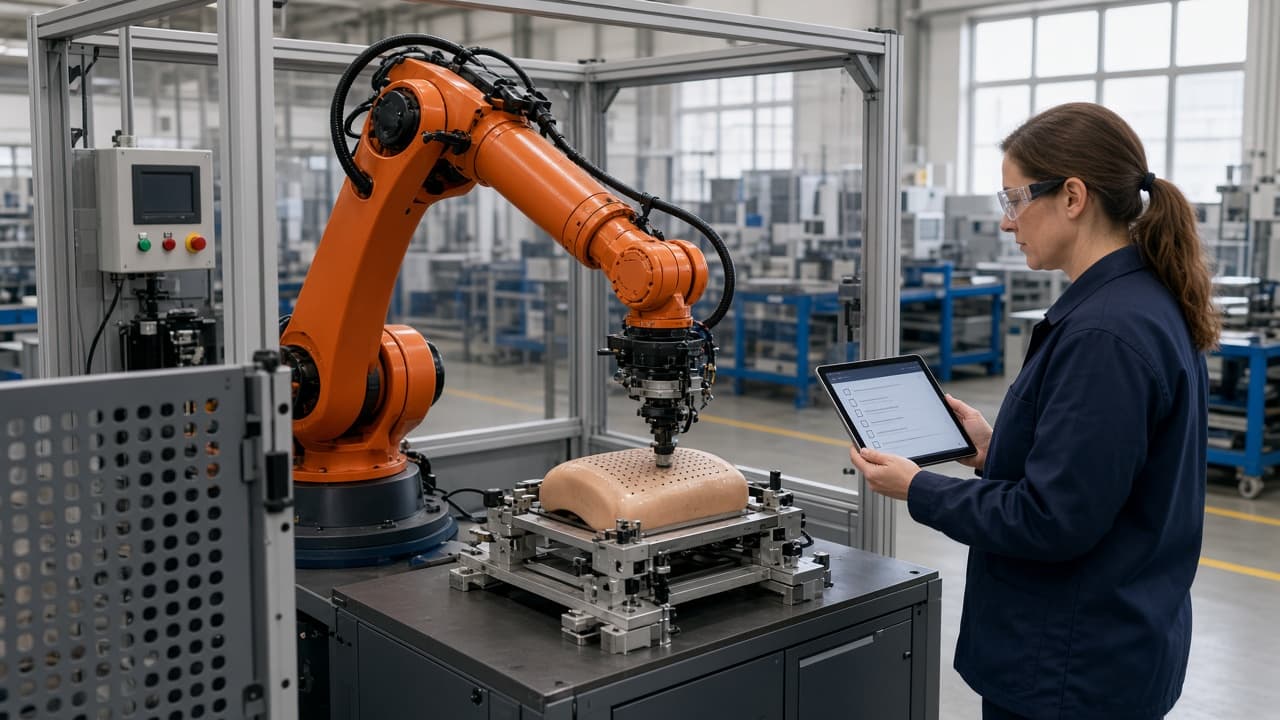
İşbirlikçi robot, uygulama güç ve kuvvet sınırlamaya (PFL) dayandığında insanların yanında çalışabilir. Kontrolör eklem eforunu izler; aşırı yükte durabilir veya geri alabilir. Bu gereklidir. Yeterli değildir. Temas basıncı hâlâ takımın şekline, kapağa, parça kenarına ve hareketin risk değerlendirmesindeki vücut bölgesine nasıl yaklaştığına bağlıdır. Geçen yıl geçen yuvarlak demo EOAT, bu yılın keskin gripper parmağını garanti etmez.
Çarpışma duyarlılığı brief’leri endüstriyel kollarda payload’a karşı trip eşiklerini sahiplenir. SMS stop-proof notları arızadan sonra güvenlik fonksiyonlarını. Mastering brief’leri joint zero’ları. Bu sayfa ISO/TS 15066 ile ilişkili limitlere karşı kuvvet ve basınç ölçümüyle PFL doğrulamasıdır (ISO 10218 işbirlikçi çerçevesiyle birlikte kullanılır).
Uygun bir pozdan değil, risk değerlendirmesinden başlayın. Uygulamanın yaratabileceği her inandırıcı yarı-statik sıkışma ve geçici darbeyi listeleyin. İlgili vücut bölgesinin rijitliğini yaklaştırırken kuvvet-zaman ve basınç dağılımını kaydeden biofidelik bir aletle ölçün. Sensörü rijit bağlayın; yumuşak standlar ve esnek fikstürler, laboratuvarlar arası çalışmaların metrenin elektrik belirsizliğini bile boğabileceğini gösterdiği saçılım ekler. Soyulmuş lab kolu değil—üretim robotu, takım, payload, hız ve kontrolör ayarlarını kullanın.
Temas geometrisini veya dinamiğini değiştiren her şey değişince yeniden test edin: EOAT, kapak, payload kütlesi, TCP, hız veya kuvvet parametreleri. Vücut bölgesini, kullanılan limiti, tepe kuvveti, tepe basıncı, sensör ID’sini, fikstür fotoğrafını ve geçti/kaldı’yı belgeleyin. PFL testlerindeki laboratuvarlar arası çalışmalar bazı konfigürasyonların erişim ve fikstüre duyarlı olduğunu da göstermiştir; değerlendirme birkaç yaklaşım adlandırdıysa tek “iyi” vuruşu eksik sayın.
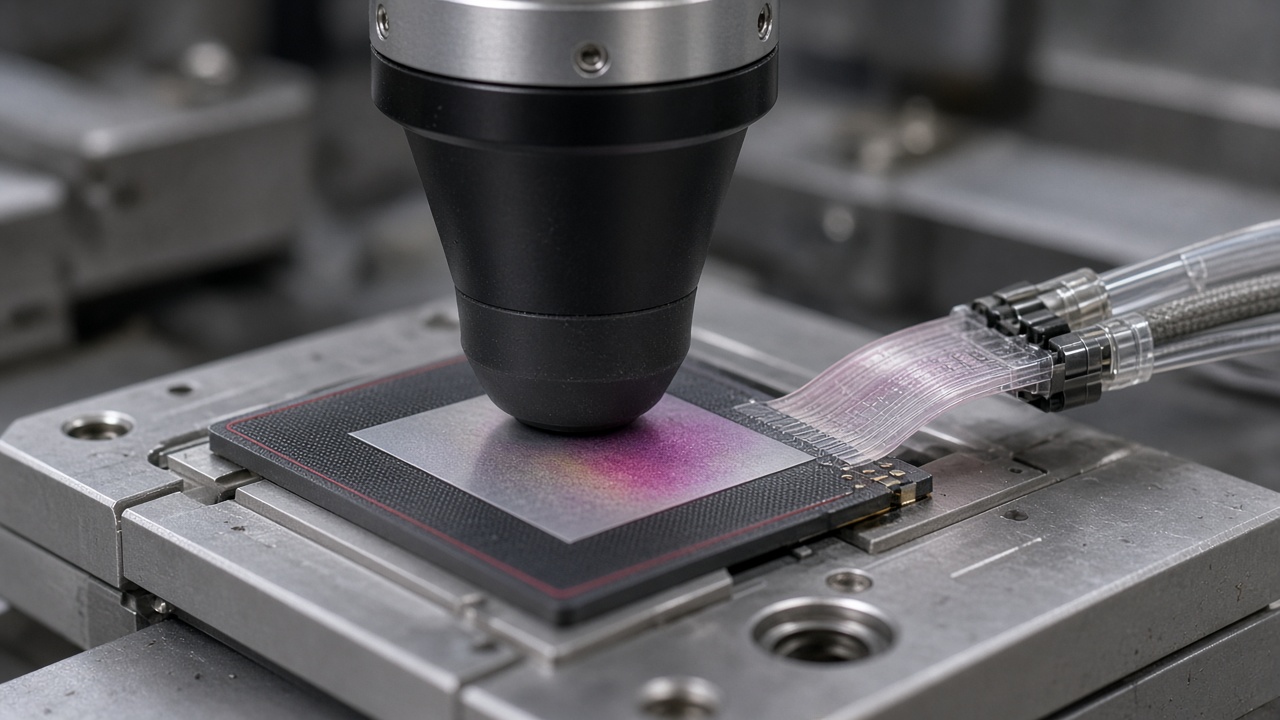
Pendant’taki “cobot modu açık” bir konfigürasyon bit’idir. Güncel takım revizyonuna bağlı imzalı kuvvet-basınç raporu, işbirlikçi temasın tesisin iddia ettiği biyomekanik zarfta kaldığının kanıtıdır.