
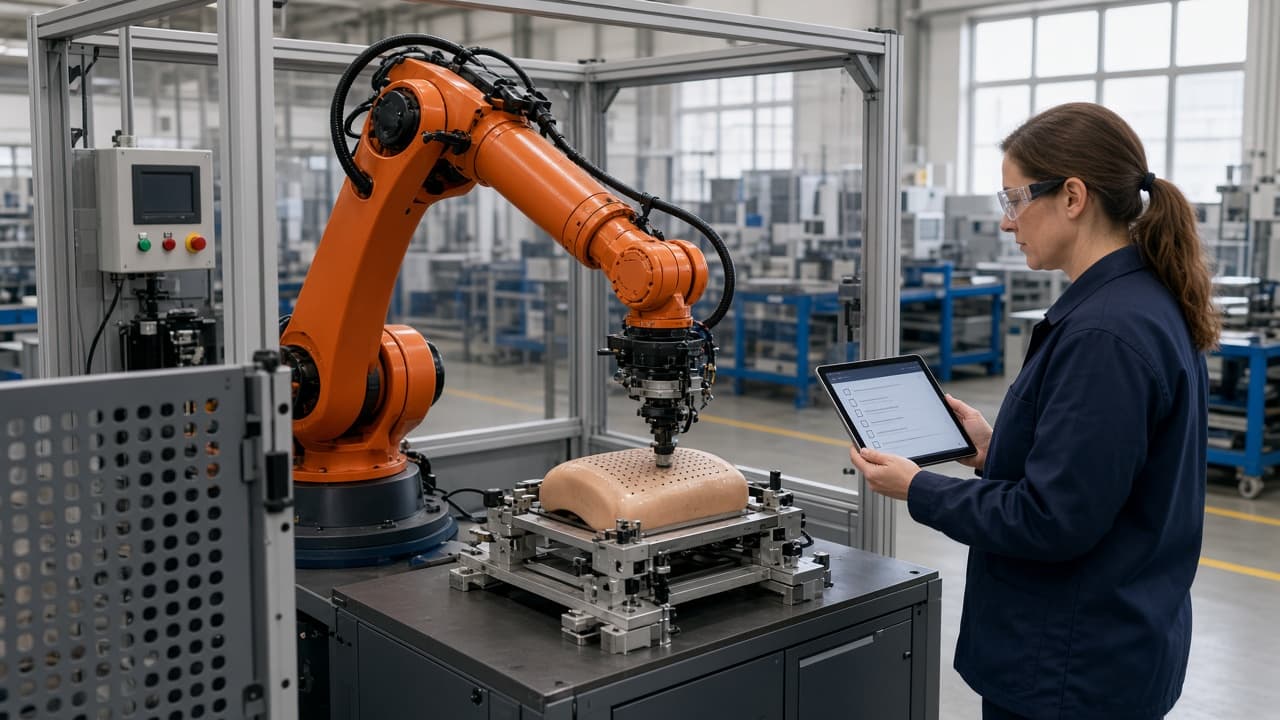
협동 로봇은 응용이 출력·힘 제한(PFL)에 의존할 때 사람 옆에서 돌 수 있다. 컨트롤러는 관절 부하를 보고 과부하 시 정지·반전할 수 있다. 필요조건이다 충분조건은 아니다. 접촉 압력은 여전히 툴 형상·커버·공작물 모서리, 그리고 위험평가의 신체 부위로의 접근 방식에 달려 있다. 작년에 통과한 둥근 데모 EOAT가 올해의 날카로운 그리퍼 핑거를 보증하지 않는다.
충돌 감도 브리프는 산업용 암의 페이로드 대 트립 임계를 소유한다. SMS 정지 증명은 고장 후 안전 기능을, 마스터링 브리프는 조인트 제로를. 이 페이지는 ISO/TS 15066 관련 한계에 대한 힘·압력 측정 PFL 검증이다(ISO 10218 협동 프레임과 함께 사용).
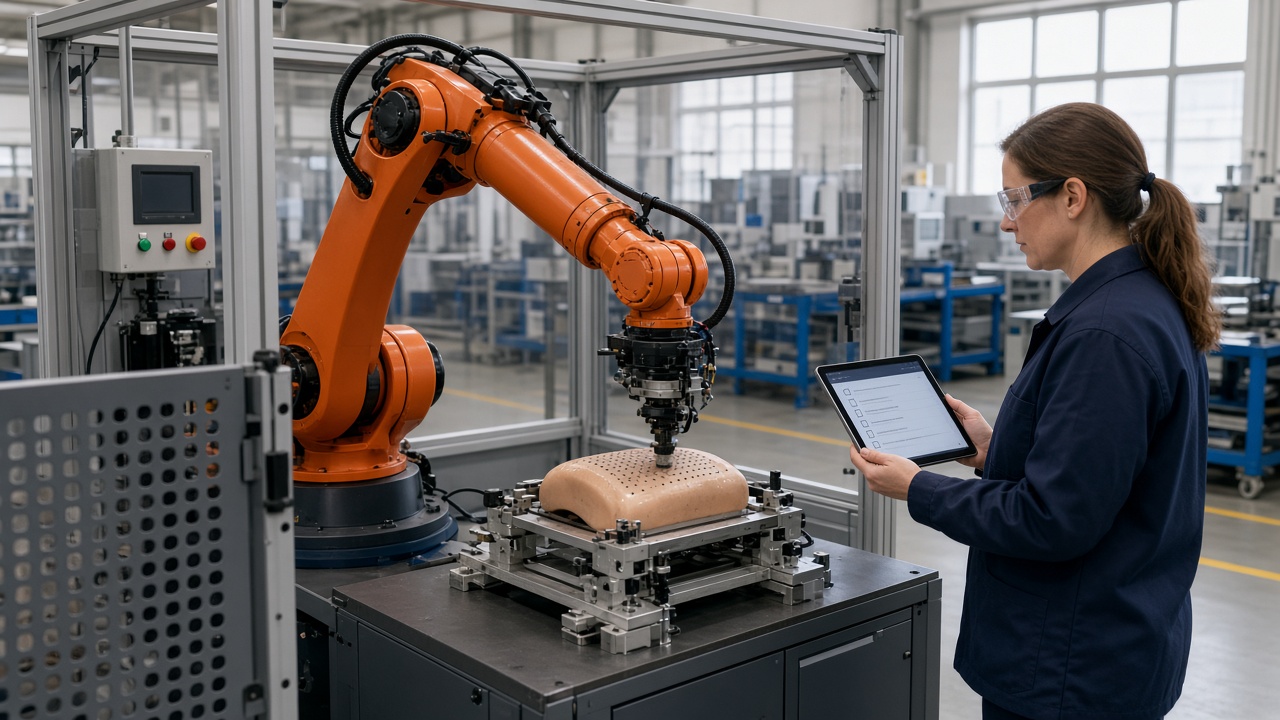
편한 포즈가 아니라 위험평가에서 시작하라. 응용이 만들 수 있는 믿을 만한 준정적 클램프와 과도 충격을 모두 나열하라. 해당 신체 부위의 강성을 근사하면서 힘-시간·압력 분포를 기록하는 생체유사 기기로 측정하라. 센서를 단단히 고정하라. 연한 스탠드와 휘는 픽스처는 실험실 간 연구가 이미 미터의 전기적 불확도를 압도할 수 있다고 보인 산포를 더한다. 벗긴 랩 암이 아니라 생산 로봇·툴·페이로드·속도·컨트롤러 설정을 쓰라.
접촉 기하·동역학을 바꾸는 것이 바뀌면 재시험하라: EOAT, 커버, 페이로드 질량, TCP, 속도, 힘 파라미터. 신체 부위, 사용한 한계, 피크 힘, 피크 압력, 센서 ID, 픽스처 사진, 합·불을 문서화하라. PFL 시험의 실험실 간 연구는 일부 구성이 도달·픽스처에 민감하다는 것도 보였다. 평가가 여러 접근을 적었다면 한 번의 “좋은” 타격을 불완전으로 취급하라.
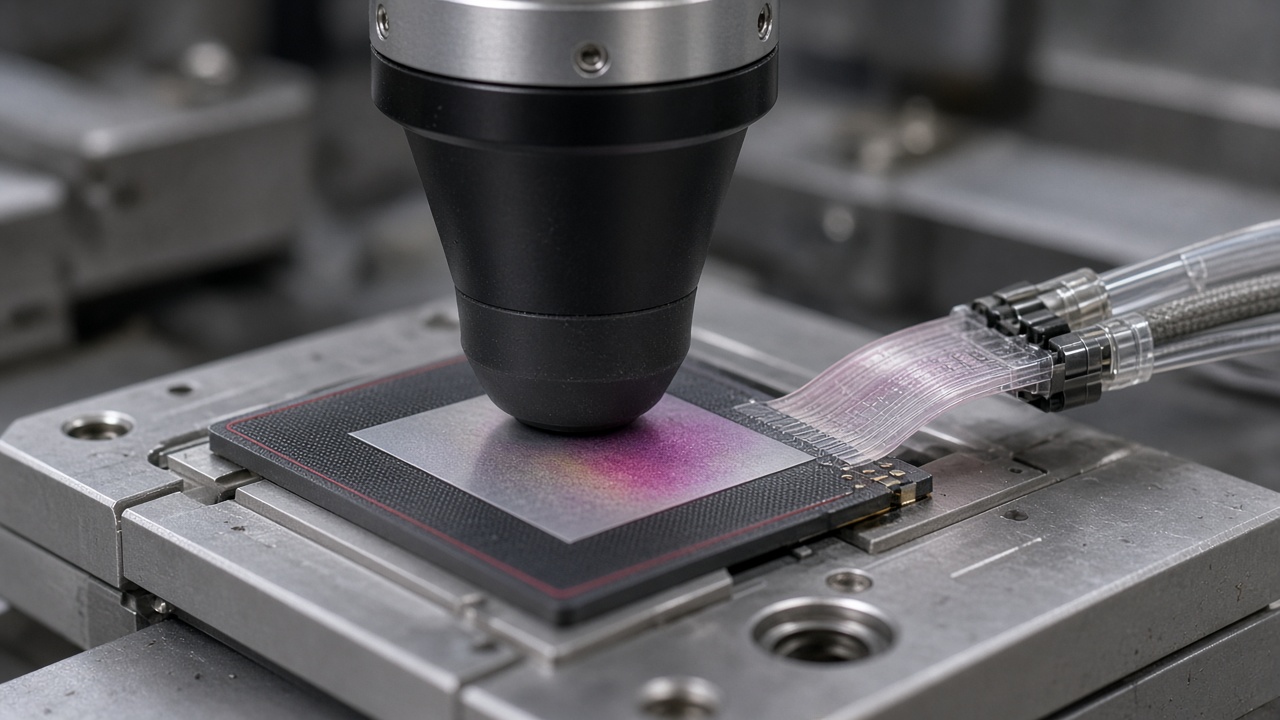
펜던트의 “코봇 모드 활성”은 설정 비트다. 현재 툴 개정에 묶인 서명된 힘·압력 보고서가, 협동 접촉이 공장이 주장한 생체역학 엔벨로프 안에 있다는 증거다.