
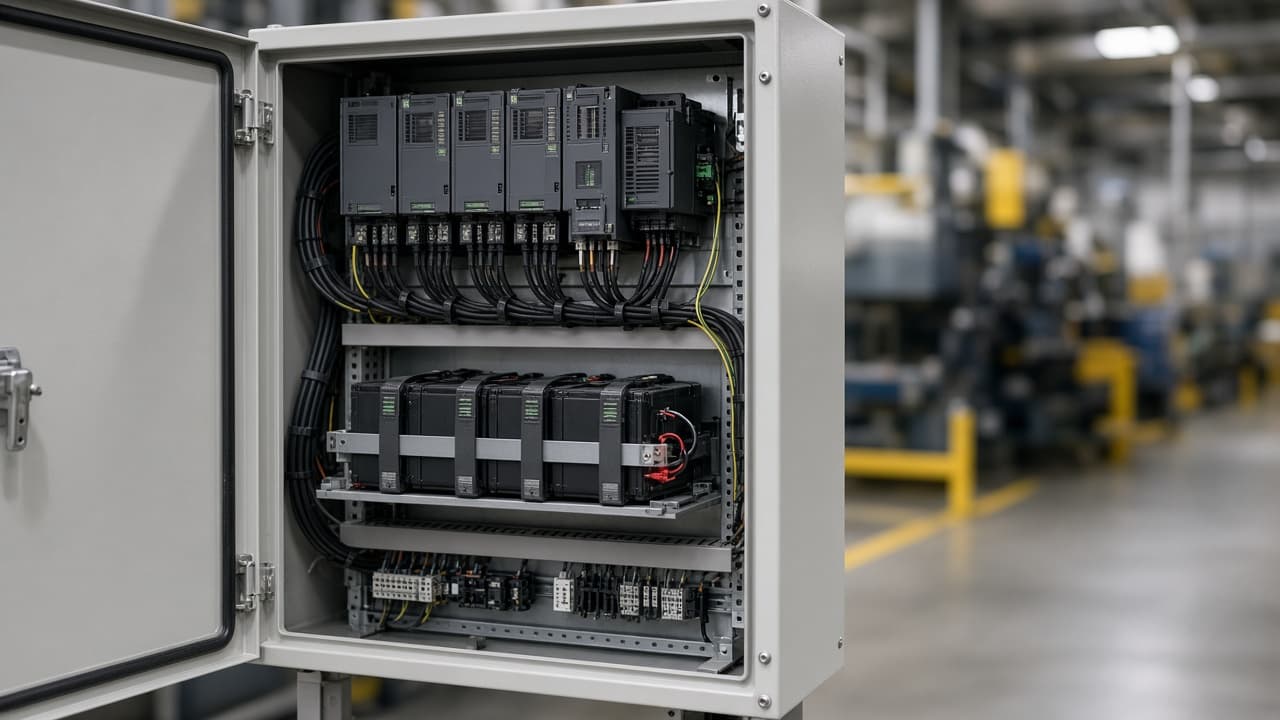
절대 엔코더를 쓰는 산업용 로봇은 작은 배터리가 엔코더 전자를 살려 두기 때문에 전원 사이클을 넘어 관절 각을 기억한다. 그 배터리는 콜드 스타트 엔코더 알람, 마스터링 상실, 가르친 포즈로 더 이상 가지 않는 로봇이 나오기 전까지 무시하기 쉽다.
스폿 용접 팁 드레스 수명과 드레스팩 케이블 관리는 다른 노트다. 이 글은 의도적으로 짧다. 엔코더 배터리 건강과 재마스터링 규율.
컨트롤러는 대개 완전 상실 전에 경고한다—저배터리 메시지, 엔코더 백업 알람—하지만 수개월 백로그에 앉은 경고는 갑작스러운 생산 정지가 된다. 어떤 셀은 주말 전원 차단 후에야 발견한다. 첫 교대는 그때 enable되지 않거나, 더 나쁘게는 마스터링 없이 알람만 지우고 잘못된 제로로 enable된 로봇을 물려받는다.
재마스터링은 픽스처 작업이다
벤더 마스터링은 암에 맞는 정렬 핀, 교정 플레이트, 펄스 코더 절차를 쓴다. 픽스처를 건너뛰고 “맞아 보일 때까지 조그”하면 TCP 오차가 모든 교시점로 옮겨간다. 배터리 교체 후:
- 올바른 배터리 타입을 장착하고 커넥터를 완전히 안착시킨다.
- 픽스처를 두고 제조사 절차대로 각 축을 마스터한다.
- 셀을 해제하기 전에 알려진 TCP 체크 포즈나 마스터 파트를 검증한다.
- 배터리 일자와 다음 교체 주기를 CMMS에 남긴다—캐비닛 안 스티커가 아니다.
엔코더 배터리를 UPS 셀처럼 다루라. 유한 수명, 계획 교체, 전원 사건 후 기록. “밤새 정신을 잃은” 로봇은 대개 먼저 3V 셀을 잃었다.