
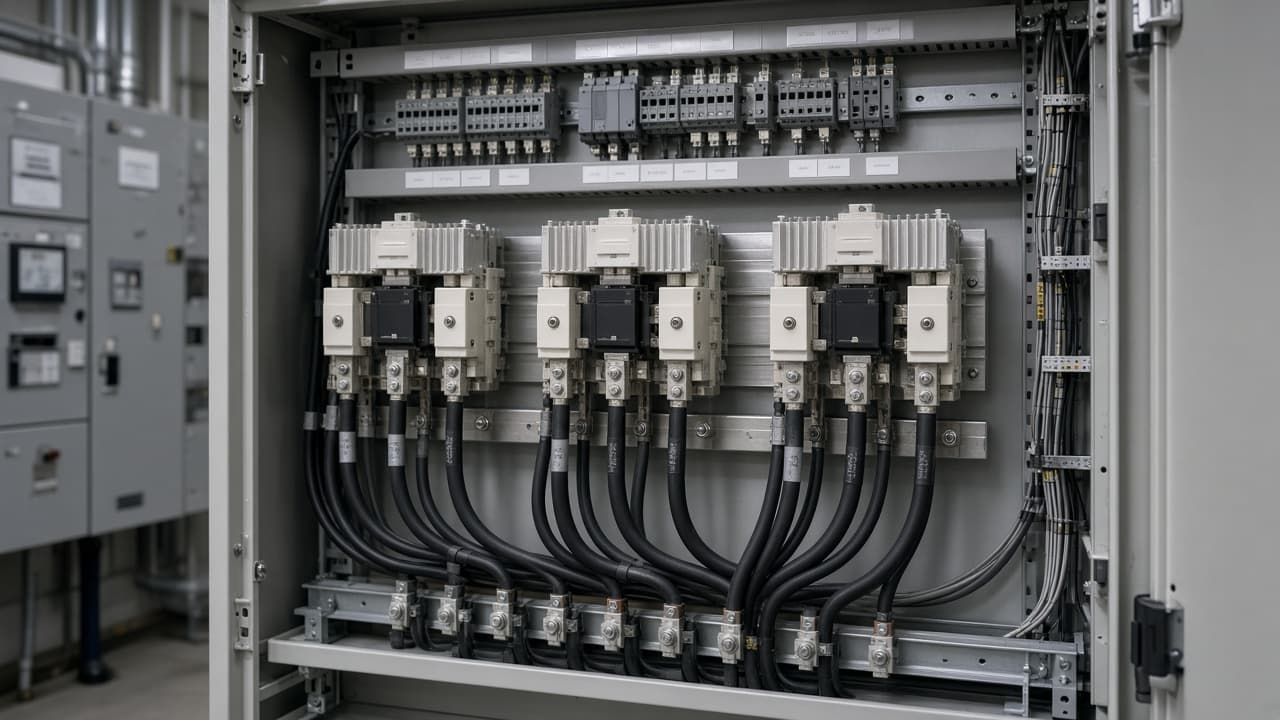
Doğrudan şebeke kalkışı, indüksiyon motoruna tam gerilim basar. Tork ve akım sıçrar; kayışlar kayar; kaplinler şikâyet eder; yukarı akım gerilim düşer. Soft starter’lar tiristörlerle gerilimi (dolayısıyla torku) kontrollü bir aralıkta yükseltir, ardından tipik olarak bir kontaktöre bypass eder ki yarıiletkenler sürekli yolda kalmasın. Bu bir kalkış yöntemidir. Değişken hız kontrolü değildir.
Aktif harmonik filtreler ve PFC bankaları besleyicide akım bozulması ve güç faktörünü ele alır. Regenerative VFD’ler hız ve geri kazanımı ele alır. Bu yazı soft starter’ın doğru ürün olduğu durumlar—ve hâlâ mühendislik gerektirenler.
Uygun ve uygun olmayan
Soft starter’lar, kalkıştan sonra sabit hızda çalışan ve ivmelenme sırasında mekanik ve elektrik stresi azaltılması gereken pompalar, fanlar ve konveyörler için uygundur. Ara hızlar, PID debi kontrolü veya affinity-law düşürmeden enerji tasarrufu vermezler. Proses bunları istiyorsa soft starter, birinin yine VFD almasından önceki gecikmedir.
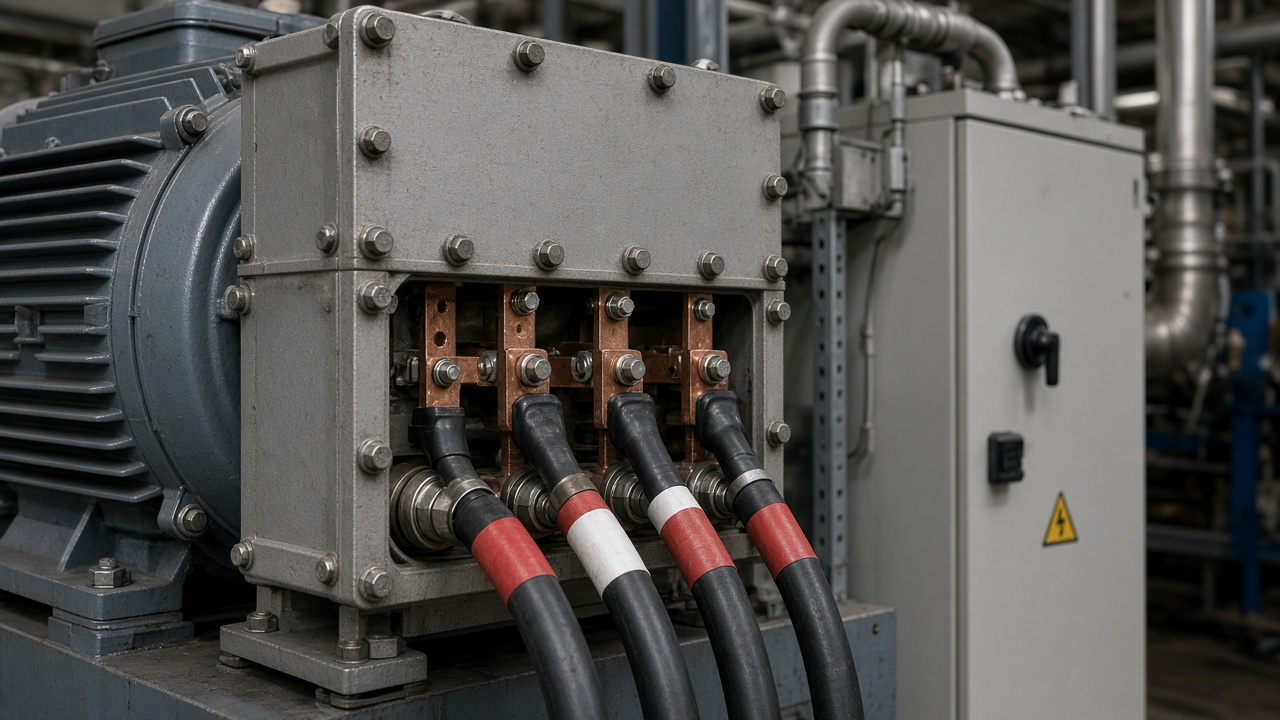
Isı, bypass ve koordinasyon
Rampa sırasında tiristörler ısı yayar. Kabin havalandırması, ortam derecesi ve saatte kalkış limitleri seçimin parçasıdır—dipnot değil. Bypass kontaktörleri boyutlandırılmalı ve bakımı yapılmalıdır; başarısız bypass, sürekli akımı taşıması düşünülmemiş yarıiletkenleri bırakır. Yukarı akım kesicilerle ve motor korumasıyla koordinasyon (rampa sırasında farklı trip davranışı dahil) tek-hat diyagramında ve devreye alma kontrol listesinde yer almalıdır.
Uygulama dürüstlüğü
Kalkıştan sonra gerçekten düşük torkta zaman geçiren bir yük profili olmadan “soft start”ı “enerji verimliliği” diye satmayın. Sürülen makinenin mekanik limitlerine uyan tork-kontrol veya akım-limit ayarlarını atlamayın. Serbest dönmeden farklı bir durdurma stratejisi isteyen regenerative veya yüksek-atalet yüklerini yok saymayın.
Soft starter, şebeke ile sabit hızlı motor arasında kontrollü bir el sıkışmasıdır. Onu o el sıkışması için kullanın. Proses hız değiştirmek zorundaysa drive alın.