
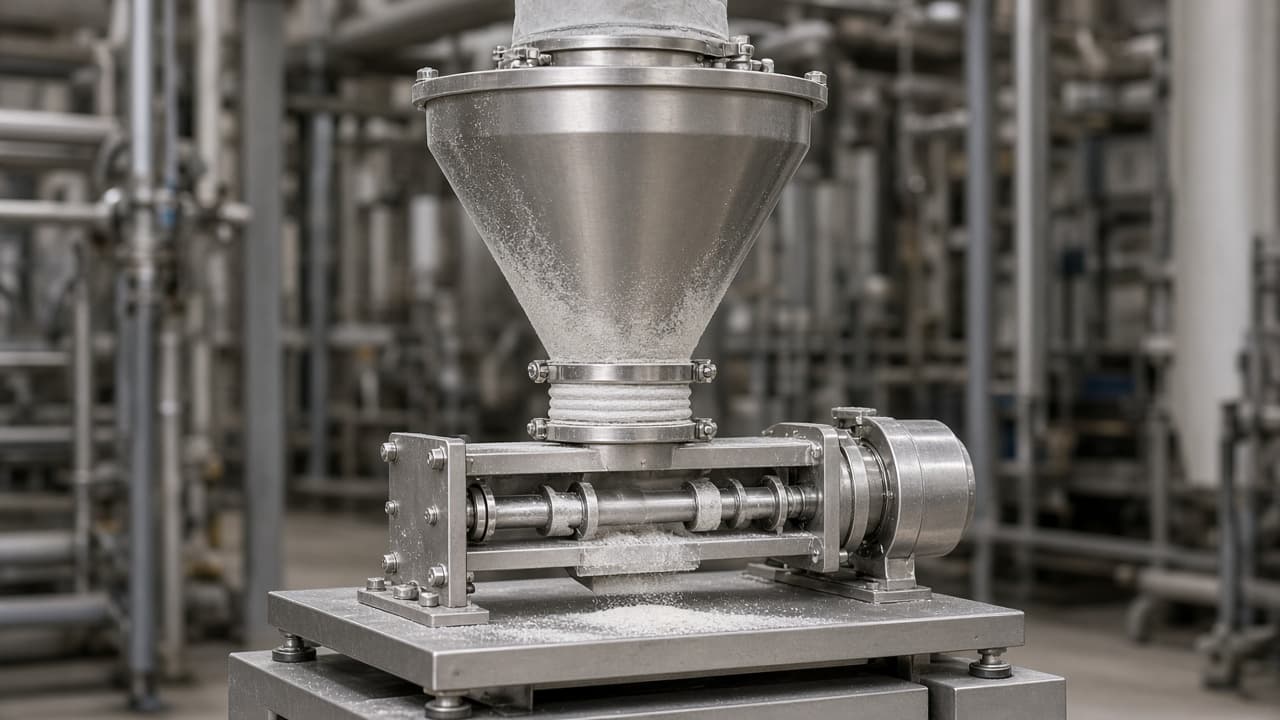
Dolum başlar. Hopper kütlesi yükselir. Sonra canlı ağırlık düzleşir; üst bunker hâlâ çıkışın üstünde kemer yapmış tozla doludur. Besleyici kontrolörü—dolum sırasında çoğu zaman zaten volumetrik bellek modunda—gerçekleşmeyen bir kütle akışına karşı vida hızı komutlar. Köprü kırılınca bir slug düşer; tartı hücresi uçurum görür; PID veya volumetrik kalıntı prosesi taşırır. Analiz sapar. HMI hâlâ reçete setpoint’ini gösterir.
LIW besleyici dürüstlüğü çerçeve titreşimini, soft-mount hatalarını ve genel dolum körlüğünü kapsar. Rotary airlock brief’leri pnömatik convey contalarına sahiptir. Bu sayfa yapışkan minor’larda dolumda köprüleme ve rat-holing’dir—catch örneklerini totalizer hikâyeleriyle uyuşmaz kılan mekanik hata modu.
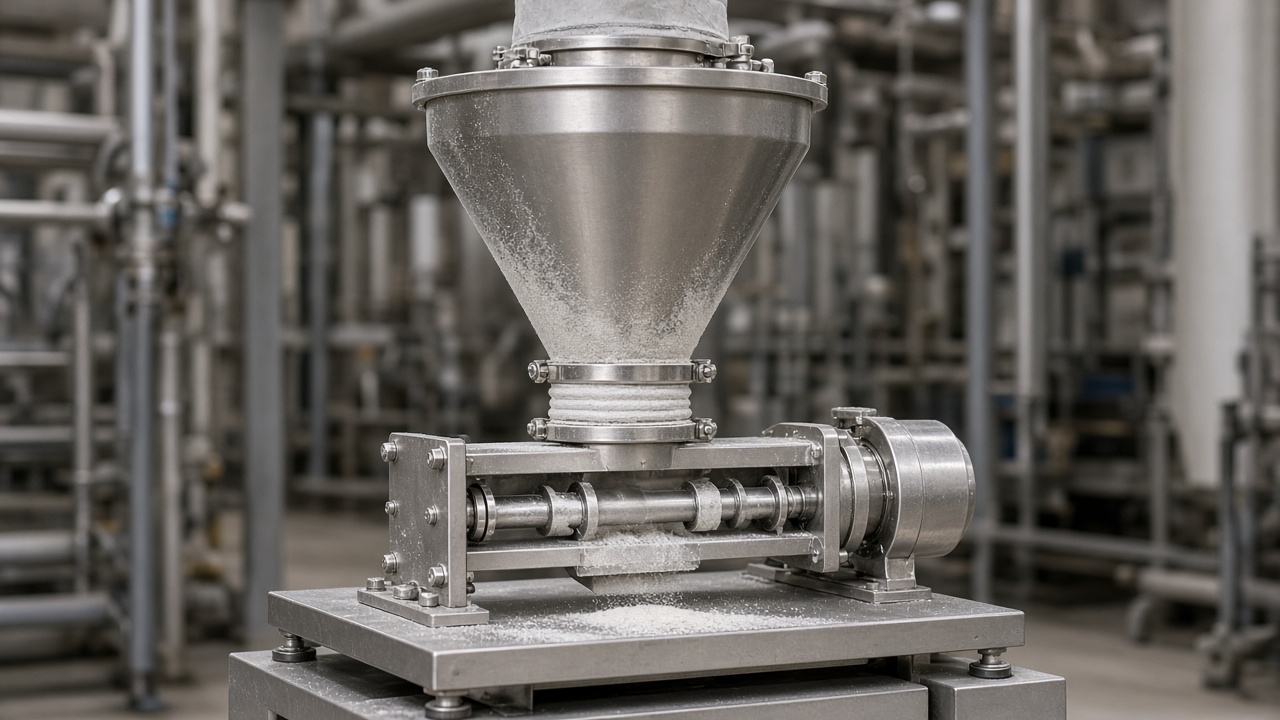
Yapışkan, ince veya higroskopik tozlar yığın yoğunluğu, nem ve hopper geometrisi birleşince köprü yapar. Agitatörler, esnek cidarlı hopper’lar ve doğru boyutlu çıkışlar vardır çünkü yalnız yerçekimi bir kontrol stratejisi değildir. Dolum sıklığı yüksekse ve malzeme kemer yaptığı biliniyorsa, köprü kırılma olaylarını proses alarmı sayın: düz dönemden sonra ani kütle basamakları, komut RPM sabitken düşen vida amperi veya dolum çevrimlerinden sonra kümelenen catch-sample açıkları.
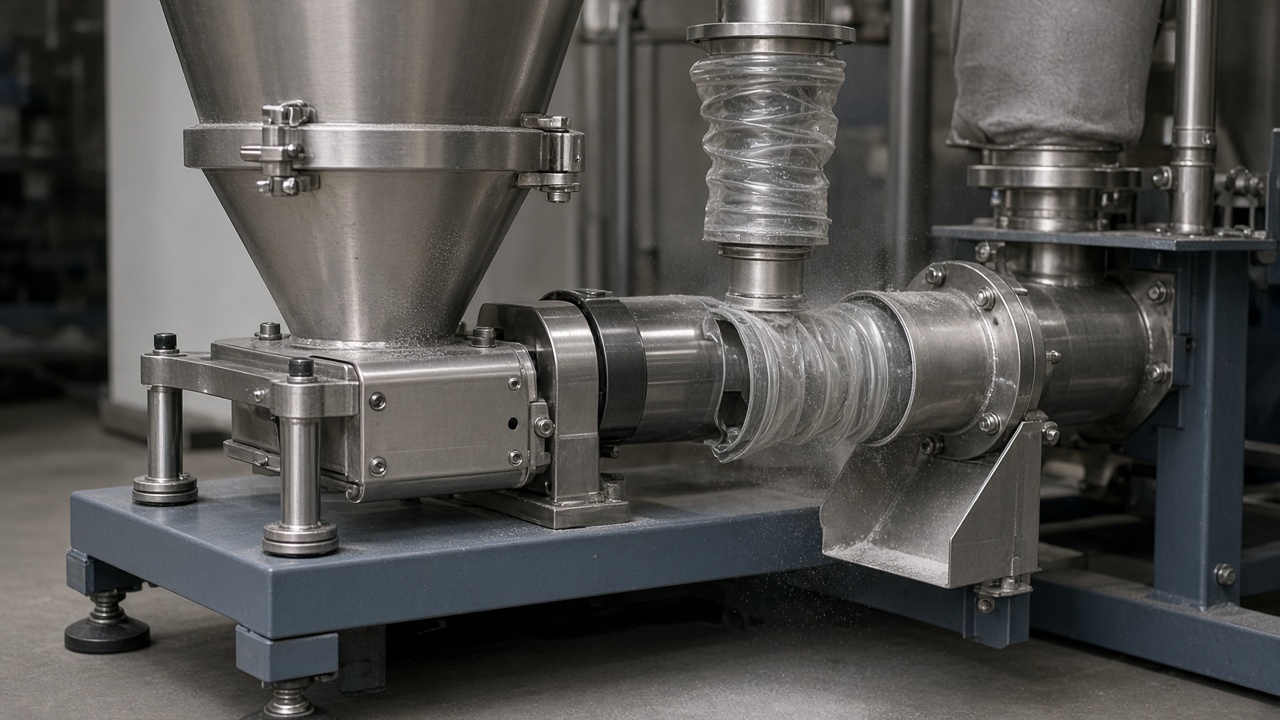
Hammadde lotunu suçlamadan önce izlenen bir dolum koşun: kütle düzgün mü yükselir, yoksa durup sonra mı sıçrar? Boş vida boğazının oyuk sesini dinleyin. Köprü davranışını yeniden kontrol etmeden tozu çift kaynaklamak bir MoC’dir. Agitatörü “gürültülüydü” diye kapatmak da öyledir. Tartı hücresi yalnızca toz ona ulaşabildiğinde kütle raporlar. Bir köprü bunun yerine güven raporlar.